
برنامج IQ Mix & Match (Huey)#
هيوي هو روبوت VEX IQ Hero المستخدم في ساحة اللعب IQ 25-26 Mix & Match.
نظرة عامة على الروبوت#
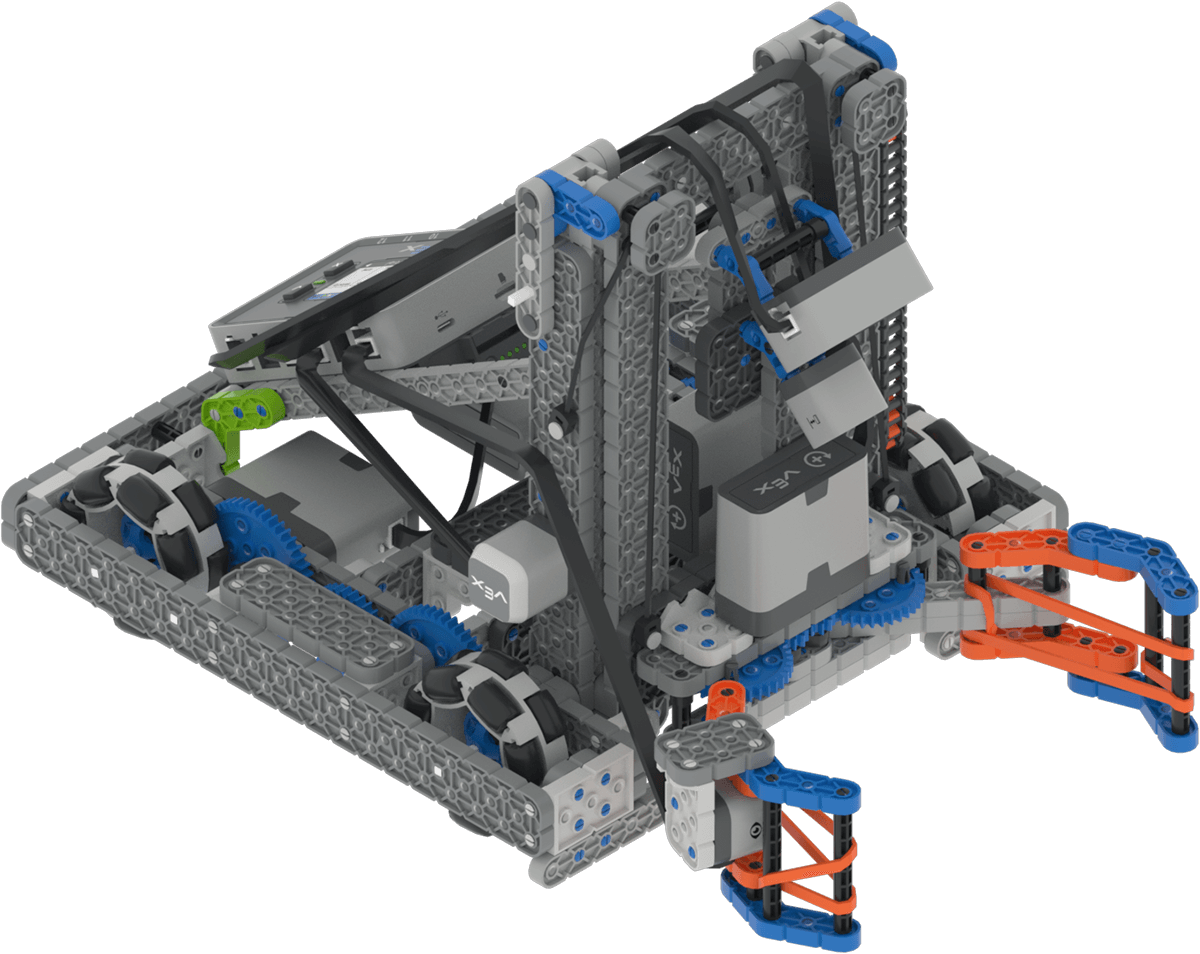
يدعم Huey عناصر التحكم وأجهزة الاستشعار القياسية للواقع الافتراضي مثل مستشعر القصور الذاتي ومؤقت الدماغ، مع ميزات إضافية خاصة بـ Huey مغطاة في Robot-Specific Blocks وRobot-Specific Python.
المحركات#
اسم أمر بايثون |
وصف |
|---|---|
|
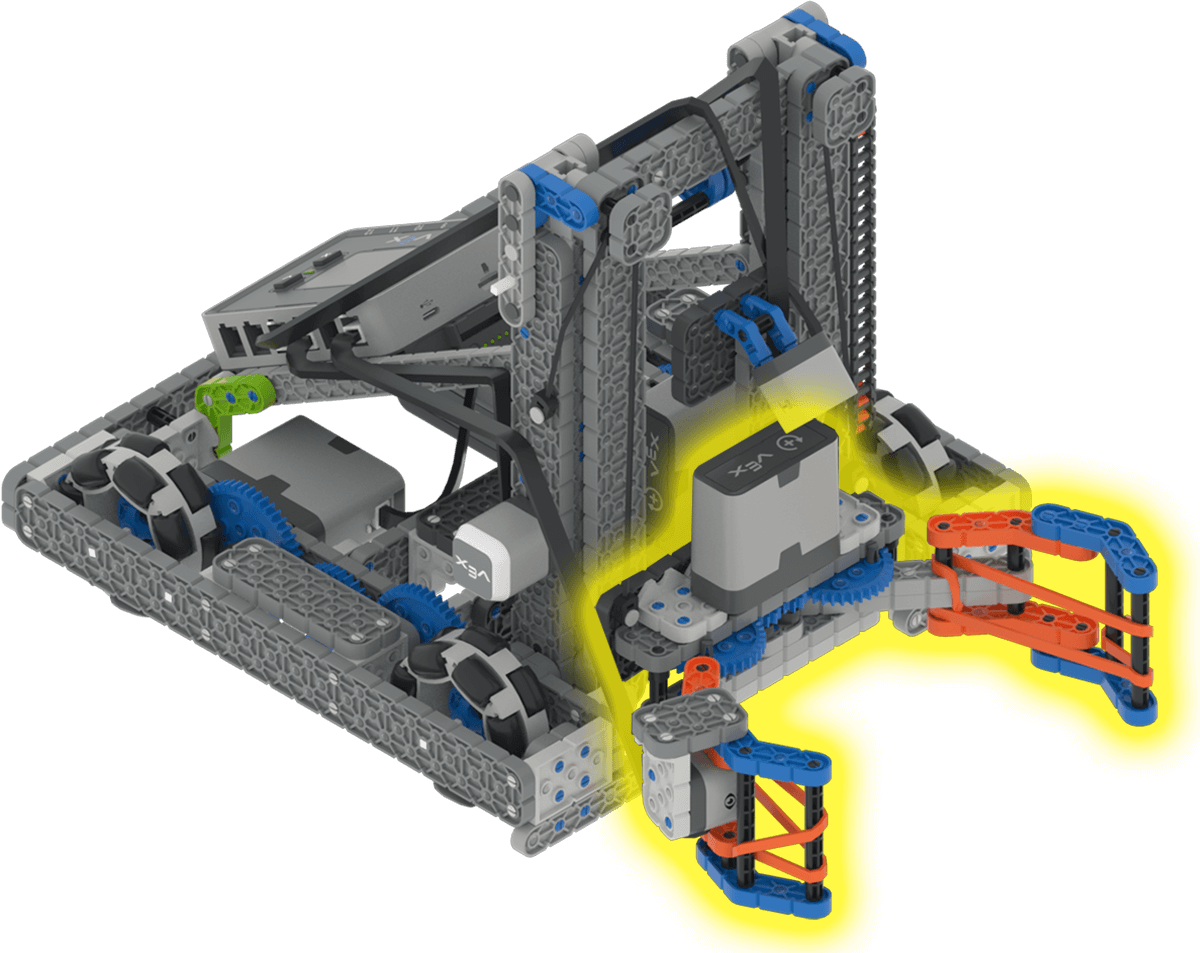
يمكن فتح وإغلاق المخلب لالتقاط وإسقاط الدبابيس والعوارض. يبدأ محرك المخلب من 0 درجة، ويُفتح بالكامل عند تدويره بزاوية 70 درجة على الأقل. |
|
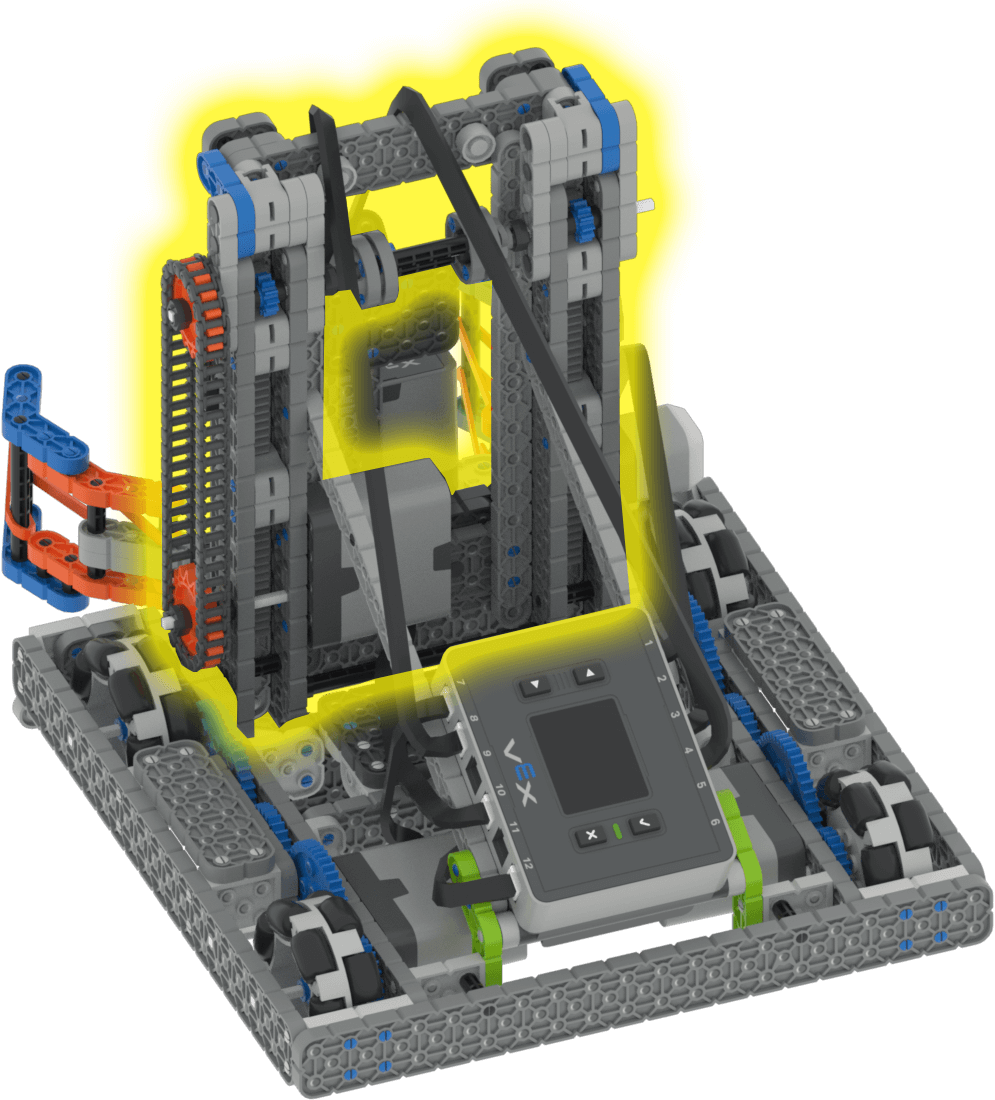
يمكن تحريك الرافعة لأعلى ولأسفل لرفع وخفض المسامير أو العوارض لربطها ببعضها. يبدأ محرك الرافعة من صفر درجة، ويرتفع بالكامل عند دورانه بزاوية 1450 درجة. |
المكونات والميزات#
المكون أو الميزة |
يستخدم |
وثائق واجهة برمجة التطبيقات |
|---|---|---|
نظام نقل الحركة |
يحرك الروبوت ويديره. |
|
محرك المخلب |
يفتح ويغلق المخلب. وهذا يسمح للروبوت بالتقاط وإسقاط الدبابيس والعوارض. |
|
محرك الرفع |
يرفع ويخفض الرافعة. وهذا يسمح للروبوت برفع وخفض المسامير أو العوارض بحيث تتصل ببعضها البعض. |
|
مستشعر رؤية بالذكاء الاصطناعي |
يكتشف عناصر اللعبة حتى يتمكن الروبوت من توجيه نفسه بشكل مستقل. |
|
مستشعر المسافة |
تُعيد هذه الدالة مدى قرب الجسم من المستشعر. |
|
مستشعر بصري |
يكتشف ما إذا كان هناك جسم ما في المخلب ويمكنه تحديد لونه. |
|
مؤشر LED يعمل باللمس |
يمكن برمجتها لتغيير اللون. |
|
مؤقت الدماغ |
يتتبع الوقت المنقضي منذ بدء المشروع. |
الملاعب#
ملعب |
وصف |
|---|---|
التلاعب بالدبابيس والعوارض في مجال المهارات الافتراضية IQ 25-26. |