
نظام IQ Rapid Relay (Swish)#
Swish هو روبوت VEX IQ Hero المستخدم في ملعب التتابع السريع IQ 24-25.
نظرة عامة على الروبوت#
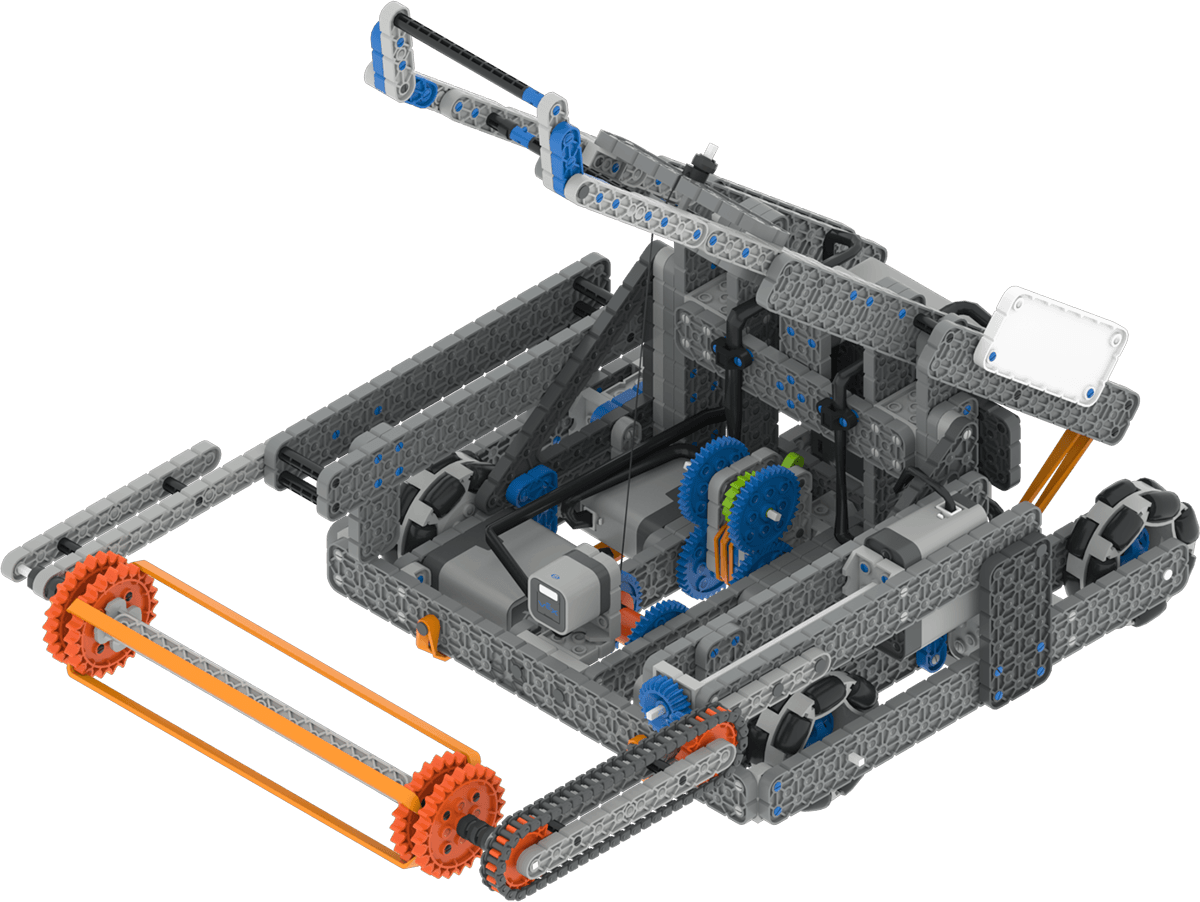
يدعم Swish عناصر التحكم وأجهزة الاستشعار القياسية للواقع الافتراضي مثل مستشعر القصور الذاتي ومؤقت الدماغ، مع ميزات إضافية خاصة بـ Swish مغطاة في Robot-Specific Blocks وRobot-Specific Python.
المجموعات الحركية#
اسم أمر بايثون |
وصف |
|---|---|
|
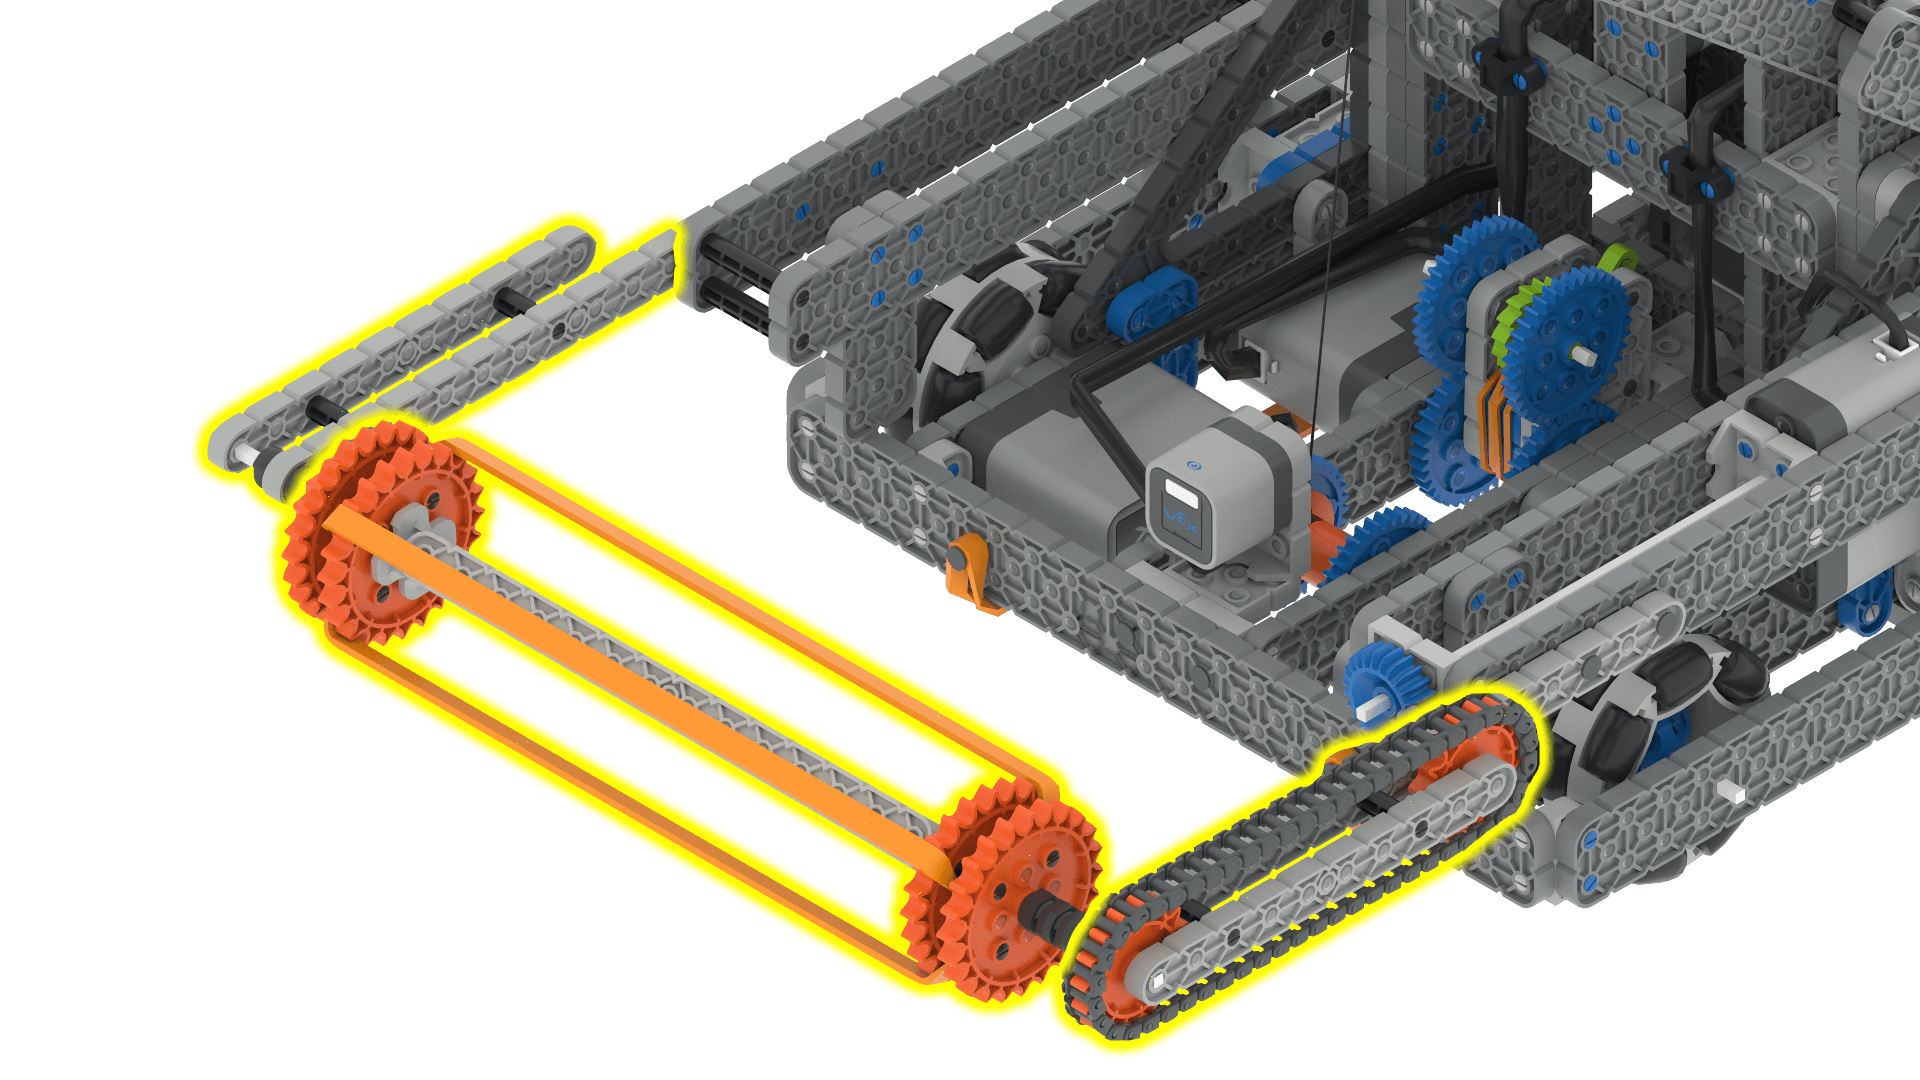
يمكن تدوير محرك السحب للأمام والخلف لجمع الكرات ووضعها على المنجنيق. يجب أن يكون محرك السحب يدور قبل ملامسته للكرة لالتقاطها. |
|
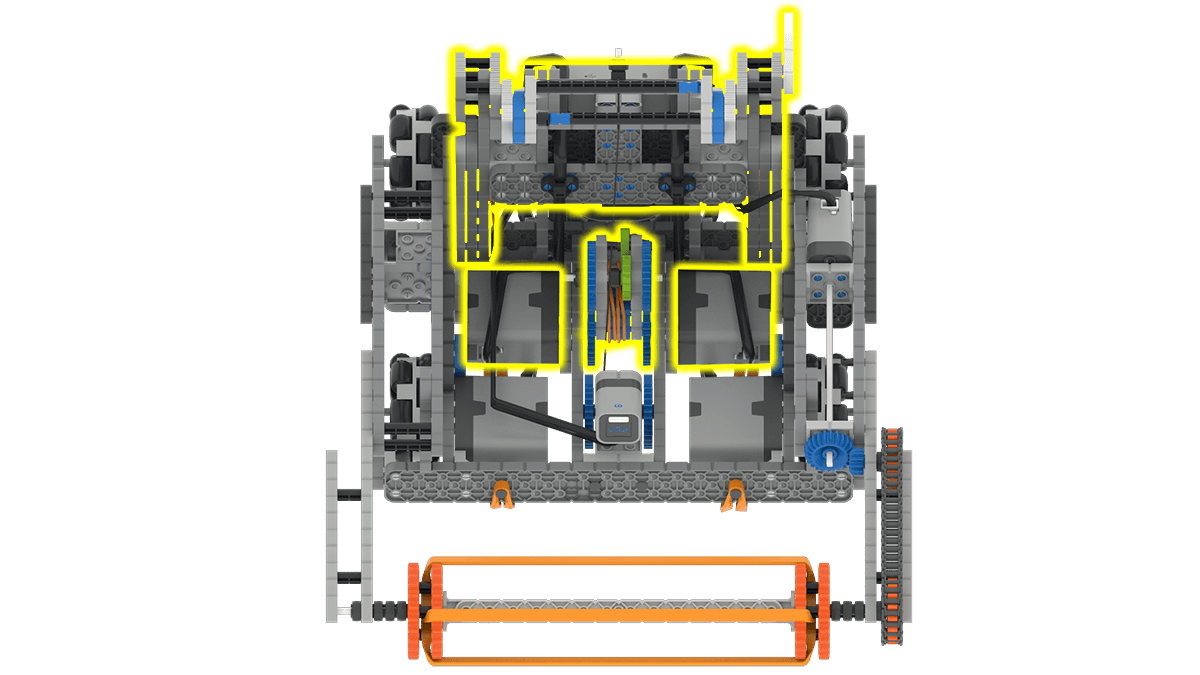
تُستخدم مجموعة محركات ذراع المنجنيق لإطلاق الكرات التي التقطها الروبوت. لالتقاط كرة، يجب خفض ذراع المنجنيق بزاوية لا تقل عن 1350 درجة. عند رفع ذراع المنجنيق أو تركه لأي مسافة، فإنه يتحرك تلقائيًا إلى أقصى ارتفاع له لإطلاق الكرات. |
المكونات والميزات#
المكون أو الميزة |
يستخدم |
وثائق واجهة برمجة التطبيقات |
|---|---|---|
نظام نقل الحركة |
يحرك الروبوت ويديره. |
|
محرك السحب |
يقوم بتدوير العجلتين الأماميتين للروبوت. وهذا يسمح بالتقاط الكرات من الأرض. |
|
مجموعة محركات المنجنيق |
يقوم بإطلاق الكرات التي التقطها الروبوت. |
|
مستشعر المسافة الخلفي |
يكتشف مدى بُعد الجزء الخلفي من الروبوت عن جدار الهدف. |
|
مستشعر بصري للمدخل |
يكشف ما إذا كانت هناك كرة في مدخل الهواء. |
|
مؤقت الدماغ |
يتتبع الوقت المنقضي منذ بدء المشروع. |
الملاعب#
ملعب |
وصف |
|---|---|
اجمع الكرات وأطلقها في مجال المهارات الافتراضية ذي معدل الذكاء 24-25. |