
تجاوز الإصدار الخامس (مرن)#
Flex هو VEX V5 Hero Bot المستخدم في V5 26-27 Override Playground.
نظرة عامة على الروبوت#
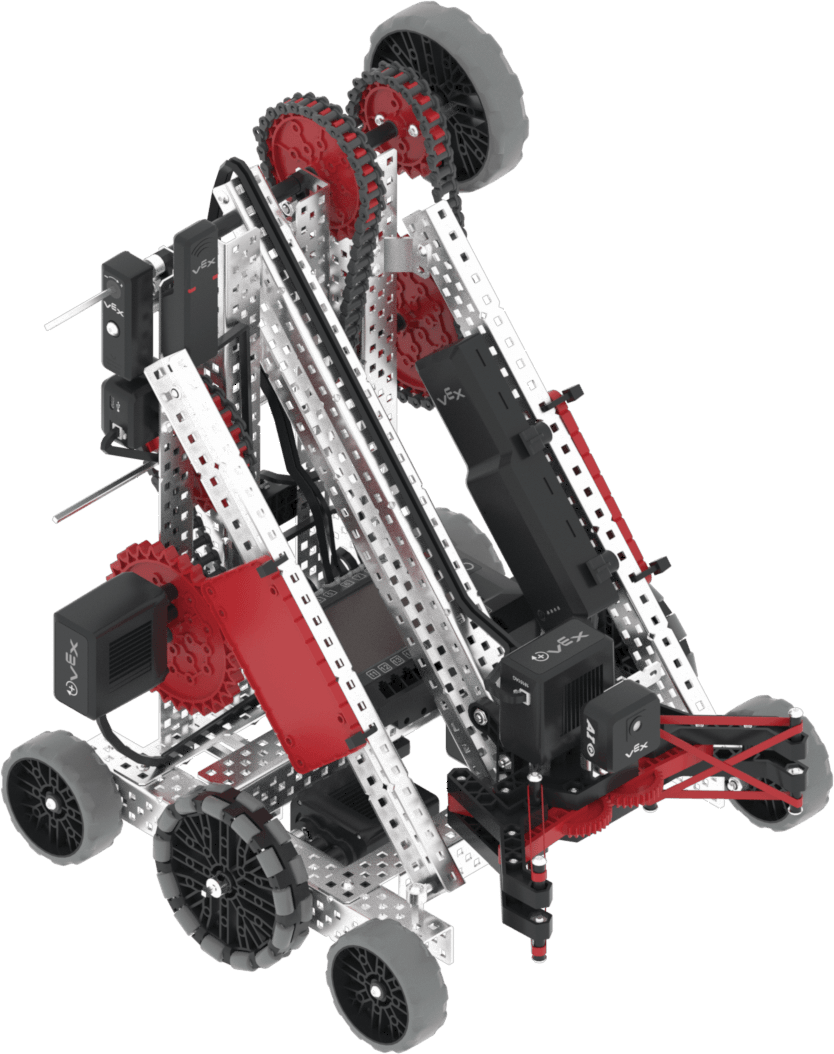
يدعم Flex عناصر التحكم وأجهزة الاستشعار القياسية للواقع الافتراضي مثل مستشعر القصور الذاتي ومؤقت الدماغ، مع ميزات إضافية خاصة بـ Flex مغطاة في Robot-Specific Blocks وRobot-Specific Python.
المحركات#
اسم أمر بايثون |
وصف |
|---|---|
|
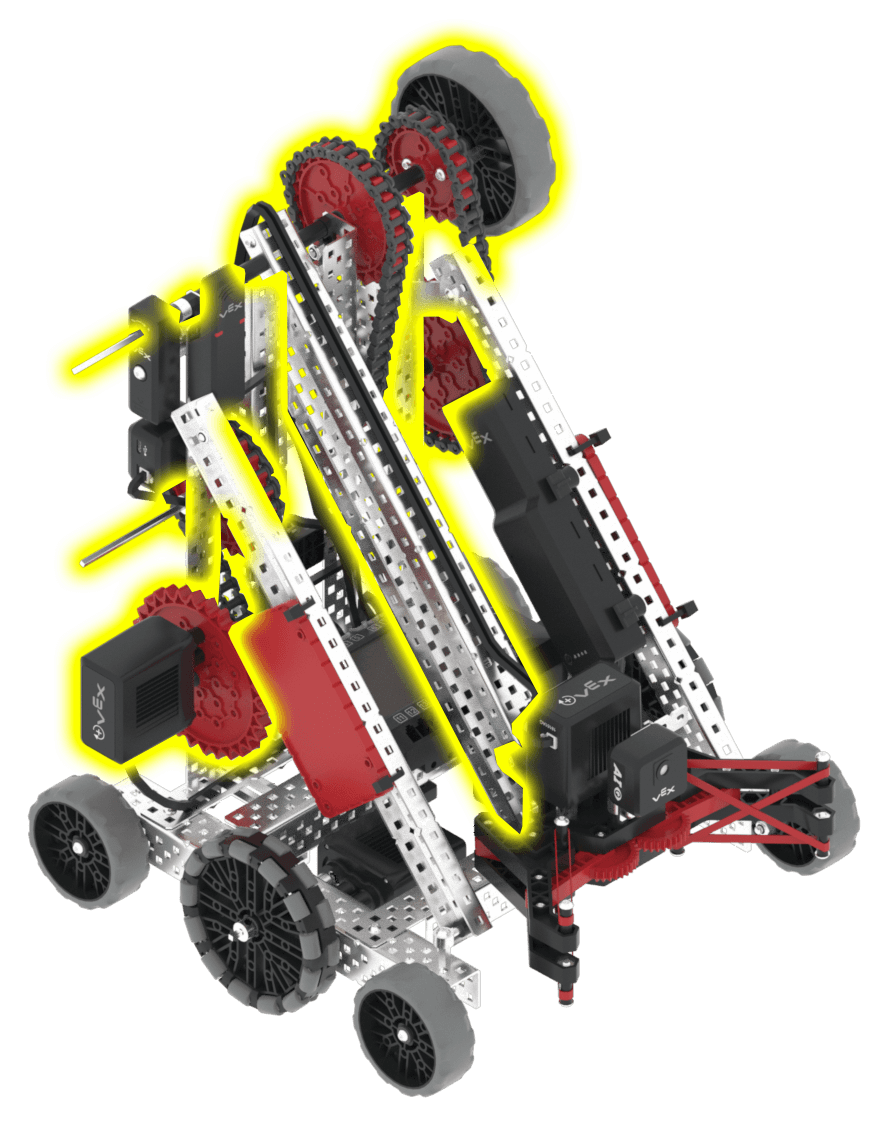
يرفع ويخفض الذراع. يكون الذراع في وضع الرفع الكامل عند 2000 درجة؛ أما وضع البداية فهو 0 درجة. |
|
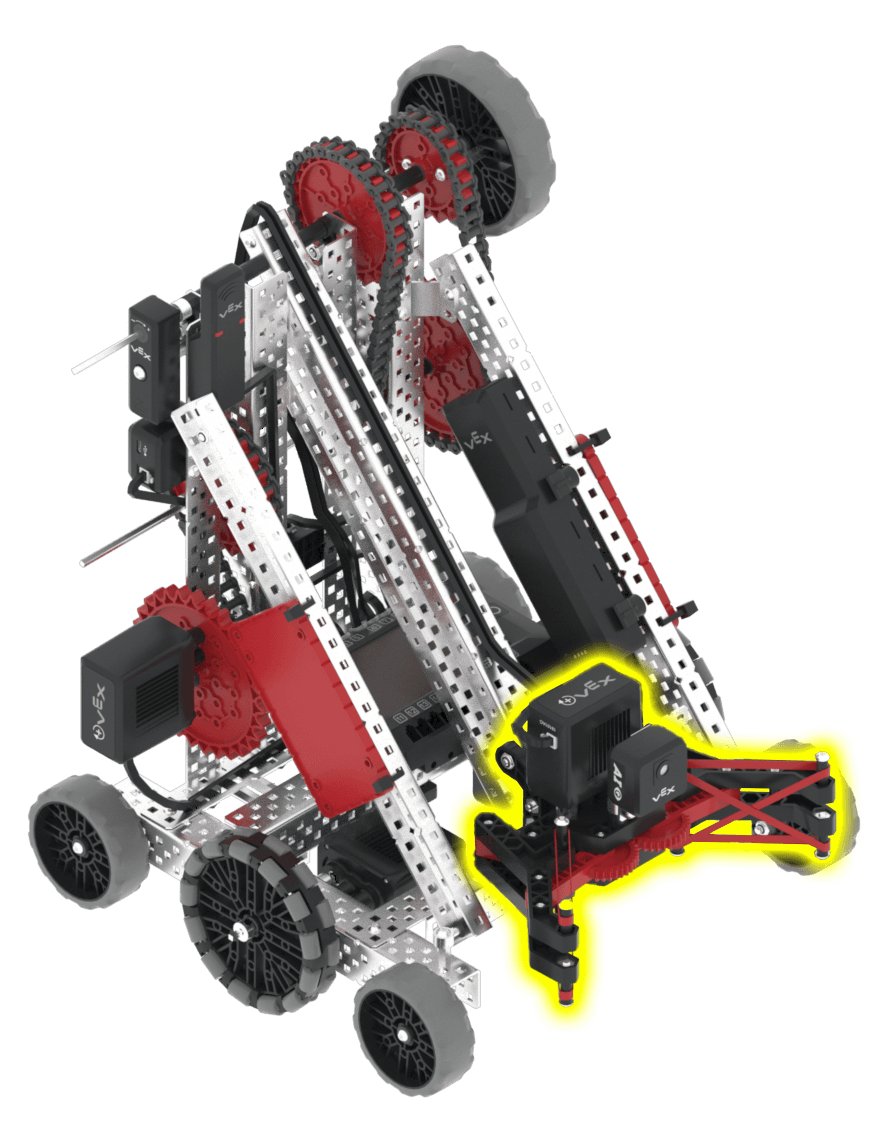
يفتح ويغلق المخلب. الوضع الابتدائي هو 467 درجة (مغلق تمامًا)؛ ويكون المخلب مفتوحًا تمامًا عند 0 درجة. |
المكونات والميزات#
المكون أو الميزة |
يستخدم |
وثائق واجهة برمجة التطبيقات |
|---|---|---|
نظام نقل الحركة |
يحرك الروبوت ويديره. |
|
محرك الذراع |
يرفع ويخفض الذراع للتفاعل مع عناصر اللعبة. |
|
محرك المخلب |
يفتح ويغلق المخلب للإمساك بعناصر اللعبة وإطلاقها. |
|
مستشعر رؤية بالذكاء الاصطناعي |
مثبتة على المخلب، وموجهة للأمام. تكشف عن عناصر اللعبة أمام المخلب ليتمكن الروبوت من تحديد اتجاهه تلقائيًا. تتوقف عن العمل عندما يكون المخلب ممسكًا بدبوس أو كوب، لذا فهي تعمل فقط عندما يكون المخلب فارغًا. |
|
مستشعر المسافة |
مثبت في مقدمة الروبوت، وموجه للأمام. يكتشف مدى بُعد مقدمة الروبوت عن الجسم. |
|
مستشعر نظام تحديد المواقع العالمي (GPS) |
يعيد هذا الأمر موقع الروبوت الحالي واتجاهه في ساحة اللعب. |
|
مؤقت الدماغ |
يتتبع الوقت المنقضي منذ بدء المشروع. |
الملاعب#
ملعب |
وصف |
|---|---|
قم بلعب تحدي مهارات البرمجة الذاتية V5 26-27 Override. |