
V5 سبين أب (ديسكو)#
Disco هو روبوت VEX V5 Hero المستخدم في V5 22-23 Spin Up Playground.
نظرة عامة على الروبوت#
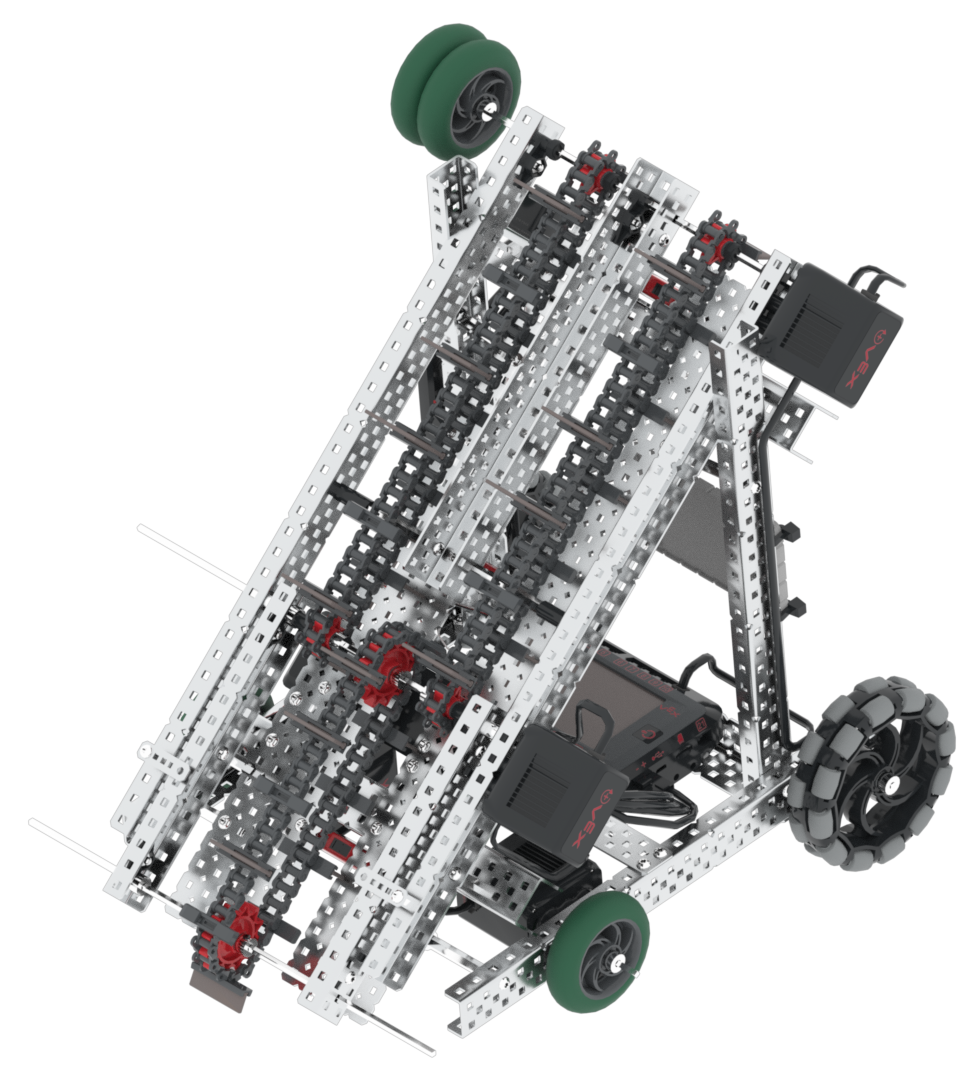
يدعم Disco عناصر التحكم وأجهزة الاستشعار القياسية للواقع الافتراضي مثل مستشعر القصور الذاتي ومؤقت الدماغ، مع ميزات إضافية خاصة بـ Disco مغطاة في Robot-Specific Blocks وRobot-Specific Python.
المجموعات الحركية#
اسم أمر بايثون |
وصف |
|---|---|
|
تُمكّن مجموعة محركات الإدخال الروبوت من جمع الأقراص وتسجيل النقاط. يوجد في أعلى وحدة الإدخال عجلتان تُستخدمان لتدوير البكرات. عند تدوير مجموعة محركات الإدخال أثناء ملامسة العجلات للبكرة، تدور البكرة ويتغير لونها. |
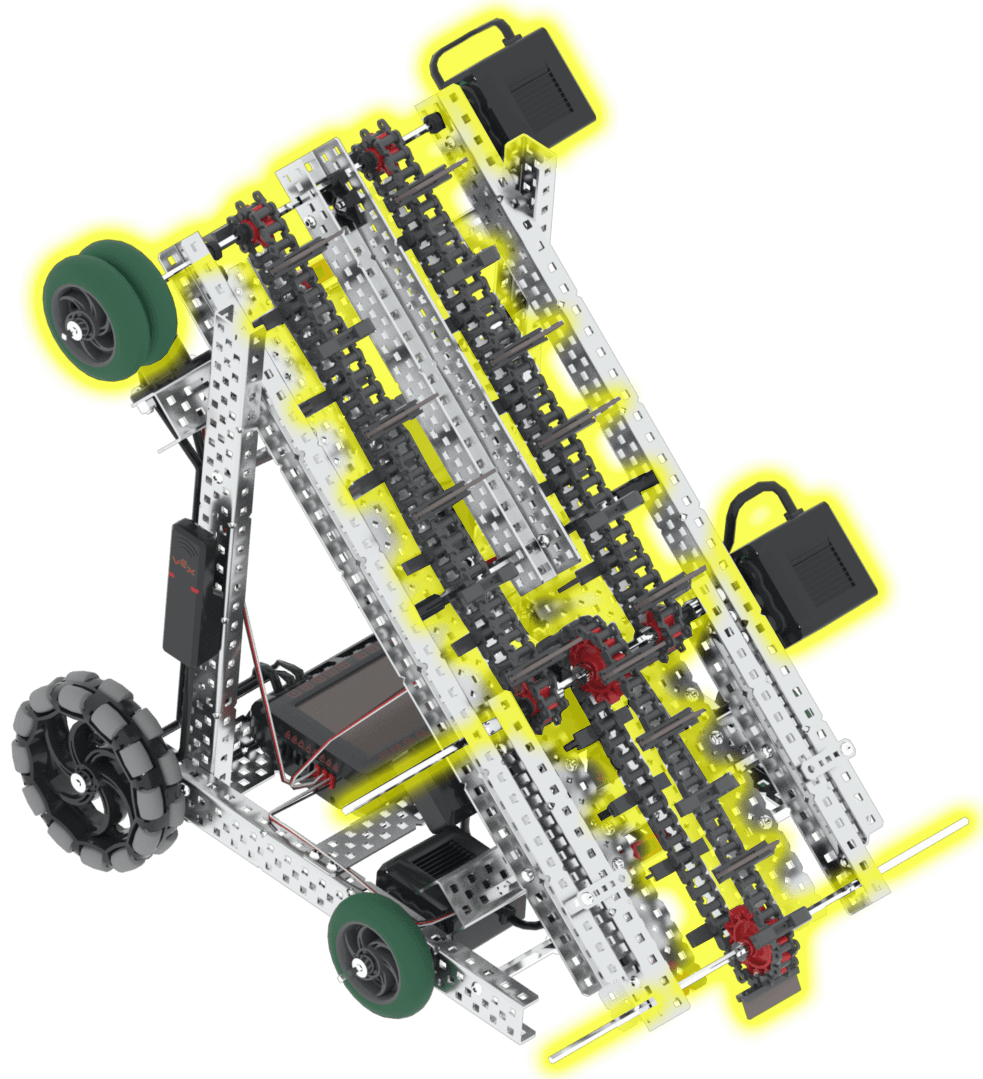
المكونات والميزات#
المكون أو الميزة |
يستخدم |
وثائق واجهة برمجة التطبيقات |
|---|---|---|
نظام نقل الحركة |
يحرك الروبوت ويديره. |
|
مجموعة محرك السحب |
يقوم بتدوير العجلتين الأماميتين للروبوت. وهذا يسمح بالتقاط الأقراص من الأرض. |
|
مستشعر تتبع الخط |
يكتشف موضع الأقراص داخل المدخل وعدد الأقراص الموجودة حاليًا داخل المدخل. |
|
مستشعر المسافة |
تُعيد هذه الدالة المسافة التي يبعدها الجسم عن مقدمة الروبوت. |
|
مستشعر بصري |
يكتشف ما إذا كان هناك جسم قريب من بكرات السحب. |
|
مستشعر نظام تحديد المواقع العالمي (GPS) |
يعيد هذا الأمر موقع الروبوت الحالي واتجاهه في ساحة اللعب. |
|
مؤقت الدماغ |
يتتبع الوقت المنقضي منذ بدء المشروع. |
الملاعب#
ملعب |
وصف |
|---|---|
تسجيل النقاط والأسطوانات في مجال المهارات الافتراضية V5 22-23. |