
V5 فوق وتحت (مهاجم)#
Striker هو روبوت VEX V5 Hero المستخدم في V5 23-24 Over Under Playground.
نظرة عامة على الروبوت#
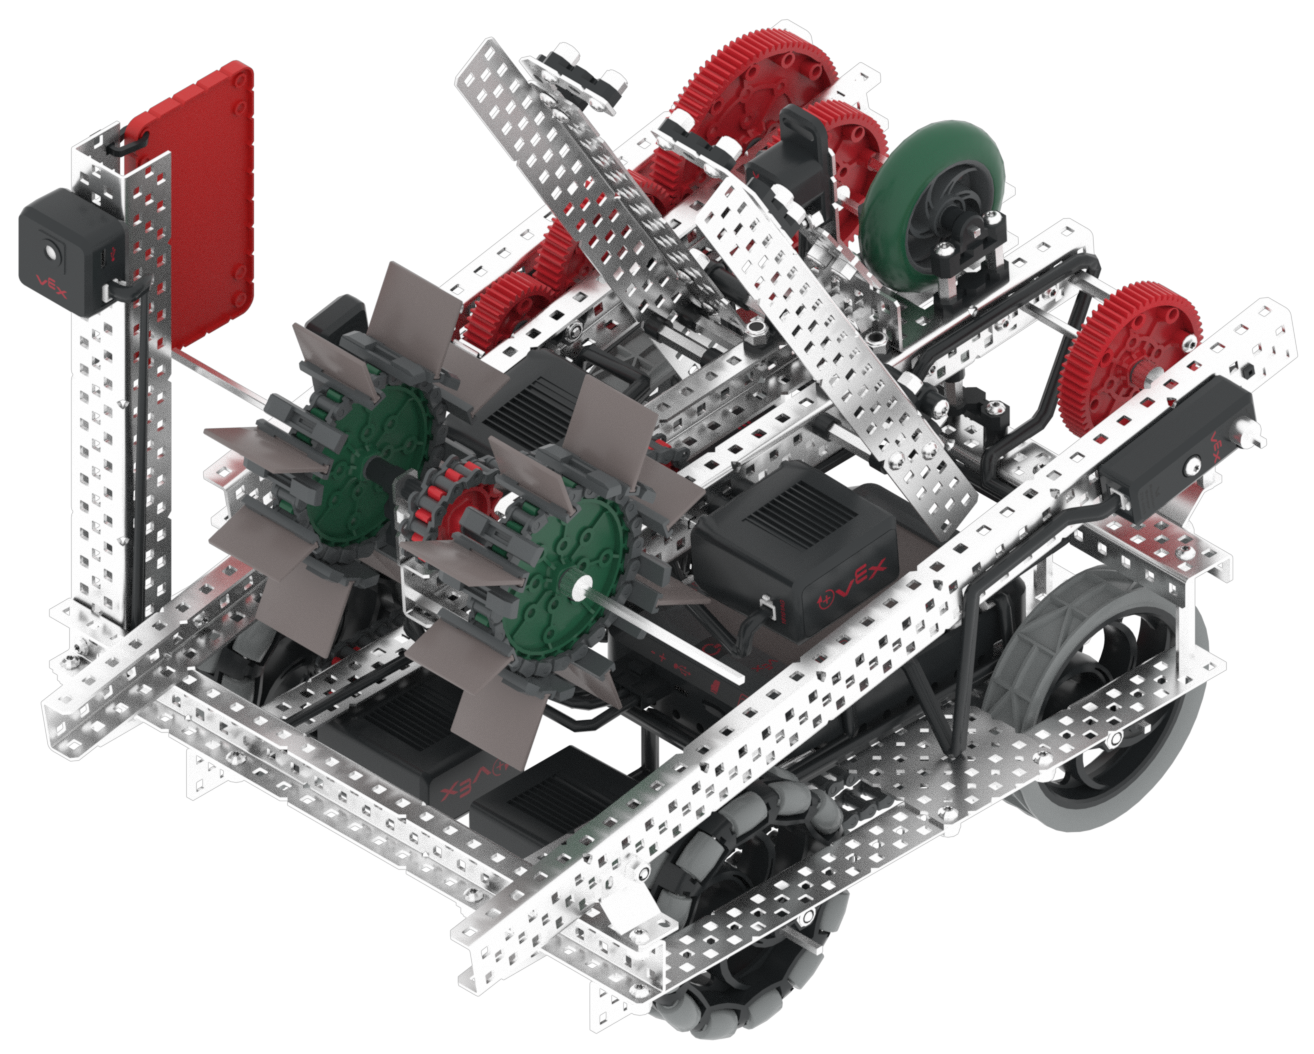
يدعم Striker عناصر التحكم وأجهزة الاستشعار القياسية للواقع الافتراضي مثل مستشعر القصور الذاتي ومؤقت الدماغ، مع ميزات إضافية خاصة بـ Striker مغطاة في Robot-Specific Blocks و Robot-Specific Python.
المحركات#
اسم أمر بايثون |
وصف |
|---|---|
|
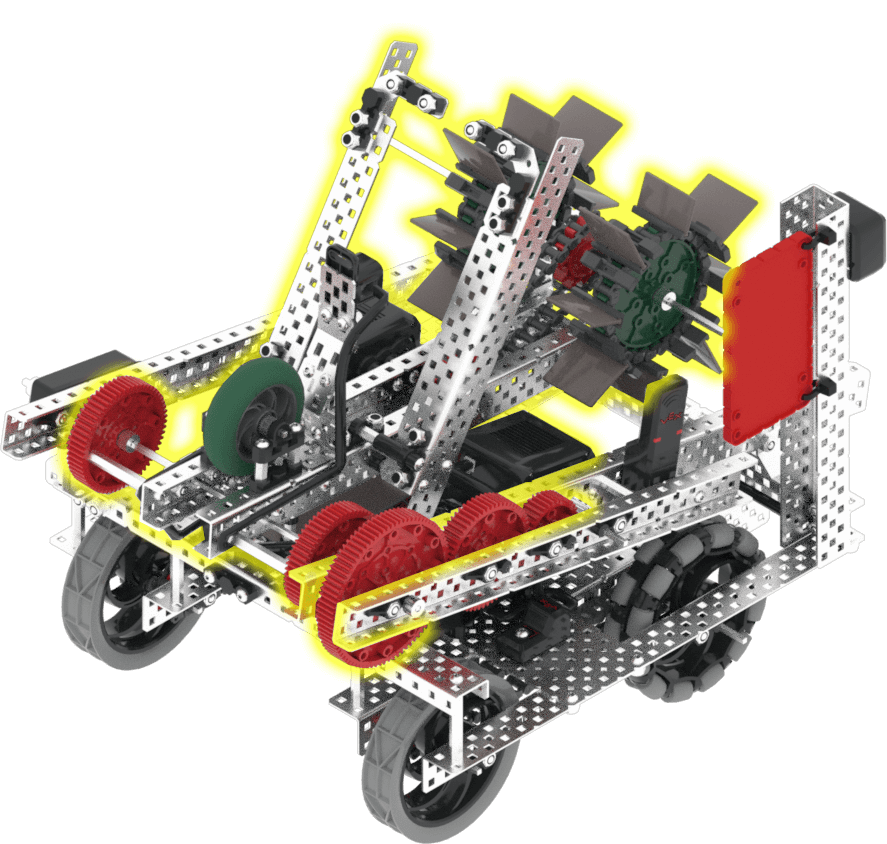
يمكن رفع الذراع وخفضها، مما يسمح للروبوت بالقيام بمهام مثل نقل عناصر اللعبة. يبدأ الذراع افتراضيًا من زاوية صفر درجة، وينخفض بالكامل عند تدويره للأمام بزاوية 1200 درجة. |
|
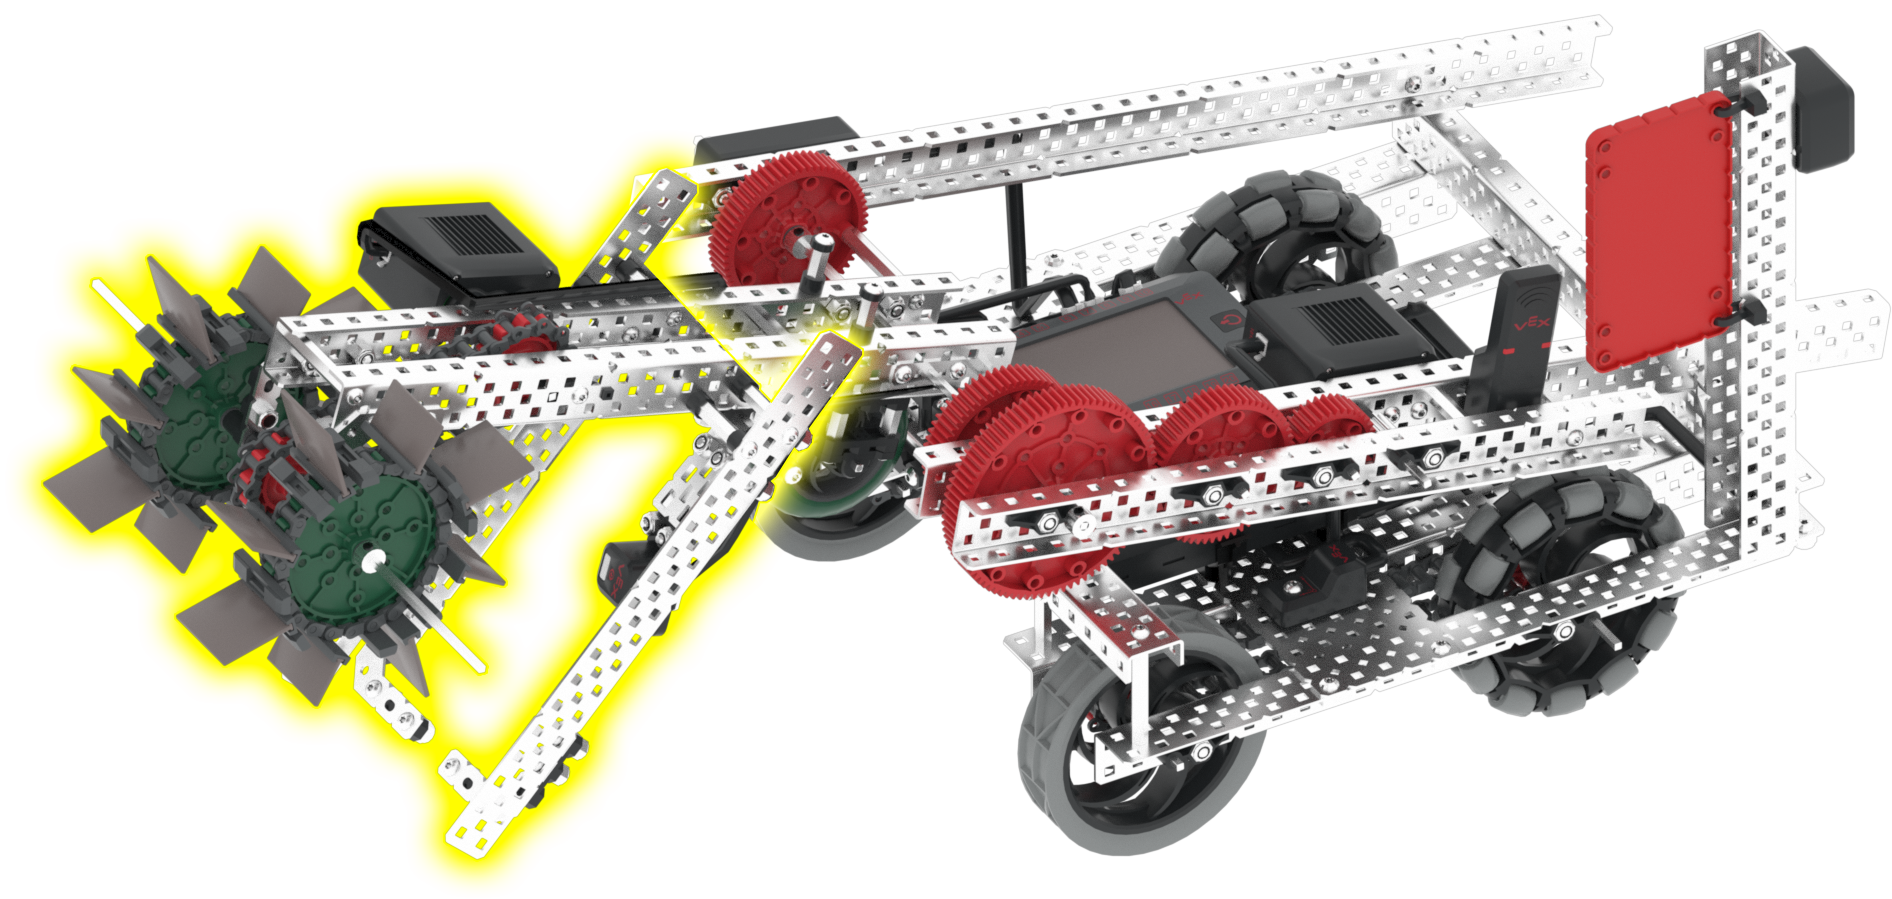
يمكن تدوير مدخل اللعبة للأمام وللخلف، مما يسمح للروبوت بجمع عناصر اللعبة وتسجيل النقاط. سيجمع المدخل كرة ثلاثية عند تدويره للأمام 360 درجة، وسيسجل النقاط أو يسقط كرة ثلاثية عند تدويره للخلف 360 درجة. |
المكونات والميزات#
المكون أو الميزة |
يستخدم |
وثائق واجهة برمجة التطبيقات |
|---|---|---|
نظام نقل الحركة |
يحرك الروبوت ويديره. |
|
محرك الذراع |
يمكن رفع الذراع وخفضها، مما يسمح للروبوت بالقيام بمهام مثل نقل عناصر اللعبة. يبدأ الذراع افتراضيًا من زاوية صفر درجة، وينخفض بالكامل عند تدويره للأمام بزاوية 1200 درجة. |
|
محرك السحب |
يمكن تدوير مدخل اللعبة للأمام وللخلف، مما يسمح للروبوت بجمع عناصر اللعبة وتسجيل النقاط. سيجمع المدخل كرة ثلاثية عند تدويره للأمام 360 درجة، وسيسجل النقاط أو يسقط كرة ثلاثية عند تدويره للخلف 360 درجة. |
|
مستشعر بصري |
يكتشف ما إذا كان هناك جسم قريب من الروبوت وما لونه. |
|
مستشعر الدوران |
يعيد زاوية الدوران الحالية وموضع محرك الذراع. |
|
مستشعر نظام تحديد المواقع العالمي (GPS) |
يعيد هذا الأمر موقع الروبوت الحالي واتجاهه في ساحة اللعب. |
|
مؤقت الدماغ |
يتتبع الوقت المنقضي منذ بدء المشروع. |
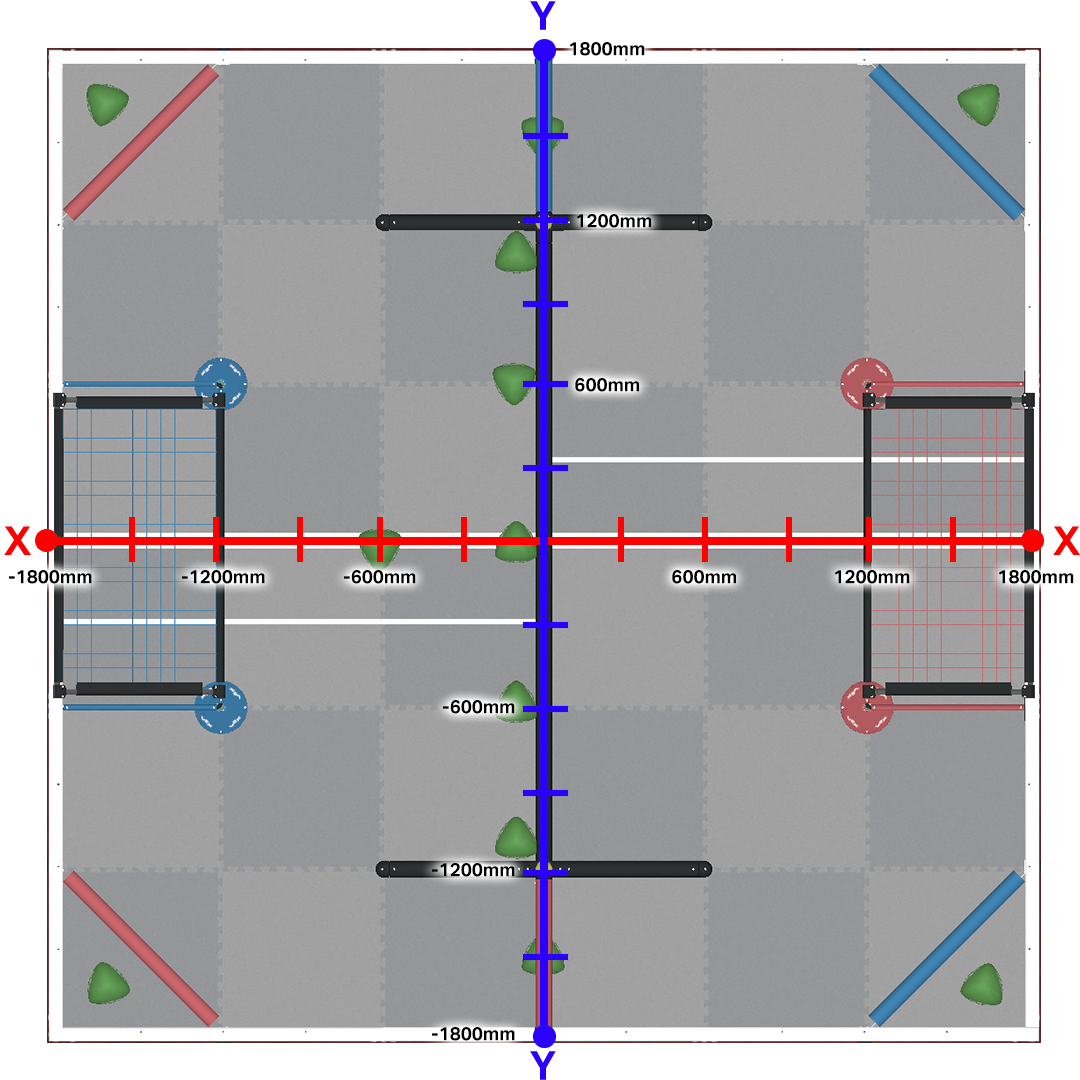
يستخدم مستشعر نظام تحديد المواقع العالمي (GPS) نظام الإحداثيات الديكارتية للملاحة، مع وجود مركز المجال عند نقطة الأصل (0، 0) ويمتد 1800 مم في كل اتجاه.
الملاعب#
ملعب |
وصف |
|---|---|
سجل نقاطًا في الكرات الثلاثية وارتقِ في مجال المهارات الافتراضية V5 23-24. |