
V5 المخاطر العالية (أكسل)#
أكسل هو روبوت VEX V5 Hero المستخدم في V5 24-25 High Stakes Playground.
نظرة عامة على الروبوت#
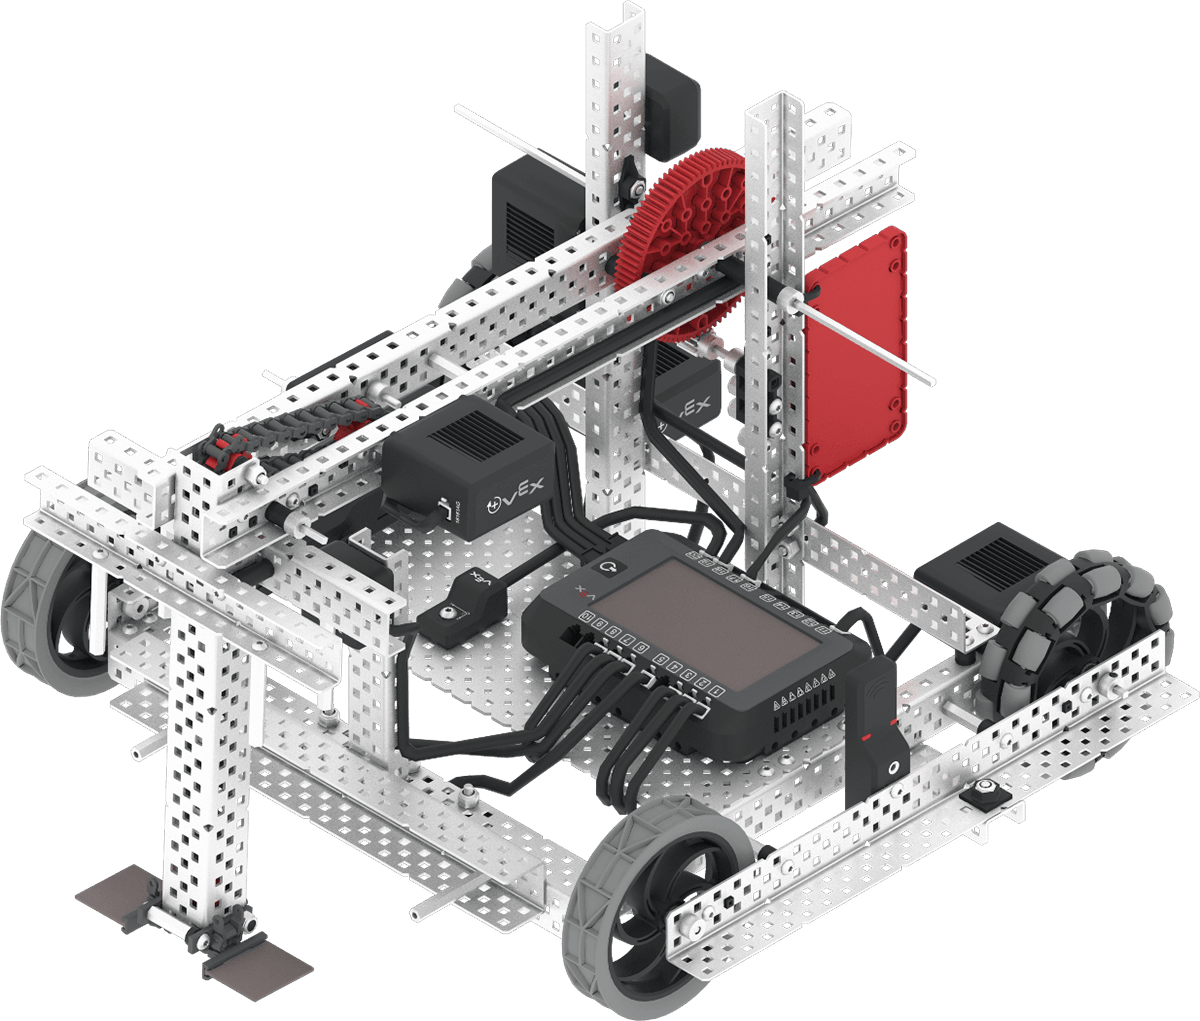
يدعم Axel عناصر التحكم وأجهزة الاستشعار القياسية للواقع الافتراضي مثل مستشعر القصور الذاتي ومؤقت الدماغ، مع ميزات إضافية خاصة بـ Axel مغطاة في Robot-Specific Blocks وRobot-Specific Python.
المحركات#
اسم أمر بايثون |
وصف |
|---|---|
|
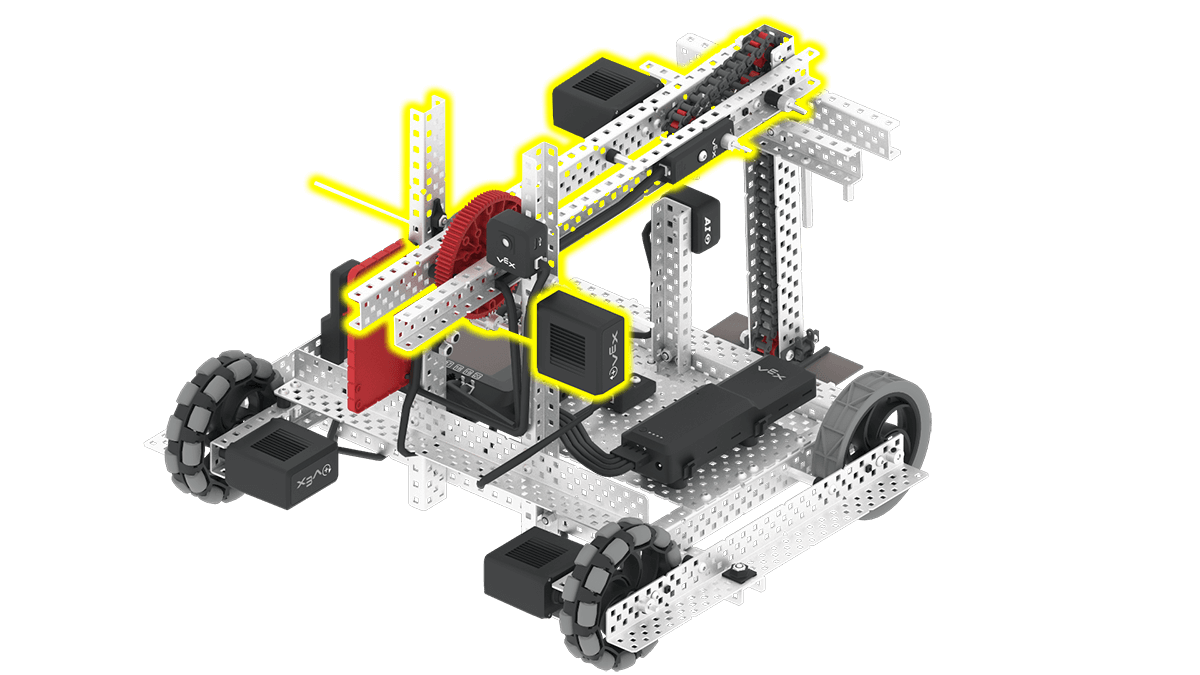
يرفع الذراع ويخفض ذراع أكسل. يجب رفع الذراع بحيث لا يحجب مستشعر الرؤية بالذكاء الاصطناعي، |
|
يحرك محرك الدفع أداة الدفع لأسفل الذراع، مما يسمح بدفع الحلقات من الذراع إلى وتد. |
المكونات والميزات#
المكون أو الميزة |
يستخدم |
وثائق واجهة برمجة التطبيقات |
|---|---|---|
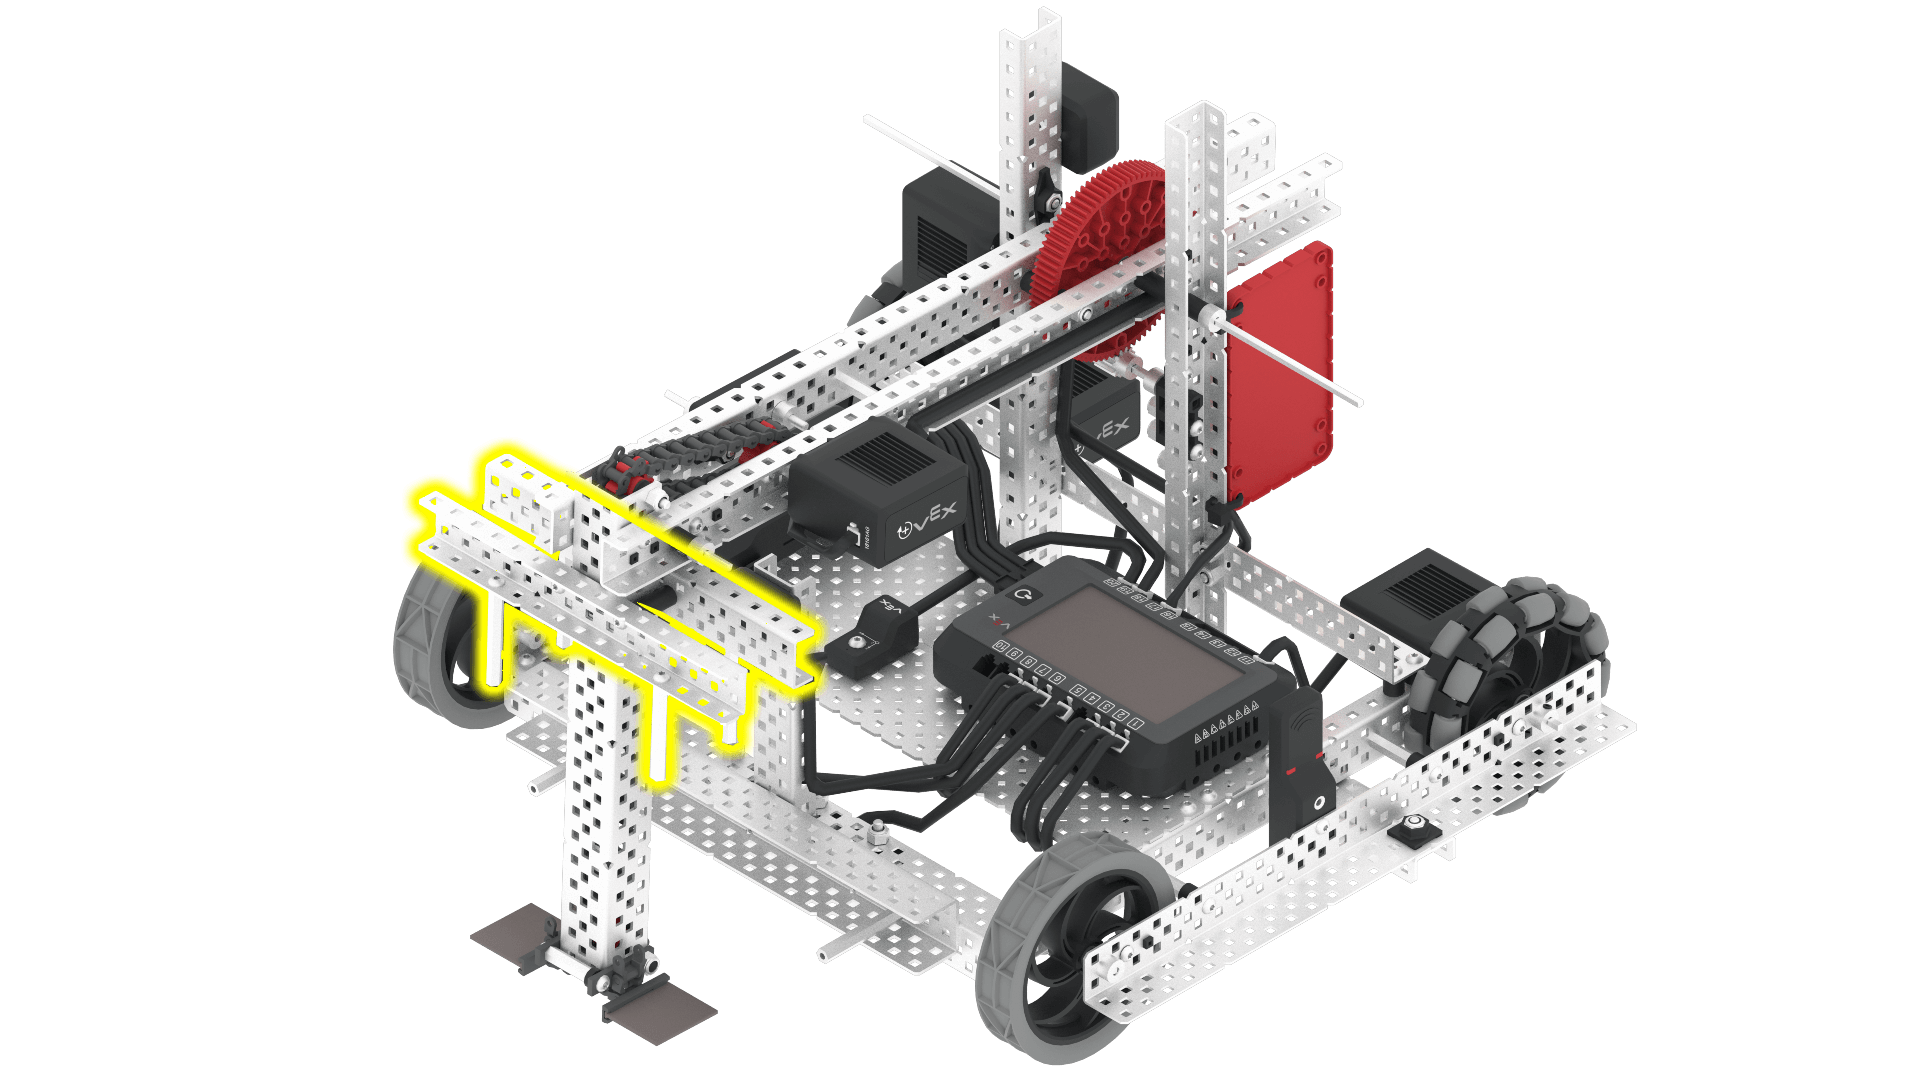
نظام نقل الحركة |
يحرك الروبوت ويديره. |
|
محرك الذراع |
يرفع الذراع ويخفضه للتحكم في عناصر اللعبة. يجب رفع الذراع بحيث لا يحجب مستشعر الرؤية الخاص بالذكاء الاصطناعي، ولدفع الحلقات على الأوتاد. لرفع الذراع بما يكفي لدفع حلقة على وتد، يجب رفعه بزاوية 310 درجات على الأقل. |
|
محرك الدفع |
يحرك هذا المحرك الضاغط لأسفل الذراع، مما يسمح بدفع الحلقات من الذراع إلى وتد. يكون موضع المحرك الضاغط في أعلى الذراع عند زاوية صفر درجة. لدفع حلقة من الذراع، يجب أن ينخفض محرك الدفع بزاوية 780 درجة. |
|
مستشعر رؤية بالذكاء الاصطناعي |
يكتشف عناصر اللعبة حتى يتمكن الروبوت من توجيه نفسه بشكل مستقل. |
|
مستشعر المسافة |
تُعيد هذه الدالة المسافة بين جسم ما ومقدمة الروبوت. |
|
مستشعر بصري |
يكتشف الأشياء الموجودة أمام الروبوت ويحدد لونها. |
|
مستشعر الدوران |
يعيد زاوية الدوران الحالية وموضع محرك الدفع. |
|
مستشعر نظام تحديد المواقع العالمي (GPS) |
يعيد هذا الأمر موقع الروبوت الحالي واتجاهه في ساحة اللعب. |
|
مؤقت الدماغ |
يتتبع الوقت المنقضي منذ بدء المشروع. |
الملاعب#
ملعب |
وصف |
|---|---|
حلقات التسجيل والأهداف المتنقلة في مجال المهارات الافتراضية V5 24-25. |