
نقطة التحول V5 (موبي)#
موبي هو روبوت VEX V5 Hero المستخدم في V5 21-22 Tipping Point Playground.
نظرة عامة على الروبوت#
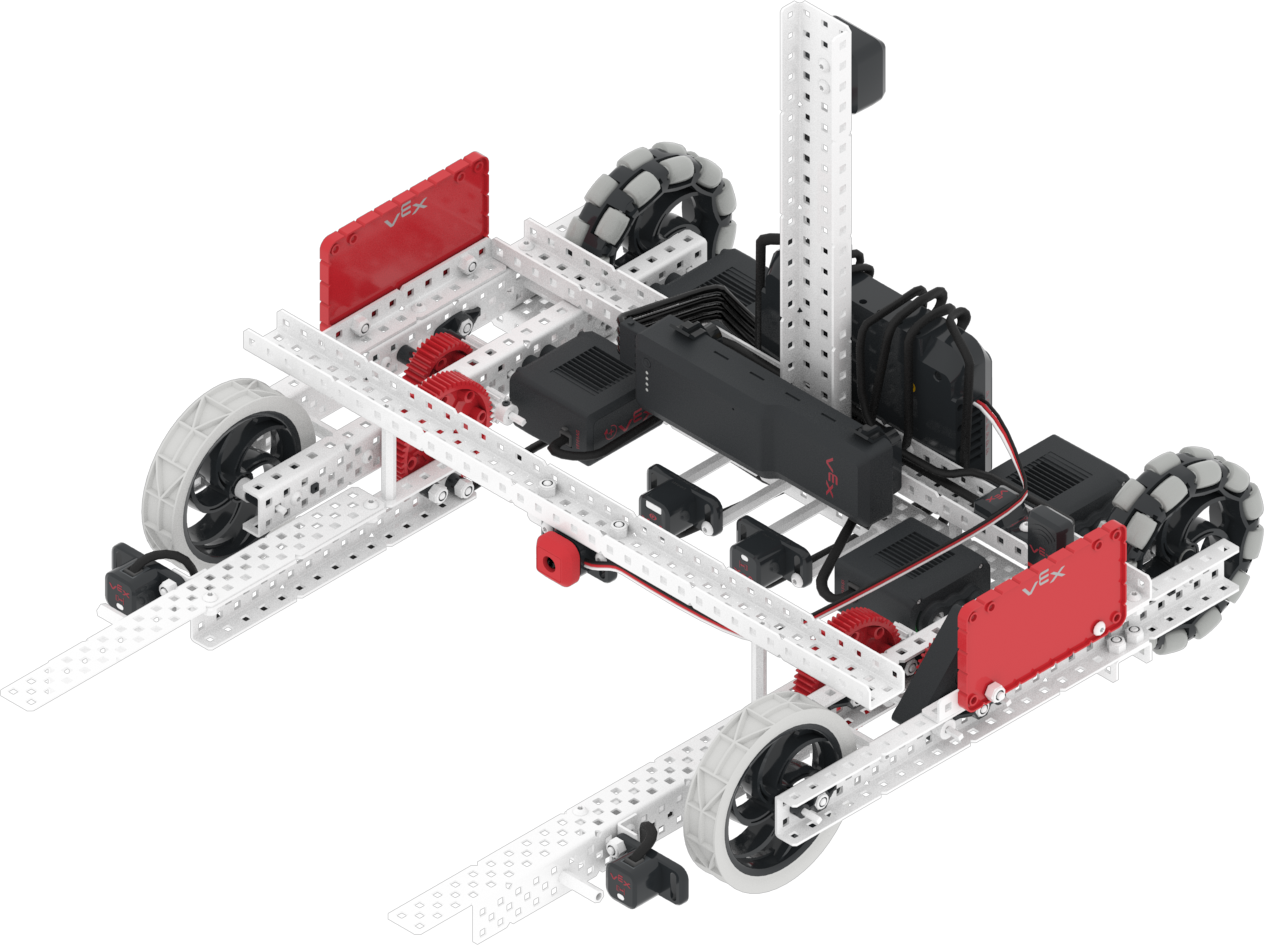
يدعم Moby عناصر التحكم وأجهزة الاستشعار القياسية للواقع الافتراضي مثل مستشعر القصور الذاتي ومؤقت الدماغ، مع ميزات إضافية خاصة بـ Moby مغطاة في Robot-Specific Blocks وRobot-Specific Python.
المجموعات الحركية#
اسم أمر بايثون |
وصف |
|---|---|
|
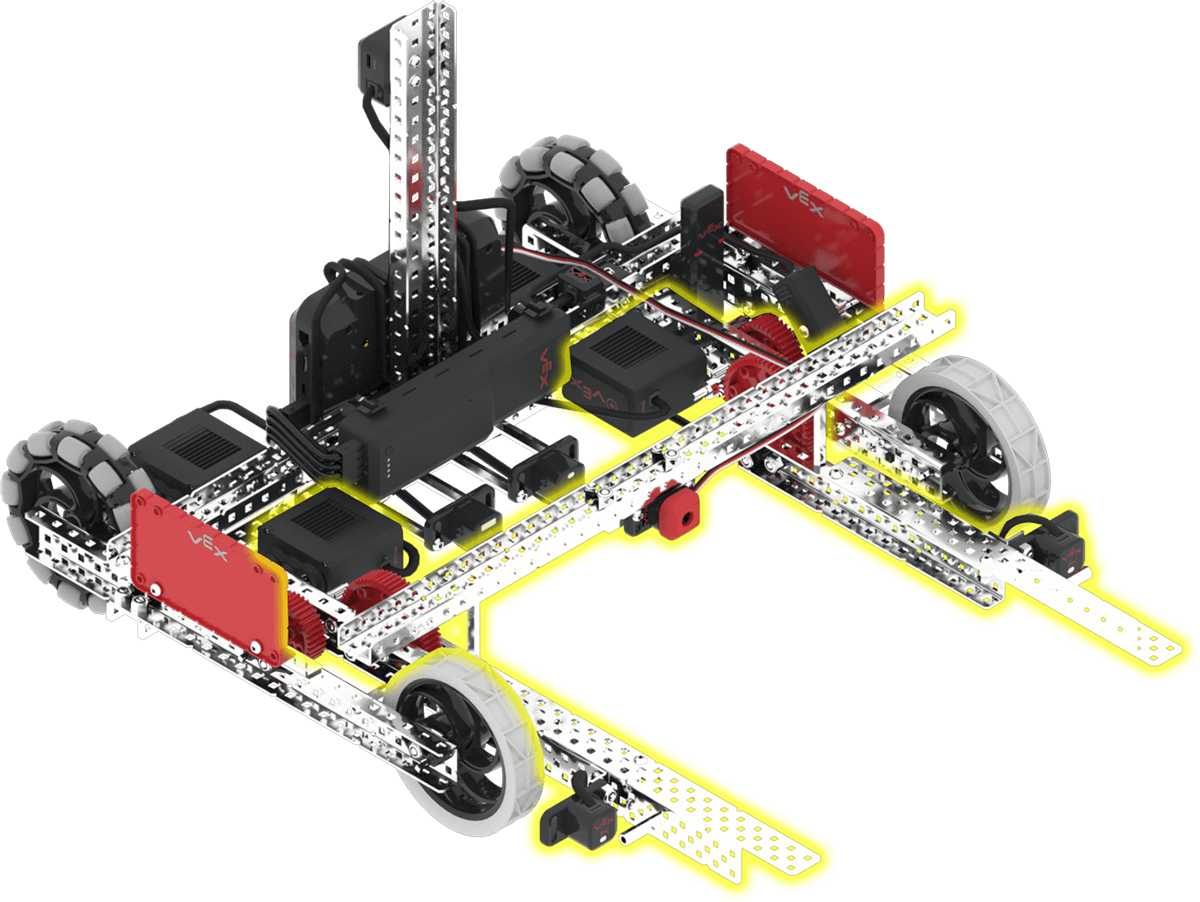
يمكن رفع وخفض الشوكات، مما يسمح للروبوت بنقل الحلقات والأهداف المتحركة وتسجيل النقاط. الوضع الافتراضي لمجموعة محركات الشوكة هو صفر درجة، وسيتم خفضها نحو الأرض عند 170 درجة. |
المكونات والميزات#
المكون أو الميزة |
يستخدم |
وثائق واجهة برمجة التطبيقات |
|---|---|---|
نظام نقل الحركة |
يحرك الروبوت ويديره. |
|
محرك شوكة |
يرفع ويخفض الشوكات. وهذا يسمح للروبوت بنقل وتسجيل الحلقات والأهداف المتحركة. |
|
مفتاح الصدمات |
يكتشف وجود حلقة في شوكات المقود. |
|
مستشعر بصري |
يكتشف الحلقات بين شوكات الروبوت. |
|
مستشعر الدوران |
يعيد زاوية التشعبات. |
|
مستشعر المسافة |
تُعيد هذه الدالة المسافة بين جسم ما ومقدمة الروبوت. |
|
مستشعر نظام تحديد المواقع العالمي (GPS) |
يعيد هذا الأمر موقع الروبوت الحالي واتجاهه في ساحة اللعب. |
|
مؤقت الدماغ |
يتتبع الوقت المنقضي منذ بدء المشروع. |
الملاعب#
ملعب |
وصف |
|---|---|
سجل أهدافًا عبر الهاتف المحمول، وحلقات، ورفع المنصة في مجال المهارات الافتراضية V5 21-22. |