
가속도계#
소개#
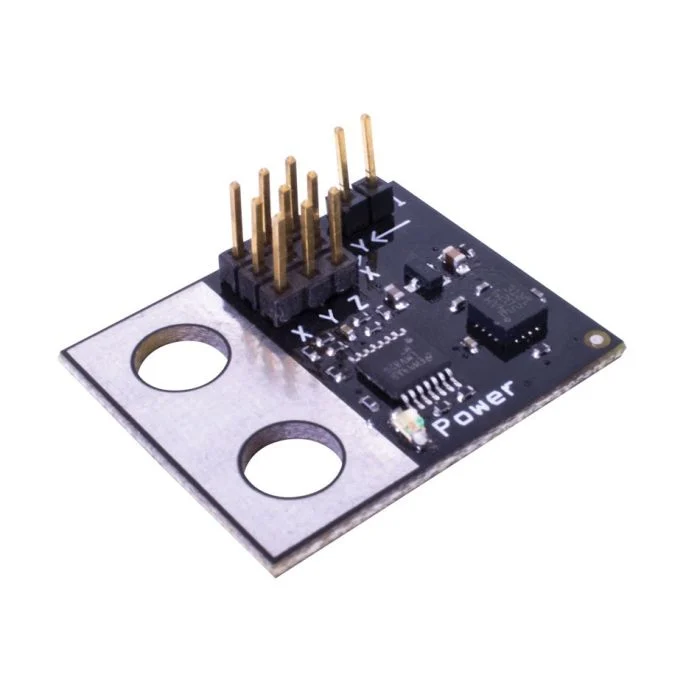
클래스 accelerometer 은 하나 이상의 축을 따라 로봇의 가속도를 측정합니다. 이 센서는 가속도(G)에 따라 변화하는 아날로그 전압을 출력합니다.
가속도계의 점퍼는 감도 범위를 결정합니다.
2G - -2G에서 +2G까지의 가속도를 측정합니다.
6G - -6G에서 +6G까지의 가속도를 측정합니다.
클래스 생성자#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
클래스 소멸자#
accelerometer 객체를 파괴하고 관련 리소스를 해제합니다.
virtual ~accelerometer();
매개변수#
매개변수 |
유형 |
설명 |
|---|---|---|
|
|
가속도계가 연결된 3선 포트는 |
|
|
선택 사항. 가속도계의 고감도 모드 활성화 여부:
|
예시#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
회원 기능#
accelerometer 클래스는 다음과 같은 멤버 함수를 포함합니다.
acceleration— 가속도계로 측정한 가속도를 G 단위로 반환합니다.
accelerometer 멤버 함수를 호출하기 전에 아래와 같이 accelerometer 인스턴스를 생성해야 합니다.
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
G 단위로 측정된 가속도를 반환합니다.
Available Functionsdouble acceleration();
이 함수는 매개변수를 받지 않습니다.
Return ValuesG 단위로 측정된 가속도를 나타내는 double 의 double 값을 반환합니다.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();