
Gyorsulásmérő#
Bevezetés#
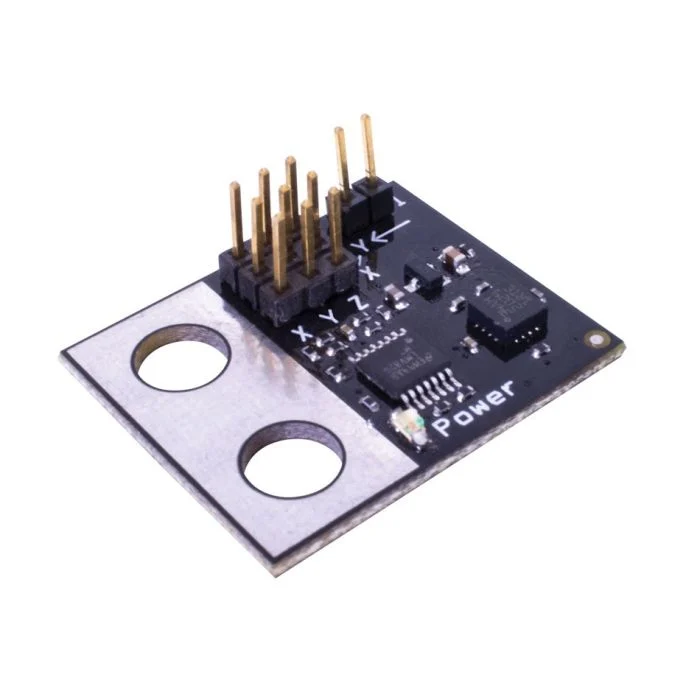
A accelerometer osztályú változata a robot gyorsulását méri egy vagy több tengely mentén. Az érzékelő analóg feszültséget ad ki, amely a G-erők (G) gyorsulásának függvényében változik.
A gyorsulásmérőn található jumper határozza meg az érzékenységi tartományát:
2G – A gyorsulást -2G-től +2G-ig méri
6G – A gyorsulást -6G-től +6G-ig méri
Osztálykonstruktor#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Osztálydestruktor#
Megsemmisíti a accelerometer objektumot és felszabadítja a hozzá tartozó erőforrásokat.
virtual ~accelerometer();
Paraméterek#
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
A gyorsulásmérőhöz csatlakoztatott 3 vezetékes portot a következőképpen írjuk fel: |
|
|
Opcionális. Engedélyezi-e a gyorsulásmérő nagy érzékenységű módját:
|
Példák#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Tagfüggvények#
A accelerometer osztály a következő tagfüggvényeket tartalmazza:
acceleration— Visszaadja a gyorsulásmérő által mért gyorsulást G-ben.
Mielőtt bármilyen accelerometer tagfüggvényt meghívnánk, létre kell hozni egy accelerometer példányt, az alábbiak szerint:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Visszaadja a Gs-ben mért gyorsulást.
Available Functionsdouble acceleration();
Ez a függvény nem fogad el paramétereket.
Return ValuesEgy double értéket ad vissza, amely a Gs-ben mért gyorsulást jelenti.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();