
Akselerometras#
Įvadas#
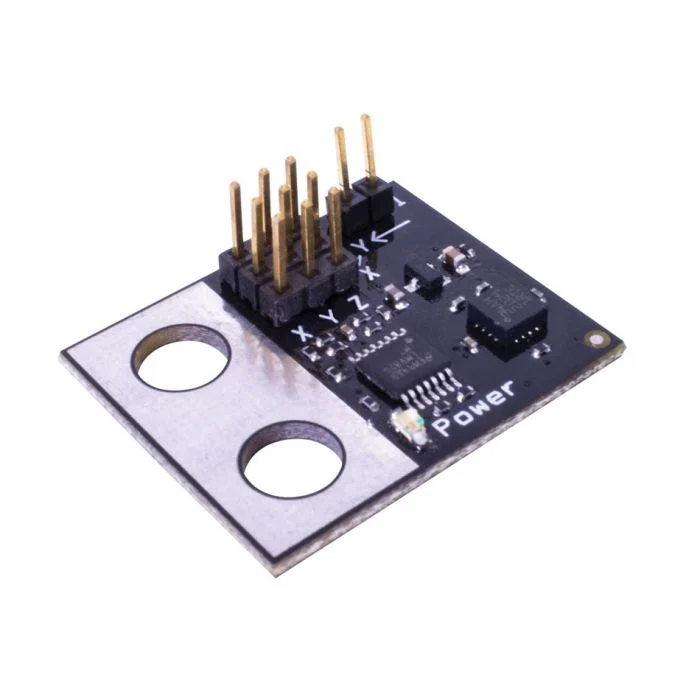
accelerometer matuoja roboto pagreitį išilgai vienos ar kelių ašių. Jutiklis išveda analoginę įtampą, kuri kinta priklausomai nuo pagreičio G jėgomis (G).
Akselerometro trumpiklis nustato jo jautrumo diapazoną:
2G – matuoja pagreitį nuo -2G iki +2G
6G – matuoja pagreitį nuo -6G iki +6G
Klasės konstruktorius#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Klasės destruktorius#
Sunaikina accelerometer objektą ir išlaisvina susijusius išteklius.
virtual ~accelerometer();
Parametrai#
Parametras |
Tipas |
Aprašymas |
|---|---|---|
|
|
Trijų laidų prievadas, prie kurio prijungtas akselerometras, užrašomas taip: |
|
|
Pasirinktinai. Ar įjungti didelio jautrumo režimą akselerometre:
|
Pavyzdžiai#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Narių funkcijos#
accelerometer klasė apima šias narines funkcijas:
acceleration— Grąžina akcelerometro išmatuotą pagreitį Gs.
Prieš iškviečiant bet kokias accelerometer nario funkcijas, reikia sukurti accelerometer egzempliorių, kaip parodyta žemiau:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Grąžina pagreitį, išmatuotą Gs.
Available Functionsdouble acceleration();
Ši funkcija nepriima jokių parametrų.
Return ValuesGrąžina double reiškiantį pagreitį, išmatuotą Gs.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();