
Luasmhéadar#
Réamhrá#
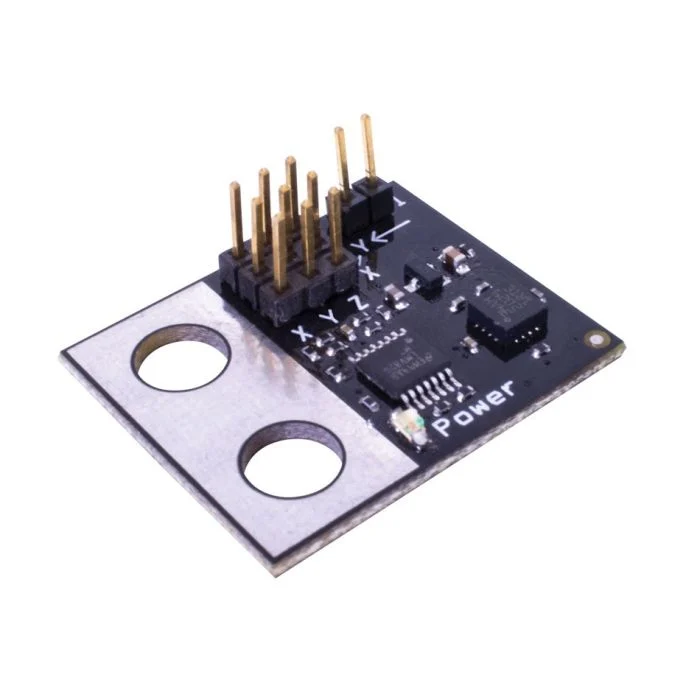
Tomhaiseann an luasghéaraitheoir accelerometer luasghéarú an róbait feadh ais amháin nó níos mó. Aschurann an braiteoir voltas analógach a athraíonn bunaithe ar luasghéarú i bhfórsaí-G (G).
Cinneann geansaí ar an Luasghéaraitheoir a raon íogaireachta:
2G - Tomhaiseann luasghéarú ó -2G go +2G
6G - Tomhaiseann luasghéarú ó -6G go +6G
Tógálaí Ranga#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Scriostóir Ranga#
Scriosann sé an réad luasghéaraithe accelerometer agus scaoileann sé acmhainní gaolmhara.
virtual ~accelerometer();
Paraiméadair#
Paraiméadar |
Cineál |
Cur síos |
|---|---|---|
|
|
An Port 3-Sreang a bhfuil an Luasghéaraitheoir ceangailte leis, scríofa mar |
|
|
Roghnach. Cibé acu ar cheart mód ard-íogaireachta a chumasú ar an Luasghéaraitheoir:
|
Samplaí#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Feidhmeanna na mBall#
Áirítear leis an rang luasghéaraitheora accelerometer na feidhmeanna ball seo a leanas:
acceleration— Tugann sé seo an luasghéarú a thomhais an Luasghéarmhéadar i Gs ar ais.
Sula nglaotar ar aon fheidhmeanna ball accelerometer , ní mór sampla accelerometer a chruthú, mar a thaispeántar thíos:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Tugann sé seo an luasghéarú a tomhaiseadh i Gs ar ais.
Available Functionsdouble acceleration();
Ní ghlacann an fheidhm seo le haon pharaiméadair.
Return ValuesTugann sé double a léiríonn an luasghéarú a tomhaiseadh i Gs.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();