
İvmeölçer#
giriiş#
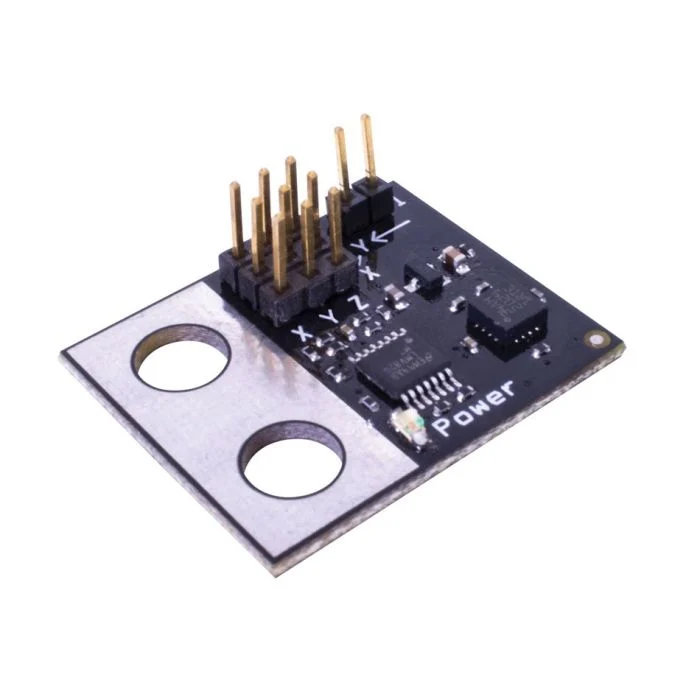
accelerometer robotun bir veya daha fazla eksen boyunca ivmesini ölçer. Sensör, G kuvveti (G) cinsinden ivmeye bağlı olarak değişen analog bir voltaj çıkışı verir.
İvmeölçer üzerindeki bir jumper, hassasiyet aralığını belirler:
2G - -2G ile +2G arasındaki ivmeyi ölçer.
6G - -6G ile +6G arasındaki ivmeyi ölçer.
Sınıf Oluşturucu#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Sınıf Yıkıcısı#
accelerometer nesnesini yok eder ve ilgili kaynakları serbest bırakır.
virtual ~accelerometer();
Parametreler#
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
İvmeölçerin bağlı olduğu 3 Kablolu Bağlantı Noktası, |
|
|
İsteğe bağlı. İvmeölçerde yüksek hassasiyet modunu etkinleştirip etkinleştirmeme:
|
Örnekler#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Üye Fonksiyonları#
accelerometer sınıfı aşağıdaki üye işlevlerini içerir:
acceleration— İvmeölçer tarafından ölçülen ivmeyi G cinsinden döndürür.
Herhangi bir accelerometer üye fonksiyonunu çağırmadan önce, aşağıda gösterildiği gibi bir accelerometer örneği oluşturulmalıdır:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
G cinsinden ölçülen ivmeyi döndürür.
Available Functionsdouble acceleration();
Bu fonksiyon herhangi bir parametre kabul etmez.
Return ValuesGs cinsinden ölçülen ivmeyi temsil eden double değerini döndürür.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();