
Acelerómetro#
Introdução#
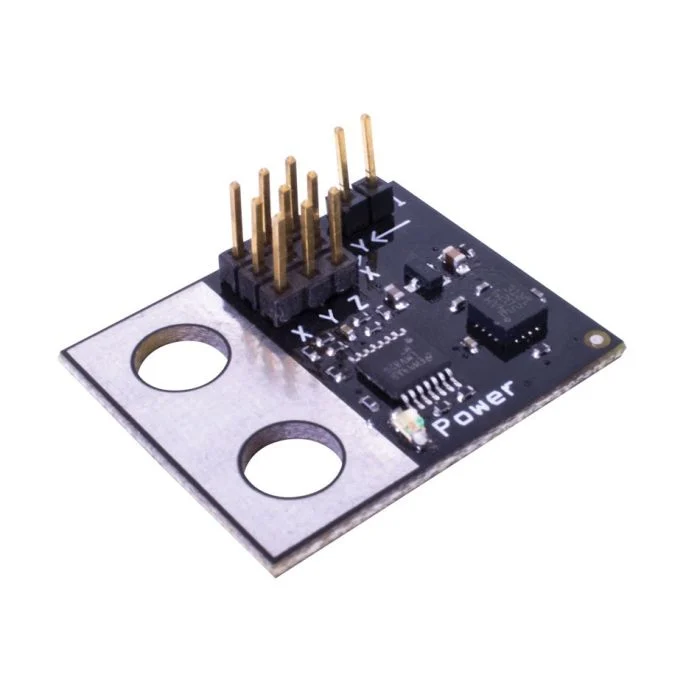
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
Um jumper no acelerómetro determina a sua gama de sensibilidade:
2G - Mede a aceleração de -2G a +2G
6G - Mede a aceleração de -6G a +6G
Construtor de Classes#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Destrutor de classes#
Destrói o objeto accelerometer e liberta os recursos associados.
virtual ~accelerometer();
Parâmetros#
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
A porta de 3 fios à qual o acelerómetro está ligado, escrita como |
|
|
Opcional. Activar ou não o modo de alta sensibilidade no acelerómetro:
|
Exemplos#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Funções de membro#
A classe accelerometer inclui as seguintes funções membro:
acceleration— Devolve a aceleração medida pelo Acelerómetro em Gs.
Antes de chamar qualquer função membro do acelerómetro accelerometer , deve ser criada uma instância do acelerómetro accelerometer , como se mostra abaixo:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Devolve a aceleração medida em Gs.
Available Functionsdouble acceleration();
Esta função não aceita qualquer parâmetro.
Return ValuesDevolve um valor double representando a aceleração medida em Gs.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();