
Akcelerometr#
Wstęp#
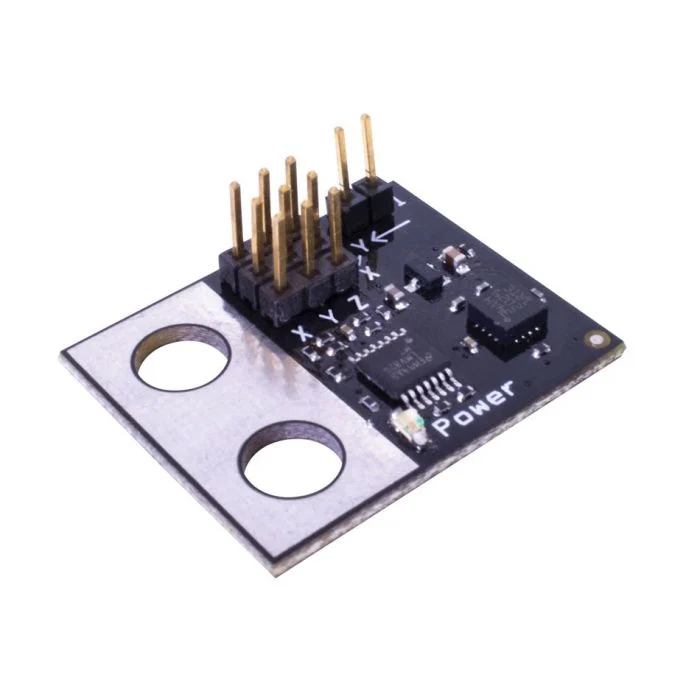
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
Zworka na akcelerometrze określa jego zakres czułości:
2G – mierzy przyspieszenie od -2G do +2G
6G – Mierzy przyspieszenie od -6G do +6G
Konstruktor klasy#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Destruktor klasy#
Niszczy obiekt akcelerometru accelerometer i uwalnia powiązane zasoby.
virtual ~accelerometer();
Parametry#
Parametr |
Typ |
Opis |
|---|---|---|
|
|
Port 3-żyłowy, do którego podłączony jest akcelerometr, zapisany jako |
|
|
Opcjonalnie. Czy włączyć tryb wysokiej czułości akcelerometru:
|
Przykłady#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Funkcje członkowskie#
Klasa akcelerometru accelerometer zawiera następujące funkcje członkowskie:
acceleration— Zwraca przyspieszenie zmierzone przez akcelerometr w Gs.
Przed wywołaniem jakiejkolwiek funkcji członkowskiej akcelerometru accelerometer należy utworzyć instancję akcelerometru accelerometer , jak pokazano poniżej:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Zwraca przyspieszenie mierzone w G.
Available Functionsdouble acceleration();
Ta funkcja nie przyjmuje żadnych parametrów.
Return ValuesZwraca wartość double co oznacza przyspieszenie mierzone w G.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();