
Kiihtyvyysanturi#
Johdanto#
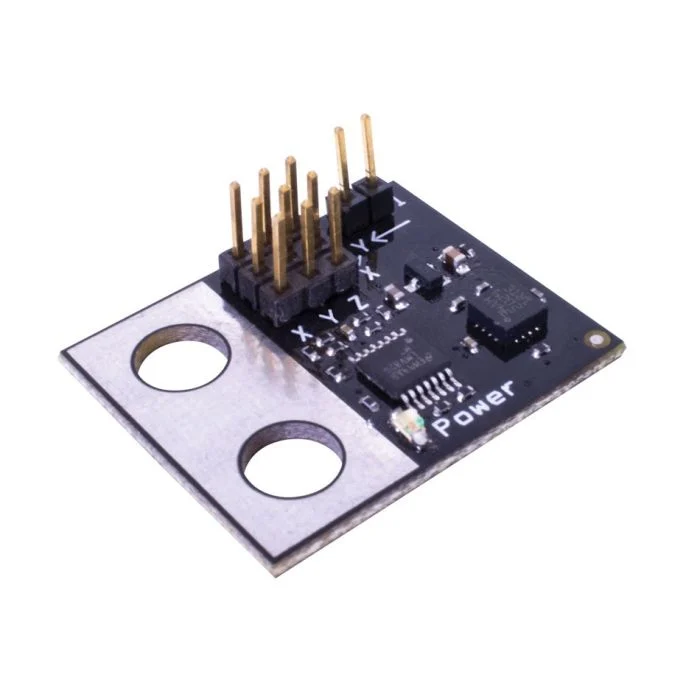
accelerometer mittaa robotin kiihtyvyyttä yhden tai useamman akselin suuntaan. Anturi tuottaa analogisen jännitteen, joka muuttuu G-voimien (G) kiihtyvyyden perusteella.
Kiihtyvyysanturin hyppyjohdin määrittää sen herkkyysalueen:
2G - Mittaa kiihtyvyyttä välillä -2G - +2G
6G - Mittaa kiihtyvyyttä välillä -6G - +6G
Luokan rakentaja#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Luokan tuhoaja#
Tuhoaa kiihtyvyysanturin accelerometer kohteen ja vapauttaa siihen liittyvät resurssit.
virtual ~accelerometer();
Parametrit#
Parametri |
Tyyppi |
Kuvaus |
|---|---|---|
|
|
3-johtiminen portti, johon kiihtyvyysanturi on kytketty, kirjoitetaan muodossa |
|
|
Valinnainen. Otetaanko kiihtyvyysanturin herkkyystila käyttöön:
|
Esimerkkejä#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Jäsenten toiminnot#
accelerometer luokka sisältää seuraavat jäsenfunktiot:
acceleration— Palauttaa kiihtyvyysanturin mittaaman kiihtyvyyden gigasekunteina.
Ennen minkään accelerometer -jäsenfunktion kutsumista on luotava accelerometer -instanssi alla olevan mukaisesti:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Palauttaa kiihtyvyyden mitattuna gigasessioina.
Available Functionsdouble acceleration();
Tämä funktio ei hyväksy parametreja.
Return ValuesPalauttaa arvon double joka edustaa kiihtyvyyttä gigatavuina (G).
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();