Konfigurace řídicí jednotky#

Configuring a Controller

Tento tutoriál vás provede konfigurací Controlleru ve VEXcode EXP. Na konci budete mít Controller přidán a přiřazeny mu akce.

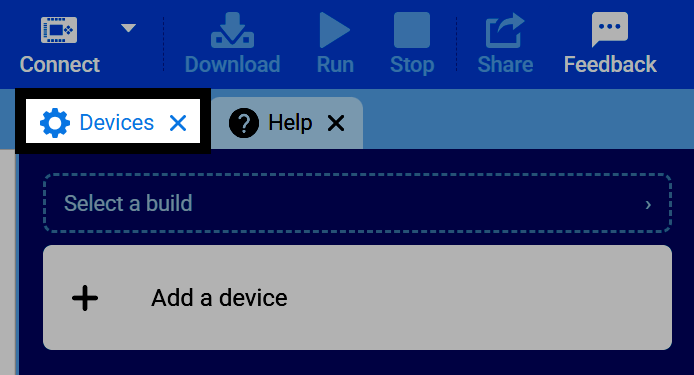
  1. Vyberte kartu Zařízení.

Snímek obrazovky panelu záložek VEXcode se zvýrazněnou záložkou Zařízení.
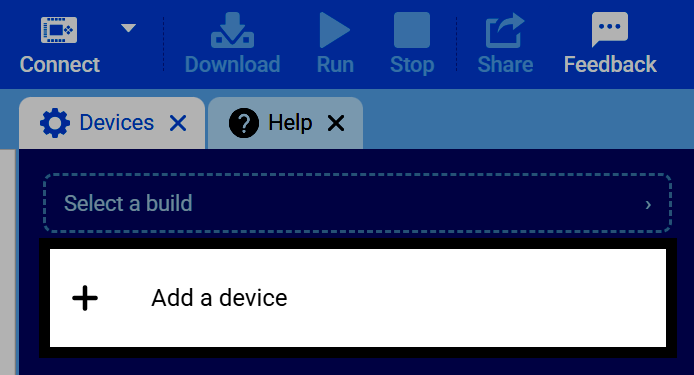
  1. Vyberte možnost Přidat zařízení.

Snímek obrazovky karty Zařízení se zvýrazněným tlačítkem Přidat zařízení.
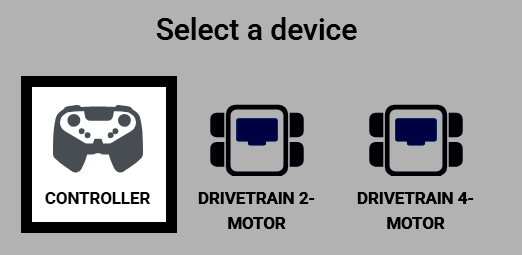
  1. Vyberte Ovladač.

Snímek obrazovky Vyberte zařízení se zvýrazněnou položkou Ovladač.

Zobrazí se tlačítka a joysticky ovladače označené názvy. Pokud máte nakonfigurovaný hnací ústrojí a/nebo motor, můžete jim zde přiřadit ovládací prvky. Tyto nakonfigurované akce se spouštějí během projektu pouze tehdy, pokud jsou povoleny v bloku Controller enable/disable.
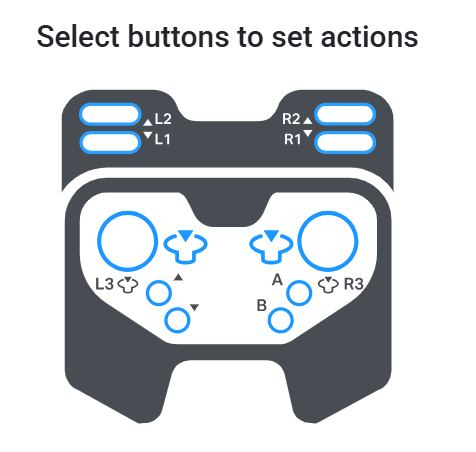
Snímek obrazovky s tlačítky pro nastavení akcí, na kterém jsou zobrazena tlačítka a joysticky ovladače, kterým dosud nebyly přiřazeny žádné akce.
  1. Vyberte tlačítko pro výběr dvojice tlačítek, která bude ovládat motor – jedno tlačítko pro směr vpřed a druhé pro směr vzad. Pokud je nakonfigurováno více motorů, lze vybrat obě dvojice tlačítek najednou.
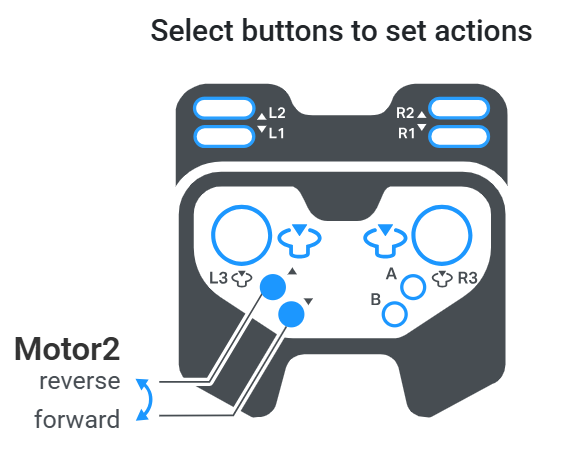
Snímek obrazovky s tlačítky pro nastavení akcí, zobrazující tlačítka se šipkami nahoru a dolů nastavená pro ovládání směru pohybu Motoru 2 vpřed a vzad.
  1. Pokud máte nakonfigurovaný hnací ústrojí, výběrem joysticku se přepíná mezi různými schématy ovládání.

  • Levý joystick – Levý joystick ovládá jak pohyb hnacího ústrojí vpřed a vzad, tak i jeho otáčení.
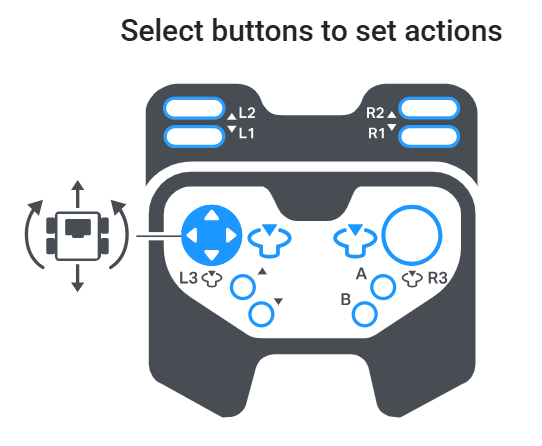
Snímek obrazovky s tlačítky pro nastavení akcí, na kterém je levý joystick nastavený pro ovládání pohybu a otáčení hnacího ústrojí současně.
  • Pravý joystick – Pravý joystick ovládá jak pohyb hnacího ústrojí vpřed a vzad, tak i jeho otáčení.
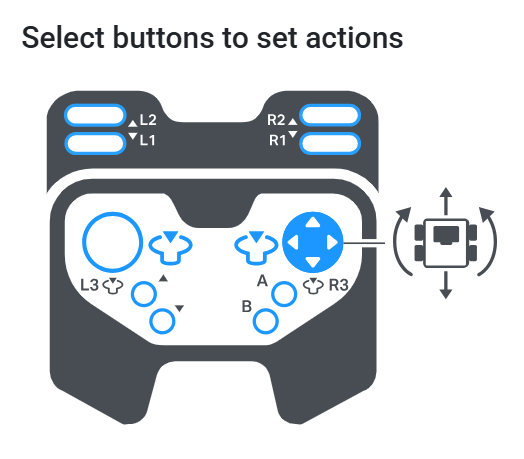
Snímek obrazovky s tlačítky pro nastavení akcí, na kterém je zobrazen pravý joystick nastavený pro ovládání pohybu a otáčení hnacího ústrojí současně.
  • Rozdělená arkáda – Pohyb hnacího ústrojí vpřed a vzad se ovládá pomocí joysticku vlevo a vpravo, zatímco pohyb joysticku vlevo a vpravo se ovládá otáčení.
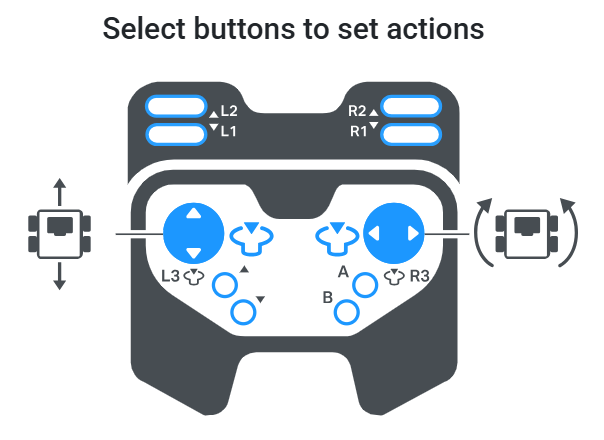
Snímek obrazovky s tlačítky pro nastavení akcí, na kterém je zobrazeno, jak je levý joystick nastaven nahoru a dolů pro ovládání pohybu vpřed a vzad a levý a pravý joystick pro ovládání otáčení.
  • Pohon tanku – Levým joystickem nahoru a dolů se nezávisle ovládá levá strana hnacího ústrojí a pravým joystickem nahoru a dolů pravou stranu.
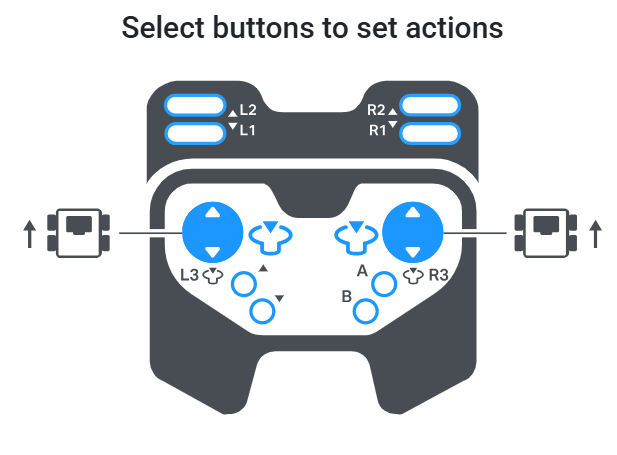
Snímek obrazovky s tlačítky pro nastavení akcí, zobrazující levý a pravý joystick nahoru a dolů pro ovládání příslušné strany hnacího ústrojí.
  1. Vyberte Hotovo a přidejte ovladač k robotovi.
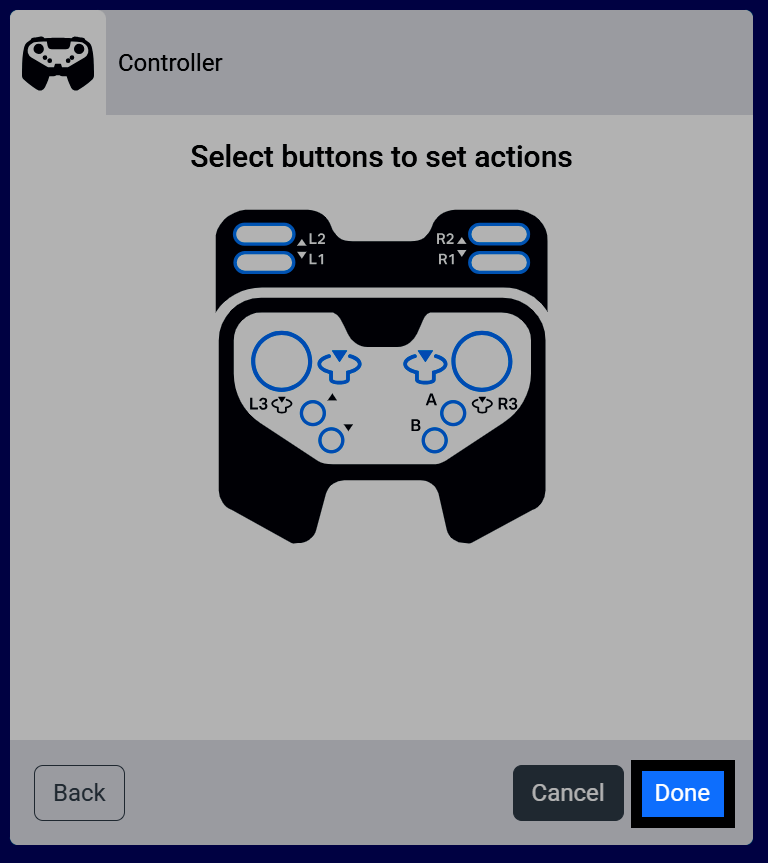
Snímek obrazovky s tlačítky pro nastavení akcí se zvýrazněným tlačítkem Hotovo.
  1. Ovladač se nyní zobrazí v seznamu zařízení.
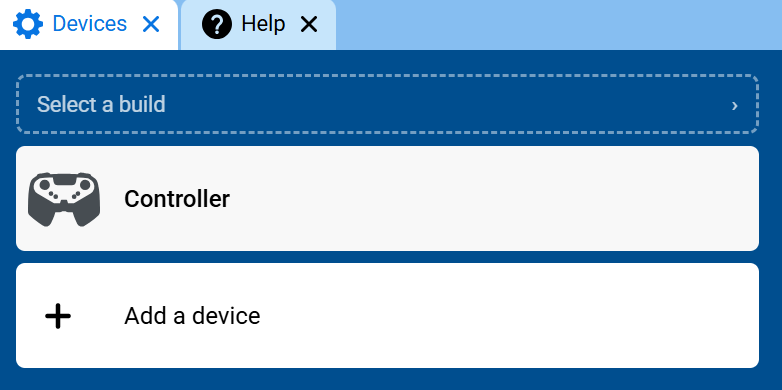
Snímek obrazovky karty Zařízení, na které je v seznamu zařízení zobrazen Controller1.
  1. Kategorie Controller se nyní zobrazí v nástrojové sadě a bude obsahovat příslušné bloky.
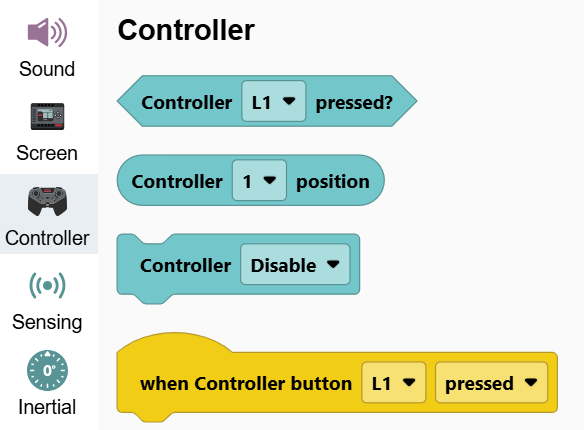
Snímek obrazovky panelu nástrojů s otevřenou kategorií Controller, na kterém jsou zobrazeny bloky Controller1 pressed? (Stisknutí tlačítka Controller1?), position (Position), play rumble (Přehrát dunění) a Controller Disable (Zakázat Controller).