
Μπλοκ ειδικά για ρομπότ#
Εισαγωγή#
Το Hero Bot, Disco, περιλαμβάνει μια ομάδα κινητήρων, έναν ιχνηλάτη γραμμής, έναν οπτικό αισθητήρα και έναν αισθητήρα συστήματος εντοπισμού θέσης στο παιχνίδι (GPS).
Όλα τα τυπικά μπλοκ VR VEXcode είναι διαθέσιμα για χρήση στην παιδική χαρά V5 22-23 Spin Up.
Παρακάτω είναι μια λίστα με όλα τα διαθέσιμα μπλοκ ειδικά για ρομπότ:
Σύστημα μετάδοσης κίνησης – Μετακινήστε και περιστρέψτε το ρομπότ.
Ενέργειες
drive — Μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω για πάντα.
οδήγηση για — Μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω για μια συγκεκριμένη απόσταση.
στροφή — Στρέφει το ρομπότ αριστερά ή δεξιά για πάντα.
στροφή για — Στρέφει το ρομπότ αριστερά ή δεξιά για έναν συγκεκριμένο αριθμό μοιρών.
στροφή προς την κατεύθυνση — Στρέφει το ρομπότ προς μια συγκεκριμένη κατεύθυνση.
στροφή σε περιστροφή — Στρέφει το ρομπότ σε μια συγκεκριμένη περιστροφή.
διακοπή οδήγησης — Διακόπτει την κίνηση του ρομπότ.
Ρυθμίσεις
ορισμός ταχύτητας οδήγησης — Υποδεικνύει στο ρομπότ πόσο γρήγορα να οδηγήσει.
ορισμός ταχύτητας στροφής — Υποδεικνύει στο ρομπότ πόσο γρήγορα πρέπει να στρίψει.
ορισμός κατεύθυνσης κίνησης — Αλλάζει την τρέχουσα κατεύθυνση του ρομπότ σε νέα.
ορισμός περιστροφής κίνησης — Αλλάζει την τρέχουσα περιστροφή του ρομπότ σε μια νέα περιστροφή.
ορισμός χρονικού ορίου οδήγησης — Ορίζει πόσα δευτερόλεπτα θα προσπαθήσει το ρομπότ να ολοκληρώσει μια κίνηση.
Τιμές
η οδήγηση ολοκληρώθηκε — Αναφέρει εάν το ρομπότ έχει ολοκληρώσει την κίνησή του.
η μονάδα δίσκου κινείται — Αναφέρει εάν το ρομπότ κινείται.
κατεύθυνση κίνησης — Αναφέρει την τρέχουσα κατεύθυνση του ρομπότ από 0 έως 359,99 μοίρες.
περιστροφή κίνησης — Αναφέρει την τρέχουσα περιστροφή του ρομπότ.
ταχύτητα κίνησης — Αναφέρει την ταχύτητα με την οποία κινείται το ρομπότ.
Κίνηση – Μετακίνηση και παρακολούθηση των κινητήρων του ρομπότ.
Ενέργειες
spin motor – Περιστρέφει μια ομάδα κινητήρων προς τα εμπρός ή προς τα πίσω για πάντα.
περιστροφή κινητήρα για – Περιστρέφει μια ομάδα κινητήρων για μια συγκεκριμένη απόσταση σε μοίρες ή στροφές.
περιστροφή κινητήρα στη θέση – Περιστρέφει μια ομάδα κινητήρων σε μια συγκεκριμένη θέση.
διακοπή κινητήρα – Διακόπτει την περιστροφή μιας ομάδας κινητήρων.
Ρυθμίσεις
ορισμός ταχύτητας κινητήρα – Υποδεικνύει σε μια ομάδα κινητήρων πόσο γρήγορα πρέπει να περιστραφεί.
ορισμός χρονικού ορίου κινητήρα – Ορίζει τον χρόνο που θα προσπαθήσει μια ομάδα κινητήρα να ολοκληρώσει μια κίνηση.
ορισμός θέσης κινητήρα – Αλλάζει την τρέχουσα θέση της ομάδας κινητήρων σε μια νέα τιμή.
Τιμές
ο κινητήρας έχει ολοκληρωθεί – Αναφέρει εάν η ομάδα κινητήρων έχει ολοκληρώσει την κίνηση.
ο κινητήρας περιστρέφεται – Αναφέρει εάν η ομάδα κινητήρων περιστρέφεται.
θέση κινητήρα – Αναφέρει την τρέχουσα θέση της ομάδας κινητήρων.
ταχύτητα κινητήρα – Αναφέρει την ταχύτητα περιστροφής της ομάδας κινητήρα, ως ποσοστό από -100% έως 100%.
Αισθητήρες – Χρησιμοποιήστε τους διάφορους αισθητήρες του ρομπότ.
Παρακολούθηση γραμμών
Ανακλασιμότητα Line Tracker – Αναφέρει μια τιμή που αντιπροσωπεύει την ποσότητα φωτός που ανακλάται από την επιφάνεια ως ποσοστό.
Οπτικός
Οπτικά βρέθηκε ένα αντικείμενο – Αναφέρει εάν ο αισθητήρας ανιχνεύει ένα αντικείμενο εντός εμβέλειας.
Οπτικό ανιχνεύει χρώμα – Αναφέρει εάν ο οπτικός αισθητήρας ανιχνεύει ένα συγκεκριμένο χρώμα.
Οπτική φωτεινότητα – Αναφέρει τη φωτεινότητα που ανιχνεύεται από τον οπτικό αισθητήρα.
Οπτική απόχρωση – Αναφέρει την απόχρωση που ανιχνεύεται από τον οπτικό αισθητήρα.
when Optical – Εκτελεί την προσαρτημένη στοίβα μπλοκ όταν ο οπτικός αισθητήρας ανιχνεύσει ή χάσει ένα αντικείμενο.
GPS
Θέση GPS – Επιστρέφει τη θέση X ή Y από τον αισθητήρα GPS.
Κατεύθυνση GPS – Επιστρέφει την κατεύθυνση προς την οποία βρίσκεται το ρομπότ τη δεδομένη στιγμή.
Τα παραδείγματα σε αυτήν τη σελίδα χρησιμοποιούν την προεπιλεγμένη θέση έναρξης της Παιδικής Χαράς.
Σύστημα μετάδοσης κίνησης#
Το σύστημα μετάδοσης κίνησης ελέγχει τον τρόπο με τον οποίο το ρομπότ εικονικής πραγματικότητας (VR) κινείται και στρίβει. Το σύστημα μετάδοσης κίνησης μπορεί να κινείται προς τα εμπρός ή προς τα πίσω, να στρίβει αριστερά ή δεξιά, να στρίβει προς τις κατευθύνσεις και να παρακολουθεί την περιστροφή του.
Ενέργειες#
οδηγώ#
Το μπλοκ στοίβας οδήγηση μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω για πάντα. Το ρομπότ θα συνεχίσει να κινείται μέχρι να του δοθεί μια άλλη ενέργεια, όπως στροφή ή στάση.
κίνηση [εμπρός v]
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που κινείται το ρομπότ: εμπρός ή πίσω. |
Παράδειγμα
όταν ξεκινά :: hat events
[Drive forward, then stop.]
κίνηση [εμπρός v]
περίμενε (2) δευτερόλεπτα
διακοπή κίνησης
οδηγώ για#
Το μπλοκ κίνηση για στοίβα μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω για μια συγκεκριμένη απόσταση. Το έργο θα περιμένει μέχρι να ολοκληρωθεί η κίνηση του ρομπότ πριν εκτελεστεί το επόμενο μπλοκ στη στοίβα.
κίνηση [εμπρός v] για (200) [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που κινείται το ρομπότ: εμπρός ή πίσω. |
απόσταση |
Η απόσταση που διανύει το ρομπότ. Αυτή μπορεί να είναι ακέραια ή δεκαδική. |
μονάδα |
Η μονάδα απόστασης: mm (χιλιοστά) ή ίντσες |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά :: hat events
[Drive forward.]
κίνηση [εμπρός v] για (500) [mm v] ▶
σειρά#
Το μπλοκ στοίβας στροφής γυρίζει το ρομπότ αριστερά ή δεξιά για πάντα. Το ρομπότ θα συνεχίσει να γυρίζει μέχρι να του δοθεί μια άλλη ενέργεια, όπως οδήγηση ή στάση.
στροφή [δεξιά v]
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που στρέφεται το ρομπότ: αριστερά ή δεξιά. |
Παράδειγμα
όταν ξεκινά :: hat events
[Turn right, then stop.]
στροφή [δεξιά v]
περίμενε (2) δευτερόλεπτα
διακοπή κίνησης
στροφή για#
Το μπλοκ στροφή για στοίβα στρέφει το ρομπότ αριστερά ή δεξιά για έναν συγκεκριμένο αριθμό μοιρών. Η στροφή είναι σχετική με την τρέχουσα θέση του ρομπότ. Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την περιστροφή του πριν εκτελεστεί το επόμενο μπλοκ στη στοίβα.
στροφή [δεξιά v] για (90) μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που στρέφεται το ρομπότ: αριστερά ή δεξιά. |
γωνία |
Ο αριθμός των μοιρών που περιστρέφεται το ρομπότ. Μπορεί να είναι ακέραιος ή δεκαδικός αριθμός. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά :: hat events
[Turn left, then turn around to the right.]
στροφή [αριστερά v] για (90) μοίρες ▶
στροφή [δεξιά v] για (180) μοίρες ▶
στροφή προς την κατεύθυνση#
Μια κατεύθυνση είναι η κατεύθυνση που βλέπει το ρομπότ, μετρούμενη σε μοίρες. Το μπλοκ στοίβας στροφή προς κατεύθυνση μετατρέπει το ρομπότ ώστε να βλέπει προς μια συγκεκριμένη κατεύθυνση από -359 σε 359 μοίρες. Το ρομπότ θα στρίψει προς τη συντομότερη κατεύθυνση για να φτάσει στην κατεύθυνση-στόχο.
Η αρχική κατεύθυνση είναι 0 μοίρες.
Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την περιστροφή του προτού εκτελεστεί το επόμενο μπλοκ στη στοίβα.
στροφή σε κατεύθυνση (90) μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
επικεφαλίδα |
Η κατεύθυνση προς την οποία πρέπει να είναι στραμμένη το ρομπότ, από -359 έως 359 μοίρες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά :: hat events
[Turn to face the cardinal directions.]
στροφή σε κατεύθυνση (90) μοίρες ▶
περίμενε (2) δευτερόλεπτα
στροφή σε κατεύθυνση (180) μοίρες ▶
περίμενε (2) δευτερόλεπτα
στροφή σε κατεύθυνση (270) μοίρες ▶
περίμενε (2) δευτερόλεπτα
στροφή σε κατεύθυνση (0) μοίρες ▶
περίμενε (2) δευτερόλεπτα
στροφή σε περιστροφή#
Το μπλοκ στοίβας στροφή σε περιστροφή μετατρέπει το ρομπότ σε μια συγκεκριμένη περιστροφή.
Η περιστροφή είναι η περιστροφή του ρομπότ, μετρούμενη σε μοίρες. Στην αρχή ενός έργου, η τιμή περιστροφής ορίζεται σε 0 μοίρες. Η περιστροφή μπορεί επίσης να οριστεί χρησιμοποιώντας το μπλοκ ορισμός περιστροφής κίνησης.
Οι τιμές περιστροφής είναι απόλυτες. Αυτό σημαίνει ότι η κατεύθυνση της στροφής εξαρτάται από την τρέχουσα περιστροφή του ρομπότ. Η στροφή προς τα δεξιά αυξάνει την περιστροφή και η στροφή προς τα αριστερά τη μειώνει.
Για παράδειγμα, αν το ρομπότ ξεκινήσει από 0 μοίρες και στρίψετε σε περιστροφή 720 μοιρών, θα στρίψει δεξιά δύο φορές. Αν στη συνέχεια στρίψετε σε περιστροφή 360 μοιρών, θα στρίψει αριστερά μία φορά, επειδή οι 360 μοίρες είναι μικρότερες από 720 μοίρες.
Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την περιστροφή του προτού εκτελεστεί το επόμενο μπλοκ στη στοίβα.
στροφή σε περιστροφή (90) μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
περιστροφή |
Η τιμή περιστροφής, σε μοίρες, στην οποία θα στραφεί το ρομπότ. Αυτή μπορεί να είναι ακέραιος ή δεκαδικός αριθμός. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά :: hat events
[Turn left, then spin in a circle clockwise and face right.]
στροφή σε περιστροφή (-90) μοίρες ▶
περίμενε (2) δευτερόλεπτα
στροφή σε περιστροφή (450) μοίρες ▶
σταμάτα να οδηγείς#
Το μπλοκ στοίβας διακοπή οδήγησης σταματά την κίνηση του ρομπότ.
διακοπή κίνησης
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Drive forward, then stop.]
κίνηση [εμπρός v]
περίμενε [4] δευτερόλεπτα
διακοπή κίνησης
Ρυθμίσεις#
ορισμός ταχύτητας κίνησης#
Το μπλοκ στοίβας ορισμός ταχύτητας οδήγησης λέει στο ρομπότ πόσο γρήγορα πρέπει να οδηγήσει. Ένα υψηλότερο ποσοστό κάνει το ρομπότ να οδηγεί πιο γρήγορα και ένα χαμηλότερο ποσοστό κάνει το ρομπότ να οδηγεί πιο αργά.
Κάθε έργο ξεκινά με το ρομπότ να κινείται με ταχύτητα 50% από προεπιλογή.
Σημείωση: Μια υψηλότερη ταχύτητα κάνει το ρομπότ να κινείται πιο γρήγορα, αλλά μπορεί να είναι λιγότερο ακριβές. Μια χαμηλότερη ταχύτητα κάνει το ρομπότ να κινείται πιο αργά, αλλά μπορεί να είναι πιο ακριβές.
ορισμός ταχύτητας κίνησης σε (50) [% v]
Παράμετροι |
Περιγραφή |
|---|---|
ταχύτητα |
Η ταχύτητα οδήγησης κυμαίνεται από 0% έως 100%. |
μονάδα |
Η μονάδα ταχύτητας: % |
Παράδειγμα
όταν ξεκινά :: hat events
[Drive forward at the default velocity.]
κίνηση [εμπρός v] για (100) [mm v] ▶
περίμενε (1) δευτερόλεπτα
[Move slower.]
ορισμός ταχύτητας κίνησης σε (20) [% v]
κίνηση [εμπρός v] για (100) [mm v] ▶
περίμενε (1) δευτερόλεπτα
[Move faster.]
ορισμός ταχύτητας κίνησης σε (100) [% v]
κίνηση [εμπρός v] για (100) [mm v] ▶
περίμενε (1) δευτερόλεπτα
ορισμός ταχύτητας στροφής#
Το μπλοκ στοίβας ορισμός ταχύτητας στροφής λέει στο ρομπότ πόσο γρήγορα να στρίψει. Ένα υψηλότερο ποσοστό κάνει το ρομπότ να περιστρέφεται πιο γρήγορα και ένα χαμηλότερο ποσοστό το κάνει να περιστρέφεται πιο αργά.
Κάθε έργο ξεκινά με το ρομπότ να περιστρέφεται με ταχύτητα 50% από προεπιλογή.
Σημείωση: Μια υψηλότερη ταχύτητα κάνει το ρομπότ να περιστρέφεται πιο γρήγορα, αλλά μπορεί να είναι λιγότερο ακριβής. Μια χαμηλότερη ταχύτητα κάνει το ρομπότ να περιστρέφεται πιο αργά, αλλά μπορεί να είναι πιο ακριβής.
ορισμός ταχύτητας στροφής σε (50) [% v]
Παράμετροι |
Περιγραφή |
|---|---|
ταχύτητα |
Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100%. |
μονάδα |
Η μονάδα ταχύτητας: % |
Παράδειγμα
όταν ξεκινά :: hat events
[Turn at default velocity.]
στροφή [δεξιά v] για (100) μοίρες ▶
περίμενε (1) δευτερόλεπτα
[Turn slower.]
ορισμός ταχύτητας στροφής σε (20)%
στροφή [δεξιά v] για (100) μοίρες ▶
περίμενε (1) δευτερόλεπτα
[Turn faster.]
ορισμός ταχύτητας στροφής σε (100)%
στροφή [δεξιά v] για (100) μοίρες ▶
περίμενε (1) δευτερόλεπτα
ορισμός επικεφαλίδας μονάδας δίσκου#
Μια κατεύθυνση είναι η κατεύθυνση προς την οποία είναι στραμμένο το ρομπότ, μετρούμενη σε μοίρες. Το μπλοκ στοίβας ορισμός κατεύθυνσης κίνησης αλλάζει την τρέχουσα κατεύθυνση του ρομπότ σε μια νέα τιμή κατεύθυνσης.
Για παράδειγμα, εάν το ρομπότ έχει στραφεί προς τα δεξιά, η ρύθμιση της κατεύθυνσης σε 0 μοίρες καθιστά αυτή τη θέση προς τα δεξιά τις νέες 0 μοίρες. Στη συνέχεια, το ρομπότ μπορεί να στραφεί σε άλλες θέσεις με βάση αυτήν τη νέα κατεύθυνση.
ορισμός κατεύθυνσης κίνησης σε (0) μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
επικεφαλίδα |
Η τιμή κατεύθυνσης, σε μοίρες, που θα οριστεί για το ρομπότ. |
Παράδειγμα
όταν ξεκινά :: hat events
[Turn to the left.]
ορισμός κατεύθυνσης κίνησης σε (90) μοίρες
στροφή σε κατεύθυνση (0) μοίρες ▶
ορισμός περιστροφής μονάδας δίσκου#
Η περιστροφή είναι η περιστροφή του ρομπότ, μετρούμενη σε μοίρες. Στην αρχή ενός έργου, η τιμή περιστροφής ορίζεται σε 0 μοίρες. Το μπλοκ στοίβας ορισμός περιστροφής κίνησης αλλάζει την τρέχουσα περιστροφή του ρομπότ σε μια νέα τιμή.
Για παράδειγμα, αν το ρομπότ έχει κάνει δύο πλήρεις στροφές προς τα δεξιά, η τιμή περιστροφής του θα είναι 720 μοίρες. Αν ορίσετε την περιστροφή σε 0 μοίρες, η περιστροφή θα επαναφερθεί από 720 σε 0 μοίρες. Στη συνέχεια, το ρομπότ μπορεί να στραφεί σε περιστροφές με βάση αυτήν τη νέα τιμή.
ορισμός περιστροφής κίνησης σε (0) μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
περιστροφή |
Η τιμή περιστροφής, σε μοίρες, που θα οριστεί για το ρομπότ. Αυτή μπορεί να είναι ακέραιος ή δεκαδικός αριθμός. |
Παράδειγμα
όταν ξεκινά :: hat events
[Spin counterclockwise two times.]
ορισμός περιστροφής κίνησης σε (720) μοίρες
στροφή σε περιστροφή (0) μοίρες ▶
ορισμός χρονικού ορίου οδήγησης#
Το μπλοκ στοίβας ορισμός χρονικού ορίου οδήγησης ορίζει σε πόσα δευτερόλεπτα θα προσπαθήσει το ρομπότ να ολοκληρώσει μια κίνηση. Εάν το ρομπότ δεν μπορεί να ολοκληρώσει σε αυτό το χρονικό διάστημα, θα σταματήσει την προσπάθεια και θα προχωρήσει στο επόμενο μπλοκ της στοίβας. Αυτό εμποδίζει το ρομπότ να κολλήσει σε μια κίνηση.
ορισμός χρονικού ορίου κίνησης σε (1) δευτερόλεπτα
Παράμετροι |
Περιγραφή |
|---|---|
φορά |
Ο αριθμός των δευτερολέπτων που μπορεί να προσπαθήσει το ρομπότ για να ολοκληρώσει μια κίνηση. Αυτός μπορεί να είναι ακέραιος ή δεκαδικός αριθμός. |
Παράδειγμα
όταν ξεκινά :: hat events
[Drive forward for 1 second, then turn.]
ορισμός χρονικού ορίου κίνησης σε (1) δευτερόλεπτα
κίνηση [εμπρός v] για (25) [ίντσες v] ▶
στροφή [δεξιά v] για (90) μοίρες ▶
Αξίες#
η οδήγηση τελείωσε#
Το μπλοκ Boolean της οδήγησης ολοκληρώθηκε αναφέρει εάν το ρομπότ έχει ολοκληρώσει την κίνησή του. Αυτό μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του ρομπότ.
Σωστά — Το ρομπότ ολοκλήρωσε την κίνηση.
Λάθος — Το ρομπότ εξακολουθεί να κινείται.
Αυτό το μπλοκ λειτουργεί μαζί με μπλοκ συστήματος μετάδοσης κίνησης που έχουν την παράμετρο και μην περιμένετε.
<ολοκληρώθηκε η κίνηση;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Start spinning when the drive is complete.]
κίνηση [εμπρός v] για (200) [mm v] ◀ και μη περιμένεις
περίμενε μέχρι <ολοκληρώθηκε η κίνηση;>
στροφή [δεξιά v] για (360) μοίρες ▶
η μονάδα δίσκου κινείται#
Το μπλοκ Boolean του drive is moved αναφέρει εάν το ρομπότ κινείται. Αυτό μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του ρομπότ.
Σωστά — Το ρομπότ κινείται.
Λάθος — Το ρομπότ δεν κινείται.
Αυτό το μπλοκ λειτουργεί μαζί με μπλοκ συστήματος μετάδοσης κίνησης που έχουν την παράμετρο και μην περιμένετε.
<κινείται το όχημα;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Print that the robot is moving while it is still driving.]
κίνηση [εμπρός v] για (200) [mm v] ◀ και μη περιμένεις
ενώ <κινείται το όχημα;>
εκτύπωση [Still Moving...] ▶
περίμενε (0.1) δευτερόλεπτα
εκκαθάριση οθόνης
τέλος
εκτύπωση [Done!] ▶
κατεύθυνση μονάδας δίσκου#
Μια κατεύθυνση είναι η κατεύθυνση προς την οποία είναι στραμμένο το ρομπότ, μετρούμενη σε μοίρες. Το μπλοκ αναφοράς κατεύθυνσης κίνησης αναφέρει αυτήν την κατεύθυνση από 0 έως 359,99 μοίρες.
Η αρχική κατεύθυνση του ρομπότ είναι 0 μοίρες.
(κατεύθυνση κίνησης σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Display the heading after turning.]
στροφή [δεξιά v] για (450) μοίρες ▶
εκτύπωση (κατεύθυνση κίνησης σε μοίρες) στην οθόνη ◀ και μετακίνηση κέρσορα στην επόμενη γραμμή
περιστροφή κίνησης#
Η περιστροφή είναι η περιστροφή του ρομπότ, μετρούμενη σε μοίρες. Στην αρχή ενός έργου, η τιμή περιστροφής ορίζεται σε 0 μοίρες. Το μπλοκ αναφοράς κίνηση περιστροφής αναφέρει την τρέχουσα περιστροφή του ρομπότ.
Η δεξιά στροφή αυξάνει την περιστροφή και η αριστερά τη μειώνει. Για παράδειγμα, κάνοντας δύο πλήρεις στροφές προς τα δεξιά θα αναφέρετε μια περιστροφή 720 μοιρών.
(περιστροφή κίνησης σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Display the rotation after turning.]
στροφή [δεξιά v] για (450) μοίρες ▶
εκτύπωση (περιστροφή κίνησης σε μοίρες) στην οθόνη ◀ και μετακίνηση κέρσορα στην επόμενη γραμμή
ταχύτητα κίνησης#
Το μπλοκ αναφοράς ταχύτητας οδήγησης αναφέρει την ταχύτητα με την οποία κινείται το ρομπότ.
(ταχύτητα κίνησης σε [% v])
Παράμετροι |
Περιγραφή |
|---|---|
μονάδα |
Η μονάδα ταχύτητας: % |
Παράδειγμα
όταν ξεκινά :: hat events
[Display the velocity after driving.]
κίνηση [εμπρός v] για (200) [mm v] ▶
εκτύπωση (ταχύτητα κίνησης σε [% v]) στην οθόνη ◀ και μετακίνηση κέρσορα στην επόμενη γραμμή
Κίνηση#
Το Disco χρησιμοποιεί την ομάδα κινητήρα εισαγωγής για να περιστρέφει τους τροχούς εισαγωγής, ώστε οι δίσκοι να μπορούν να συλλέγονται και να χαράσσονται. Οι ίδιοι τροχοί μπορούν επίσης να περιστρέφουν κυλίνδρους πεδίου όταν έρχονται σε επαφή μαζί τους.
Τα ονόματα των κατευθύνσεων περιγράφουν τον τρόπο με τον οποίο κινείται η ομάδα κινητήρα εισαγωγής στο Disco.
Ενέργειες#
κινητήρας περιστροφής#
Το μπλοκ στοίβας κινητήρα περιστροφής περιστρέφει μια ομάδα κινητήρων προς μία από τις δύο κατευθύνσεις για πάντα. Η ομάδα κινητήρων θα συνεχίσει να περιστρέφεται μέχρι να της δοθεί μια άλλη ενέργεια, όπως περιστροφή προς διαφορετική κατεύθυνση ή διακοπή.
περιστροφή [IntakeMotorGroup v] [intake v]
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρα που θα περιστραφεί: IntakeMotorGroup. |
κατεύθυνση |
Η κατεύθυνση περιστροφής της ομάδας κινητήρα: εισαγωγή ή εξαγωγή. |
Παράδειγμα
όταν ξεκινά
[Spin the intake forward and then stop.]
περιστροφή [IntakeMotorGroup v] [intake v]
περίμενε (1) δευτερόλεπτα
διακοπή [IntakeMotorGroup v]
κινητήρα περιστροφής για#
Το μπλοκ κινητήρα περιστροφής για στοίβα περιστρέφει μια ομάδα κινητήρων για μια συγκεκριμένη απόσταση. Η περιστροφή είναι σχετική με την τρέχουσα θέση της ομάδας κινητήρων. Το έργο θα περιμένει μέχρι να ολοκληρωθεί η περιστροφή της ομάδας κινητήρων πριν εκτελεστεί το επόμενο μπλοκ στη στοίβα.
περιστροφή [IntakeMotorGroup v] [intake v] για (90) [μοίρες v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρα που θα περιστραφεί: IntakeMotorGroup. |
κατεύθυνση |
Η κατεύθυνση περιστροφής της ομάδας κινητήρα: εισαγωγή ή εξαγωγή. |
απόσταση |
Η απόσταση που περιστρέφεται η ομάδα κινητήρα. Οι μοίρες χρησιμοποιούν ακέραιους αριθμούς. Οι στροφές μπορούν να χρησιμοποιούν ακέραιους αριθμούς ή δεκαδικά ψηφία. |
μονάδα |
Η μονάδα απόστασης: μοίρες ή στροφές. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά
[Spin the intake forward and then stop.]
περιστροφή [IntakeMotorGroup v] [intake v] για [1] [στροφές v] ▶
περιστρέψτε τον κινητήρα στη θέση του#
Το μπλοκ στοίβας περιστροφή κινητήρα στη θέση περιστρέφει μια ομάδα κινητήρων σε μια συγκεκριμένη θέση.
Η θέση μιας ομάδας κινητήρων είναι η απόσταση περιστροφής της, μετρούμενη σε μοίρες ή στροφές. Μία στροφή ισούται με 360 μοίρες. Στην αρχή ενός έργου, η θέση του κινητήρα ορίζεται σε 0 μοίρες. Η θέση του κινητήρα μπορεί επίσης να οριστεί χρησιμοποιώντας το μπλοκ ορισμός θέσης κινητήρα.
Οι τιμές θέσης είναι απόλυτες. Αυτό σημαίνει ότι η κατεύθυνση της περιστροφής εξαρτάται από την τρέχουσα θέση της ομάδας κινητήρων.
Για παράδειγμα, αν η ομάδα κινητήρων ξεκινήσει από τις 0 μοίρες και περιστραφεί σε μια θέση 720 μοιρών, θα περιστραφεί προς τα εμπρός κατά δύο στροφές. Αν στη συνέχεια περιστραφεί σε μια θέση 360 μοιρών, θα περιστραφεί προς τα πίσω κατά μία στροφή, επειδή οι 360 μοίρες είναι μικρότερες από τις 720.
περιστροφή [IntakeMotorGroup v] στη θέση (90) [μοίρες v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρα που θα περιστραφεί: IntakeMotorGroup. |
θέση |
Η τιμή θέσης στην οποία θα περιστραφεί η ομάδα κινητήρα. Οι Μοίρες χρησιμοποιούν ακέραιους αριθμούς. Οι Στροφές μπορούν να χρησιμοποιούν ακέραιους αριθμούς ή δεκαδικά ψηφία. |
μονάδα |
Η μονάδα θέσης: μοίρες ή στροφές. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά
[Spin the intake forward and then stop.]
περιστροφή [IntakeMotorGroup v] στη θέση [270] [μοίρες v] ▶
κινητήρας διακοπής#
Το μπλοκ στοίβας διακοπή κινητήρα διακόπτει την επιλεγμένη ομάδα κινητήρων.
διακοπή [IntakeMotorGroup v]
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρα που θα σταματήσει: IntakeMotorGroup. |
Παράδειγμα
όταν ξεκινά
[Spin the intake forward and then stop.]
περιστροφή [IntakeMotorGroup v] [intake v]
περίμενε (1) δευτερόλεπτα
διακοπή [IntakeMotorGroup v]
Ρυθμίσεις#
ορισμός ταχύτητας κινητήρα#
Το μπλοκ στοίβας ορισμός ταχύτητας κινητήρα λέει σε μια ομάδα κινητήρων πόσο γρήγορα πρέπει να περιστραφεί. Ένα υψηλότερο ποσοστό κάνει την ομάδα κινητήρων να περιστρέφεται πιο γρήγορα και ένα χαμηλότερο ποσοστό κάνει την ομάδα κινητήρων να περιστρέφεται πιο αργά.
Κάθε έργο ξεκινά με κάθε ομάδα κινητήρων να περιστρέφεται με ταχύτητα 50% από προεπιλογή.
Σημείωση: Μια υψηλότερη ταχύτητα κάνει την ομάδα κινητήρα να περιστρέφεται πιο γρήγορα, αλλά μπορεί να είναι λιγότερο ακριβής. Μια χαμηλότερη ταχύτητα κάνει την ομάδα κινητήρα να περιστρέφεται πιο αργά, αλλά μπορεί να είναι πιο ακριβής.
ορισμός ταχύτητας [IntakeMotorGroup v] σε [50] [% v]
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρων για τον ορισμό της ταχύτητας: IntakeMotorGroup. |
ταχύτητα |
Η ταχύτητα με την οποία θα περιστραφεί η ομάδα κινητήρα. Το Ποσοστό χρησιμοποιεί ακέραιους αριθμούς από 0% έως 100%. |
μονάδα |
Η μονάδα ταχύτητας: %. |
Παράδειγμα
όταν ξεκινά
[Spin the intake forward and then stop.]
ορισμός ταχύτητας [IntakeMotorGroup v] σε [75] [% v]
περιστροφή [IntakeMotorGroup v] [intake v] για [1] [στροφές v] ▶
ορισμός χρονικού ορίου κινητήρα#
Το μπλοκ στοίβας ορισμός χρονικού ορίου κινητήρα ορίζει τον χρόνο για τον οποίο μια ομάδα κινητήρα θα προσπαθήσει να ολοκληρώσει μια κίνηση. Εάν η ομάδα κινητήρα δεν μπορεί να ολοκληρώσει σε αυτόν τον χρόνο, θα σταματήσει να προσπαθεί και θα προχωρήσει στο επόμενο μπλοκ της στοίβας. Αυτό εμποδίζει την ομάδα κινητήρα να κολλήσει σε μια κίνηση.
ορισμός χρονικού ορίου [IntakeMotorGroup v] σε [1] δευτερόλεπτα
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρων για τον ορισμό του χρονικού ορίου λήξης: IntakeMotorGroup. |
φορά |
Ο αριθμός των δευτερολέπτων που μπορεί να προσπαθήσει η κινητική ομάδα για να ολοκληρώσει μια κίνηση. Αυτός μπορεί να είναι ένας θετικός ακέραιος αριθμός ή δεκαδικός αριθμός. |
Παράδειγμα
όταν ξεκινά
[Spin the intake forward and then stop.]
ορισμός χρονικού ορίου [IntakeMotorGroup v] σε [2] δευτερόλεπτα
περιστροφή [IntakeMotorGroup v] [outtake v] για [3] [στροφές v] ▶
Θέση#
θέση κινητήρα#
Η θέση μιας ομάδας κινητήρων είναι η απόσταση περιστροφής της, μετρούμενη σε μοίρες ή στροφές. Μία στροφή ισούται με 360 μοίρες. Το μπλοκ αναφοράς θέσης κινητήρα αναφέρει την τρέχουσα θέση της ομάδας κινητήρων.
Στην αρχή ενός έργου, η θέση της ομάδας κινητήρων ορίζεται σε 0 μοίρες. Εάν η ομάδα κινητήρων περιστραφεί μία πλήρη στροφή προς τα εμπρός, η θέση θα είναι 360 μοίρες ή 1 στροφή. Εάν η ομάδα κινητήρων περιστραφεί προς την αντίθετη κατεύθυνση, η θέση θα είναι αρνητική.
(θέση [IntakeMotorGroup v] σε [μοίρες v])
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρα που θα αναφέρει τη θέση της: Ομάδα κινητήρα εισαγωγής. |
μονάδα |
Η μονάδα αναφοράς της θέσης του κινητήρα σε: μοίρες ή στροφές. |
ρύθμιση θέσης κινητήρα#
Η θέση μιας ομάδας κινητήρων είναι η απόσταση περιστροφής της, μετρούμενη σε μοίρες ή στροφές. Μία στροφή ισούται με 360 μοίρες. Το μπλοκ στοίβας ορισμός θέσης κινητήρα αλλάζει την τρέχουσα θέση της ομάδας κινητήρων σε μια νέα τιμή.
Για παράδειγμα, εάν μια ομάδα κινητήρων έχει περιστραφεί στις 180 μοίρες, η ρύθμιση της θέσης σε 0 μοίρες θα επαναφέρει αυτήν τη θέση από 180 σε 0 μοίρες. Στη συνέχεια, η ομάδα κινητήρων μπορεί να περιστραφεί σε θέσεις με βάση αυτήν τη νέα τιμή.
ορισμός θέσης [IntakeMotorGroup v] σε (0) [μοίρες v]
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρων για τον ορισμό της θέσης: Ομάδα κινητήρα εισαγωγής. |
θέση |
Η τιμή θέσης που θα οριστεί για την ομάδα κινητήρων. Οι μοίρες χρησιμοποιούν ακέραιους αριθμούς. Οι στροφές μπορούν να χρησιμοποιούν ακέραιους αριθμούς ή δεκαδικά ψηφία. |
μονάδα |
Η μονάδα θέσης: μοίρες ή στροφές. |
Παράδειγμα
όταν ξεκινά
[Spin the intake forward and then stop.]
ορισμός θέσης [IntakeMotorGroup v] σε [90] [μοίρες v]
περιστροφή [IntakeMotorGroup v] στη θέση [0] [μοίρες v] ▶
Αξίες#
ο κινητήρας τελείωσε#
Το μπλοκ Boolean του ο κινητήρας έχει ολοκληρωθεί αναφέρει εάν η ομάδα κινητήρα έχει ολοκληρώσει την κίνηση. Αυτό μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση της ομάδας κινητήρα.
Σωστό — Η ομάδα κινητήρα ολοκλήρωσε την κίνηση.
Λάθος — Η κινητική ομάδα εξακολουθεί να κινείται.
Αυτό το μπλοκ λειτουργεί μαζί με τα ακόλουθα μπλοκ κίνησης που έχουν την παράμετρο και μην περιμένετε: περιστροφή κινητήρα για και περιστροφή κινητήρα στη θέση.
<[IntakeMotorGroup v] έχει ολοκληρωθεί;>
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρα που θα αναφέρει εάν έχει ολοκληρωθεί η κίνηση: IntakeMotorGroup. |
ο κινητήρας περιστρέφεται#
Το μπλοκ Boolean του κινητήρα περιστρέφεται αναφέρει εάν η ομάδα κινητήρα περιστρέφεται. Αυτό μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση της ομάδας κινητήρα.
Σωστά — Η κινητική ομάδα περιστρέφεται.
Λάθος — Η ομάδα κινητήρα δεν περιστρέφεται.
Αυτό το μπλοκ λειτουργεί μαζί με τα ακόλουθα μπλοκ κίνησης που έχουν την παράμετρο και μην περιμένετε: περιστροφή κινητήρα για και περιστροφή κινητήρα στη θέση.
<[IntakeMotorGroup v] περιστρέφεται;>
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρα που θα αναφέρει εάν περιστρέφεται: IntakeMotorGroup. |
Παράδειγμα
όταν ξεκινά
[Take a Disc into the Intake.]
περιστροφή [IntakeMotorGroup v] [intake v] για [90] [μοίρες v] ◀ και μη περιμένεις
ενώ <[IntakeMotorGroup v] περιστρέφεται;>
περιστροφή [IntakeMotorGroup v] στη θέση [1000] [μοίρες v] ◀ και μη περιμένεις
τέλος
ταχύτητα κινητήρα#
Το μπλοκ αναφοράς ταχύτητας κινητήρα αναφέρει την ταχύτητα περιστροφής της ομάδας κινητήρα, ως ποσοστό από -100% έως 100%.
(ταχύτητα [IntakeMotorGroup v] σε [% v] :: custom-motion)
Παράμετροι |
Περιγραφή |
|---|---|
μοτέρ |
Η ομάδα κινητήρα που θα αναφέρει την ταχύτητα: Ομάδα κινητήρα εισαγωγής. |
μονάδα |
Η μονάδα αναφοράς της ταχύτητας του κινητήρα σε: %. |
Εξεύρεση της φόρας#
Παρακολούθηση γραμμών#
Ανακλαστικότητα Line Tracker#
Το μπλοκ αναφοράς ανακλαστικότητας γραμμικής παρακολούθησης αναφέρει μια τιμή που αντιπροσωπεύει την ποσότητα φωτός που ανακλάται από την επιφάνεια ως ποσοστό.
(ανακλαστικότητα [BottomLineTracker v] σε %)
Παράμετρος |
Περιγραφή |
|---|---|
συσκευή |
Ποιον ιχνηλάτη γραμμών να χρησιμοποιήσετε:
|
Οπτικός#
Οπτικά βρήκε ένα αντικείμενο#
Το λογικό μπλοκ Οπτικός αισθητήρας βρήκε ένα αντικείμενο αναφέρει εάν ο οπτικός αισθητήρας ανιχνεύει ένα αντικείμενο εντός εμβέλειας.
Σωστό — Ο οπτικός αισθητήρας ανιχνεύει ένα αντικείμενο.
Λάθος — Ο οπτικός αισθητήρας δεν ανιχνεύει κάποιο αντικείμενο.
<[RollerOptical v] βρήκε αντικείμενο;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Οπτική ανίχνευση χρώματος#
Το μπλοκ Boolean Οπτικό ανιχνεύει χρώμα αναφέρει εάν ο οπτικός αισθητήρας ανιχνεύει ένα συγκεκριμένο χρώμα, με βάση την ανιχνευμένη τιμή απόχρωσης.
Αληθές – Ο αισθητήρας ανιχνεύει το καθορισμένο χρώμα.
Ψευδές – Ο αισθητήρας δεν ανιχνεύει το καθορισμένο χρώμα.
<[RollerOptical v] ανιχνεύει [κόκκινο v];>
Παράμετροι |
Περιγραφή |
|---|---|
χρώμα |
Ποιο χρώμα να αναζητήσετε:
|
Οπτική φωτεινότητα#
Το μπλοκ αναφοράς Οπτικής φωτεινότητας αναφέρει πόσο φως ανακλάται πίσω στον οπτικό αισθητήρα, ως ποσοστό από 0% έως 100%.
Ένα υψηλότερο ποσοστό σημαίνει ότι περισσότερο φως ανακλάται πίσω στον οπτικό αισθητήρα. Ένα χαμηλότερο ποσοστό σημαίνει ότι λιγότερο φως ανακλάται πίσω.
(φωτεινότητα [RollerOptical v] σε %)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Οπτική απόχρωση#
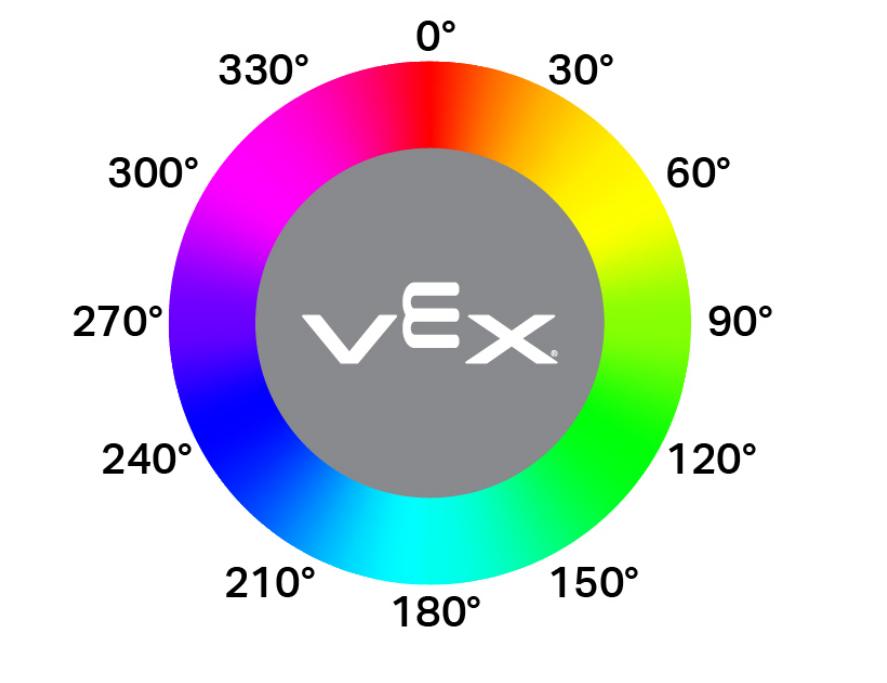
Το μπλοκ αναφοράς Οπτικής απόχρωσης αναφέρει την απόχρωση που ανιχνεύεται από τον Οπτικό Αισθητήρα ως αριθμό από 0 έως 359 μοίρες.
Η απόχρωση είναι ένας τρόπος περιγραφής χρώματος χρησιμοποιώντας αριθμούς γύρω από έναν χρωματικό κύκλο.
(απόχρωση [RollerOptical v] σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
όταν οπτικό#
Το μπλοκ καπέλο when Optical εκτελεί την προσαρτημένη στοίβα μπλοκ κάθε φορά που ο Οπτικός Αισθητήρας ανιχνεύει ή χάνει ένα αντικείμενο.
όταν [RollerOptical v] [ανιχνεύει v] αντικείμενο
Παράμετροι |
Περιγραφή |
|---|---|
κατάσταση |
Πότε θα εκτελεστεί η συνδεδεμένη στοίβα μπλοκ: Η εντολή εντοπίζει εκτελείται όταν εντοπιστεί ένα μη ανιχνευμένο αντικείμενο, ενώ η εντολή χάνει εκτελείται όταν ένα ανιχνευμένο αντικείμενο δεν ανιχνεύεται πλέον. |
GPS#
Θέση GPS#
Το μπλοκ θέσης GPS επιστρέφει την μετατόπιση θέσης του σημείου αναφοράς στροφής του ρομπότ από το κέντρο ενός πεδίου με τον αισθητήρα GPS (Game Positioning System™).
(θέση [GPS v] [X v] σε [mm v])
Παράμετροι |
Περιγραφή |
|---|---|
άξονας |
Ποιος άξονας να αναφερθεί:
|
μονάδες |
Η μονάδα που αντιπροσωπεύει τη θέση: mm ή ίντσες |
Κατεύθυνση GPS#
Το μπλοκ κατεύθυνση GPS επιστρέφει την κατεύθυνση προς την οποία βρίσκεται το ρομπότ τη δεδομένη στιγμή, με βάση τις ενδείξεις του αισθητήρα GPS (Game Positioning System™) από τον Κώδικα Πεδίου GPS VEX από 0,00 έως 359,99 μοίρες.
(κατεύθυνση [GPS v] σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |