
V5 Over Under (Επιθετικός)#
Το Striker είναι το VEX V5 Hero Bot που χρησιμοποιείται στο V5 23-24 Over Under Playground.
Επισκόπηση ρομπότ#
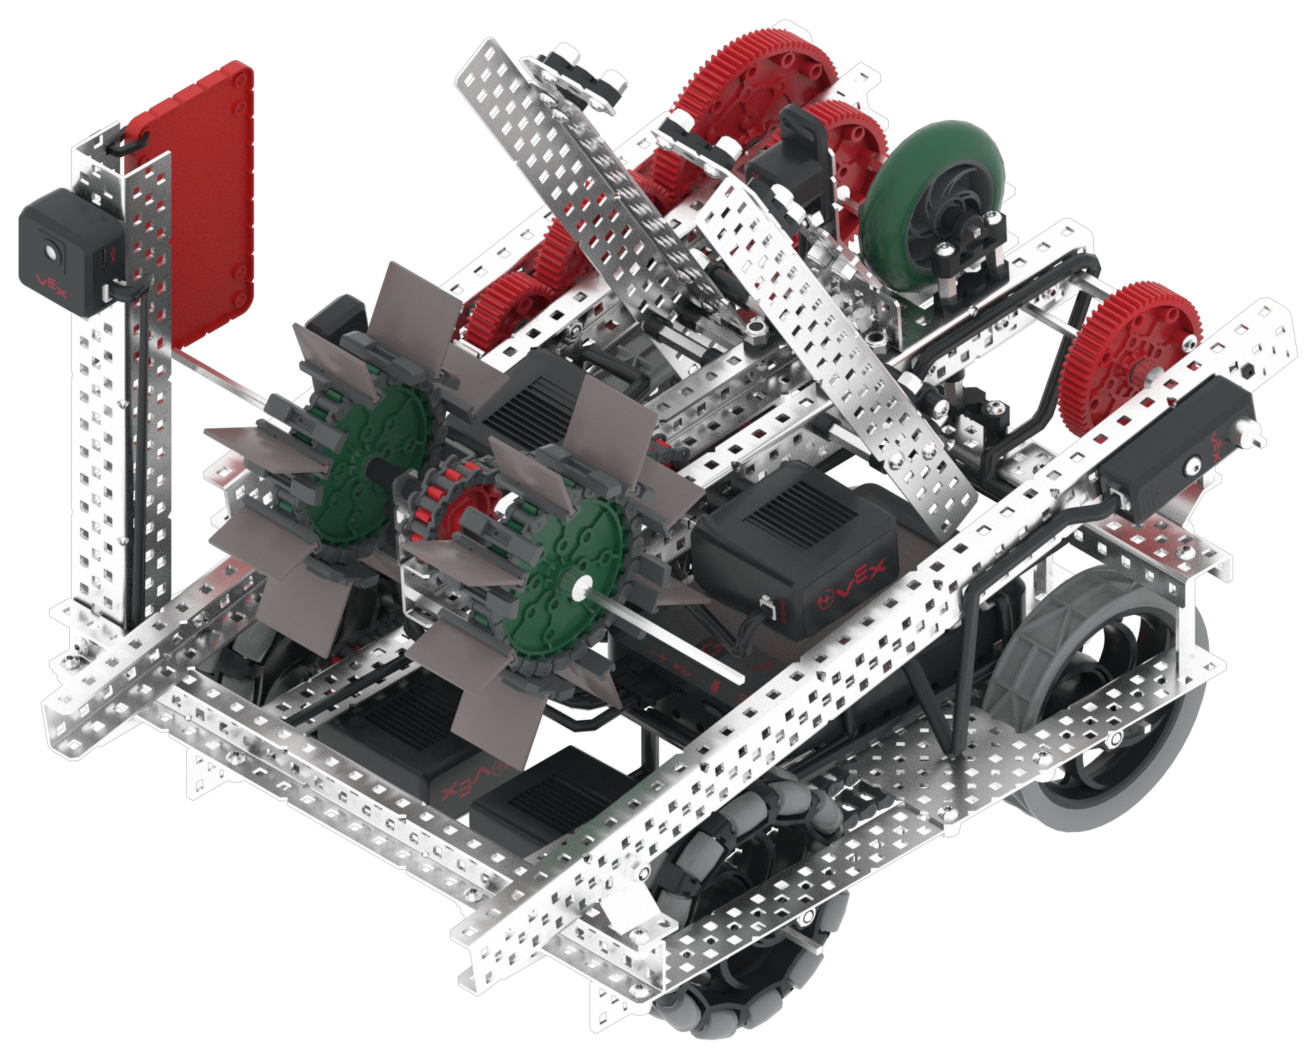
Το Striker υποστηρίζει τυπικά χειριστήρια και αισθητήρες VR όπως τον Αισθητήρα Αδράνειας και τον Χρονοδιακόπτη Εγκεφάλου, με πρόσθετες λειτουργίες ειδικά για το Striker που καλύπτονται στα Μπλοκ ειδικά για ρομπότ και Python ειδικά για ρομπότ.
Κινητήρες#
Ρύθμιση παραμέτρων & |
Περιγραφή |
|---|---|
|
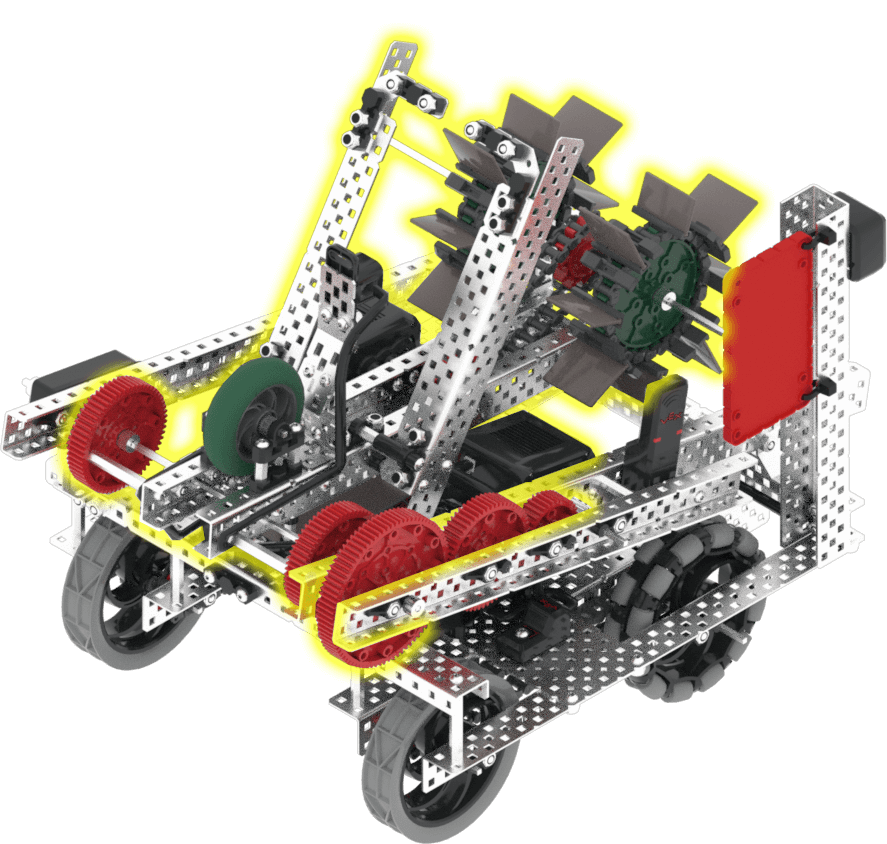
Ο βραχίονας μπορεί να ανυψωθεί και να κατέβει. Αυτό επιτρέπει στο ρομπότ να κάνει πράγματα όπως η μεταφορά αντικειμένων παιχνιδιού. Από προεπιλογή, ο βραχίονας ξεκινά από τις 0 μοίρες και θα κατέβει πλήρως όταν περιστραφεί προς τα εμπρός κατά 1200 μοίρες. |
|
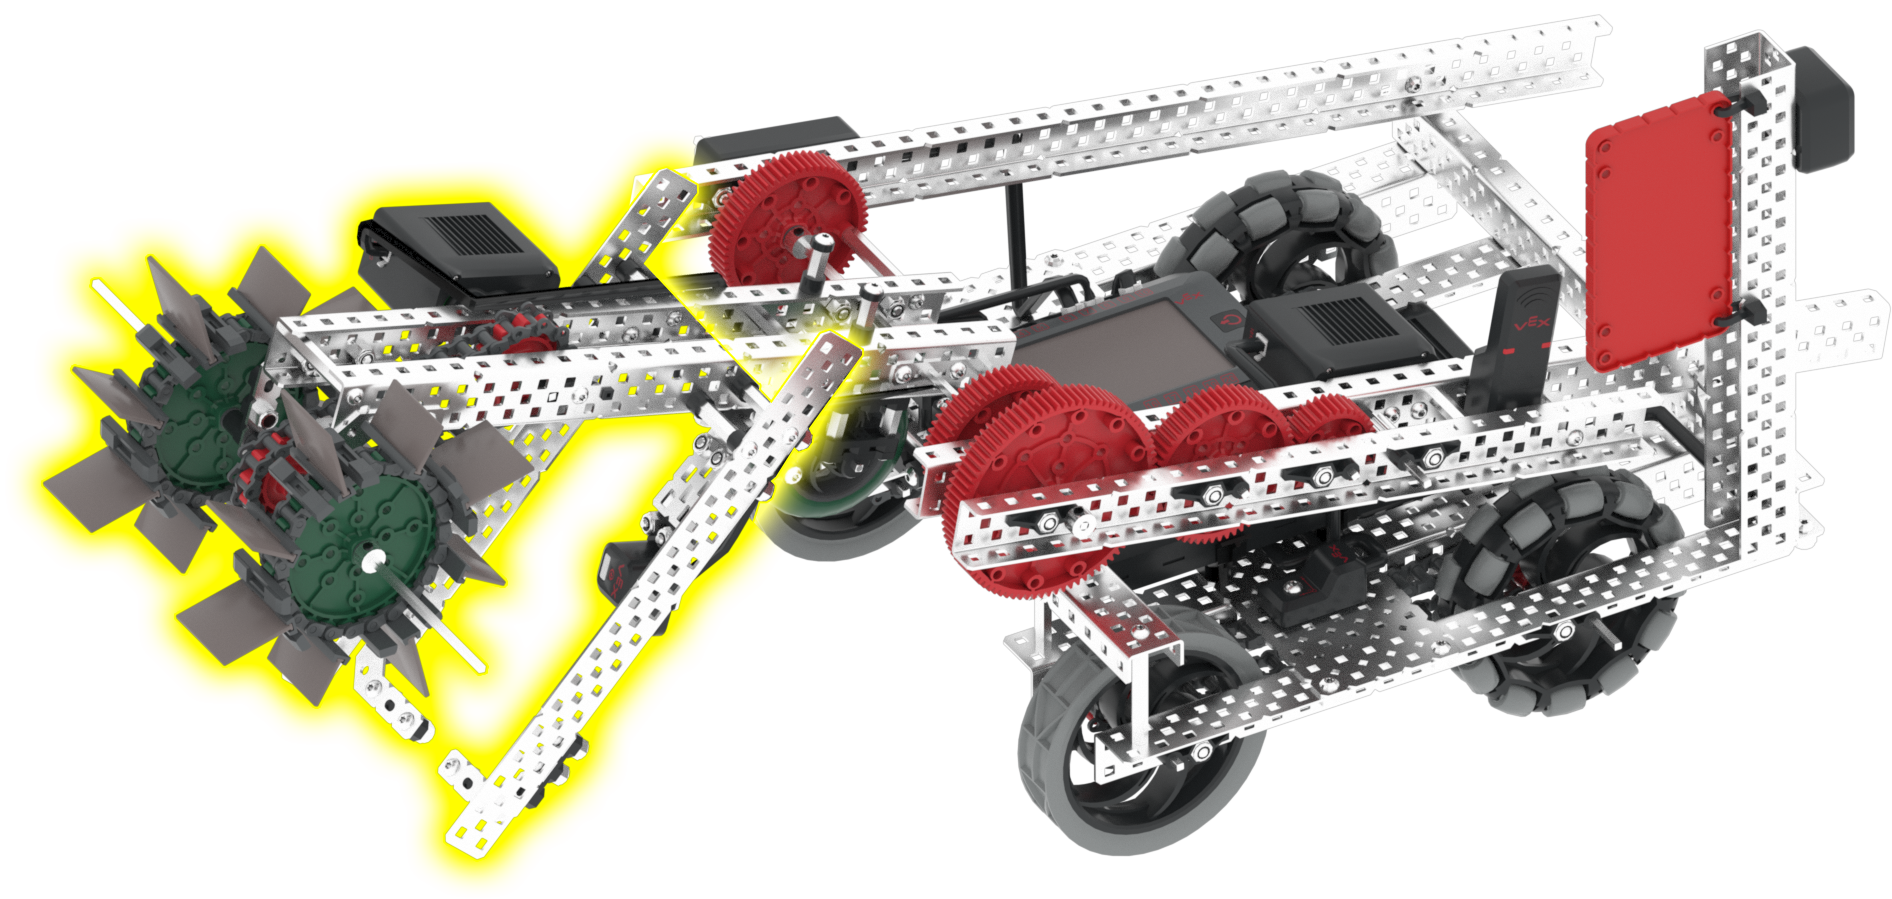
Η εισαγωγή μπορεί να περιστραφεί προς τα εμπρός και προς τα πίσω. Αυτό επιτρέπει στο ρομπότ να συλλέγει και να σκοράρει αντικείμενα παιχνιδιού. Η εισαγωγή θα συλλέγει μια Triball όταν περιστραφεί προς τα εμπρός 360 μοίρες και θα σκοράρει ή θα ρίχνει μια Triball όταν περιστραφεί προς τα πίσω για 360 μοίρες. |
Στοιχεία και χαρακτηριστικά#
Στοιχείο ή χαρακτηριστικό |
Χρήση |
Τεκμηρίωση API |
|---|---|---|
Σύστημα μετάδοσης κίνησης |
Κινεί και γυρίζει το ρομπότ. |
|
Μοτέρ βραχίονα |
Ο βραχίονας μπορεί να ανυψωθεί και να κατέβει. Αυτό επιτρέπει στο ρομπότ να κάνει πράγματα όπως η μεταφορά αντικειμένων παιχνιδιού. Από προεπιλογή, ο βραχίονας ξεκινά από τις 0 μοίρες και θα κατέβει πλήρως όταν περιστραφεί προς τα εμπρός κατά 1200 μοίρες. |
|
Κινητήρας εισαγωγής |
Η εισαγωγή μπορεί να περιστραφεί προς τα εμπρός και προς τα πίσω. Αυτό επιτρέπει στο ρομπότ να συλλέγει και να σκοράρει αντικείμενα παιχνιδιού. Η εισαγωγή θα συλλέγει μια Triball όταν περιστραφεί προς τα εμπρός 360 μοίρες και θα σκοράρει ή θα ρίχνει μια Triball όταν περιστραφεί προς τα πίσω για 360 μοίρες. |
|
Οπτικός αισθητήρας |
Ανιχνεύει εάν ένα αντικείμενο βρίσκεται κοντά στο ρομπότ και τι χρώμα έχει. |
|
Αισθητήρας περιστροφής |
Επιστρέφει την τρέχουσα γωνία περιστροφής και τη θέση του μοτέρ του βραχίονα. |
|
Αισθητήρας GPS |
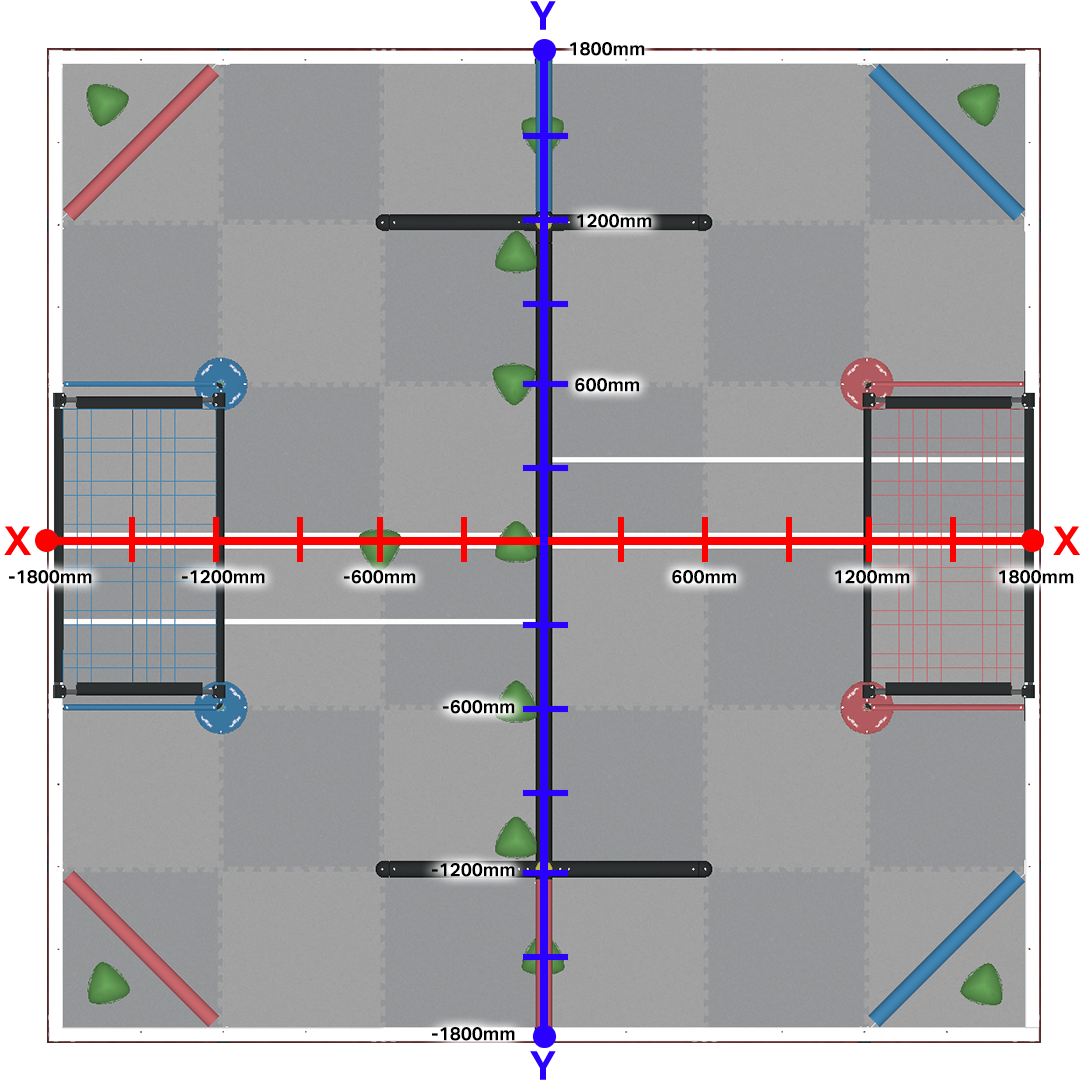
Επιστρέφει την τρέχουσα θέση και την κατεύθυνση του ρομπότ στην Παιδική Χαρά. |
|
Χρονοδιακόπτης εγκεφάλου |
Παρατηρείται ο χρόνος που έχει παρέλθει από την έναρξη του έργου. |
Ο αισθητήρας GPS χρησιμοποιεί το καρτεσιανό σύστημα συντεταγμένων για πλοήγηση, με το κέντρο του πεδίου στην αρχή των αξόνων (0, 0) και εκτεινόμενο 1800 mm σε κάθε κατεύθυνση.
Παιδικές χαρές#
Παιδική χαρά |
Περιγραφή |
|---|---|
Σκοράρετε Triballs και ανεβείτε στο πεδίο Εικονικών Δεξιοτήτων V5 23-24. |