
Blok Khusus Robot#
Perkenalan#
Robot Hero, Disco, mencakup kelompok motor, Pelacak Garis, Sensor Optik, dan Sensor Sistem Penentuan Posisi Permainan (GPS).
Semua Blok VR VEXcode standar tersedia untuk digunakan di V5 22-23 Spin Up Playground.
Berikut adalah daftar semua Blok khusus Robot yang tersedia:
Sistem Penggerak – Menggerakkan dan membelokkan robot.
Tindakan
drive — Menggerakkan robot maju atau mundur selamanya.
drive for — Menggerakkan robot maju atau mundur sejauh jarak tertentu.
turn — Memutar robot ke kiri atau ke kanan selamanya.
turn for — Memutar robot ke kiri atau ke kanan sejumlah derajat tertentu.
putar ke arah — Memutar robot untuk menghadap ke arah tertentu.
putar ke rotasi — Memutar robot ke rotasi tertentu.
berhenti mengemudi — Menghentikan pergerakan robot.
Pengaturan
atur kecepatan penggerak — Memberi tahu robot seberapa cepat harus bergerak.
atur kecepatan putar — Memberi tahu robot seberapa cepat harus berputar.
atur arah penggerak — Mengubah arah robot saat ini ke arah baru.
atur rotasi penggerak — Mengubah rotasi robot saat ini ke rotasi baru.
set drive timeout — Mengatur berapa detik robot akan mencoba menyelesaikan suatu gerakan.
Nilai-nilai
pergerakan selesai — Melaporkan apakah robot telah selesai bergerak.
drive is moving — Melaporkan apakah robot sedang bergerak.
arah penggerak — Melaporkan arah penggerak robot saat ini dari 0 hingga 359,99 derajat.
rotasi penggerak — Melaporkan rotasi robot saat ini.
kecepatan mengemudi — Melaporkan seberapa cepat robot tersebut mengemudi.
Gerakan – Gerakkan dan lacak motor robot.
Tindakan
putar motor – Memutar kelompok motor maju atau mundur selamanya.
putar motor untuk – Memutar kelompok motor sejauh jarak tertentu dalam derajat atau putaran.
putar motor ke posisi – Memutar kelompok motor ke posisi tertentu.
hentikan motor – Menghentikan putaran kelompok motor.
Pengaturan
atur kecepatan motor – Memberi tahu kelompok motor seberapa cepat harus berputar.
atur batas waktu motor – Mengatur berapa lama grup motor akan mencoba menyelesaikan suatu gerakan.
atur posisi motor – Mengubah posisi saat ini dari grup motor ke nilai baru.
Nilai-nilai
motor sudah selesai – Melaporkan apakah kelompok motor sudah selesai bergerak.
motor sedang berputar – Melaporkan apakah kelompok motor sedang berputar.
posisi motor – Melaporkan posisi kelompok motor saat ini.
kecepatan motor – Melaporkan seberapa cepat kelompok motor berputar, sebagai persentase dari -100% hingga 100%.
Penginderaan – Manfaatkan berbagai sensor robot.
Pelacak Jalur
Reflektivitas Pelacak Garis – Melaporkan nilai yang mewakili jumlah cahaya yang dipantulkan dari permukaan dalam persen.
Optik
Optik menemukan objek – Melaporkan apakah sensor mendeteksi objek dalam jangkauan.
Optik mendeteksi warna – Melaporkan apakah Sensor Optik mendeteksi warna tertentu.
Kecerahan Optik – Melaporkan kecerahan yang terdeteksi oleh Sensor Optik.
Warna optik – Melaporkan warna yang terdeteksi oleh Sensor Optik.
when Optical – Menjalankan tumpukan blok yang terpasang ketika Sensor Optik mendeteksi atau kehilangan objek.
GPS
Posisi GPS – Mengembalikan posisi X atau Y dari Sensor GPS.
Arah GPS – Mengembalikan arah yang sedang dihadapi robot.
Contoh-contoh pada halaman ini menggunakan posisi awal Playground default.
Sistem penggerak#
Sistem penggerak mengontrol cara Robot VR bergerak dan berbelok. Sistem penggerak dapat bergerak maju atau mundur, berbelok ke kiri atau kanan, berbelok ke arah tertentu, dan mengikuti arah rotasinya.
Tindakan#
menyetir#
Blok tumpukan drive menggerakkan robot maju atau mundur tanpa henti. Robot akan terus bergerak hingga diberi tindakan lain, seperti berbelok atau berhenti.
kendarai [maju v]
Parameter |
Keterangan |
|---|---|
arah |
Arah pergerakan robot: maju atau mundur. |
Contoh
saat dimulai :: hat events
[Drive forward, then stop.]
kendarai [maju v]
tunggu (2) detik
hentikan mengemudi
dorongan untuk#
Blok drive for stack menggerakkan robot maju atau mundur sejauh jarak tertentu. Proyek akan menunggu hingga robot selesai bergerak sebelum blok berikutnya dalam stack dijalankan.
kendarai [maju v] sejauh (200) [mm v] ▶
Parameter |
Keterangan |
|---|---|
arah |
Arah pergerakan robot: maju atau mundur. |
jarak |
Jarak yang ditempuh robot. Ini bisa berupa bilangan bulat atau desimal. |
satuan |
Satuan jarak: mm (milimeter) atau inci |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai :: hat events
[Drive forward.]
kendarai [maju v] sejauh (500) [mm v] ▶
berbelok#
Blok tumpukan turn akan memutar robot ke kiri atau ke kanan selamanya. Robot akan terus berputar hingga diberi tindakan lain, seperti mengemudi atau berhenti.
belok [kanan v]
Parameter |
Keterangan |
|---|---|
arah |
Arah putaran robot: kiri atau kanan. |
Contoh
saat dimulai :: hat events
[Turn right, then stop.]
belok [kanan v]
tunggu (2) detik
hentikan mengemudi
berbalik untuk#
Blok tumpukan turn for membelokkan robot ke kiri atau ke kanan sejumlah derajat tertentu. Belokan tersebut relatif terhadap posisi robot saat ini. Proyek akan menunggu hingga robot selesai berbelok sebelum blok berikutnya dalam tumpukan dijalankan.
belok [kanan v] sejauh (90) derajat ▶
Parameter |
Keterangan |
|---|---|
arah |
Arah putaran robot: kiri atau kanan. |
sudut |
Jumlah derajat putaran robot. Ini bisa berupa bilangan bulat atau desimal. |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai :: hat events
[Turn left, then turn around to the right.]
belok [kiri v] sejauh (90) derajat ▶
belok [kanan v] sejauh (180) derajat ▶
beralih ke judul#
Arah haluan adalah arah yang dihadapi robot, diukur dalam derajat. Blok tumpukan turn to heading memutar robot untuk menghadap arah haluan tertentu dari -359 hingga 359 derajat. Robot akan berbelok melalui arah terpendek untuk mencapai arah haluan target.
Arah awal adalah 0 derajat.
Proyek ini akan menunggu hingga robot selesai berputar sebelum blok berikutnya dalam tumpukan dijalankan.
belok ke arah (90) derajat ▶
Parameter |
Keterangan |
|---|---|
menuju |
Arah haluan yang harus dihadapi robot, dari -359 hingga 359 derajat. |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai :: hat events
[Turn to face the cardinal directions.]
belok ke arah (90) derajat ▶
tunggu (2) detik
belok ke arah (180) derajat ▶
tunggu (2) detik
belok ke arah (270) derajat ▶
tunggu (2) detik
belok ke arah (0) derajat ▶
tunggu (2) detik
beralih ke rotasi#
Blok tumpukan putar ke rotasi memutar robot ke rotasi tertentu.
Rotasi adalah seberapa jauh robot telah berputar, diukur dalam derajat. Pada awal proyek, nilai rotasi diatur ke 0 derajat. Rotasi juga dapat diatur menggunakan blok set drive rotation.
Nilai rotasi bersifat absolut. Artinya, arah putaran bergantung pada rotasi robot saat ini. Berbelok ke kanan akan meningkatkan rotasi, dan berbelok ke kiri akan mengurangi rotasi.
Sebagai contoh, jika robot mulai dari 0 derajat dan Anda memutarnya hingga mencapai rotasi 720 derajat, robot akan berbelok ke kanan dua kali. Jika kemudian Anda memutarnya hingga mencapai rotasi 360 derajat, robot akan berbelok ke kiri sekali, karena 360 kurang dari 720.
Proyek ini akan menunggu hingga robot selesai berputar sebelum blok berikutnya dalam tumpukan dijalankan.
belok ke rotasi (90) derajat ▶
Parameter |
Keterangan |
|---|---|
rotasi |
Nilai rotasi, dalam derajat, yang akan dilakukan robot. Nilai ini dapat berupa bilangan bulat atau desimal. |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai :: hat events
[Turn left, then spin in a circle clockwise and face right.]
belok ke rotasi (-90) derajat ▶
tunggu (2) detik
belok ke rotasi (450) derajat ▶
berhenti mengemudi#
Blok tumpukan berhenti mengemudi menghentikan pergerakan robot.
hentikan mengemudi
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai :: hat events
[Drive forward, then stop.]
kendarai [maju v]
tunggu [4] detik
hentikan mengemudi
Pengaturan#
atur kecepatan penggerak#
Blok tumpukan set drive velocity memberi tahu robot seberapa cepat ia harus bergerak. Persentase yang lebih tinggi membuat robot bergerak lebih cepat dan persentase yang lebih rendah membuat robot bergerak lebih lambat.
Setiap proyek dimulai dengan robot yang bergerak dengan kecepatan 50% secara default.
Catatan: Kecepatan yang lebih tinggi membuat robot bergerak lebih cepat, tetapi mungkin kurang presisi. Kecepatan yang lebih rendah membuat robot bergerak lebih lambat, tetapi bisa lebih presisi.
atur kecepatan kendarai ke (50) [% v]
Parameter |
Keterangan |
|---|---|
kecepatan |
Kecepatan berkendara berkisar dari 0% hingga 100%. |
satuan |
Satuan kecepatan: *% |
Contoh
saat dimulai :: hat events
[Drive forward at the default velocity.]
kendarai [maju v] sejauh (100) [mm v] ▶
tunggu (1) detik
[Move slower.]
atur kecepatan kendarai ke (20) [% v]
kendarai [maju v] sejauh (100) [mm v] ▶
tunggu (1) detik
[Move faster.]
atur kecepatan kendarai ke (100) [% v]
kendarai [maju v] sejauh (100) [mm v] ▶
tunggu (1) detik
atur kecepatan putar#
Blok tumpukan set turn velocity memberi tahu robot seberapa cepat harus berbelok. Persentase yang lebih tinggi membuat robot berbelok lebih cepat dan persentase yang lebih rendah membuat robot berbelok lebih lambat.
Setiap proyek dimulai dengan robot yang berputar dengan kecepatan 50% secara default.
Catatan: Kecepatan yang lebih tinggi membuat robot berbelok lebih cepat, tetapi mungkin kurang presisi. Kecepatan yang lebih rendah membuat robot berbelok lebih lambat, tetapi bisa lebih presisi.
atur kecepatan belok ke (50) [% v]
Parameter |
Keterangan |
|---|---|
kecepatan |
Kecepatan untuk berbelok berkisar dari 0% hingga 100%. |
satuan |
Satuan kecepatan: *% |
Contoh
saat dimulai :: hat events
[Turn at default velocity.]
belok [kanan v] sejauh (100) derajat ▶
tunggu (1) detik
[Turn slower.]
atur kecepatan belok ke (20)%
belok [kanan v] sejauh (100) derajat ▶
tunggu (1) detik
[Turn faster.]
atur kecepatan belok ke (100)%
belok [kanan v] sejauh (100) derajat ▶
tunggu (1) detik
atur arah berkendara#
Heading adalah arah yang dihadapi robot, diukur dalam derajat. Blok tumpukan set drive heading mengubah heading robot saat ini ke nilai heading baru.
Sebagai contoh, jika robot telah berputar menghadap ke kanan, mengatur arah menjadi 0 derajat akan menjadikan posisi menghadap ke kanan tersebut sebagai 0 derajat yang baru. Kemudian robot dapat berputar ke posisi lain berdasarkan arah yang baru tersebut.
atur arah kendarai ke (0) derajat
Parameter |
Keterangan |
|---|---|
menuju |
Nilai haluan, dalam derajat, yang akan diatur untuk robot. |
Contoh
saat dimulai :: hat events
[Turn to the left.]
atur arah kendarai ke (90) derajat
belok ke arah (0) derajat ▶
atur rotasi penggerak#
Rotasi adalah seberapa jauh robot telah berputar, diukur dalam derajat. Pada awal proyek, nilai rotasi diatur ke 0 derajat. Blok tumpukan set drive rotation mengubah rotasi robot saat ini ke nilai baru.
Sebagai contoh, jika robot telah melakukan dua putaran penuh ke kanan, nilai rotasinya akan menjadi 720 derajat. Mengatur rotasi ke 0 derajat akan mengatur ulang rotasi tersebut dari 720 menjadi 0 derajat. Kemudian robot dapat berputar berdasarkan nilai rotasi yang baru tersebut.
atur rotasi kendarai ke (0) derajat
Parameter |
Keterangan |
|---|---|
rotasi |
Nilai rotasi, dalam derajat, yang akan diatur untuk robot. Nilai ini dapat berupa bilangan bulat atau desimal. |
Contoh
saat dimulai :: hat events
[Spin counterclockwise two times.]
atur rotasi kendarai ke (720) derajat
belok ke rotasi (0) derajat ▶
atur batas waktu drive#
Blok tumpukan set drive timeout mengatur berapa detik robot akan mencoba menyelesaikan suatu gerakan. Jika robot tidak dapat menyelesaikannya dalam waktu tersebut, robot akan berhenti mencoba dan melanjutkan ke blok berikutnya dalam tumpukan. Ini mencegah robot terjebak pada suatu gerakan.
atur batas waktu kendarai ke (1) detik
Parameter |
Keterangan |
|---|---|
waktu |
Jumlah detik yang dapat dicoba robot untuk menyelesaikan suatu gerakan. Ini bisa berupa bilangan bulat atau desimal. |
Contoh
saat dimulai :: hat events
[Drive forward for 1 second, then turn.]
atur batas waktu kendarai ke (1) detik
kendarai [maju v] sejauh (25) [inci v] ▶
belok [kanan v] sejauh (90) derajat ▶
Nilai-nilai#
perjalanan selesai#
Blok Boolean drive is done melaporkan apakah robot telah selesai bergerak. Ini dapat digunakan untuk mengontrol waktu perilaku lain berdasarkan pergerakan robot.
Benar — Robot telah selesai bergerak.
Salah — Robot itu masih bergerak.
Blok ini bekerja bersama dengan blok drivetrain yang memiliki parameter dan jangan menunggu.
<kendarai selesai?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai :: hat events
[Start spinning when the drive is complete.]
kendarai [maju v] sejauh (200) [mm v] ◀ dan jangan tunggu
tunggu sampai <kendarai selesai?>
belok [kanan v] sejauh (360) derajat ▶
penggeraknya sedang bergerak#
Blok Boolean drive is moving melaporkan apakah robot sedang bergerak. Ini dapat digunakan untuk mengontrol pengaturan waktu perilaku lain berdasarkan pergerakan robot.
Benar — Robot itu sedang bergerak.
Salah — Robot tersebut tidak bergerak.
Blok ini bekerja bersama dengan blok drivetrain yang memiliki parameter dan jangan menunggu.
<kendarai bergerak?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai :: hat events
[Print that the robot is moving while it is still driving.]
kendarai [maju v] sejauh (200) [mm v] ◀ dan jangan tunggu
selagi <kendarai bergerak?>
cetak [Still Moving...] ▶
tunggu (0.1) detik
bersihkan layar
selesai
cetak [Done!] ▶
arah berkendara#
Heading adalah arah yang dihadapi robot, diukur dalam derajat. Blok pelapor drive heading melaporkan heading tersebut dari 0 hingga 359,99 derajat.
Arah awal pergerakan robot adalah 0 derajat.
(arah kendarai dalam derajat)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai :: hat events
[Display the heading after turning.]
belok [kanan v] sejauh (450) derajat ▶
cetak (arah kendarai dalam derajat) di layar ◀ dan atur kursor ke baris berikutnya
rotasi penggerak#
Rotasi adalah seberapa jauh robot telah berputar, diukur dalam derajat. Pada awal proyek, nilai rotasi diatur ke 0 derajat. Blok pelapor drive rotation melaporkan rotasi robot saat ini.
Memutar ke kanan akan meningkatkan rotasi, dan memutar ke kiri akan mengurangi rotasi. Misalnya, melakukan dua putaran penuh ke kanan akan menghasilkan rotasi sebesar 720 derajat.
(rotasi kendarai dalam derajat)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Contoh
saat dimulai :: hat events
[Display the rotation after turning.]
belok [kanan v] sejauh (450) derajat ▶
cetak (rotasi kendarai dalam derajat) di layar ◀ dan atur kursor ke baris berikutnya
kecepatan penggerak#
Blok pelapor kecepatan penggerak melaporkan seberapa cepat robot tersebut bergerak.
(kecepatan kendarai dalam [% v])
Parameter |
Keterangan |
|---|---|
satuan |
Satuan kecepatan: *% |
Contoh
saat dimulai :: hat events
[Display the velocity after driving.]
kendarai [maju v] sejauh (200) [mm v] ▶
cetak (kecepatan kendarai dalam [% v]) di layar ◀ dan atur kursor ke baris berikutnya
Gerakan#
Disco menggunakan kelompok motor pemasukan untuk memutar roda pemasukan sehingga Disc dapat dikumpulkan dan diberi skor. Roda yang sama juga dapat memutar rol lapangan ketika bersentuhan dengannya.
Nama-nama arah tersebut menjelaskan bagaimana kelompok motor intake bergerak pada Disco.
Tindakan#
motor putar#
Blok tumpukan spin motor memutar sekelompok motor ke salah satu dari dua arah selamanya. Kelompok motor akan terus berputar sampai diberi tindakan lain, seperti berputar ke arah yang berbeda atau berhenti.
putar [IntakeMotorGroup v] [asupan v]
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang akan berputar: IntakeMotorGroup. |
arah |
Arah putaran kelompok motor: masukan atau keluaran. |
Contoh
saat dimulai
[Spin the intake forward and then stop.]
putar [IntakeMotorGroup v] [asupan v]
tunggu (1) detik
hentikan [IntakeMotorGroup v]
putar motor untuk#
Blok spin motor for stack memutar sekelompok motor untuk jarak tertentu. Putaran relatif terhadap posisi kelompok motor saat ini. Proyek akan menunggu hingga kelompok motor selesai berputar sebelum blok berikutnya dalam stack dijalankan.
putar [IntakeMotorGroup v] [asupan v] sejauh (90) [derajat v] ▶
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang akan berputar: IntakeMotorGroup. |
arah |
Arah putaran kelompok motor: masukan atau keluaran. |
jarak |
Jarak putaran kelompok motor. Derajat menggunakan bilangan bulat. Putaran dapat menggunakan bilangan bulat atau desimal. |
satuan |
Satuan jarak: derajat atau putaran. |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai
[Spin the intake forward and then stop.]
putar [IntakeMotorGroup v] [asupan v] sejauh [1] [putaran v] ▶
Putar motor ke posisi yang diinginkan.#
Blok tumpukan putar motor ke posisi memutar sekelompok motor ke posisi tertentu.
Posisi kelompok motor adalah seberapa jauh motor tersebut telah berputar, diukur dalam derajat atau putaran. Satu putaran sama dengan 360 derajat. Pada awal proyek, posisi motor diatur ke 0 derajat. Posisi motor juga dapat diatur menggunakan blok atur posisi motor.
Nilai posisi bersifat absolut. Ini berarti arah putaran bergantung pada posisi kelompok motor saat ini.
Sebagai contoh, jika kelompok motor dimulai dari 0 derajat dan berputar ke posisi 720 derajat, maka ia akan berputar maju dua putaran. Jika kemudian berputar ke posisi 360 derajat, maka ia akan berputar mundur satu putaran, karena 360 kurang dari 720.
putar [IntakeMotorGroup v] ke posisi (90) [derajat v] ▶
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang akan berputar: IntakeMotorGroup. |
posisi |
Nilai posisi putaran kelompok motor. Derajat menggunakan bilangan bulat. Putaran dapat menggunakan bilangan bulat atau desimal. |
satuan |
Satuan posisi: derajat atau putaran. |
dan jangan menunggu |
Pilih tanda panah ( ▶ ) untuk memperluas blok menjadi dan jangan menunggu, sehingga blok berikutnya dalam tumpukan akan segera dijalankan. |
Contoh
saat dimulai
[Spin the intake forward and then stop.]
putar [IntakeMotorGroup v] ke posisi [270] [derajat v] ▶
motor berhenti#
Blok tumpukan stop motor menghentikan grup motor yang dipilih.
hentikan [IntakeMotorGroup v]
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang akan dihentikan: IntakeMotorGroup. |
Contoh
saat dimulai
[Spin the intake forward and then stop.]
putar [IntakeMotorGroup v] [asupan v]
tunggu (1) detik
hentikan [IntakeMotorGroup v]
Pengaturan#
mengatur kecepatan motorik#
Blok tumpukan set motor velocity memberi tahu grup motor seberapa cepat harus berputar. Persentase yang lebih tinggi membuat grup motor berputar lebih cepat dan persentase yang lebih rendah membuat grup motor berputar lebih lambat.
Setiap proyek dimulai dengan setiap kelompok motor berputar pada kecepatan 50% secara default.
Catatan: Kecepatan yang lebih tinggi membuat kelompok motor berputar lebih cepat, tetapi mungkin kurang presisi. Kecepatan yang lebih rendah membuat kelompok motor berputar lebih lambat, tetapi bisa lebih presisi.
atur kecepatan [IntakeMotorGroup v] ke [50] [% v]
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang akan mengatur kecepatan: IntakeMotorGroup. |
kecepatan |
Kecepatan putaran kelompok motor. Persen menggunakan bilangan bulat dari 0% hingga 100%. |
satuan |
Satuan kecepatan: *%. |
Contoh
saat dimulai
[Spin the intake forward and then stop.]
atur kecepatan [IntakeMotorGroup v] ke [75] [% v]
putar [IntakeMotorGroup v] [asupan v] sejauh [1] [putaran v] ▶
atur waktu habis motor#
Blok tumpukan set motor timeout mengatur berapa lama grup motor akan mencoba menyelesaikan suatu gerakan. Jika grup motor tidak dapat menyelesaikannya dalam waktu tersebut, grup motor akan berhenti mencoba dan beralih ke blok berikutnya dalam tumpukan. Ini mencegah grup motor terjebak pada suatu gerakan.
atur batas waktu [IntakeMotorGroup v] ke [1] detik
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang akan diatur batas waktunya: IntakeMotorGroup. |
waktu |
Jumlah detik yang dapat dicoba oleh kelompok motorik untuk menyelesaikan suatu gerakan. Ini bisa berupa bilangan bulat positif atau desimal. |
Contoh
saat dimulai
[Spin the intake forward and then stop.]
atur batas waktu [IntakeMotorGroup v] ke [2] detik
putar [IntakeMotorGroup v] [pengambilan v] sejauh [3] [putaran v] ▶
Posisi#
posisi motor#
Posisi kelompok motor adalah seberapa jauh ia telah berputar, diukur dalam derajat atau putaran. Satu putaran sama dengan 360 derajat. Blok pelapor posisi motor melaporkan posisi kelompok motor saat ini.
Pada awal proyek, posisi kelompok motor diatur ke 0 derajat. Jika kelompok motor berputar satu putaran penuh ke depan, posisinya akan menjadi 360 derajat atau 1 putaran. Jika kelompok motor berputar ke arah lain, posisinya akan negatif.
(posisi [IntakeMotorGroup v] dalam [derajat v])
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang melaporkan posisi: IntakeMotorGroup. |
satuan |
Satuan untuk melaporkan posisi motor adalah: derajat atau putaran. |
atur posisi motor#
Posisi kelompok motor adalah seberapa jauh ia telah berputar, diukur dalam derajat atau putaran. Satu putaran sama dengan 360 derajat. Blok tumpukan atur posisi motor mengubah posisi kelompok motor saat ini ke nilai baru.
Sebagai contoh, jika sebuah kelompok motor telah berputar hingga 180 derajat, mengatur posisi ke 0 derajat akan mengatur ulang posisi tersebut dari 180 menjadi 0 derajat. Kemudian kelompok motor dapat berputar ke posisi berdasarkan nilai baru tersebut.
atur posisi [IntakeMotorGroup v] ke (0) [derajat v]
Parameter |
Keterangan |
|---|---|
motor |
Grup motor untuk mengatur posisi: IntakeMotorGroup. |
posisi |
Nilai posisi yang akan ditetapkan untuk kelompok motor. Derajat menggunakan bilangan bulat. Putaran dapat menggunakan bilangan bulat atau desimal. |
satuan |
Satuan posisi: derajat atau putaran. |
Contoh
saat dimulai
[Spin the intake forward and then stop.]
atur posisi [IntakeMotorGroup v] ke [90] [derajat v]
putar [IntakeMotorGroup v] ke posisi [0] [derajat v] ▶
Nilai-nilai#
mesin sudah selesai#
Blok Boolean motor is done melaporkan apakah kelompok motor telah selesai bergerak. Ini dapat digunakan untuk mengontrol pengaturan waktu perilaku lain berdasarkan pergerakan kelompok motor.
Benar — Kelompok motorik telah selesai bergerak.
Salah — Kelompok motorik masih bergerak.
Blok ini bekerja bersama dengan blok Gerak berikut yang memiliki parameter dan jangan menunggu: putar motor selama dan putar motor ke posisi.
<[IntakeMotorGroup v] selesai?>
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang melaporkan apakah proses pergerakannya telah selesai: IntakeMotorGroup. |
motor berputar#
Blok Boolean motor sedang berputar melaporkan apakah grup motor sedang berputar. Ini dapat digunakan untuk mengontrol pengaturan waktu perilaku lain berdasarkan pergerakan grup motor.
Benar — Kelompok motor sedang berputar.
Salah — Kelompok motor tidak berputar.
Blok ini bekerja bersama dengan blok Gerak berikut yang memiliki parameter dan jangan menunggu: putar motor selama dan putar motor ke posisi.
<[IntakeMotorGroup v] sedang berputar?>
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang melaporkan apakah sedang berputar: IntakeMotorGroup. |
Contoh
saat dimulai
[Take a Disc into the Intake.]
putar [IntakeMotorGroup v] [asupan v] sejauh [90] [derajat v] ◀ dan jangan tunggu
selagi <[IntakeMotorGroup v] sedang berputar?>
putar [IntakeMotorGroup v] ke posisi [1000] [derajat v] ◀ dan jangan tunggu
selesai
kecepatan motorik#
Blok pelapor kecepatan motor melaporkan seberapa cepat kelompok motor berputar, sebagai persentase dari -100% hingga 100%.
(kecepatan [IntakeMotorGroup v] dalam [% v] :: custom-motion)
Parameter |
Keterangan |
|---|---|
motor |
Grup motor yang akan melaporkan kecepatan: IntakeMotorGroup. |
satuan |
Satuan yang digunakan untuk melaporkan kecepatan motorik adalah: *%. |
Penginderaan#
Pelacak Garis#
Reflektivitas Pelacak Garis#
Blok pelapor reflektivitas Pelacak Garis melaporkan nilai yang mewakili jumlah cahaya yang dipantulkan dari permukaan dalam bentuk persentase.
(reflektivitas [BottomLineTracker v] dalam %)
Parameter |
Keterangan |
|---|---|
perangkat |
Pelacak Garis Mana yang Harus Digunakan:
|
Optik#
Optik menemukan sebuah objek#
Blok Boolean Optical found an object melaporkan apakah Sensor Optik mendeteksi objek dalam jangkauan atau tidak.
Benar — Sensor Optik mendeteksi sebuah objek.
Salah — Sensor Optik tidak mendeteksi objek.
<[RollerOptical v] menemukan objek?>
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Optik mendeteksi warna#
Blok Boolean Optical detects color melaporkan apakah Sensor Optik mendeteksi warna tertentu, berdasarkan nilai hue yang terdeteksi.
Benar – Sensor mendeteksi warna yang ditentukan.
Salah – Sensor tidak mendeteksi warna yang ditentukan.
<[RollerOptical v] mendeteksi [merah v]?>
Parameter |
Keterangan |
|---|---|
warna |
Warna apa yang harus dicari:
|
Kecerahan optik#
Blok pelapor Kecerahan optik melaporkan seberapa banyak cahaya yang dipantulkan kembali ke Sensor Optik, sebagai persentase dari 0% hingga 100%.
Persentase yang lebih tinggi berarti lebih banyak cahaya yang dipantulkan kembali ke Sensor Optik. Persentase yang lebih rendah berarti lebih sedikit cahaya yang dipantulkan kembali.
(kecerahan [RollerOptical v] dalam %)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
Warna optik#
Blok pelapor Warna optik melaporkan warna yang terdeteksi oleh Sensor Optik sebagai angka dari 0 hingga 359 derajat.
Hue adalah cara untuk mendeskripsikan warna menggunakan angka-angka di sekitar roda warna.
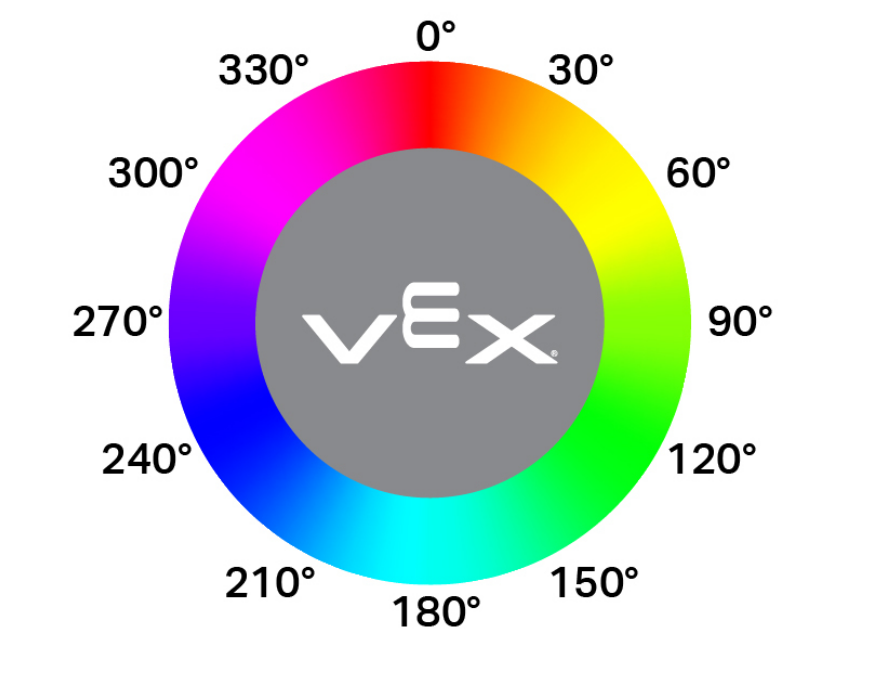
(rona [RollerOptical v] dalam derajat)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |
saat Optik#
Blok topi when Optical menjalankan tumpukan blok yang terhubung setiap kali Sensor Optik mendeteksi atau kehilangan objek.
saat [RollerOptical v] [mendeteksi v] objek
Parameter |
Keterangan |
|---|---|
negara |
Kapan tumpukan blok yang terlampir akan dijalankan: mendeteksi dijalankan ketika objek yang tidak terdeteksi menjadi terdeteksi, sedangkan kehilangan dijalankan ketika objek yang terdeteksi tidak lagi terdeteksi. |
GPS#
Posisi GPS#
Blok Posisi GPS mengembalikan offset posisi titik referensi putar robot dari tengah lapangan dengan Sensor GPS (Game Positioning System™).
(posisi [GPS v] [X v] dalam [mm v])
Parameter |
Keterangan |
|---|---|
sumbu |
Sumbu mana yang akan dilaporkan:
|
satuan |
Satuan untuk menyatakan posisi: mm atau inci |
Arah GPS#
Blok Arah GPS mengembalikan arah yang saat ini dihadapi robot berdasarkan pembacaan Sensor GPS (Game Positioning System™) dari Kode Lapangan GPS VEX dari 0,00 hingga 359,99 derajat.
(arah [GPS v] dalam derajat)
Parameter |
Keterangan |
|---|---|
Blok ini tidak memiliki parameter. |