
V5 Υψηλά Πονταρίσματα (Axel)#
Το Axel είναι το VEX V5 Hero Bot που χρησιμοποιείται στο V5 24-25 High Stakes Playground.
Επισκόπηση ρομπότ#
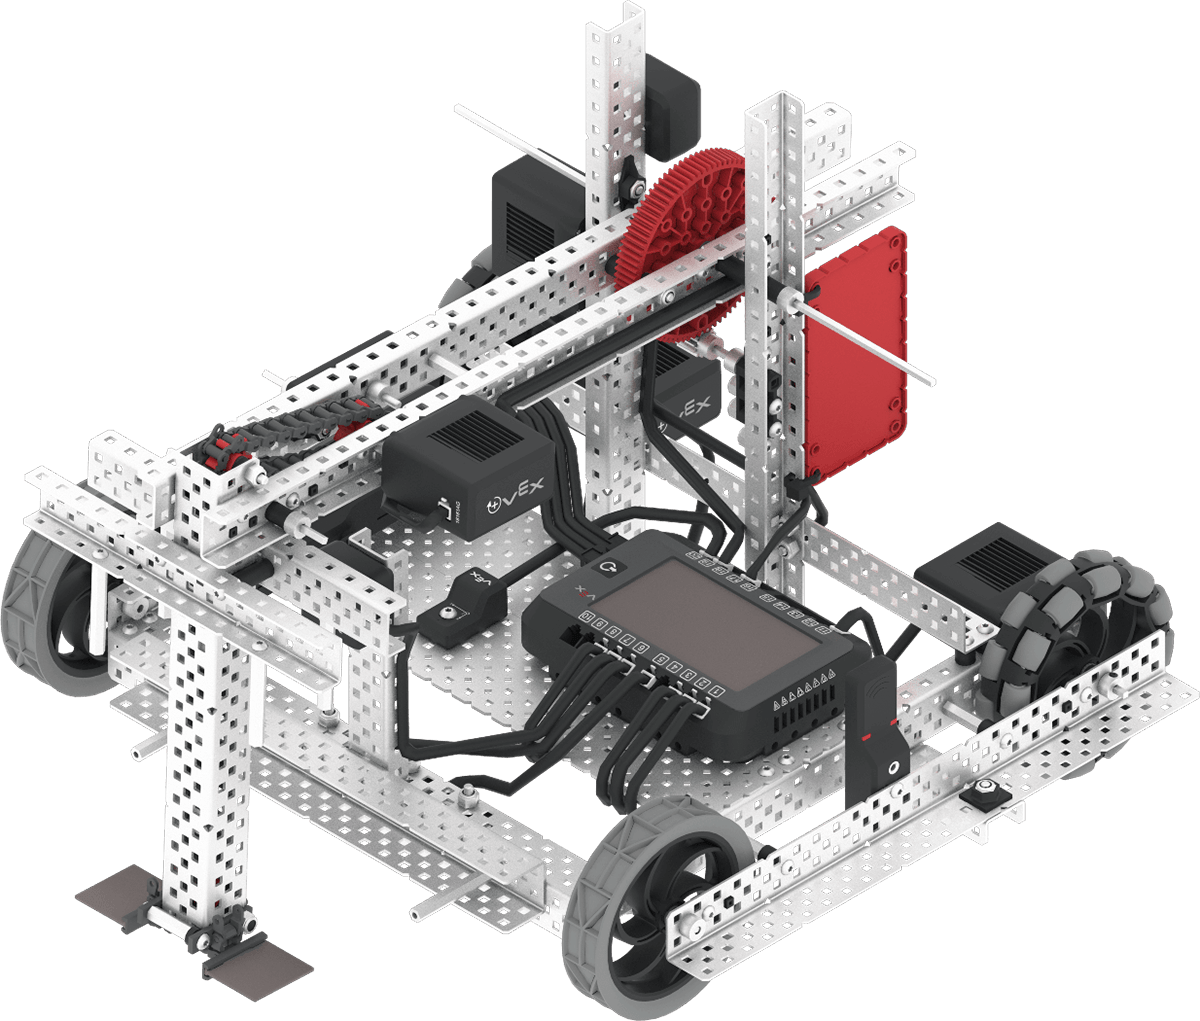
Το Axel υποστηρίζει τυπικά χειριστήρια και αισθητήρες VR όπως τον Αισθητήρα Αδράνειας και τον Χρονοδιακόπτη Εγκεφάλου, με πρόσθετα χαρακτηριστικά ειδικά για το Axel που καλύπτονται στα Μπλοκ Ειδικά για Ρομπότ και Python Ειδικά για Ρομπότ.
Κινητήρες#
Ρύθμιση παραμέτρων & |
Περιγραφή |
|---|---|
|
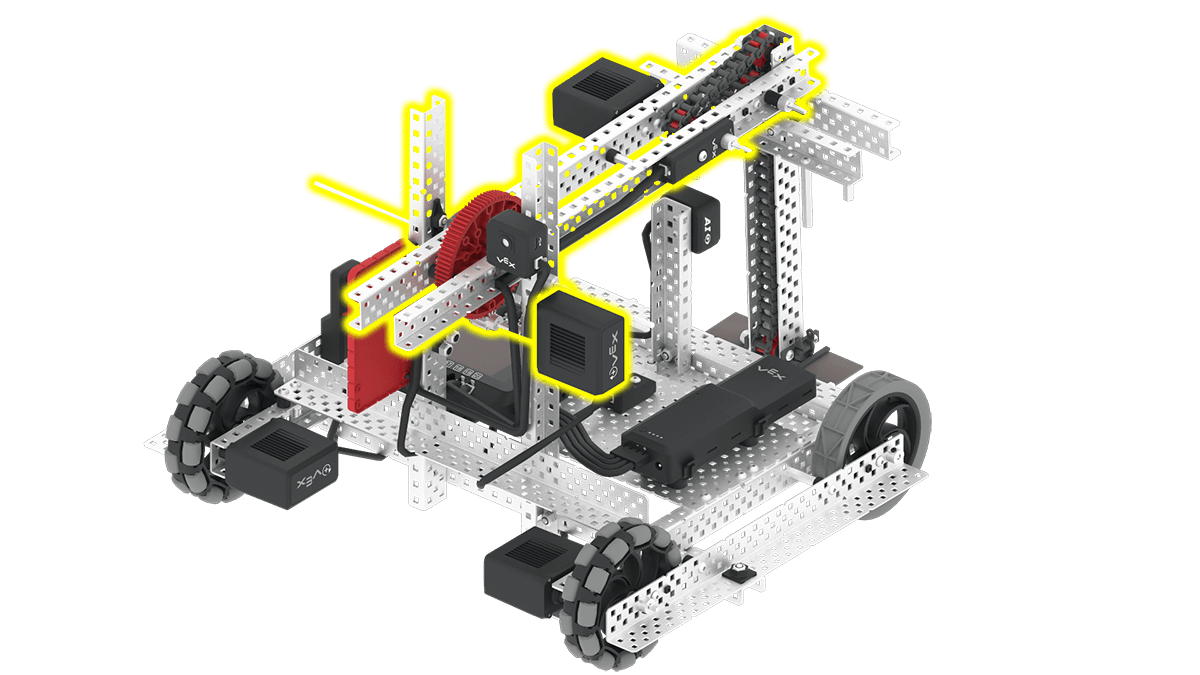
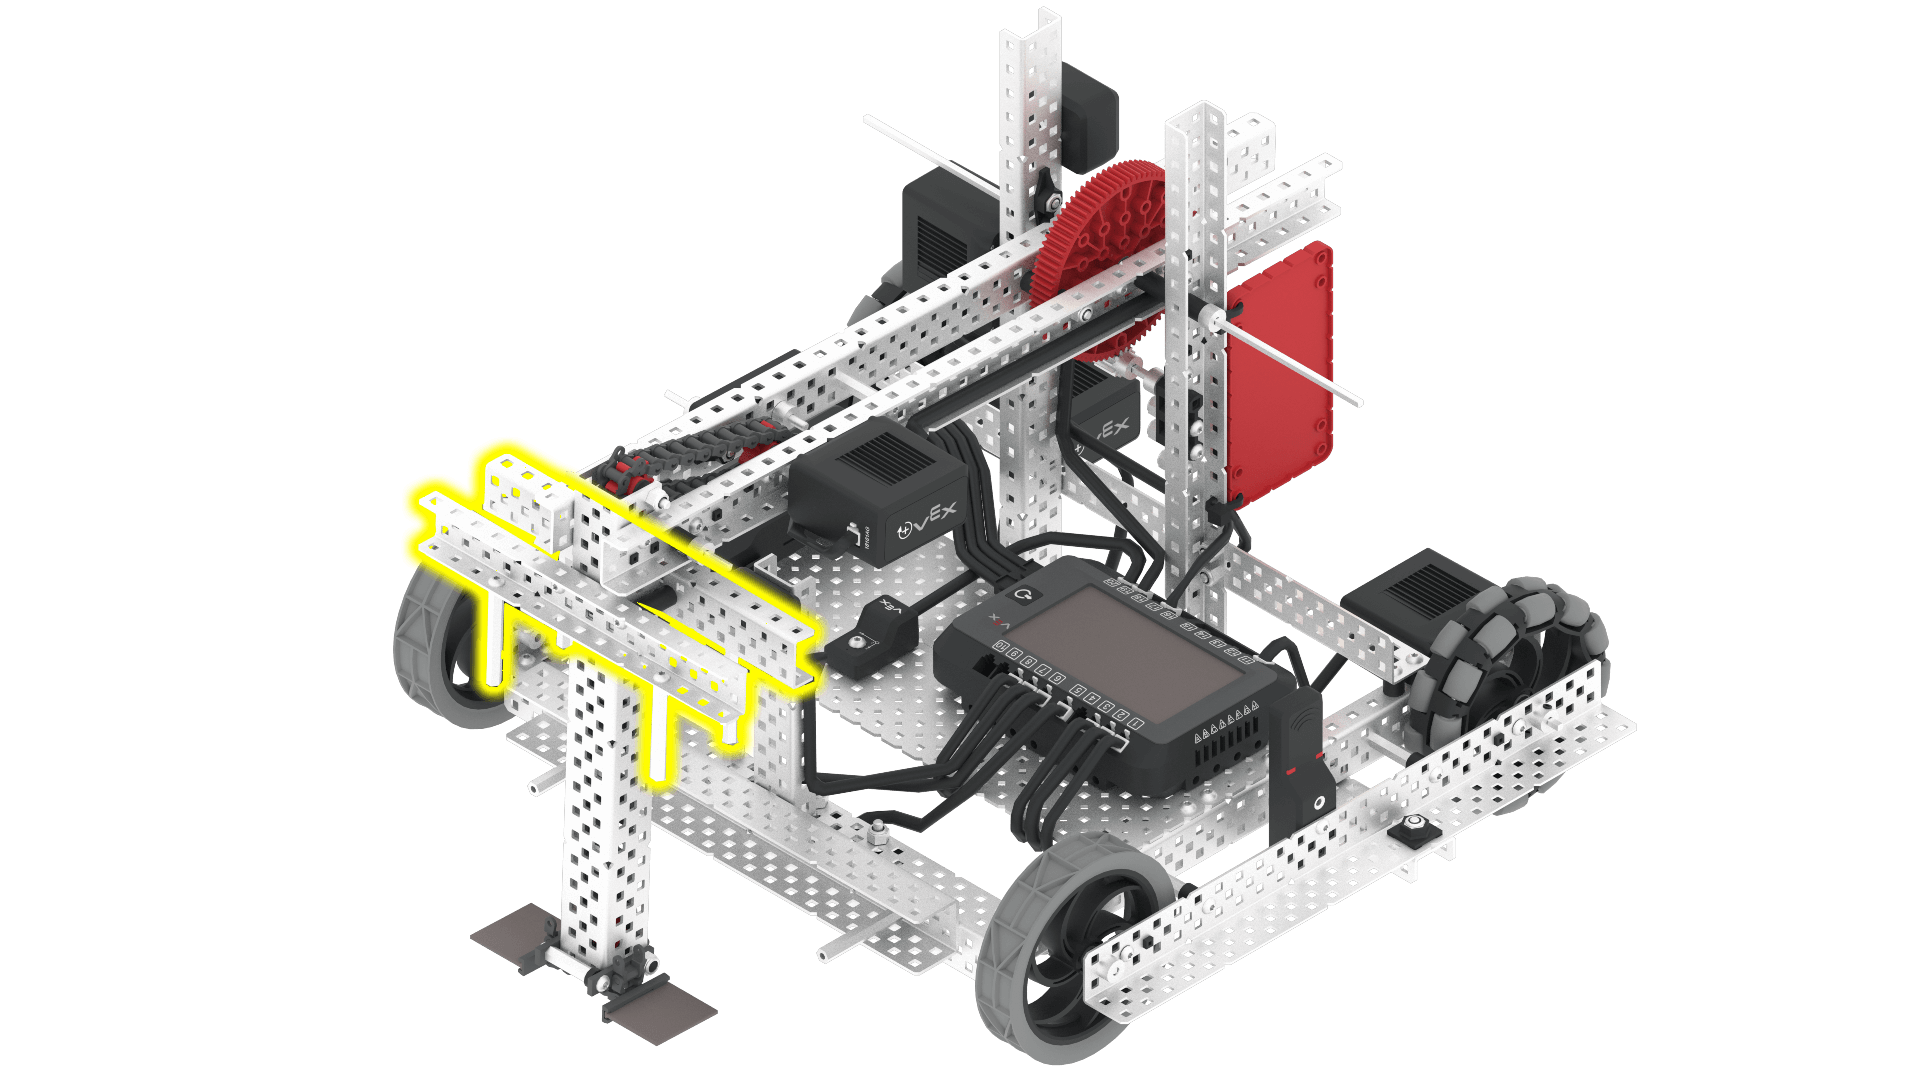
Το χέρι σηκώνει και χαμηλώνει το χέρι του Άξελ. Το χέρι πρέπει να είναι σηκωμένο ώστε να μην εμποδίζει τον Αισθητήρα Όρασης AI και για να ωθήσει τους Δαχτυλιδιούς σε πασσάλους. |
|
Ο κινητήρας ώθησης μετακινεί τον ωθητή προς τα κάτω κατά μήκος του βραχίονα. Αυτό επιτρέπει στους δακτυλίους να ωθούνται έξω από τον βραχίονα και να τοποθετούνται σε έναν πάσσαλο. Η θέση του ωθητή στο πάνω μέρος του βραχίονα είναι 0 μοίρες. |
Στοιχεία και χαρακτηριστικά#
Στοιχείο ή χαρακτηριστικό |
Χρήση |
Τεκμηρίωση API |
|---|---|---|
Σύστημα μετάδοσης κίνησης |
Κινεί και γυρίζει το ρομπότ. |
|
Μοτέρ βραχίονα |
Σηκώνει και χαμηλώνει το βραχίονα για να χειριστεί αντικείμενα παιχνιδιού. Το βραχίονα πρέπει να είναι σηκωμένο ώστε να μην εμποδίζει τον αισθητήρα AI Vision Sensor και για να σπρώχνει τους Δαχτυλιδιούς σε πασσάλους. Για να σηκώσετε το βραχίονα αρκετά ψηλά ώστε να σπρώξετε ένα Δαχτυλίδι σε έναν πάσσαλο, το βραχίονα πρέπει να είναι σηκωμένο κατά τουλάχιστον 310 μοίρες. |
|
Κινητήρας ώθησης |
Μετακινεί τον ωθητή προς τα κάτω στον βραχίονα. Αυτό επιτρέπει στους δακτυλίους να ωθούνται από τον βραχίονα και να τοποθετούνται σε έναν πάσσαλο. Η θέση του ωθητή στο πάνω μέρος του βραχίονα είναι 0 μοίρες. Για να ωθήσει έναν δακτύλιο από τον βραχίονα, ο κινητήρας του ωθητή πρέπει να χαμηλώσει κατά 780 μοίρες. |
|
Αισθητήρας όρασης AI |
Εντοπίζει αντικείμενα παιχνιδιού, ώστε το ρομπότ να μπορεί να προσανατολίζεται αυτόνομα. |
|
Αισθητήρας απόστασης |
Επιστρέφει την απόσταση ενός αντικειμένου από το μπροστινό μέρος του ρομπότ. |
|
Οπτικός αισθητήρας |
Εντοπίζει αντικείμενα μπροστά από το ρομπότ και προσδιορίζει το χρώμα τους. |
|
Αισθητήρας περιστροφής |
Επιστρέφει την τρέχουσα γωνία περιστροφής και τη θέση του κινητήρα ώθησης. |
|
Αισθητήρας GPS |
Επιστρέφει την τρέχουσα θέση και την κατεύθυνση του ρομπότ στην Παιδική Χαρά. |
|
Χρονοδιακόπτης εγκεφάλου |
Παρατηρείται ο χρόνος που έχει παρέλθει από την έναρξη του έργου. |
Παιδικές χαρές#
Παιδική χαρά |
Περιγραφή |
|---|---|
Δαχτυλίδια σκορ και γκολ για κινητά στον τομέα των εικονικών δεξιοτήτων V5 24-25. |