
Configuración inicial de Wi-Fi para VEX AIM#
Esta página explica cómo conectar su computadora directamente al robot de codificación VEX AIM utilizando su modo de punto de acceso incorporado. En este modo, el robot crea su propia red Wi-Fi, lo que permite que su dispositivo se conecte sin necesidad de un enrutador separado o conexión a Internet.
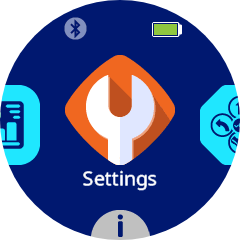
1. Navigate to Settings#
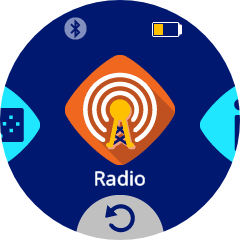
2. Navigate to the Radio Settings#
3. Navigate to Access Point#
El modo Access Point permite al robot transmitir su propia red Wi-Fi para que otros dispositivos puedan conectarse directamente a ella. Selecciona el ícono para habilitarlo.
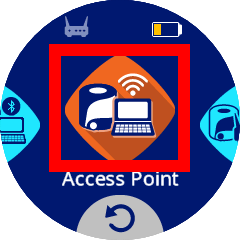
4. Enable Access Point#
El ícono se volverá verde cuando esté habilitado.
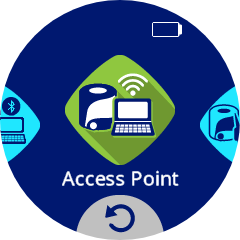
5. Open the Access Point Information#
Una vez habilitado el modo AP, presione el icono Punto de acceso para abrir el menú Información del punto de acceso.
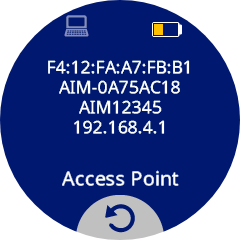
Las líneas son las siguientes:
Dirección Mac
SSID de red Wi-Fi
Contraseña de la red Wi-Fi
Dirección IP de la red Wi-Fi
De forma predeterminada, la dirección IP del robot siempre será 192.168.4.1.
6. Connect to the Robot’s Wi-Fi#
En su computadora, conéctese al SSID de red que se muestra en el menú Información del punto de acceso, utilizando la contraseña Wi-Fi que aparece en la lista.
Nota: Conectarse a la red Wi-Fi del robot lo desconectará de cualquier otra red Wi-Fi actualmente en uso.
Si planea ejecutar proyectos utilizando el modo de punto de acceso, no se requiere ninguna otra configuración de red. Puede continuar con acceder a la biblioteca VEX AIM WebSocket.
Para obtener información sobre cómo cambiar la dirección IP del robot mientras está en modo de punto de acceso (el valor predeterminado es 192.168.4.1), consulte Configuración de VEX AIM para el modo de punto de acceso Wi-Fi.
Para conectar el robot a una red Wi-Fi existente (modo estación), continúe con Configuring VEX AIM for Wi-Fi Station Mode.