
Cambio de la dirección IP de VEX AIM en el modo de punto de acceso#
Una vez que el robot está en modo de punto de acceso (AP), usted * * opcionalmente * * tiene la capacidad de asignarle una dirección IP personalizada si es necesario. Esto puede hacer que la reconexión sea más fácil y consistente, especialmente en entornos con múltiples robots o redes compartidas. Esta página explica cómo configurar la dirección IP de modo AP del robot y actualizar su espacio de trabajo para que coincida.
1. Access the AIM Setup Dashboard#
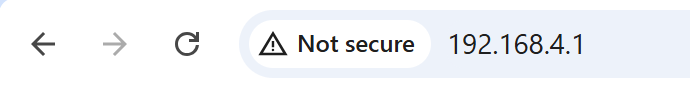
En un navegador web, ingrese la dirección IP del robot desde el menú Información del punto de acceso.
2. Update the IP Address#
Actualice manualmente la dirección IP editando el campo Dirección IP (solo modo AP) y seleccionando Guardar para aplicar los cambios.
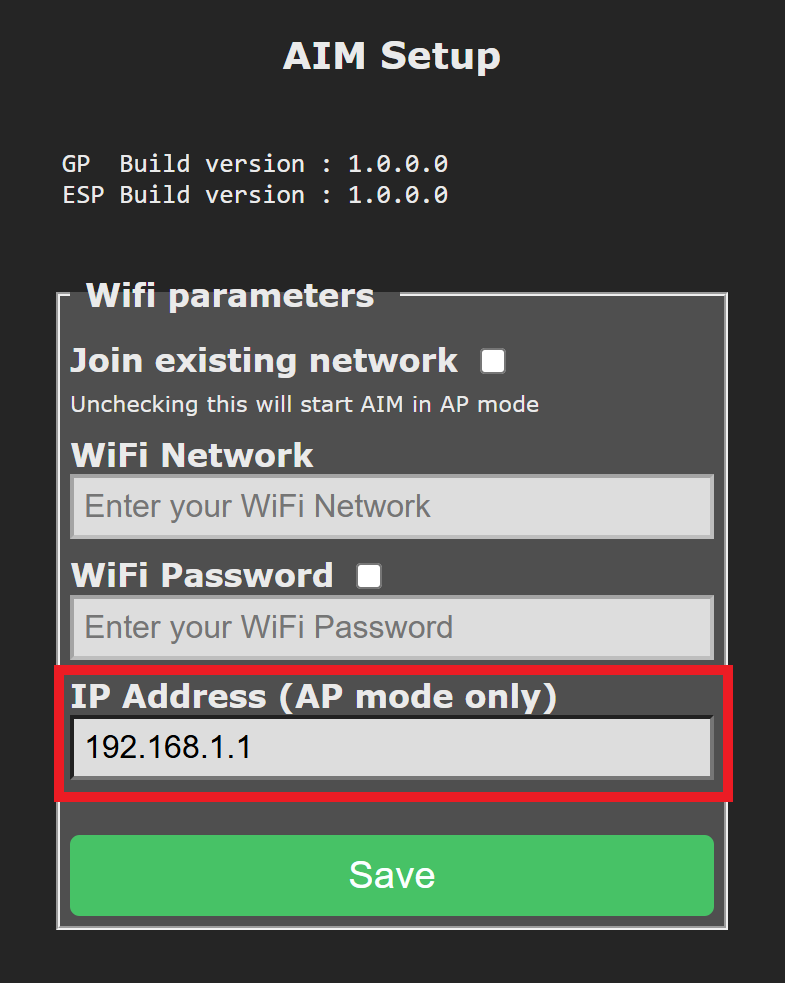
Nota: * Salir * Unirse a la red existente sin marcar.
3. Clone the WebSocket Repository#
La biblioteca de clientes de WebSocket utilizada para comunicarse con el robot de codificación VEX AIM está disponible en GitHub.
Para comenzar, clone el repositorio y ábralo en su editor de Python o IDE preferido (por ejemplo, VS Code, PyCharm o un editor basado en terminal como Vim).
4. Save the Configured IP Address#
Abra el archivo settings.json ubicado en la carpeta vex Actualice el campo host con la dirección IP asignada en el modo Estación.
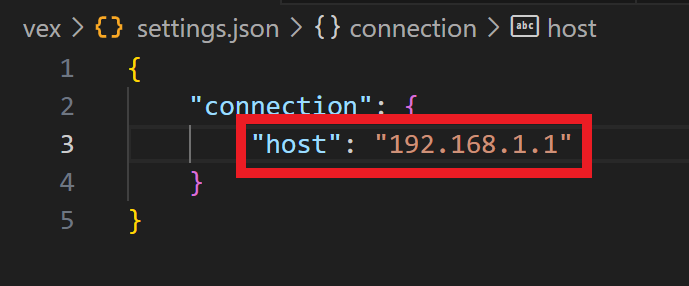
Ahora puede continuar con configurar su entorno virtual de Python si aún no lo ha hecho.