
Αρχική ρύθμιση Wi-Fi για VEX AIM#
Αυτή η σελίδα εξηγεί πώς να συνδέσετε τον υπολογιστή σας απευθείας στο Ρομπότ Κωδικοποίησης VEX AIM χρησιμοποιώντας την ενσωματωμένη λειτουργία σημείου πρόσβασης. Σε αυτήν τη λειτουργία, το ρομπότ δημιουργεί το δικό του δίκτυο Wi-Fi, επιτρέποντας στη συσκευή σας να συνδεθεί χωρίς να χρειάζεται ξεχωριστό δρομολογητή ή σύνδεση στο διαδίκτυο.
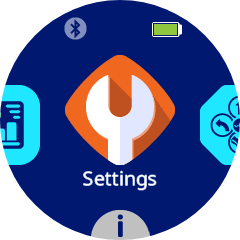
1. Navigate to Settings#
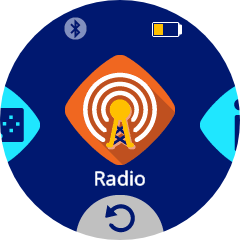
2. Navigate to the Radio Settings#
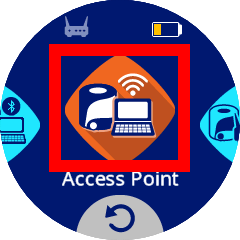
3. Navigate to Access Point#
Η λειτουργία σημείου πρόσβασης επιτρέπει στο ρομπότ να μεταδίδει το δικό του δίκτυο Wi-Fi, ώστε άλλες συσκευές να μπορούν να συνδεθούν απευθείας σε αυτό. Επιλέξτε το εικονίδιο για να το ενεργοποιήσετε.
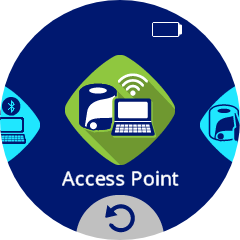
4. Enable Access Point#
Το εικονίδιο θα γίνει πράσινο όταν ενεργοποιηθεί.
5. Open the Access Point Information#
Μόλις ενεργοποιηθεί η λειτουργία AP, πατήστε το εικονίδιο Σημείο Πρόσβασης για να ανοίξετε το μενού Πληροφορίες Σημείου Πρόσβασης.
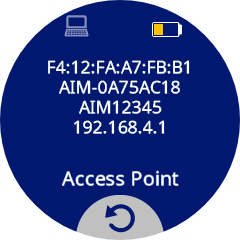
Οι γραμμές έχουν ως εξής:
Διεύθυνση MAC
SSID δικτύου Wi-Fi
Κωδικός πρόσβασης δικτύου Wi-Fi
Διεύθυνση IP δικτύου Wi-Fi
Από προεπιλογή, η διεύθυνση IP του ρομπότ θα είναι πάντα 192.168.4.1.
6. Connect to the Robot’s Wi-Fi#
Στον υπολογιστή σας, συνδεθείτε στο SSID δικτύου που εμφανίζεται στο μενού Πληροφορίες σημείου πρόσβασης, χρησιμοποιώντας τον κωδικό πρόσβασης Wi-Fi που αναφέρεται.
Σημείωση: Η σύνδεση στο δίκτυο Wi-Fi του ρομπότ θα σας αποσυνδέσει από οποιαδήποτε άλλα δίκτυα Wi-Fi που χρησιμοποιούνται αυτήν τη στιγμή.
Εάν σκοπεύετε να εκτελέσετε έργα χρησιμοποιώντας τη λειτουργία σημείου πρόσβασης, δεν απαιτείται περαιτέρω ρύθμιση δικτύου. Μπορείτε να προχωρήσετε με πρόσβαση στη βιβλιοθήκη WebSocket του VEX AIM.
Για να μάθετε πώς να αλλάξετε τη διεύθυνση IP του ρομπότ ενώ βρίσκεται σε λειτουργία σημείου πρόσβασης (η προεπιλογή είναι 192.168.4.1), ανατρέξτε στην ενότητα Ρύθμιση παραμέτρων VEX AIM για λειτουργία σημείου πρόσβασης Wi-Fi.
Για να συνδέσετε το ρομπότ σε ένα υπάρχον δίκτυο Wi-Fi (Λειτουργία Σταθμού), συνεχίστε με την Ρύθμιση παραμέτρων VEX AIM για Λειτουργία Σταθμού Wi-Fi.