
Sākotnējā Wi-Fi iestatīšana VEX AIM#
Šajā lapā ir paskaidrots, kā tieši savienot datoru ar VEX AIM kodēšanas robotu, izmantojot tā iebūvēto piekļuves punkta režīmu. Šajā režīmā robots izveido savu Wi-Fi tīklu, ļaujot ierīcei izveidot savienojumu bez atsevišķa maršrutētāja vai interneta savienojuma.
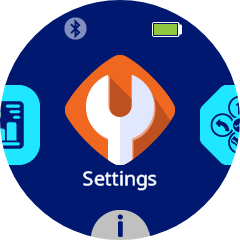
1. Navigate to Settings#
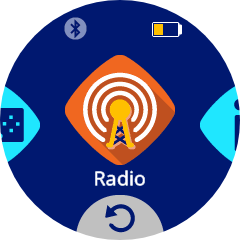
2. Navigate to the Radio Settings#
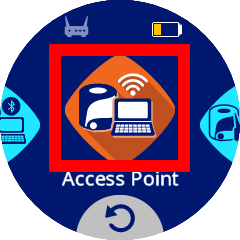
3. Navigate to Access Point#
Piekļuves punkta režīms ļauj robotam pārraidīt savu Wi-Fi tīklu, lai citas ierīces varētu tieši tam izveidot savienojumu. Atlasiet ikonu, lai to iespējotu.
4. Enable Access Point#
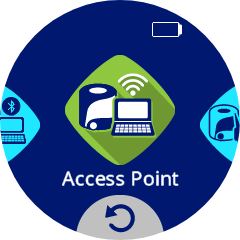
Kad šī funkcija ir iespējota, ikona kļūs zaļa.
5. Open the Access Point Information#
Kad piekļuves punkta režīms ir iespējots, nospiediet piekļuves punkta ikonu, lai atvērtu piekļuves punkta informācijas izvēlni.
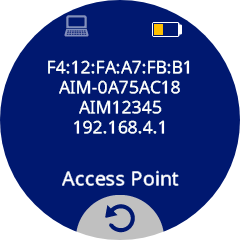
Līnijas ir šādas:
MAC adrese
Wi-Fi tīkla SSID
Wi-Fi tīkla parole
Wi-Fi tīkla IP adrese
Pēc noklusējuma robota IP adrese vienmēr būs 192.168.4.1.
6. Connect to the Robot’s Wi-Fi#
Datorā izveidojiet savienojumu ar tīkla SSID, kas norādīts piekļuves punkta informācijas izvēlnē, izmantojot norādīto Wi-Fi paroli.
Piezīme: Izveidojot savienojumu ar robota Wi-Fi tīklu, tiks pārtraukts savienojums ar visiem citiem pašlaik izmantotajiem Wi-Fi tīkliem.
Ja plānojat palaist projektus, izmantojot piekļuves punkta režīmu, papildu tīkla iestatīšana nav nepieciešama. Varat turpināt, piekļuvei VEX AIM WebSocket bibliotēkai.
Lai uzzinātu, kā mainīt robota IP adresi piekļuves punkta režīmā (pēc noklusējuma ir 192.168.4.1), skatiet sadaļu VEX AIM konfigurēšana Wi-Fi piekļuves punkta režīmam.
Lai pievienotu robotu esošam Wi-Fi tīklam (stacijas režīms), turpiniet ar sadaļu VEX AIM konfigurēšana Wi-Fi stacijas režīmam.