
การตั้งค่า Wi-Fi เบื้องต้นสำหรับ VEX AIM#
หน้านี้อธิบายวิธีการเชื่อมต่อคอมพิวเตอร์ของคุณเข้ากับหุ่นยนต์เขียนโค้ด VEX AIM โดยตรงโดยใช้โหมด Access Point ในตัว ในโหมดนี้ หุ่นยนต์จะสร้างเครือข่าย Wi-Fi ของตัวเอง ทำให้คุณสามารถเชื่อมต่ออุปกรณ์ได้โดยไม่ต้องใช้เราเตอร์หรือการเชื่อมต่ออินเทอร์เน็ตแยกต่างหาก
1. Navigate to Settings#
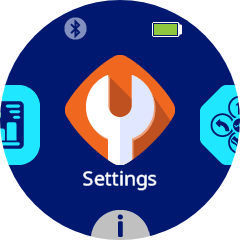
2. Navigate to the Radio Settings#
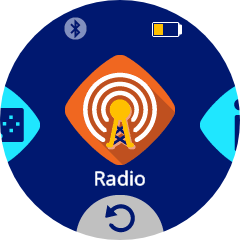
3. Navigate to Access Point#
โหมด Access Point ช่วยให้หุ่นยนต์สามารถกระจายสัญญาณ Wi-Fi ของตัวเอง เพื่อให้อุปกรณ์อื่นๆ สามารถเชื่อมต่อได้โดยตรง เลือกไอคอนเพื่อเปิดใช้งาน
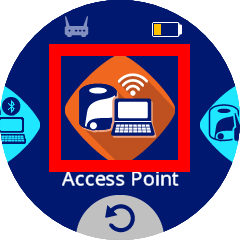
4. Enable Access Point#
ไอคอนจะเปลี่ยนเป็นสีเขียวเมื่อเปิดใช้งาน
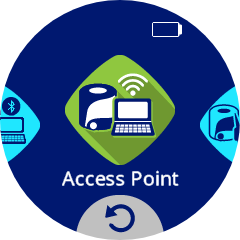
5. Open the Access Point Information#
เมื่อเปิดใช้งานโหมด AP แล้ว ให้กดไอคอน Access Point เพื่อเปิดเมนูข้อมูล Access Point
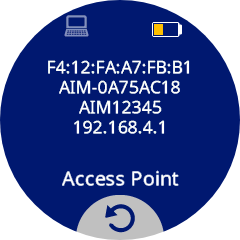
บรรทัดต่างๆ มีดังนี้:
ที่อยู่ MAC
ชื่อเครือข่าย Wi-Fi (SSID)
รหัสผ่านเครือข่าย Wi-Fi
ที่อยู่ IP ของเครือข่าย Wi-Fi
โดยค่าเริ่มต้น ที่อยู่ IP ของหุ่นยนต์จะเป็น 192.168.4.1 เสมอ
6. Connect to the Robot’s Wi-Fi#
บนคอมพิวเตอร์ของคุณ ให้เชื่อมต่อกับเครือข่าย SSID ที่แสดงในเมนูข้อมูลจุดเชื่อมต่อ โดยใช้รหัสผ่าน Wi-Fi ที่แสดงอยู่
หมายเหตุ: การเชื่อมต่อกับเครือข่าย Wi-Fi ของหุ่นยนต์จะตัดการเชื่อมต่อคุณจากเครือข่าย Wi-Fi อื่นๆ ที่กำลังใช้งานอยู่
หากคุณวางแผนที่จะเรียกใช้โปรเจกต์โดยใช้โหมด Access Point ไม่จำเป็นต้องตั้งค่าเครือข่ายเพิ่มเติม คุณสามารถดำเนินการต่อด้วย การเข้าถึงไลบรารี VEX AIM WebSocket
หากต้องการเรียนรู้วิธีเปลี่ยนที่อยู่ IP ของหุ่นยนต์ขณะอยู่ในโหมด Access Point (ค่าเริ่มต้นคือ 192.168.4.1) โปรดดู การกำหนดค่า VEX AIM สำหรับโหมด Access Point Wi-Fi
ในการเชื่อมต่อหุ่นยนต์เข้ากับเครือข่าย Wi-Fi ที่มีอยู่ (โหมดสถานี) ให้ดำเนินการต่อด้วย การกำหนดค่า VEX AIM สำหรับโหมดสถานี Wi-Fi