
Buscador de rango#
Introducción#
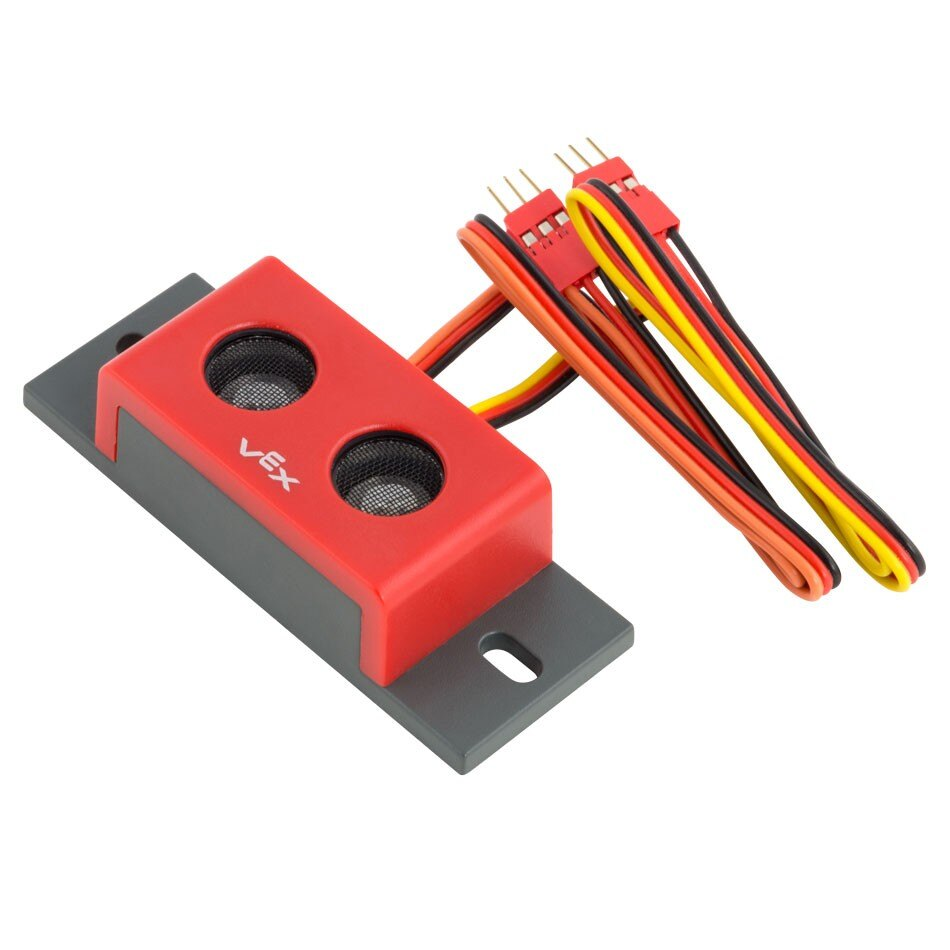
El Buscador de rango ultrasónico mide la distancia al objeto más cercano utilizando ondas de sonido. Funciona enviando un pulso ultrasónico y midiendo el tiempo que tarda el sonido en recuperarse.
A continuación se muestra una lista de bloques disponibles:
¿Range Finder encontró un objeto? – Informa si el Range Finder detecta un objeto.
Distancia del telémetro: informa la distancia entre el telémetro y el objeto detectado más cercano.
¿Range Finder encontró un objeto?#
El bloque booleano Range Finder found object informa si el Range Finder detecta un objeto dentro de su campo de visión.
Verdadero – El buscador de rango está detectando un objeto.
Falso – El buscador de rango no está detectando un objeto.
<¿[RangeFinderA v] encontró un objeto?>
Parámetro |
Descripción |
|---|---|
dispositivo |
Qué buscador de rango usar, configurado en la ventana Dispositivos. |
Distancia del telémetro#
El bloque indicador Distancia del telémetro informa de la distancia medida al objeto más cercano detectado por el sensor.
(distancia de [RangeFinderA v] en [mm v])
Parámetro |
Descripción |
|---|---|
dispositivo |
Qué buscador de rango usar, configurado en la ventana Dispositivos. |
unidad |
La unidad que representará la distancia: mm (milímetros) o pulgadas. |