
télémètre#
Introduction#
Le télémètre à ultrasons mesure la distance jusqu’à l’objet le plus proche grâce aux ondes sonores. Son fonctionnement repose sur l’émission d’une impulsion ultrasonore et la mesure du temps nécessaire à son retour.
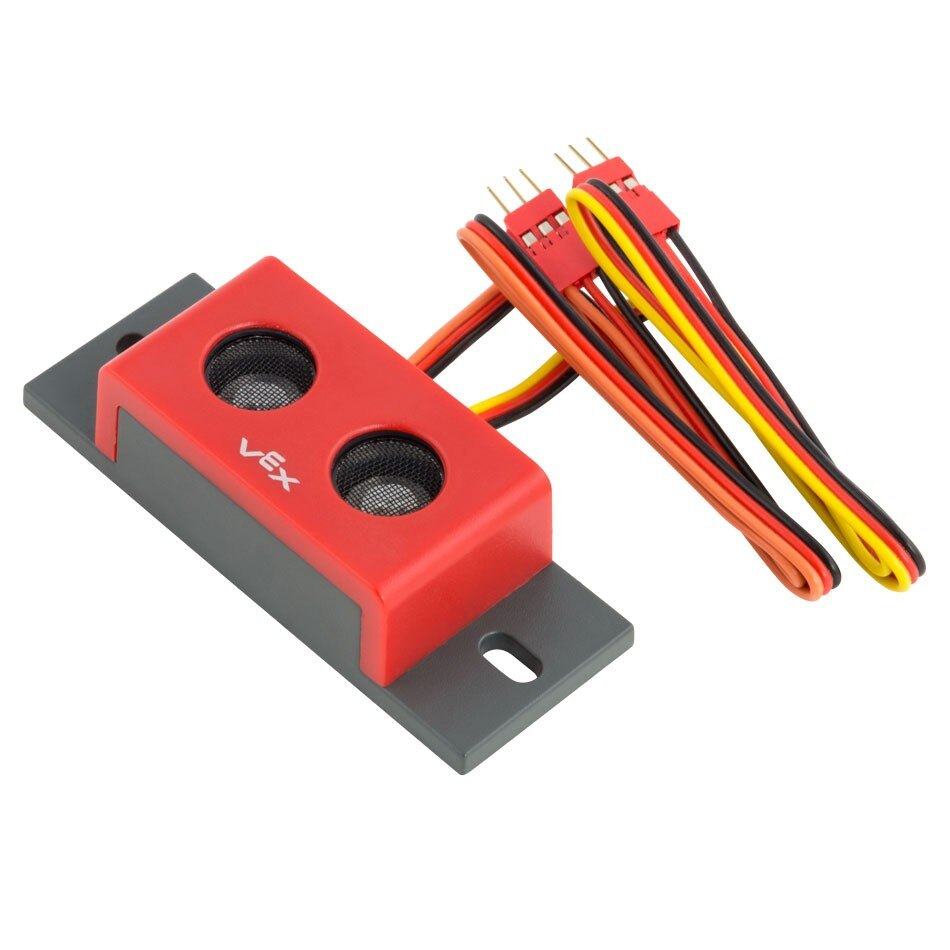
Vous trouverez ci-dessous la liste des blocs disponibles :
Le télémètre a-t-il trouvé un objet ? – Indique si le télémètre détecte un objet.
Distance du télémètre – Indique la distance entre le télémètre et l’objet détecté le plus proche.
Le télémètre a-t-il trouvé un objet ?#
Le bloc booléen Objet détecté par le télémètre indique si le télémètre détecte un objet dans son champ de vision.
Vrai – Le télémètre détecte un objet.
Faux – Le télémètre ne détecte aucun objet.
<[RangeFinderA v] a trouvé un objet ?>
Paramètre |
Description |
|---|---|
appareil |
Quel télémètre utiliser, configuré dans la fenêtre Périphériques ? |
Distance du télémètre#
Le bloc distance du télémètre indique la distance mesurée jusqu’à l’objet le plus proche détecté par le capteur.
(distance entre [RangeFinderA v] et l'objet en [mm v])
Paramètre |
Description |
|---|---|
appareil |
Quel télémètre utiliser, configuré dans la fenêtre Périphériques ? |
unité |
L’unité qui représentera la distance : mm (millimètres) ou pouces. |