
Interruptor de límite#
Introducción#
El Interruptor de límite es un pequeño sensor digital que detecta el contacto físico con un objeto.
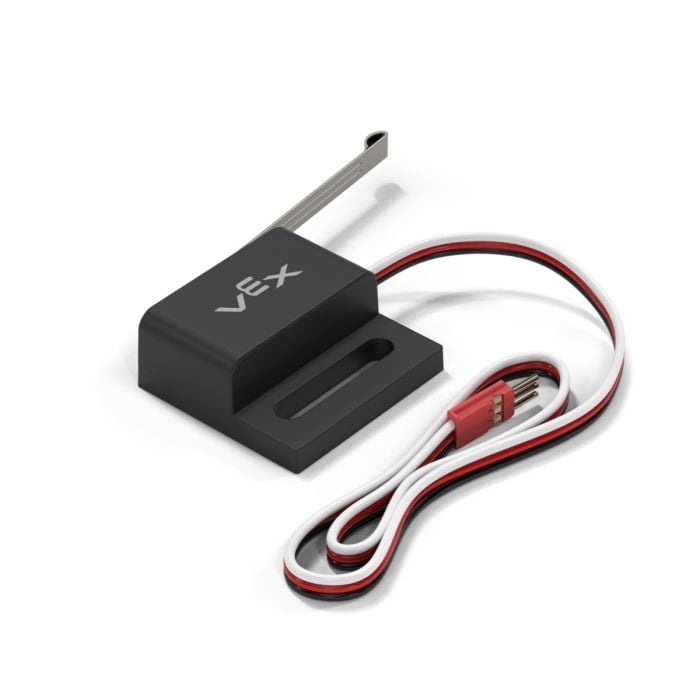
A continuación se muestra una lista de bloques disponibles:
Interruptor de límite presionado – Devuelve si el interruptor de límite especificado está presionado actualmente.
when Limit Switch: ejecuta la pila de bloques adjunta cuando se presiona o suelta el interruptor de límite especificado.
Interruptor de límite presionado#
El bloque booleano Interruptor de límite presionado informa si se está presionando o no un interruptor de límite. Esto se puede utilizar para comprobar si el robot choca con otros objetos.
Verdadero – Se está presionando el interruptor de límite.
Falso – No se está presionando el interruptor de límite.
<¿[LimitSwitchA v] presionado?>
Parámetro |
Descripción |
|---|---|
dispositivo |
Qué interruptor de límite usar, configurado en la ventana Dispositivos. |
cuando el interruptor de límite#
El bloque de sombrero * * When Limit Switch * * ejecuta la pila de bloques adjunta cuando se presiona o suelta el interruptor de límite seleccionado.
cuando [LimitSwitchA v] [presionado v] :: hat events
Parámetro |
Descripción |
|---|---|
dispositivo |
Qué interruptor de límite usar, configurado en la ventana Dispositivos. |
estado |
Cuando se ejecute la pila de bloques adjunta: presionado se ejecutará cuando se presione el interruptor de límite, y * * liberado * * se ejecutará cuando se suelte el interruptor de límite. |