
Encodeur#
Introduction#
L’encodeur optique d’arbre mesure la position et la vitesse de rotation d’un arbre. Il utilise des capteurs optiques internes pour détecter l’angle et la vitesse de rotation de l’arbre, ce qui le rend utile pour le suivi de la rotation des roues, de la position des bras ou d’autres mécanismes.
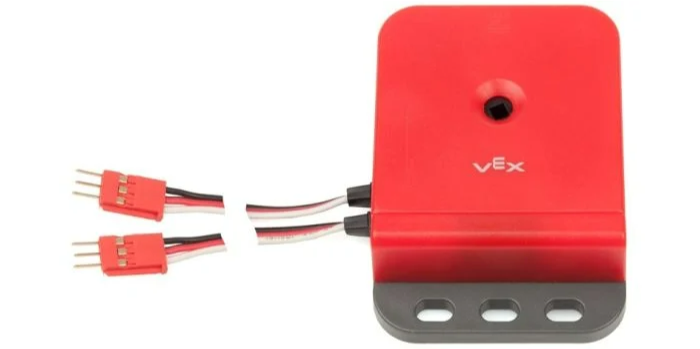
Vous trouverez ci-dessous la liste des blocs disponibles :
définir la position de l’encodeur – Définit la position actuelle de l’encodeur sur une valeur spécifique.
Position de l’encodeur – Indique de combien l’encodeur a tourné.
Vitesse de l’encodeur – Indique la vitesse de rotation actuelle de l’encodeur.
définir la position de l’encodeur#
Le bloc définir la position de l’encodeur permet de définir la position actuelle de l’encodeur sur une valeur spécifiée. Ce bloc peut être utilisé pour définir manuellement la position suivie sans actionner de moteur ni d’autre mécanisme.
La position correspond à la distance de rotation de l’arbre au cours d’un projet.
définir la position de [EncoderA v] à [0] degrés
Paramètre |
Description |
|---|---|
appareil |
Quel encodeur utiliser, configuré dans la fenêtre Périphériques. |
position |
Position de rotation à définir en degrés, sous forme de nombre entier. |
Position de l’encodeur#
Le bloc de rapport position de l’encodeur indique de combien l’arbre relié à l’encodeur a tourné.
(position selon l'axe [EncoderA v] en [degrés v] :: custom-sensing)
Paramètre |
Description |
|---|---|
appareil |
Quel encodeur utiliser, configuré dans la fenêtre Périphériques. |
unité |
L’unité qui représentera la position : degrés ou tours. |
Vitesse de l’encodeur#
Le bloc de rapport vitesse de l’encodeur indique la vitesse de rotation de l’encodeur.
(vitesse de rotation de [EncoderA v] en [dps v] :: custom-sensing)
Paramètre |
Description |
|---|---|
appareil |
Quel encodeur utiliser, configuré dans la fenêtre Périphériques. |
unité |
L’unité qui représentera la vitesse : dps (degrés par seconde) ou tr/min (rotations par minute). |