
Interrupteur de fin de course#
Introduction#
Le interrupteur de fin de course est un petit capteur numérique qui détecte le contact physique avec un objet.
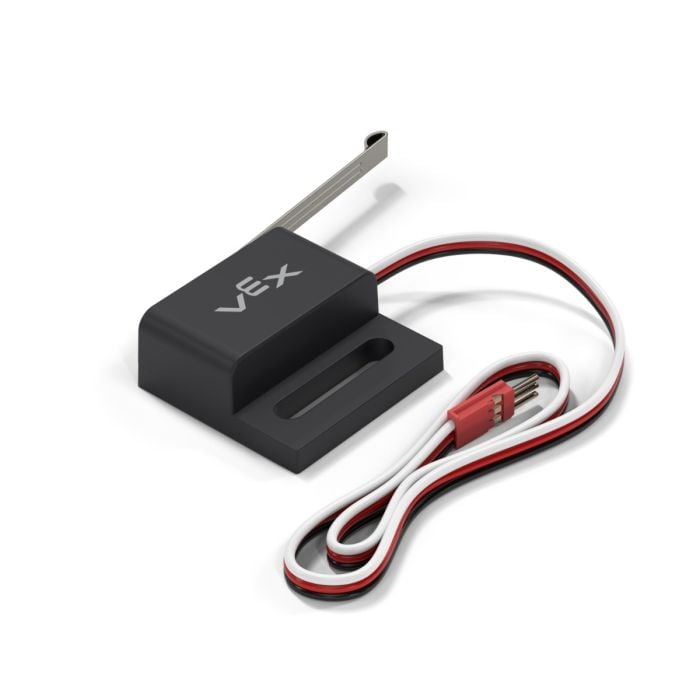
Vous trouverez ci-dessous la liste des blocs disponibles :
Interrupteur de fin de course enfoncé – Renvoie si l’interrupteur de fin de course spécifié est actuellement enfoncé.
lorsque l’interrupteur de fin de course – Exécute la pile de blocs attachée lorsque l’interrupteur de fin de course spécifié est enfoncé ou relâché.
Interrupteur de fin de course enfoncé#
Le bloc booléen Interrupteur de fin de course enfoncé indique si un interrupteur de fin de course est enfoncé ou non. Cela permet de vérifier si le robot entre en collision avec d’autres objets.
Vrai – Le contacteur de fin de course est enfoncé.
Faux – Le contacteur de fin de course n’est pas actionné.
<appui sur [LimitSwitchA v] ?>
Paramètre |
Description |
|---|---|
appareil |
Quel interrupteur de fin de course utiliser, configuré dans la fenêtre Périphériques ? |
lorsque le commutateur de fin de course#
Le bloc chapeau lorsque l’interrupteur de fin de course exécute la pile de blocs attachée lorsque l’interrupteur de fin de course sélectionné est enfoncé ou relâché.
quand [LimitSwitchA v] est [pressé v] :: hat events
Paramètre |
Description |
|---|---|
appareil |
Quel interrupteur de fin de course utiliser, configuré dans la fenêtre Périphériques ? |
État |
Lorsque la pile de blocs attachée fonctionnera : pressed fonctionnera lorsque l’interrupteur de fin de course est enfoncé, et released fonctionnera lorsque l’interrupteur de fin de course est relâché. |