
मोटर नियंत्रक 55#
परिचय#
मोटर कंट्रोलर 55 (एमसी55) का उपयोग मानक डीसी मोटरों को नियंत्रित करने के लिए किया जाता है।
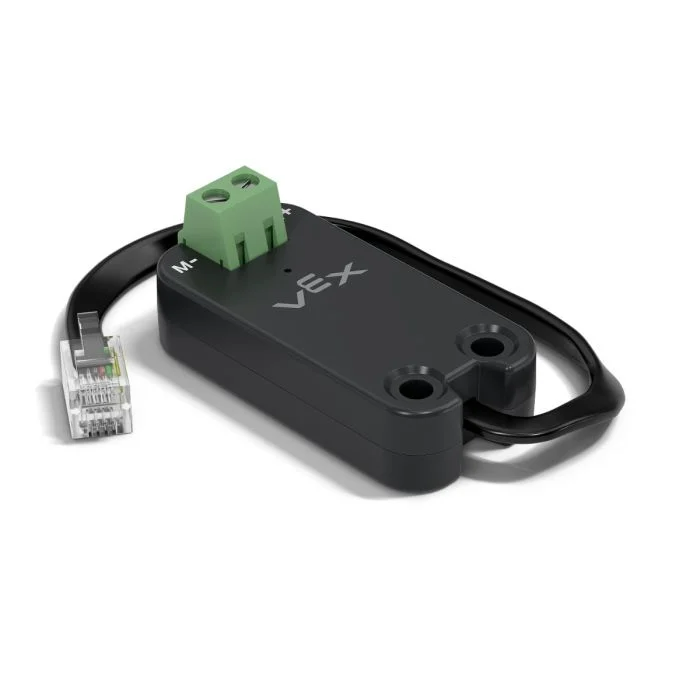
इस पृष्ठ पर उदाहरण के तौर पर मोटर कंट्रोलर 55 का नाम mc_55 दिया गया है। आवश्यकतानुसार इसे अपने स्वयं के कॉन्फ़िगर किए गए नाम से बदलें।
नीचे उपलब्ध विधियों की सूची दी गई है:
spin– डीसी मोटर को आगे या पीछे घुमाता है जब तक कि वह रुक न जाए।stop– डीसी मोटर को तुरंत रोक देता है।set_velocity– डीसी मोटर को बताता है कि कितनी तेज़ी से घूमना है।set_stopping– यह सेट करता है कि डीसी मोटर रुकने पर कैसा व्यवहार करती है।set_max_torque– डीसी मोटर को उपयोग करने की अनुमति दी गई अधिकतम टॉर्क सेट करता है।set_reversed– डीसी मोटर की दिशा उलटने के लिए सेट करता है।current– यह बताता है कि डीसी मोटर कितनी विद्युत धारा का उपयोग कर रही है।temperature– डीसी मोटर का तापमान लौटाता है।
कंस्ट्रक्टर – मोटर कंट्रोलर को मैन्युअल रूप से प्रारंभ करें 55.
Motor55– मोटर नियंत्रक 55 बनाता है.
घुमाना#
spin एक निर्दिष्ट दिशा में कनेक्टेड डीसी मोटर को घुमाता है वर्तमान मोटर वेग।
Usage:
mc_55.spin(direction, velocity, units)
पैरामीटर |
विवरण |
|---|---|
|
मोटर को घुमाने की दिशा:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
वैकल्पिक। वेग इकाई:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
रुकना#
stop कनेक्टेड डीसी मोटर को वर्तमान स्टॉपिंग मोड का उपयोग करके तुरंत रोक देता है।
Usage:
mc_55.stop(mode)
पैरामीटर |
विवरण |
|---|---|
तरीका |
वैकल्पिक। मोटर के रुकने पर उपयोग किया जाने वाला स्टॉपिंग व्यवहार:
यदि स्टॉपिंग मोड निर्दिष्ट नहीं है या पहले से सेट है, तो डिफ़ॉल्ट व्यवहार |
सेट_वेग#
set_velocity डीसी मोटर को घूमने की गति बताता है। उच्च प्रतिशत मान से डीसी मोटर तेजी से घूमती है और निम्न प्रतिशत मान से धीमी गति से घूमती है।
प्रत्येक परियोजना की शुरुआत में, प्रत्येक कनेक्टेड डीसी मोटर डिफ़ॉल्ट रूप से 50% वेग से घूमती है।
Usage:
mc_55.set_velocity(value, units)
पैरामीटर |
विवरण |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
वैकल्पिक। वेग इकाई: |
सेट_स्टॉपिंग#
set_stopping यह निर्धारित करता है कि डीसी मोटर रुकने पर कैसा व्यवहार करती है।
Usage:
mc_55.set_stopping(mode)
पैरामीटर |
विवरण |
|---|---|
|
मोटर कैसे रुकेगी:
|
सेट_मैक्स_टॉर्क#
टॉर्क यह दर्शाता है कि एक डीसी मोटर घूमते समय कितनी ताकत से धक्का दे सकती है या खींच सकती है।
set_max_torque डीसी मोटर द्वारा उपयोग किए जा सकने वाले अधिकतम टॉर्क को निर्धारित करता है।
Usage:
mc_55.set_max_torque(value, units)
पैरामीटर |
विवरण |
|---|---|
|
डीसी मोटर द्वारा उपयोग किए जा सकने वाला अधिकतम टॉर्क। यह एक पूर्णांक |
|
वैकल्पिक। टॉर्क इकाई: |
सेट_रिवर्सड#
set_reversed डीसी मोटर को उलट देता है ताकि FORWARD दिशा दक्षिणावर्त घूमे। यह विधि reverse पैरामीटर को True पर सेट करने के समान काम करती है जब Motor55 का निर्माण किया जाता है।
Usage:
mc_55.set_reversed(value)
पैरामीटर |
विवरण |
|---|---|
|
क्या डीसी मोटर की दिशा उलट जाती है:
|
मौजूदा#
current यह बताता है कि डीसी मोटर कितनी विद्युत धारा का उपयोग कर रही है, जिसे 0.0 से 1.2 ए. तक एम्पीयर में मापा जाता है। करंट डीसी मोटर से प्रवाहित होने वाली बिजली की मात्रा है।
उच्च धारा मान का अर्थ है कि डीसी मोटर अधिक विद्युत धारा का उपयोग कर रही है। ऐसा तब हो सकता है जब डीसी मोटर कोई भारी वस्तु उठा रही हो, किसी वस्तु को धकेल रही हो, या फंसी हुई स्थिति में चलने का प्रयास कर रही हो।
इसका उपयोग यह जांचने के लिए किया जा सकता है कि डीसी मोटर गति के दौरान संघर्ष कर रही है या नहीं। यदि करंट अधिक रहता है, तो मोटर गर्म हो सकती है या बिजली का उपयोग कम कुशलता से कर सकती है।
Usage:
mc_55.current(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। वर्तमान इकाई: |
तापमान#
temperature डीसी मोटर का तापमान लौटाता है।
मोटर का तापमान बताता है कि डीसी मोटर कितनी गर्म है। अधिक तापमान का मतलब है कि काम करते समय डीसी मोटर गर्म हो रही है। मोटर को पूरी क्षमता से काम करने के लिए 55°C से नीचे रहना चाहिए।
यदि डीसी मोटर बहुत अधिक गर्म हो जाती है, तो वह खुद को बचाने के लिए अपनी अधिकतम धारा कम कर देगी। 70°C पर, मोटर ठंडा होने तक चलना बंद कर देगी।
इसका उपयोग यह जांचने के लिए किया जा सकता है कि बार-बार चलने, लंबे समय तक चलने या किसी वस्तु पर दबाव डालने के दौरान डीसी मोटर बहुत अधिक गर्म तो नहीं हो रही है।
Usage:
mc_55.temperature(units)
पैरामीटर |
विवरण |
|---|---|
|
वैकल्पिक। तापमान इकाई:
|
कंस्ट्रक्टर्स#
कंस्ट्रक्टर का उपयोग मैन्युअल रूप से Motor55 ऑब्जेक्ट बनाने के लिए किया जाता है, जो VEXcode के बाहर मोटर कंट्रोलर 55 को कॉन्फ़िगर करने के लिए आवश्यक हैं।
Motor55#
Motor55 एक मोटर कंट्रोलर 55 बनाता है।
Usage:
Motor55(port, reverse)
पैरामीटर |
विवरण |
|---|---|
|
मोटर नियंत्रक जिस 3-वायर पोर्ट से जुड़ा है:
|
|
वैकल्पिक। यह निर्धारित करता है कि मोटर की घूर्णन दिशा उलटी होनी चाहिए या नहीं।
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)