
Motorvezérlő 55#
Bevezetés#
A Motor Controller 55 (MC55) szabványos egyenáramú motorok vezérlésére szolgál.
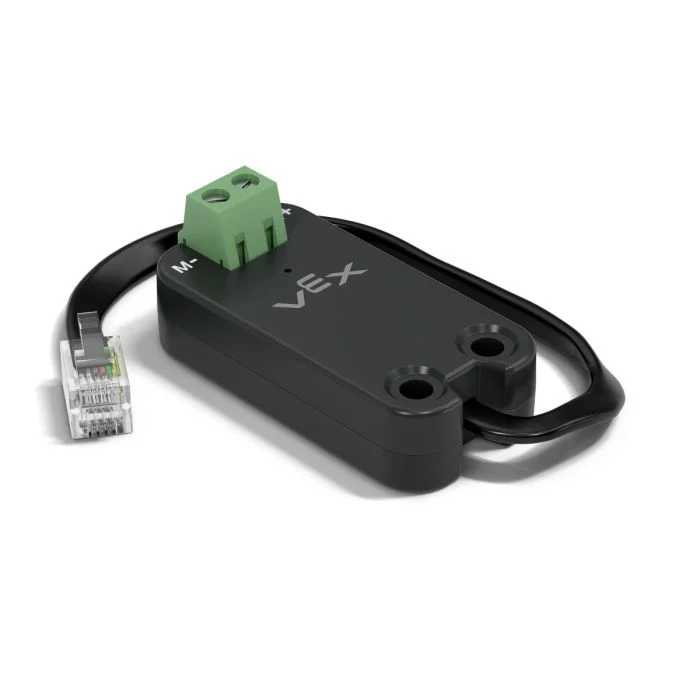
Ez az oldal mc_55 használja példaként a Motor Controller 55 névre. Szükség szerint cserélje ki a saját konfigurált névre.
Az alábbiakban felsoroljuk az elérhető módszereket:
spin– Előre vagy hátra forgatja az egyenáramú motort, amíg le nem áll.stop– Azonnal leállítja az egyenáramú motort.set_velocity– Megadja az egyenáramú motor forgási sebességét.set_stopping– Beállítja, hogyan viselkedjen az egyenáramú motor leálláskor.set_max_torque– Beállítja a DC motor által használható maximális nyomatékot.set_reversed– Beállítja az egyenáramú motor forgásirányának megfordítását.current– Visszaadja, hogy mennyi elektromos áramot fogyaszt az egyenáramú motor.temperature– Visszaadja az egyenáramú motor hőmérsékletét.
Konstruktor – Motorvezérlő manuális inicializálása 55.
Motor55– Létrehoz egy 55-ös motorvezérlőt.
pörgés#
spin egy csatlakoztatott egyenáramú motort forgat a megadott irányba a motor aktuális sebessége segítségével.
Usage:
mc_55.spin(direction, velocity, units)
Paraméterek |
Leírás |
|---|---|
|
A motor forgatásának iránya:
|
|
Opcionális. A forgási sebesség 0%-tól 100%-ig, ha |
|
Opcionális. A sebesség mértékegysége:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
Stop#
stop Azonnal leállítja a csatlakoztatott egyenáramú motort a leállítási mód áramerősség felhasználásával.
Usage:
mc_55.stop(mode)
Paraméter |
Leírás |
|---|---|
mód |
Opcionális. A motor leállításakor használandó leállási viselkedés:
Ha a leállási mód nincs megadva, vagy előzőleg be van állítva, az alapértelmezett viselkedés a |
set_velocity#
set_velocity megmondja az egyenáramú motornak, hogy milyen gyorsan forogjon. Magasabb százalékos érték esetén az egyenáramú motor gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban forog.
Minden projekt úgy kezdődik, hogy minden csatlakoztatott egyenáramú motor alapértelmezés szerint 50%-os sebességgel forog.
Usage:
mc_55.set_velocity(value, units)
Paraméter |
Leírás |
|---|---|
|
A forgási sebesség 0%-tól 100%-ig, ha |
|
Opcionális. A sebesség mértékegysége: |
set_stopping#
set_stopping beállítja, hogyan viselkedjen egy egyenáramú motor leálláskor.
Usage:
mc_55.set_stopping(mode)
Paraméterek |
Leírás |
|---|---|
|
A motor leállításának módja:
|
set_max_nyomaték#
A nyomaték megmutatja, hogy egy egyenáramú motor milyen erősen tud nyomni vagy húzni forgás közben.
set_max_torque beállítja a maximális nyomatékot, amelyet egy egyenáramú motor használhat.
Usage:
mc_55.set_max_torque(value, units)
Paraméterek |
Leírás |
|---|---|
|
Az egyenáramú motor által használható maximális nyomaték. Ez lehet |
|
Opcionális. A nyomaték mértékegysége: |
megfordított_beállítás#
set_reversed sets the DC motor to be reversed so that the FORWARD direction will spin clockwise. This method works the same as setting the reverse parameter to True when constructing a Motor55.
Usage:
mc_55.set_reversed(value)
Paraméterek |
Leírás |
|---|---|
|
Azt jelzi, hogy az egyenáramú motor forgásiránya meg van-e fordítva:
|
jelenlegi#
current visszaadja, hogy mennyi elektromos áramot használ az egyenáramú motor, amperben mérve 0,0 és 1,2 A között. Az áram az egyenáramú motoron átfolyó elektromos áram mennyisége.
A magasabb áramérték azt jelenti, hogy az egyenáramú motor több elektromos áramot fogyaszt. Ez akkor fordulhat elő, ha az egyenáramú motor valami nehéz tárgyat emel, nekinyomódik egy tárgynak, vagy beragadt állapotban próbál mozdulni.
Ez felhasználható annak ellenőrzésére, hogy az egyenáramú motor mozgás közben akadozik-e. Ha az áram magas marad, a motor felmelegedhet, vagy kevésbé hatékonyan használhatja fel az energiát.
Usage:
mc_55.current(units)
Paraméterek |
Leírás |
|---|---|
|
Opcionális. Az aktuális mértékegység: |
hőmérséklet#
temperature visszaadja az egyenáramú motor hőmérsékletét.
A motor hőmérséklete mutatja, mennyire meleg az egyenáramú motor. A magasabb hőmérséklet azt jelenti, hogy az egyenáramú motor működés közben melegszik. A motor hőmérsékletének 55°C alatt kell maradnia ahhoz, hogy teljes teljesítményen működjön.
Ha az egyenáramú motor túlmelegszik, csökkenti a maximális áramát önmaga védelme érdekében. 70°C-on a motor leáll, amíg le nem hűl.
Ez felhasználható annak ellenőrzésére, hogy az egyenáramú motor túlmelegszik-e ismételt mozgások, hosszú futások vagy tárgynak való nyomás során.
Usage:
mc_55.temperature(units)
Paraméterek |
Leírás |
|---|---|
|
Opcionális. A hőmérséklet mértékegysége:
|
Konstruktorok#
A konstruktorokat Motor55 objektumok manuális létrehozására használják, amelyek szükségesek egy Motor 55 vezérlő VEXcode-on kívüli konfigurálásához.
Motor55#
Motor55 létrehoz egy 55-ös motorvezérlőt.
Usage:
Motor55(port, reverse)
Paraméter |
Leírás |
|---|---|
|
A 3 vezetékes port, amelyhez a motorvezérlő csatlakozik:
|
|
Opcionális. Beállítja, hogy a motor forgásának iránya megforduljon-e.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)