
Motor Kontrol Cihazı 55#
giriiş#
Motor Kontrol Ünitesi 55 (MC55), standart DC motorları kontrol etmek için kullanılır.
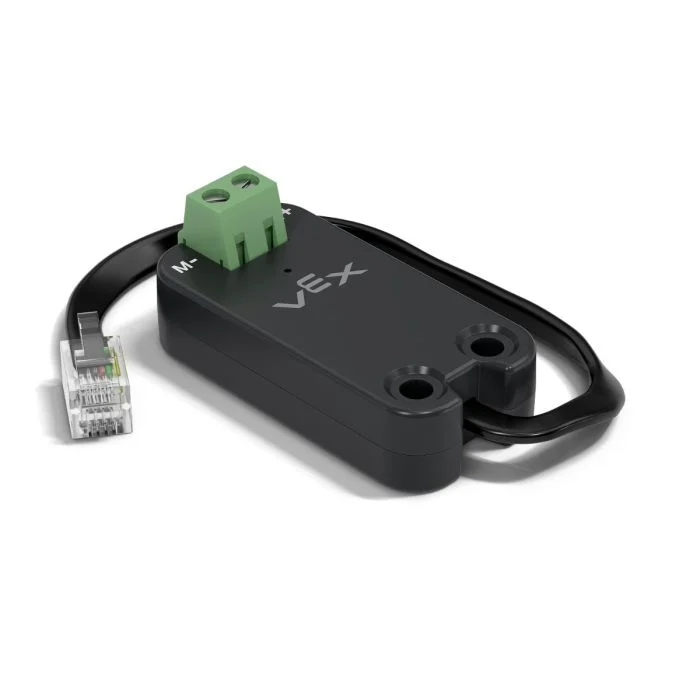
Bu sayfada örnek Motor Kontrol Cihazı 55 adı olarak mc_55 kullanılmıştır. Gerektiğinde kendi yapılandırdığınız adla değiştirin.
Aşağıda mevcut yöntemlerin listesi bulunmaktadır:
spin– Bir DC motoru durdurulana kadar ileri veya geri yönde döndürür.stop– DC motoru hemen durdurur.set_velocity– DC motora ne kadar hızlı döneceğini söyler.set_stopping– DC motorun durma sırasında nasıl davranacağını ayarlar.set_max_torque– DC motorun kullanmasına izin verilen maksimum torku ayarlar.set_reversed– DC motorun yönünün tersine çevrilmesini ayarlar.current– DC motorun ne kadar elektrik akımı kullandığını döndürür.temperature– DC motorun sıcaklığını döndürür.
Yapıcı – Motor Kontrol Cihazı 55’i manuel olarak başlatın.
Motor55– Bir Motor Kontrol Cihazı 55 oluşturur.
döndürmek#
spin , bağlı bir DC motoru mevcut motor hızı kullanılarak belirtilen yönde döndürür.
Usage:
mc_55.spin(direction, velocity, units)
Parametreler |
Tanım |
|---|---|
|
Motorun dönüş yönü:
|
|
İsteğe bağlı. % |
|
İsteğe bağlı. Hız birimi:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
durmak#
stop , mevcut durdurma modu kullanılarak bağlı DC motoru hemen durdurur.
Usage:
mc_55.stop(mode)
Parametre |
Tanım |
|---|---|
mod |
İsteğe bağlı. Motor durduğunda kullanılacak durdurma davranışı:
Durdurma modu belirtilmemişse veya önceden ayarlanmamışsa, varsayılan davranış |
hızı ayarla#
set_velocity komutu, bir DC motorun ne kadar hızlı döneceğini belirler. Daha yüksek bir yüzde, DC motorun daha hızlı dönmesini, daha düşük bir yüzde ise daha yavaş dönmesini sağlar.
Her proje, bağlı her bir DC motorun varsayılan olarak %50 hızda dönmesiyle başlar.
Usage:
mc_55.set_velocity(value, units)
Parametre |
Tanım |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
İsteğe bağlı. Hız birimi: % |
durdurmayı ayarla#
set_stopping , bir DC motorun durduğunda nasıl davranacağını ayarlar.
Usage:
mc_55.set_stopping(mode)
Parametreler |
Tanım |
|---|---|
|
Motorun nasıl duracağı:
|
maksimum torku ayarla#
Tork, bir doğru akım motorunun dönerken ne kadar kuvvet uygulayabileceğini gösterir.
set_max_torque , bir DC motorun kullanmasına izin verilen maksimum torku ayarlar.
Usage:
mc_55.set_max_torque(value, units)
Parametreler |
Tanım |
|---|---|
|
DC motorun kullanmasına izin verilen maksimum tork. Bu, |
|
İsteğe bağlı. Tork birimi: |
tersine çevrilmiş ayarlandı#
set_reversed , DC motorun yönünü tersine çevirir, böylece FORWARD yönü saat yönünde döner. Bu yöntem, Motor55 oluştururken reverse parametresini True olarak ayarlamakla aynı şekilde çalışır.
Usage:
mc_55.set_reversed(value)
Parametreler |
Tanım |
|---|---|
|
DC motorun yönünün tersine çevrilip çevrilmediği:
|
akım#
current doğru akım motorunun kullandığı elektrik akımını 0,0 ile 1,2 A arasında amper cinsinden ölçerek verir. Akım, doğru akım motorundan geçen elektrik miktarıdır.
Daha yüksek akım değeri, doğru akım motorunun daha fazla elektrik akımı kullandığı anlamına gelir. Bu durum, doğru akım motoru ağır bir şeyi kaldırırken, bir cisme karşı itme kuvveti uygularken veya sıkışmışken hareket etmeye çalışırken ortaya çıkabilir.
Bu, doğru akım motorunun hareket sırasında zorlanıp zorlanmadığını kontrol etmek için kullanılabilir. Akım yüksek kalırsa, motor ısınabilir veya gücü daha az verimli kullanabilir.
Usage:
mc_55.current(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Mevcut birim: |
sıcaklık#
temperature DC motorun sıcaklığını döndürür.
Motor sıcaklığı, DC motorun ne kadar ısındığını gösterir. Daha yüksek sıcaklık, DC motorun çalışırken daha çok ısındığı anlamına gelir. Motorun tam performansla çalışmaya devam etmesi için 55°C’nin altında kalması gerekir.
Doğru akım motoru aşırı ısınırsa, kendini korumak için maksimum akımını düşürür. 70°C’ye ulaştığında, motor soğuyana kadar çalışmayı durdurur.
Bu özellik, DC motorun tekrarlanan hareketler, uzun çalışma süreleri veya bir cisme karşı itme kuvveti uygularken aşırı ısınıp ısınmadığını kontrol etmek için kullanılabilir.
Usage:
mc_55.temperature(units)
Parametreler |
Tanım |
|---|---|
|
İsteğe bağlı. Sıcaklık birimi:
|
İnşaatçılar#
Yapıcılar, VEXcode dışında bir Motor Kontrol Cihazı 55’i yapılandırmak için gerekli olan Motor55 nesnesini manuel olarak oluşturmak için kullanılır.
Motor55#
Motor55 , bir Motor Kontrol Cihazı 55 oluşturur.
Usage:
Motor55(port, reverse)
Parametre |
Tanım |
|---|---|
|
Motor kontrol ünitesinin bağlı olduğu 3 Kablolu Bağlantı Noktası:
|
|
İsteğe bağlı. Motorun dönüş yönünün tersine çevrilip çevrilmeyeceğini ayarlar.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)