
Motorsteuerung 55#
Einführung#
Der Motor Controller 55 (MC55) dient zur Steuerung von Standard-Gleichstrommotoren.
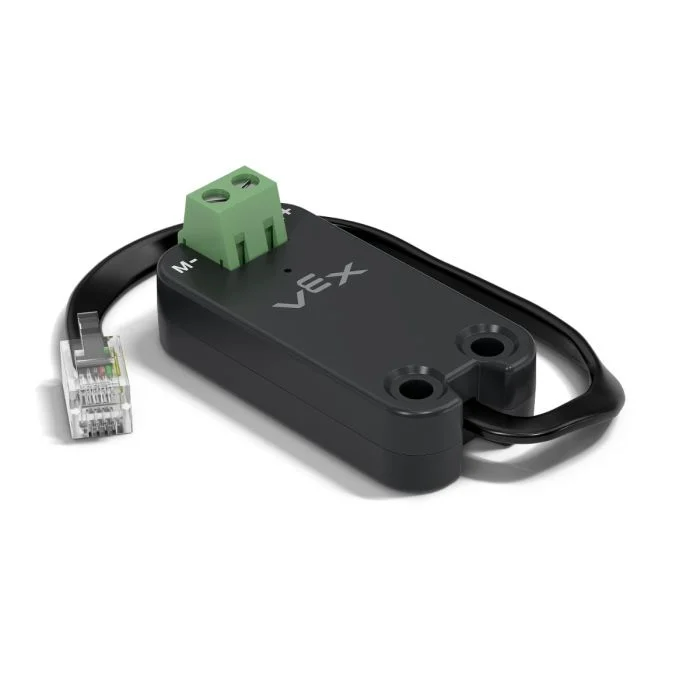
Diese Seite verwendet mc_55 als Beispielnamen für den Motorcontroller 55. Ersetzen Sie diesen bei Bedarf durch Ihren eigenen Namen.
Nachfolgend finden Sie eine Liste der verfügbaren Methoden:
spin– Dreht einen Gleichstrommotor vorwärts oder rückwärts, bis er zum Stillstand kommt.stop– Stoppt den Gleichstrommotor sofort.set_velocity– Gibt dem Gleichstrommotor die Drehzahl vor.set_stopping– Legt fest, wie sich der Gleichstrommotor beim Anhalten verhält.set_max_torque– Legt das maximale Drehmoment fest, das der Gleichstrommotor verwenden darf.set_reversed– Stellt die Drehrichtung des Gleichstrommotors um.current– Gibt zurück, wie viel elektrischen Strom der Gleichstrommotor verbraucht.temperature– Gibt die Temperatur des Gleichstrommotors zurück.
Konstruktor – Motorsteuerung 55 manuell initialisieren.
Motor55– Erzeugt einen Motorcontroller 55.
drehen#
spin dreht einen angeschlossenen Gleichstrommotor in eine bestimmte Richtung unter Verwendung der aktuellen Motorgeschwindigkeit.
Usage:
mc_55.spin(direction, velocity, units)
Parameter |
Beschreibung |
|---|---|
|
Drehrichtung des Motors:
|
|
Optional. Die Drehgeschwindigkeit von 0 % bis 100 % bei Verwendung |
|
Optional. Geschwindigkeitseinheit:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
stoppen#
stop stoppt den angeschlossenen Gleichstrommotor sofort unter Verwendung des Stroms Stoppmodus.
Usage:
mc_55.stop(mode)
Parameter |
Beschreibung |
|---|---|
Modus |
Optional. Das Stoppverhalten beim Motorstopp:
Wenn der Stoppmodus nicht angegeben oder vorher eingestellt ist, ist das Standardverhalten |
set_velocity#
Der Wert set_velocity gibt einem Gleichstrommotor die Drehzahl vor. Ein höherer Prozentwert beschleunigt den Motor, ein niedrigerer Prozentwert verlangsamt ihn.
Bei jedem Projekt läuft jeder angeschlossene Gleichstrommotor standardmäßig mit 50 % Drehzahl.
Usage:
mc_55.set_velocity(value, units)
Parameter |
Beschreibung |
|---|---|
|
Die Drehzahl, mit der von 0 % bis 100 % gedreht werden soll, wenn |
|
Optional. Die Geschwindigkeitseinheit: |
set_stopping#
set_stopping legt fest, wie sich ein Gleichstrommotor verhält, wenn er anhält.
Usage:
mc_55.set_stopping(mode)
Parameter |
Beschreibung |
|---|---|
|
So stoppt der Motor:
|
set_max_torque#
Das Drehmoment gibt an, wie stark ein Gleichstrommotor beim Drehen drücken oder ziehen kann.
set_max_torque legt das maximale Drehmoment fest, das ein Gleichstrommotor verwenden darf.
Usage:
mc_55.set_max_torque(value, units)
Parameter |
Beschreibung |
|---|---|
|
Das maximale Drehmoment, das der Gleichstrommotor verwenden darf. Dies kann eine ganze Zahl |
|
Optional. Drehmomenteinheit: |
set_reversed#
set_reversed bewirkt, dass sich der Gleichstrommotor in die FORWARD Richtung im Uhrzeigersinn dreht. Diese Methode funktioniert analog zur Einstellung des reverse Parameters auf True beim Erstellen eines Motor55.
Usage:
mc_55.set_reversed(value)
Parameter |
Beschreibung |
|---|---|
|
Ob die Drehrichtung des Gleichstrommotors umgekehrt wird:
|
aktuell#
Der Wert current gibt an, wie viel Strom der Gleichstrommotor verbraucht, gemessen in Ampere von 0,0 bis 1,2 A. Der Strom ist die Menge an Elektrizität, die durch den Gleichstrommotor fließt.
Ein höherer Stromwert bedeutet, dass der Gleichstrommotor mehr Strom verbraucht. Dies kann vorkommen, wenn der Gleichstrommotor etwas Schweres anhebt, gegen ein Hindernis drückt oder versucht, sich aus einer Blockade zu bewegen.
Dies kann genutzt werden, um zu überprüfen, ob der Gleichstrommotor während einer Bewegung überlastet ist. Bleibt der Strom hoch, kann der Motor sich erwärmen oder weniger effizient arbeiten.
Usage:
mc_55.current(units)
Parameter |
Beschreibung |
|---|---|
|
Optional. Aktuelle Einheit: |
Temperatur#
temperature gibt die Temperatur des Gleichstrommotors zurück.
Die Motortemperatur gibt an, wie warm der Gleichstrommotor ist. Eine höhere Temperatur bedeutet, dass der Gleichstrommotor während des Betriebs wärmer wird. Um seine volle Leistung zu erbringen, sollte die Motortemperatur unter 55 °C bleiben.
Wird der Gleichstrommotor zu heiß, reduziert er zum Selbstschutz seinen maximalen Strom. Bei 70 °C schaltet sich der Motor ab, bis er abgekühlt ist.
Dies kann verwendet werden, um zu überprüfen, ob der Gleichstrommotor bei wiederholten Bewegungen, langen Läufen oder beim Drücken gegen ein Objekt zu heiß wird.
Usage:
mc_55.temperature(units)
Parameter |
Beschreibung |
|---|---|
|
Optional. Die Temperatureinheit:
|
Konstruktoren#
Konstruktoren werden verwendet, um manuell Motor55 Objekte zu erstellen, die für die Konfiguration eines Motor Controllers 55 außerhalb von VEXcode erforderlich sind.
Motor55#
Motor55 erzeugt einen Motor Controller 55.
Usage:
Motor55(port, reverse)
Parameter |
Beschreibung |
|---|---|
|
Der 3-Draht-Port, an den der Motorcontroller angeschlossen ist:
|
|
Optional. Legt fest, ob die Drehrichtung des Motors umgekehrt werden soll.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)