
Дальномер#
Введение#
Ультразвуковой дальномер измеряет расстояние до ближайшего объекта с помощью звуковых волн. Он работает, посылая ультразвуковой импульс и измеряя время, необходимое для отражения звука.
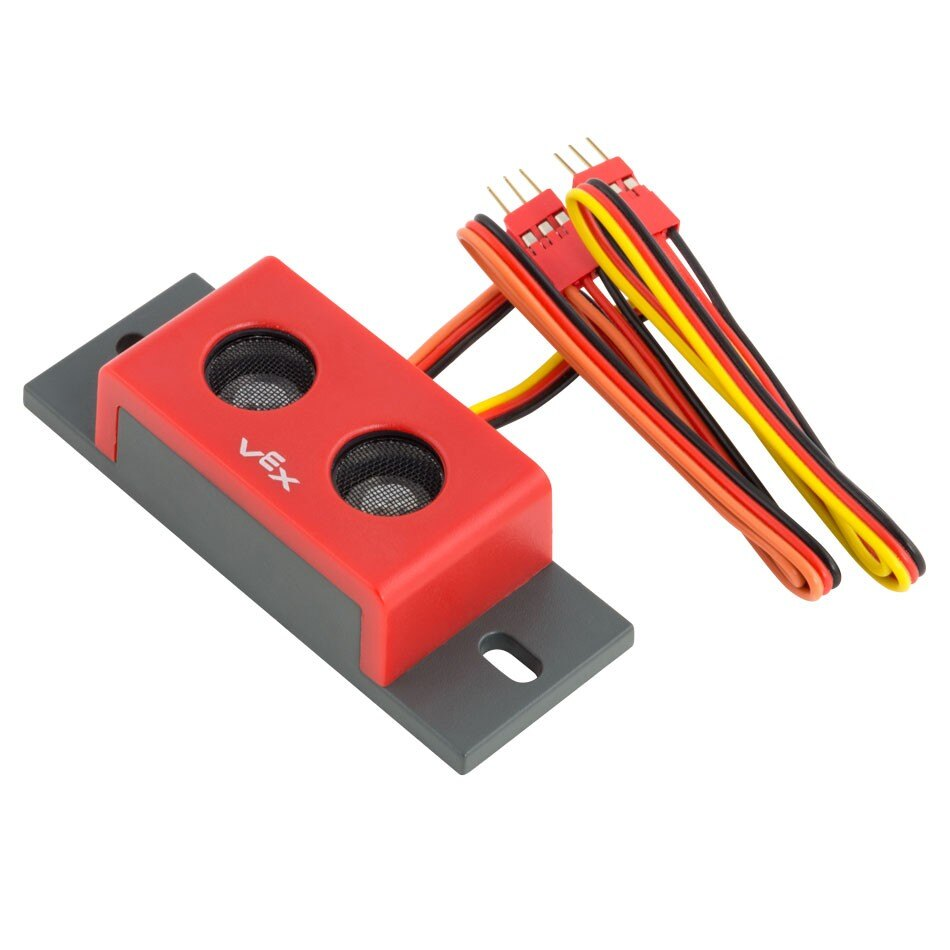
На этой странице в качестве примера имени дальномера используется range_finder При необходимости замените его на собственное имя.
Ниже приведён список доступных методов:
found_object– Возвращает значение, указывающее, обнаружил ли Range Finder объект.distance– Возвращает расстояние между дальномером и ближайшим обнаруженным объектом.
Конструкторы – Инициализация Range Finder вручную.
Sonar– Создать дальномер.
найденный_объект#
found_object возвращает Boolean, указывающий, обнаружил ли дальномер объект в поле своего зрения.
True– Дальномер обнаруживает объект.False– Дальномер не обнаруживает объект.
Usage:
range_finder.found_object()
Параметры |
Описание |
|---|---|
Этот метод не имеет параметров. |
расстояние#
distance возвращает измеренное расстояние до ближайшего объекта, обнаруженного датчиком, в виде десятичного числа float.
Usage:
range_finder.distance(units)
Параметр |
Описание |
|---|---|
|
Единица измерения расстояния: |
Строители#
Конструкторы используются для ручного создания Sonar , необходимых для настройки дальномеров вне VEXcode.
Sonar#
Sonar создает дальномер.
Usage:
Sonar(port)
Параметр |
Описание |
|---|---|
|
Трехпроводной порт, к которому подключен дальномер:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)