
มอเตอร์และกลุ่มมอเตอร์#
การแนะนำ#
มอเตอร์และกลุ่มมอเตอร์ควบคุมการเคลื่อนที่ของชิ้นส่วนต่างๆ ของหุ่นยนต์ มอเตอร์ควบคุม Smart Motor ที่กำหนดค่าไว้หนึ่งตัว ในขณะที่กลุ่มมอเตอร์ควบคุม Smart Motor ที่กำหนดค่าไว้สองตัวพร้อมกันเพื่อให้เคลื่อนที่ไปพร้อมกัน มอเตอร์และกลุ่มมอเตอร์สามารถใช้เพื่อยกแขน หมุนกรงเล็บ หมุนล้อ หรือเคลื่อนย้ายส่วนอื่นๆ ของโครงสร้าง มอเตอร์สองตัวสามารถทำงานร่วมกันเป็น ระบบขับเคลื่อน เพื่อเคลื่อนย้ายและหมุนหุ่นยนต์ทั้งตัว
มอเตอร์แต่ละตัวจะถูกกำหนดค่าในหน้าต่างอุปกรณ์ ชื่อของมอเตอร์และทิศทางการหมุนอาจเปลี่ยนแปลงไปขึ้นอยู่กับการประกอบ หุ่นยนต์ที่ออกแบบเองอาจใช้ชื่อมอเตอร์หรือทิศทางการหมุนที่แตกต่างออกไป
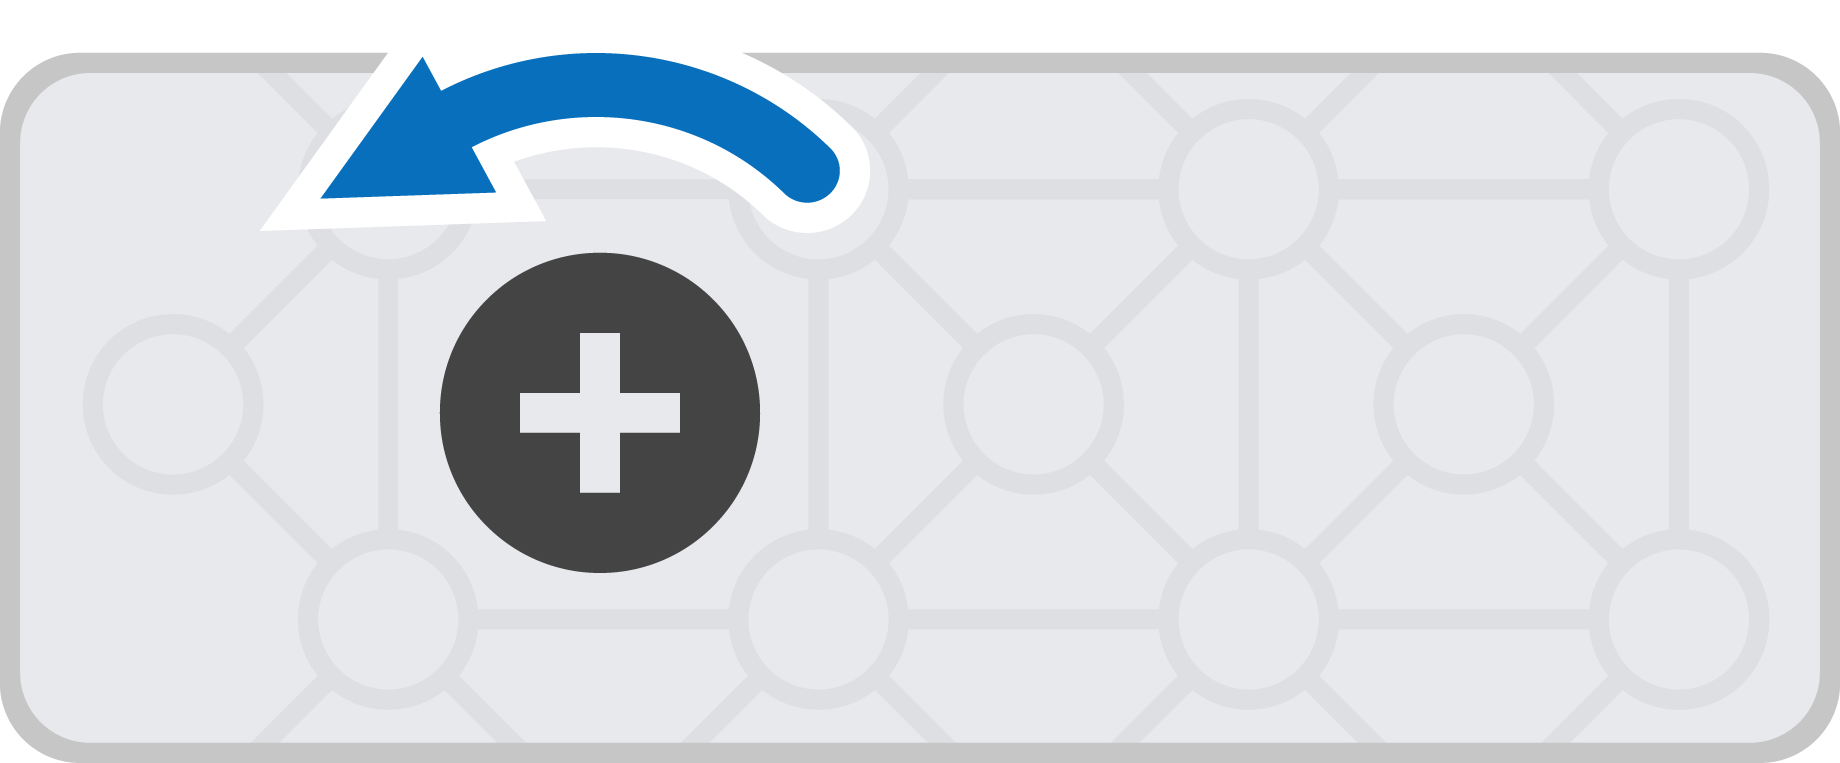
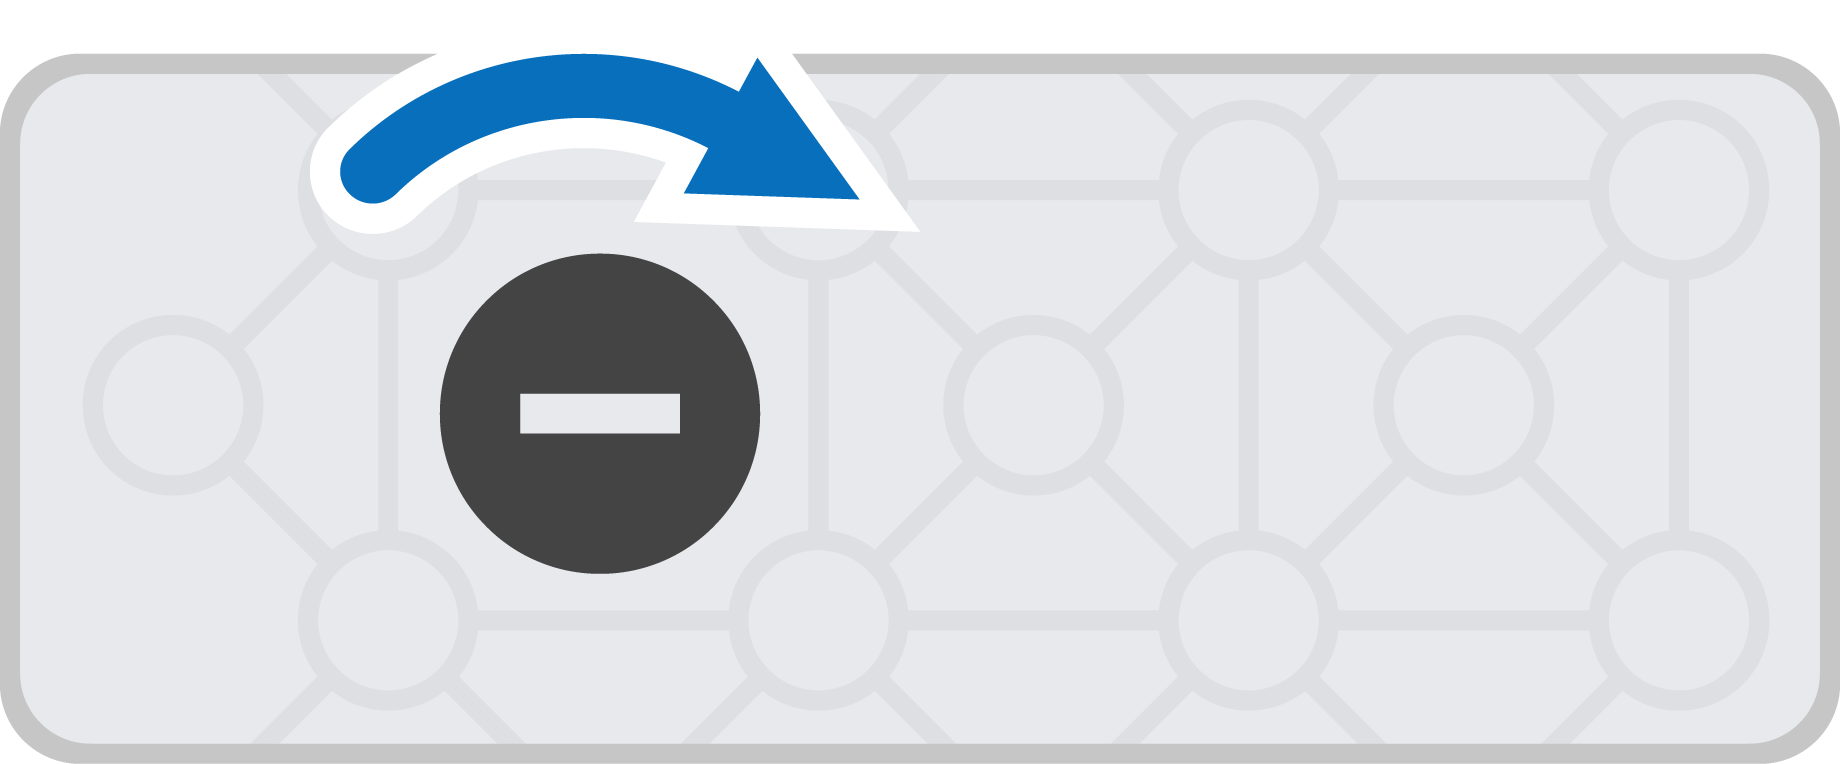
โดยค่าเริ่มต้น การหมุนไปข้างหน้าจะทำให้มอเตอร์หมุนทวนเข็มนาฬิกา และการหมุนย้อนกลับจะทำให้มอเตอร์หมุนตามเข็มนาฬิกา หากตั้งค่ามอเตอร์ให้หมุนย้อนกลับในหน้าต่างอุปกรณ์ ทิศทางการหมุนเหล่านั้นจะสลับกัน
มีหลายวิธีในการเขียนโค้ดสำหรับมอเตอร์และกลุ่มมอเตอร์ ด้านล่างนี้คือรายการบล็อกมอเตอร์และกลุ่มมอเตอร์ทั้งหมด:
การดำเนินการ — หยุดและหมุนมอเตอร์และกลุ่มมอเตอร์
หมุนมอเตอร์ — หมุนมอเตอร์หรือกลุ่มมอเตอร์ไปข้างหน้าหรือถอยหลังไปเรื่อยๆ
หมุนมอเตอร์ตามระยะทาง — หมุนมอเตอร์หรือกลุ่มมอเตอร์ตามระยะทางที่กำหนด
หมุนมอเตอร์ไปยังตำแหน่ง — หมุนมอเตอร์หรือกลุ่มมอเตอร์ไปยังตำแหน่งที่กำหนด
หยุดมอเตอร์ — หยุดมอเตอร์หรือกลุ่มมอเตอร์ไม่ให้หมุน
การตั้งค่า — ปรับการตั้งค่ามอเตอร์และกลุ่มมอเตอร์
ตั้งค่าตำแหน่งมอเตอร์ — เปลี่ยนตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์เป็นค่าใหม่
ตั้งค่าความเร็วของมอเตอร์ — บอกมอเตอร์หรือกลุ่มมอเตอร์ว่าจะหมุนเร็วแค่ไหน
ตั้งค่าการหยุดมอเตอร์ — ตั้งค่าวิธีการหยุดการเคลื่อนที่ของมอเตอร์หรือกลุ่มมอเตอร์: โดยการเบรก การปล่อยให้ไหลไปเอง หรือการหยุดนิ่ง
ตั้งค่าแรงบิดสูงสุดของมอเตอร์ — ตั้งค่าว่ามอเตอร์หรือกลุ่มมอเตอร์สามารถออกแรงผลักได้มากแค่ไหนขณะหมุน
set motor timeout — กำหนดจำนวนวินาทีที่มอเตอร์หรือกลุ่มมอเตอร์จะพยายามทำการเคลื่อนไหวให้เสร็จสิ้น
ค่าต่างๆ — ตรวจสอบสถานะมอเตอร์และกลุ่มมอเตอร์
มอเตอร์ทำงานเสร็จแล้ว — รายงานว่ามอเตอร์หรือกลุ่มมอเตอร์เคลื่อนที่เสร็จแล้วหรือไม่
มอเตอร์กำลังหมุน — รายงานว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังหมุนอยู่หรือไม่
ตำแหน่งมอเตอร์ — รายงานตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์
ความเร็วของมอเตอร์ — รายงานความเร็วในการหมุนของมอเตอร์หรือกลุ่มมอเตอร์
กระแสไฟฟ้าของมอเตอร์ — รายงานปริมาณกระแสไฟฟ้าที่มอเตอร์หรือกลุ่มมอเตอร์ใช้
การกระทำ#
มอเตอร์หมุน#
บล็อก มอเตอร์หมุน จะหมุนมอเตอร์หรือกลุ่มมอเตอร์ไปข้างหน้าหรือถอยหลังอย่างไม่มีที่สิ้นสุด มอเตอร์หรือกลุ่มมอเตอร์จะหมุนต่อไปจนกว่าจะได้รับคำสั่งอื่น เช่น หมุนไปในทิศทางอื่นหรือหยุด
หมุน [Motor1 v] [ไปข้างหน้า v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
มอเตอร์หรือกลุ่มมอเตอร์ที่จะหมุน เลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
ทิศทาง |
ทิศทางการหมุนของมอเตอร์หรือกลุ่มมอเตอร์ โดยค่าเริ่มต้นจะมีให้เลือกคือ เดินหน้า และ ถอยหลัง ทิศทางการหมุนอาจเปลี่ยนแปลงได้ขึ้นอยู่กับการตั้งค่าของมอเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin the motor forward, then stop.]
หมุน [Motor1 v] [ไปข้างหน้า v]
รอ (1) วินาที
หยุด [Motor1 v]
มอเตอร์หมุนสำหรับ#
บล็อก หมุนมอเตอร์สำหรับ ในชุดซ้อน จะหมุนมอเตอร์หรือกลุ่มมอเตอร์เป็นระยะทางที่กำหนด การหมุนนั้นสัมพันธ์กับตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์ โครงการจะรอจนกว่ามอเตอร์หรือกลุ่มมอเตอร์จะหมุนเสร็จก่อนที่บล็อกถัดไปในชุดซ้อนจะเริ่มทำงาน
หมุน [Motor1 v] [ไปข้างหน้า v] เป็น (90) [องศา v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
มอเตอร์หรือกลุ่มมอเตอร์ที่จะหมุน เลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
ทิศทาง |
ทิศทางการหมุนของมอเตอร์หรือกลุ่มมอเตอร์ โดยค่าเริ่มต้นจะมีให้เลือกคือ เดินหน้า และ ถอยหลัง ทิศทางการหมุนอาจเปลี่ยนแปลงได้ขึ้นอยู่กับการตั้งค่าของมอเตอร์ |
ระยะทาง |
ระยะทางที่มอเตอร์หรือกลุ่มมอเตอร์หมุน องศา ใช้จำนวนเต็ม รอบ สามารถใช้ได้ทั้งจำนวนเต็มและทศนิยม |
หน่วย |
หน่วยวัดระยะทาง: องศา หรือ รอบ |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin the motor forward once, then reset.]
หมุน [Motor1 v] [ไปข้างหน้า v] เป็น (90) [องศา v] ▶
หมุน [Motor1 v] [ถอยหลัง v] เป็น (90) [องศา v] ▶
หมุนมอเตอร์ไปยังตำแหน่งที่กำหนด#
บล็อกคำสั่ง หมุนมอเตอร์ไปยังตำแหน่งที่กำหนด จะหมุนมอเตอร์หรือกลุ่มมอเตอร์ไปยังตำแหน่งที่ต้องการ
ตำแหน่งของมอเตอร์หรือกลุ่มมอเตอร์คือระยะที่หมุนไป โดยวัดเป็น องศา หรือ รอบ หนึ่ง รอบ เท่ากับ 360 องศา ในตอนเริ่มต้นโครงการ ตำแหน่งของมอเตอร์จะถูกตั้งค่าเป็น 0 องศา นอกจากนี้ยังสามารถตั้งค่าตำแหน่งของมอเตอร์ได้โดยใช้บล็อก set motor position
ค่าตำแหน่งเป็นค่าสัมบูรณ์ ซึ่งหมายความว่าทิศทางการหมุนขึ้นอยู่กับตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์
หมุน [Motor1 v] ไปตำแหน่ง (90) [องศา v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
มอเตอร์หรือกลุ่มมอเตอร์ที่จะหมุน เลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
ตำแหน่ง |
ค่าตำแหน่งที่มอเตอร์หรือกลุ่มมอเตอร์จะหมุนไป องศา ใช้จำนวนเต็ม รอบ สามารถใช้ได้ทั้งจำนวนเต็มหรือทศนิยม |
หน่วย |
หน่วยวัดตำแหน่ง: องศา หรือ รอบ |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin the motor, then put the motor at half of a rotation.]
หมุน [Motor1 v] [ไปข้างหน้า v]
รอ (2) วินาที
หมุน [Motor1 v] ไปตำแหน่ง (180) [องศา v] ▶
หยุดมอเตอร์#
บล็อกคำสั่ง หยุดมอเตอร์ จะหยุดมอเตอร์หรือกลุ่มมอเตอร์ที่เลือกทันที
หยุด [Motor1 v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
มอเตอร์หรือกลุ่มมอเตอร์ที่ต้องการหยุดการทำงาน เลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Stop the motor after 1 second.]
หมุน [Motor1 v] [ไปข้างหน้า v]
รอ (1) วินาที
หยุด [Motor1 v]
การตั้งค่า#
ตั้งตำแหน่งมอเตอร์#
ตำแหน่งของมอเตอร์หรือกลุ่มมอเตอร์คือระยะการหมุน ซึ่งวัดเป็น องศา หรือ รอบ หนึ่ง รอบ เท่ากับ 360 องศา บล็อกคำสั่ง ตั้งค่าตำแหน่งมอเตอร์ จะเปลี่ยนตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์เป็นค่าใหม่
ตัวอย่างเช่น หากมอเตอร์หมุนไปถึง 180 องศา การตั้งตำแหน่งเป็น 0 องศาจะรีเซ็ตตำแหน่งนั้นจาก 180 องศาเป็น 0 องศา จากนั้นมอเตอร์จะสามารถหมุนไปยังตำแหน่งต่างๆ ตามค่าใหม่นั้นได้
ตั้งตำแหน่ง [Motor1 v] เป็น (0) [องศา v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
เลือกมอเตอร์หรือกลุ่มมอเตอร์ที่จะกำหนดตำแหน่ง โดยเลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
ตำแหน่ง |
ค่าตำแหน่งที่จะตั้งค่าสำหรับมอเตอร์หรือกลุ่มมอเตอร์ องศา ใช้จำนวนเต็ม รอบ สามารถใช้ได้ทั้งจำนวนเต็มหรือทศนิยม |
หน่วย |
หน่วยวัดตำแหน่ง: องศา หรือ รอบ |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin the motor to the new 0 position.]
ตั้งตำแหน่ง [Motor1 v] เป็น [180] [องศา v]
หมุน [Motor1 v] ไปตำแหน่ง [0] [องศา v] ▶
ตั้งค่าความเร็วของมอเตอร์#
บล็อก ตั้งค่าความเร็วของมอเตอร์ จะบอกมอเตอร์หรือกลุ่มมอเตอร์ว่าควรหมุนเร็วแค่ไหน เปอร์เซ็นต์ที่สูงขึ้นจะทำให้มอเตอร์หรือกลุ่มมอเตอร์หมุนเร็วขึ้น และเปอร์เซ็นต์ที่ต่ำลงจะทำให้มอเตอร์หรือกลุ่มมอเตอร์หมุนช้าลง
ทุกโปรเจกต์เริ่มต้นด้วยมอเตอร์แต่ละตัวหมุนด้วยความเร็ว 50% เป็นค่าเริ่มต้น
หมายเหตุ: ความเร็วที่สูงขึ้นจะทำให้มอเตอร์หมุนเร็วขึ้น แต่ความแม่นยำอาจลดลง ความเร็วที่ต่ำลงจะทำให้มอเตอร์หมุนช้าลง แต่ความแม่นยำอาจเพิ่มขึ้น
ตั้งความเร็ว [Motor1 v] เป็น (50) [% v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
เลือกมอเตอร์หรือกลุ่มมอเตอร์ที่จะตั้งค่าความเร็ว จากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
ความเร็ว |
ความเร็วรอบของมอเตอร์หรือกลุ่มมอเตอร์ เปอร์เซ็นต์ ใช้ตัวเลขจำนวนเต็มตั้งแต่ 0% ถึง 100% รอบต่อนาที ใช้ตัวเลขจำนวนเต็มตั้งแต่ 0 ถึง 127 |
หน่วย |
หน่วยความเร็ว: % หรือ rpm (รอบต่อนาที) |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin forward at the default velocity.]
หมุน [Motor1 v] [ไปข้างหน้า v] เป็น (90) [รอบ v] ▶
[Spin slower.]
ตั้งความเร็ว [Motor1 v] เป็น (20) [% v]
หมุน [Motor1 v] [ถอยหลัง v] เป็น (90) [รอบ v] ▶
[Spin faster.]
ตั้งความเร็ว [Motor1 v] เป็น (100) [% v]
หมุน [Motor1 v] [ไปข้างหน้า v] เป็น (90) [รอบ v] ▶
ตั้งค่าการหยุดมอเตอร์#
บล็อก set motor stopping จะกำหนดวิธีการหยุดการเคลื่อนที่ของมอเตอร์หรือกลุ่มมอเตอร์: โดยการเบรก การปล่อยให้ไหลไปเอง หรือการหยุดนิ่ง
ตั้งการหยุด [Motor1 v] เป็น [เบรก v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
เลือกมอเตอร์หรือกลุ่มมอเตอร์ที่จะตั้งค่าพฤติกรรมการหยุดทำงาน เลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
พฤติกรรมการหยุด |
วิธีที่มอเตอร์หรือกลุ่มมอเตอร์จะหยุด:
|
หากไม่ได้ใช้งานบล็อกนี้ มอเตอร์จะใช้เบรกเมื่อหยุดรถ
ตั้งค่าแรงบิดสูงสุดของมอเตอร์#
แรงบิดคือแรงหมุน มันแสดงให้เห็นว่ามอเตอร์สามารถผลักหรือดึงได้แรงแค่ไหนเมื่อมันหมุน
บล็อก set motor max torque จะกำหนดแรงบิดสูงสุดที่มอเตอร์หรือกลุ่มมอเตอร์สามารถใช้งานได้
ค่าเปอร์เซ็นต์ที่สูงขึ้นจะทำให้มอเตอร์หรือกลุ่มมอเตอร์ออกแรงมากขึ้น เช่น เมื่อยกของหนัก ในขณะที่ค่าเปอร์เซ็นต์ที่ต่ำลงจะจำกัดแรงที่มอเตอร์หรือกลุ่มมอเตอร์สามารถออกแรงได้ ซึ่งจะช่วยป้องกันหุ่นยนต์ได้หากมอเตอร์ติดขัดหรือเคลื่อนที่ไปจนถึงขีดจำกัดสูงสุด
ทุกโปรเจกต์เริ่มต้นด้วยแรงบิดของมอเตอร์แต่ละตัวที่ 50% เป็นค่าเริ่มต้น
ตั้งแรงบิดสูงสุด [Motor1 v] เป็น [50] %
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
เลือกมอเตอร์หรือกลุ่มมอเตอร์ที่จะตั้งค่าแรงบิดสูงสุด โดยเลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
แรงบิด |
แรงบิดสูงสุดที่มอเตอร์หรือกลุ่มมอเตอร์สามารถใช้งานได้ ตั้งแต่ 0% ถึง 100% |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin the motor at the default torque.]
หมุน [Motor1 v] ไปตำแหน่ง (200) [องศา v] ▶
รอ (0.5) วินาที
[Spin at a lower torque.]
ตั้งแรงบิดสูงสุด [Motor1 v] เป็น (20) %
หมุน [Motor1 v] ไปตำแหน่ง (0) [องศา v] ▶
รอ (0.5) วินาที
[Spin at the maximum torque.]
ตั้งแรงบิดสูงสุด [Motor1 v] เป็น (100) %
หมุน [Motor1 v] ไปตำแหน่ง (200) [องศา v] ▶
ตั้งค่าเวลาหยุดทำงานของมอเตอร์#
บล็อก set motor timeout จะกำหนดจำนวนวินาทีที่มอเตอร์หรือกลุ่มมอเตอร์จะพยายามทำการเคลื่อนไหวให้เสร็จสิ้น หากมอเตอร์หรือกลุ่มมอเตอร์ไม่สามารถทำการเคลื่อนไหวให้เสร็จสิ้นได้ภายในเวลาที่กำหนด มันจะหยุดพยายามและไปยังบล็อกถัดไปในลำดับ การทำเช่นนี้จะช่วยป้องกันไม่ให้มอเตอร์หรือกลุ่มมอเตอร์ติดขัดในการเคลื่อนไหว
ตั้งหมดเวลา [Motor1 v] เป็น (1) วินาที
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
เลือกมอเตอร์หรือกลุ่มมอเตอร์ที่จะตั้งค่าหมดเวลา โดยเลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
เวลา |
จำนวนวินาทีที่มอเตอร์หรือกลุ่มมอเตอร์สามารถพยายามทำการเคลื่อนไหวให้เสร็จสิ้นได้ ค่านี้อาจเป็นจำนวนเต็มหรือทศนิยมก็ได้ |
ตัวอย่าง
เมื่อเริ่มต้น
[Spin the motor forward for 1 second, then reset it.]
ตั้งหมดเวลา [Motor1 v] เป็น (1) วินาที
หมุน [Motor1 v] [ไปข้างหน้า v] เป็น (5) [รอบ v] ▶
หมุน [Motor1 v] ไปตำแหน่ง (0) [องศา v] ▶
ค่านิยม#
มอเตอร์ทำงานเสร็จแล้ว#
บล็อก Boolean motor is done จะรายงานว่ามอเตอร์หรือกลุ่มมอเตอร์เคลื่อนที่เสร็จแล้วหรือไม่ สามารถใช้ข้อมูลนี้เพื่อควบคุมจังหวะเวลาของพฤติกรรมอื่นๆ โดยอิงจากการเคลื่อนที่ของมอเตอร์หรือกลุ่มมอเตอร์นั้น
จริง — มอเตอร์หรือกลุ่มมอเตอร์หยุดเคลื่อนที่แล้ว
เท็จ — มอเตอร์หรือกลุ่มมอเตอร์ยังคงเคลื่อนที่อยู่
บล็อกนี้ทำงานร่วมกับบล็อกการเคลื่อนไหวต่อไปนี้ที่มีพารามิเตอร์ และไม่ต้องรอ: หมุนมอเตอร์เป็นเวลา และ หมุนมอเตอร์ไปยังตำแหน่ง
<[Motor1 v] เสร็จแล้ว?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
มอเตอร์หรือกลุ่มมอเตอร์ที่จะรายงานว่าการเคลื่อนที่เสร็จสิ้นแล้ว เลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Drive forward until the motor is done spinning.]
หมุน [Motor1 v] [ไปข้างหน้า v] เป็น (200) [องศา v] ◀ และไม่รอ
ทำตลอดไป
ถ้า <[Motor1 v] เสร็จแล้ว?> แล้ว
หยุดขับ
มิฉะนั้น
ขับ [ไปข้างหน้า v]
มอเตอร์กำลังหมุน#
บล็อก Boolean มอเตอร์กำลังหมุน จะรายงานว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังหมุนอยู่หรือไม่ สามารถใช้ข้อมูลนี้เพื่อควบคุมจังหวะเวลาของพฤติกรรมอื่นๆ โดยอิงจากการเคลื่อนไหวของมอเตอร์หรือกลุ่มมอเตอร์ได้
จริง — มอเตอร์หรือกลุ่มมอเตอร์กำลังหมุนอยู่
เท็จ — มอเตอร์หรือกลุ่มมอเตอร์ไม่หมุน
บล็อกนี้ทำงานร่วมกับบล็อกการเคลื่อนไหวต่อไปนี้ที่มีพารามิเตอร์ และไม่ต้องรอ: หมุนมอเตอร์เป็นเวลา และ หมุนมอเตอร์ไปยังตำแหน่ง
<[Motor1 v] กำลังหมุน?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
มอเตอร์หรือกลุ่มมอเตอร์ที่จะใช้รายงานว่ากำลังหมุนอยู่หรือไม่ เลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Move forward while the motor is spinning.]
หมุน [Motor1 v] [ไปข้างหน้า v] เป็น (200) [องศา v] ◀ และไม่รอ
ในขณะที่ <[Motor1 v] กำลังหมุน?>
ขับ [ไปข้างหน้า v]
fine
หยุดขับ
ตำแหน่งมอเตอร์#
ตำแหน่งของมอเตอร์หรือกลุ่มมอเตอร์คือระยะการหมุน ซึ่งวัดเป็น องศา หรือ รอบ หนึ่ง รอบ เท่ากับ 360 องศา บล็อกรายงาน ตำแหน่งมอเตอร์ จะรายงานตำแหน่งปัจจุบันของมอเตอร์หรือกลุ่มมอเตอร์
ในตอนเริ่มต้นโครงการ ตำแหน่งของมอเตอร์จะถูกตั้งไว้ที่ 0 องศา หากมอเตอร์หมุนไปข้างหน้าครบหนึ่งรอบ ตำแหน่งจะเปลี่ยนเป็น 360 องศา หรือ 1 รอบ หากมอเตอร์หมุนไปในทิศทางตรงกันข้าม ตำแหน่งจะเปลี่ยนเป็นค่าลบ
(ตำแหน่ง [Motor1 v] ใน [องศา v])
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
มอเตอร์หรือกลุ่มมอเตอร์ที่จะใช้รายงานตำแหน่ง เลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
หน่วย |
หน่วยที่ใช้รายงานตำแหน่งมอเตอร์เป็น: องศา หรือ รอบ |
ตัวอย่าง
เมื่อเริ่มต้น
[Display the motor's position after spinning.]
พิมพ์ (ตำแหน่ง [Motor1 v] ใน [องศา v]) บนคอนโซล ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
หมุน [Motor1 v] [ไปข้างหน้า v]
รอ (1) วินาที
พิมพ์ (ตำแหน่ง [Motor1 v] ใน [องศา v]) บนคอนโซล ▶
หยุด [Motor1 v]
ความเร็วของมอเตอร์#
ส่วนรายงานความเร็วของมอเตอร์จะแสดงความเร็วในการหมุนของมอเตอร์หรือกลุ่มมอเตอร์ โดยแสดงเป็นเปอร์เซ็นต์ตั้งแต่ -100% ถึง 100% หรือเป็นรอบต่อนาที (rpm) ตั้งแต่ -127 ถึง 127
(ความเร็ว [Motor1 v] ใน [% v])
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
เลือกมอเตอร์หรือกลุ่มมอเตอร์ที่จะรายงานความเร็ว โดยเลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
หน่วย |
หน่วยที่ใช้รายงานความเร็วของมอเตอร์คือ % หรือ rpm (รอบต่อนาที) |
ตัวอย่าง
เมื่อเริ่มต้น
[Display the motor's velocity from spinning.]
พิมพ์ (ความเร็ว [Motor1 v] ใน [rpm v]) บนคอนโซล ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
หมุน [Motor1 v] [ไปข้างหน้า v]
รอ (1) วินาที
พิมพ์ (ความเร็ว [Motor1 v] ใน [rpm v]) บนคอนโซล ▶
หยุด [Motor1 v]
กระแสไฟฟ้าของมอเตอร์#
ส่วนแสดงกระแสไฟฟ้าของมอเตอร์จะแสดงปริมาณกระแสไฟฟ้าที่มอเตอร์หรือกลุ่มมอเตอร์ที่เลือกใช้งาน โดยวัดเป็นแอมป์ตั้งแต่ 0.0 ถึง 1.2 แอมป์ กระแสไฟฟ้าคือปริมาณไฟฟ้าที่ไหลผ่านมอเตอร์หรือกลุ่มมอเตอร์นั้น
ค่ากระแสไฟฟ้าที่สูงขึ้นหมายความว่ามอเตอร์หรือกลุ่มมอเตอร์กำลังใช้กระแสไฟฟ้ามากขึ้น ซึ่งอาจเกิดขึ้นเมื่อมอเตอร์หรือกลุ่มมอเตอร์กำลังยกของหนัก ผลักวัตถุ หรือพยายามเคลื่อนที่เมื่อติดอยู่
สามารถใช้ตรวจสอบได้ว่ามอเตอร์หรือกลุ่มมอเตอร์ทำงานหนักเกินไปขณะเคลื่อนไหวหรือไม่ หากกระแสไฟฟ้าสูงต่อเนื่อง มอเตอร์อาจร้อนขึ้นหรือใช้พลังงานอย่างไม่มีประสิทธิภาพ
(กระแสไฟ [Motor1 v] ใน [amps v])
พารามิเตอร์ |
คำอธิบาย |
|---|---|
มอเตอร์ |
เลือกมอเตอร์หรือกลุ่มมอเตอร์ที่จะรายงานกระแสไฟฟ้า โดยเลือกจากมอเตอร์ที่กำหนดค่าไว้ในหน้าต่างอุปกรณ์ |
หน่วย |
หน่วยที่ใช้รายงานกระแสไฟฟ้า: แอมป์ |
ตัวอย่าง
เมื่อเริ่มต้น
[Display the motor's current from spinning.]
ตั้งความละเอียดการพิมพ์เป็น [0.01 v] บนคอนโซล
พิมพ์ (กระแสไฟ [Motor1 v] ใน [amps v]) บนคอนโซล ◀ และตั้งเคอร์เซอร์ไปแถวถัดไป
หมุน [Motor1 v] [ไปข้างหน้า v]
รอ (1) วินาที
พิมพ์ (กระแสไฟ [Motor1 v] ใน [amps v]) บนคอนโซล ▶
หยุด [Motor1 v]