
Silniki i grupy silnikowe#
Wstęp#
Silniki i grupy silników sterują ruchem części robota. Silnik steruje jednym skonfigurowanym silnikiem Smart Motor, natomiast grupa silników steruje dwoma skonfigurowanymi silnikami Smart Motor, dzięki czemu poruszają się one w tandemie. Silniki i grupy silników mogą być używane do podnoszenia ramienia, obracania chwytaka, obracania koła lub przesuwania innej części konstrukcji. Dwa silniki mogą współpracować jako układ napędowy, aby poruszać i obracać całego robota.
Każdy silnik jest konfigurowany w oknie Urządzenia. W zależności od wersji, nazwy silników i kierunki mogą się zmieniać. Robot niestandardowy może używać innych nazw silników lub kierunków.
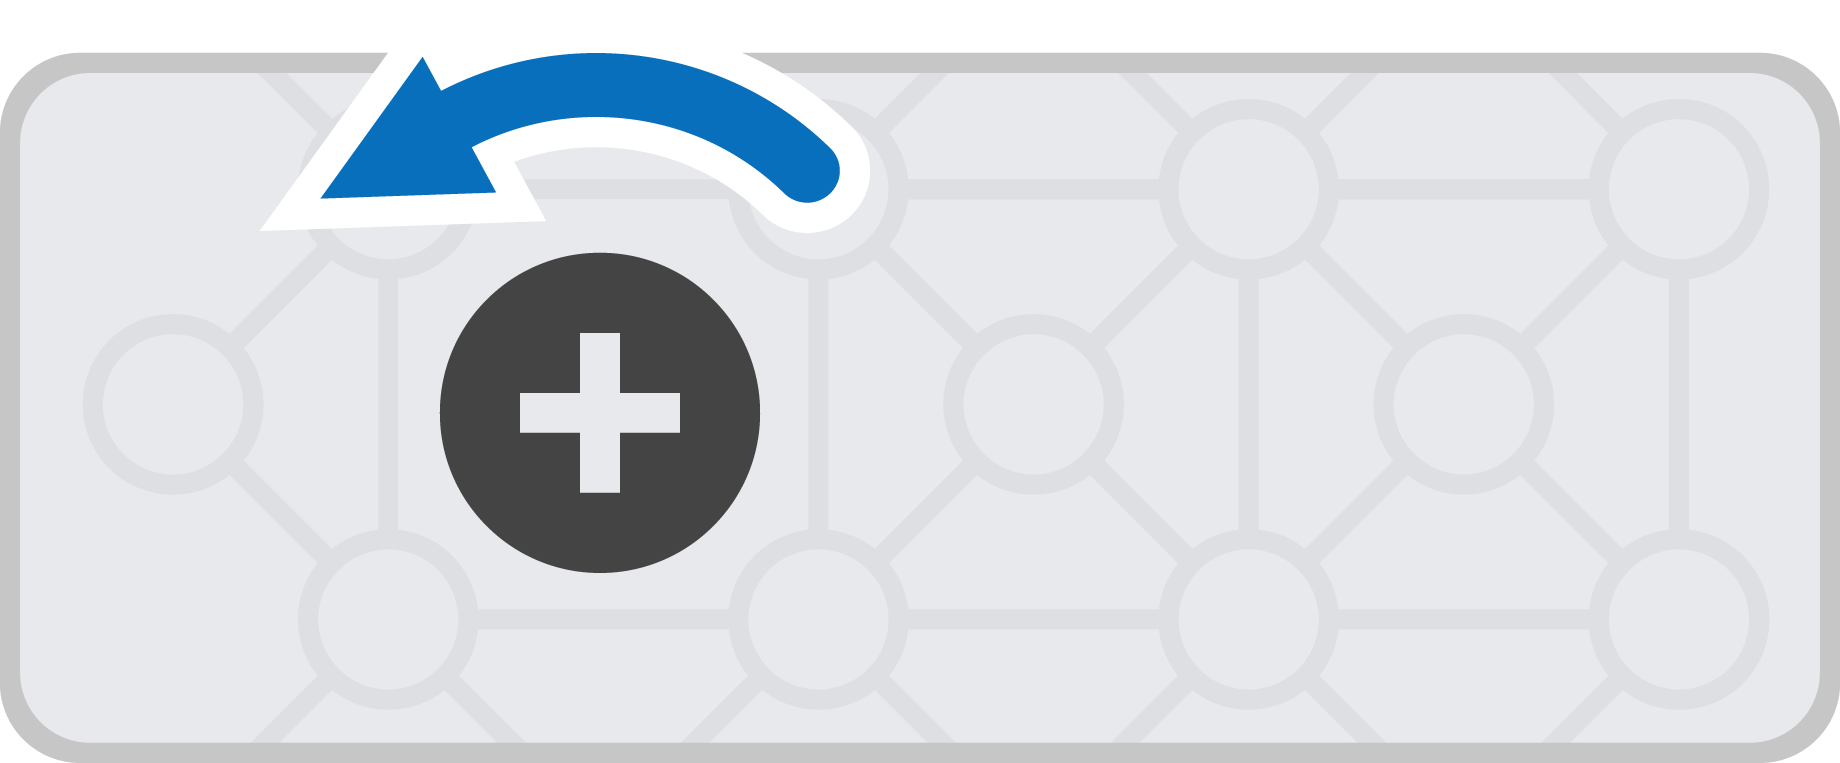
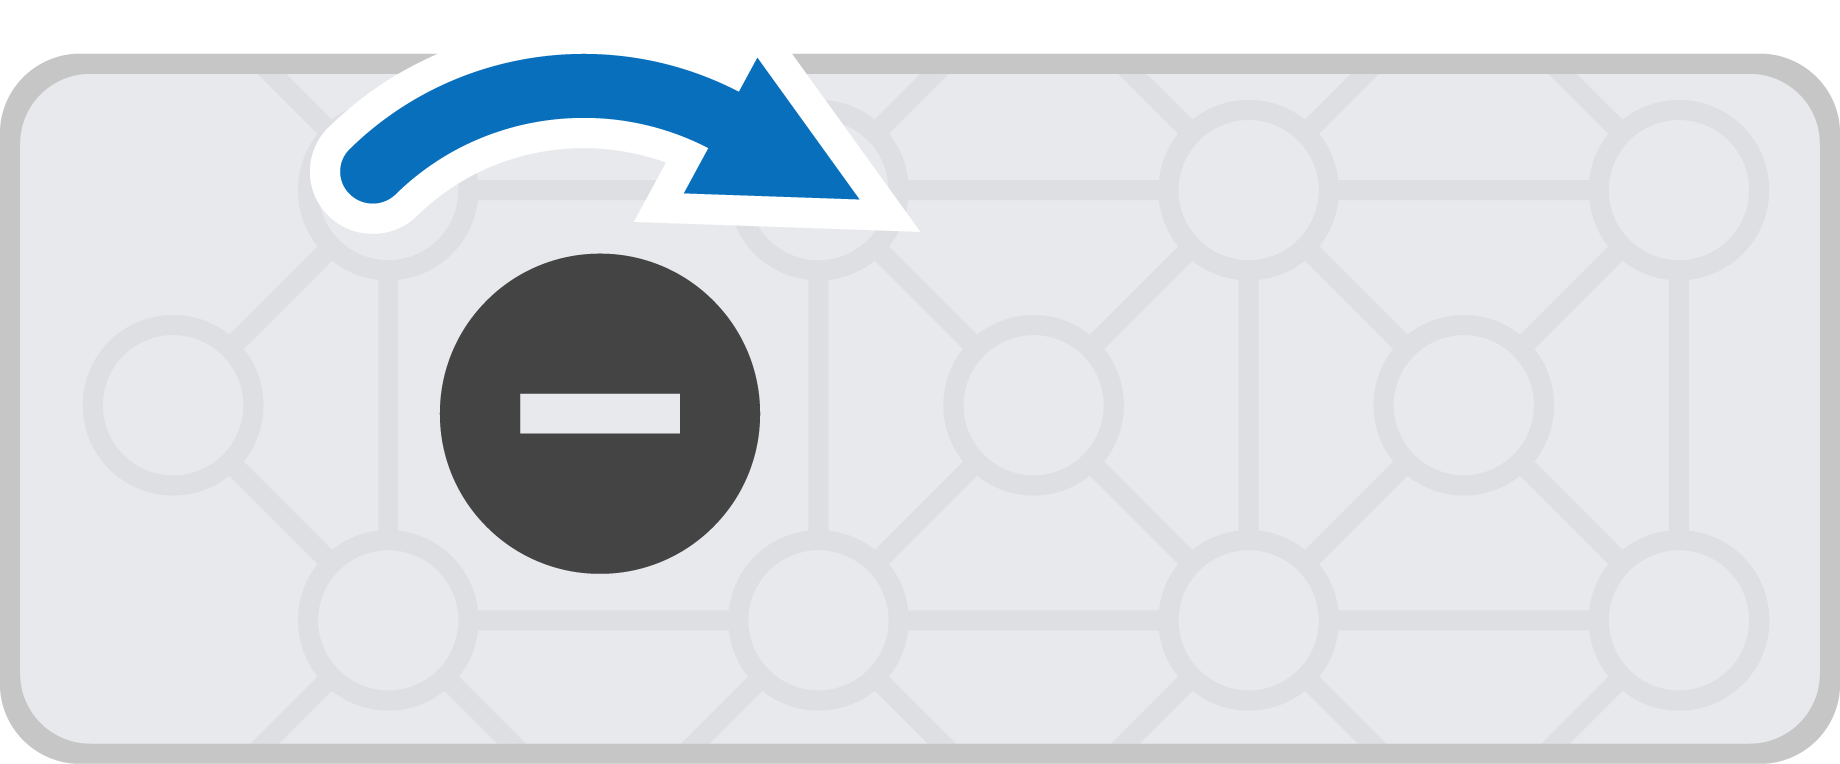
Domyślnie, opcja forward obraca silnik przeciwnie do ruchu wskazówek zegara, a opcja reverse obraca silnik zgodnie z ruchem wskazówek zegara. Jeśli w oknie Urządzenia silnik jest ustawiony na bieg wsteczny, kierunki te zostaną zmienione.
Istnieje wiele sposobów kodowania silników i grup silników. Poniżej znajduje się lista wszystkich bloków silników i grup silników:
Działania — zatrzymanie i obrót silników i grup silników.
spin motor — Obraca silnik lub grupę silników do przodu lub do tyłu w nieskończoność.
obróć silnik dla — Obraca silnik lub grupę silników na określoną odległość.
obróć silnik do pozycji — Obróć silnik lub grupę silników do określonej pozycji.
stop motor — Zatrzymuje silnik lub grupę silników przed wirowaniem.
Ustawienia — Dostosuj ustawienia silnika i grupy silników.
ustaw pozycję silnika — Zmienia bieżącą pozycję silnika lub grupy silników na nową wartość.
ustaw prędkość silnika — Informuje silnik lub grupę silników, z jaką prędkością ma się kręcić.
ustaw zatrzymanie silnika — Ustawia sposób zatrzymania silnika lub grupy silników: poprzez hamowanie, jazdę bez obciążenia lub przytrzymywanie.
ustaw maksymalny moment obrotowy silnika — Ustawia, jak mocno silnik lub grupa silników może naciskać podczas wirowania.
ustaw limit czasu silnika — Ustawia liczbę sekund, przez którą silnik lub grupa silników będzie próbowała zakończyć ruch.
Wartości — sprawdź stan silnika i grupy silników.
silnik zakończony — Informuje, czy silnik lub grupa silników zakończyła ruch.
silnik się kręci — Informuje, czy silnik lub grupa silników się kręci.
pozycja silnika — Raportuje aktualną pozycję silnika lub grupy silników.
prędkość silnika — Raportuje, jak szybko obraca się silnik lub grupa silników.
prąd silnika — Raportuje, ile prądu elektrycznego zużywa silnik lub grupa silników.
Akcje#
silnik wirowy#
Blok stosu Spin Motor obraca silnik lub grupę silników do przodu lub do tyłu w nieskończoność. Silnik lub grupa silników będzie się obracać, dopóki nie zostanie mu przydzielona inna czynność, np. obrót w innym kierunku lub zatrzymanie.
obracaj [Motor1 v] [do przodu v]
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do wirowania. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
kierunek |
Kierunek, w którym obraca się silnik lub grupa silników. Domyślnie dostępne są opcje do przodu i do tyłu. Wybór kierunku może się zmieniać w zależności od konfiguracji silnika. |
Przykład
gdy uruchomiony
[Spin the motor forward, then stop.]
obracaj [Motor1 v] [do przodu v]
czekaj (1) sekund
zatrzymaj [Motor1 v]
silnik wirowy do#
Blok obrót silnika dla stosu obraca silnik lub grupę silników o określoną odległość. Obrót jest względny do aktualnej pozycji silnika lub grupy silników. Projekt będzie czekał, aż silnik lub grupa silników zakończy obrót, zanim zostanie uruchomiony kolejny blok w stosie.
obracaj [Motor1 v] [do przodu v] przez (90) [stopnie v] ▶
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do wirowania. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
kierunek |
Kierunek, w którym obraca się silnik lub grupa silników. Domyślnie dostępne są opcje do przodu i do tyłu. Wybór kierunku może się zmieniać w zależności od konfiguracji silnika. |
dystans |
Odległość, na jaką obraca się silnik lub grupa silników. Stopnie wyrażane są w liczbach całkowitych. Obroty wyrażane są w liczbach całkowitych lub dziesiętnych. |
jednostka |
Jednostka odległości: stopnie lub obroty. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Spin the motor forward once, then reset.]
obracaj [Motor1 v] [do przodu v] przez (90) [stopnie v] ▶
obracaj [Motor1 v] [wstecz v] przez (90) [stopnie v] ▶
obróć silnik do pozycji#
Blok stosu obróć silnik do pozycji obraca silnik lub grupę silników do określonej pozycji.
Pozycja silnika lub grupy silników to odległość, o jaką się obrócił, mierzona w stopniach lub obrotach. Jeden obrót to 360 stopni. Na początku projektu położenie silnika jest ustawione na 0 stopni. Położenie silnika można również ustawić za pomocą bloku set motor position.
Wartości pozycji są bezwzględne. Oznacza to, że kierunek obrotu zależy od aktualnej pozycji silnika lub grupy silników.
obracaj [Motor1 v] do pozycji (90) [stopnie v] ▶
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do wirowania. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
pozycja |
Wartość pozycji, do której obróci się silnik lub grupa silników. Stopnie są wyrażone w liczbach całkowitych. Obroty mogą być wyrażone w liczbach całkowitych lub dziesiętnych. |
jednostka |
Jednostka położenia: stopnie lub obroty. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Spin the motor, then put the motor at half of a rotation.]
obracaj [Motor1 v] [do przodu v]
czekaj (2) sekund
obracaj [Motor1 v] do pozycji (180) [stopnie v] ▶
zatrzymaj silnik#
Blok stosu zatrzymaj silnik natychmiast zatrzymuje wybrany silnik lub grupę silników.
zatrzymaj [Motor1 v]
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do zatrzymania. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
Przykład
gdy uruchomiony
[Stop the motor after 1 second.]
obracaj [Motor1 v] [do przodu v]
czekaj (1) sekund
zatrzymaj [Motor1 v]
Ustawienia#
ustaw pozycję silnika#
Pozycja silnika lub grupy silników to odległość, o jaką się obrócił, mierzona w stopniach lub obrotach. Jeden obrót to 360 stopni. Blok stosu ustaw pozycję silnika zmienia bieżącą pozycję silnika lub grupy silników na nową wartość.
Na przykład, jeśli silnik obrócił się o 180 stopni, ustawienie pozycji na 0 stopni spowoduje zresetowanie tej pozycji ze 180 do 0 stopni. Następnie silnik może obracać się do pozycji opartych na tej nowej wartości.
ustaw pozycję [Motor1 v] na (0) [stopnie v]
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, dla których chcesz ustawić pozycję. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
pozycja |
Wartość pozycji do ustawienia dla silnika lub grupy silników. Stopnie są wyrażone w liczbach całkowitych. Obroty mogą być wyrażone w liczbach całkowitych lub dziesiętnych. |
jednostka |
Jednostka położenia: stopnie lub obroty. |
Przykład
gdy uruchomiony
[Spin the motor to the new 0 position.]
ustaw pozycję [Motor1 v] na [180] [stopnie v]
obracaj [Motor1 v] do pozycji [0] [stopnie v] ▶
ustaw prędkość silnika#
Blok stosu ustaw prędkość silnika informuje silnik lub grupę silników, jak szybko ma się obracać. Wyższy procent powoduje, że silnik lub grupa silników obraca się szybciej, a niższy procent powoduje, że silnik lub grupa silników obraca się wolniej.
Każdy projekt rozpoczyna się od ustawienia silników tak, aby domyślnie kręciły się z prędkością 50%.
Uwaga: Wyższa prędkość sprawia, że silnik obraca się szybciej, ale może być mniej precyzyjny. Niższa prędkość sprawia, że silnik obraca się wolniej, ale może być bardziej precyzyjny.
ustaw prędkość [Motor1 v] na (50) [% v]
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, dla których chcesz ustawić prędkość. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
prędkość |
Prędkość, z jaką będzie się kręcić silnik lub grupa silników. Procent to liczby całkowite od 0% do 100%. RPM to liczby całkowite od 0 do 127. |
jednostka |
Jednostka prędkości: % lub rpm (obroty na minutę). |
Przykład
gdy uruchomiony
[Spin forward at the default velocity.]
obracaj [Motor1 v] [do przodu v] przez (90) [obroty v] ▶
[Spin slower.]
ustaw prędkość [Motor1 v] na (20) [% v]
obracaj [Motor1 v] [wstecz v] przez (90) [obroty v] ▶
[Spin faster.]
ustaw prędkość [Motor1 v] na (100) [% v]
obracaj [Motor1 v] [do przodu v] przez (90) [obroty v] ▶
ustaw zatrzymanie silnika#
Blok stosu ustaw zatrzymanie silnika ustawia sposób zatrzymania silnika lub grupy silników: poprzez hamowanie, jazdę bez obciążenia lub przytrzymywanie.
ustaw zatrzymanie [Motor1 v] na [hamulec v]
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, dla których chcesz ustawić sposób zatrzymywania. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
zatrzymywanie zachowania |
W jaki sposób silnik lub grupa silników zatrzyma się:
|
Jeżeli ten blok nie zostanie użyty, silnik będzie używał hamulca podczas zatrzymywania.
ustaw maksymalny moment obrotowy silnika#
Moment obrotowy to siła obrotowa. Pokazuje, jak mocno silnik może pchać lub ciągnąć podczas obrotu.
Blok stosu ustaw maksymalny moment obrotowy silnika ustawia maksymalny moment obrotowy, jaki może osiągnąć silnik lub grupa silników.
Wyższy procent pozwala silnikowi lub grupie silników na mocniejsze pchanie, np. podczas podnoszenia ciężkiego przedmiotu. Niższy procent ogranicza siłę, z jaką silnik lub grupa silników może pchać. Może to pomóc w ochronie robota, jeśli silnik się zablokuje lub osiągnie granicę swojego zasięgu.
Każdy projekt rozpoczyna się od momentu obrotowego każdego silnika ustawionego domyślnie na 50%.
ustaw maksymalny moment obrotowy [Motor1 v] na [50] %
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, dla których ma zostać ustawiony maksymalny moment obrotowy. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
moment obrotowy |
Maksymalny moment obrotowy, jaki może wykorzystać silnik lub grupa silników, waha się od 0% do 100%. |
Przykład
gdy uruchomiony
[Spin the motor at the default torque.]
obracaj [Motor1 v] do pozycji (200) [stopnie v] ▶
czekaj (0.5) sekund
[Spin at a lower torque.]
ustaw maksymalny moment obrotowy [Motor1 v] na (20) %
obracaj [Motor1 v] do pozycji (0) [stopnie v] ▶
czekaj (0.5) sekund
[Spin at the maximum torque.]
ustaw maksymalny moment obrotowy [Motor1 v] na (100) %
obracaj [Motor1 v] do pozycji (200) [stopnie v] ▶
ustaw limit czasu silnika#
Blok stosu set motor timeout ustawia, ile sekund silnik lub grupa silników będzie próbowała zakończyć ruch. Jeśli silnik lub grupa silników nie zdoła zakończyć ruchu w tym czasie, przerwie próby i przejdzie do następnego bloku w stosie. Zapobiega to zablokowaniu silnika lub grupy silników podczas ruchu.
ustaw limit czasu [Motor1 v] na (1) sekund
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, dla których chcesz ustawić limit czasu. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
czas |
Liczba sekund, przez które silnik lub grupa silników może próbować zakończyć ruch. Może to być liczba całkowita lub dziesiętna. |
Przykład
gdy uruchomiony
[Spin the motor forward for 1 second, then reset it.]
ustaw limit czasu [Motor1 v] na (1) sekund
obracaj [Motor1 v] [do przodu v] przez (5) [obroty v] ▶
obracaj [Motor1 v] do pozycji (0) [stopnie v] ▶
Wartości#
silnik jest gotowy#
Blok logiczny „silnik jest gotowy” informuje, czy silnik lub grupa silników zakończyła ruch. Można go użyć do sterowania czasem innych zachowań na podstawie ruchu silnika lub grupy silników.
Prawda — Silnik lub grupa silników zakończyła ruch.
Fałsz — Silnik lub grupa silników nadal się porusza.
Ten blok współpracuje z następującymi blokami ruchu, które mają parametr i nie czekają: obróć silnik do i obróć silnik do pozycji.
<[Motor1 v] zakończył?>
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, które mają informować o zakończeniu ruchu. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
Przykład
gdy uruchomiony
[Drive forward until the motor is done spinning.]
obracaj [Motor1 v] [do przodu v] przez (200) [stopnie v] ◀ i nie czekaj
zawsze
jeśli <[Motor1 v] zakończył?> to
zatrzymaj jazdę
w przeciwnym razie
jedź [do przodu v]
silnik się kręci#
Blok logiczny „Silnik się kręci” informuje, czy silnik lub grupa silników się kręci. Można go użyć do sterowania czasem innych zachowań na podstawie ruchu silnika lub grupy silników.
Prawda — Silnik lub grupa silników obraca się.
Fałsz — Silnik lub grupa silników nie obraca się.
Ten blok współpracuje z następującymi blokami ruchu, które mają parametr i nie czekają: obróć silnik do i obróć silnik do pozycji.
<[Motor1 v] obraca się?>
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, dla których ma być raportowane, czy się obracają. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
Przykład
gdy uruchomiony
[Move forward while the motor is spinning.]
obracaj [Motor1 v] [do przodu v] przez (200) [stopnie v] ◀ i nie czekaj
dopóki <[Motor1 v] obraca się?>
jedź [do przodu v]
koniec
zatrzymaj jazdę
pozycja silnika#
Pozycja silnika lub grupy silników to odległość, o jaką się obrócił, mierzona w stopniach lub obrotach. Jeden obrót to 360 stopni. Blok raportujący położenie silnika raportuje aktualną pozycję silnika lub grupy silników.
Na początku projektu położenie silnika jest ustawione na 0 stopni. Jeśli silnik wykona jeden pełny obrót do przodu, położenie będzie wynosić 360 stopni, czyli 1 obrót. Jeśli silnik obróci się w przeciwnym kierunku, położenie będzie ujemne.
(pozycja [Motor1 v] w [stopnie v])
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, których położenie ma zostać zgłoszone. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
jednostka |
Jednostka służąca do raportowania położenia silnika w: stopniach lub obrotach. |
Przykład
gdy uruchomiony
[Display the motor's position after spinning.]
wydrukuj (pozycja [Motor1 v] w [stopnie v]) w konsoli ◀ i ustaw kursor na następny wiersz
obracaj [Motor1 v] [do przodu v]
czekaj (1) sekund
wydrukuj (pozycja [Motor1 v] w [stopnie v]) w konsoli ▶
zatrzymaj [Motor1 v]
prędkość silnika#
Blok reporterowy prędkości silnika informuje, jak szybko obraca się silnik lub grupa silników, w procentach od -100% do 100% lub w obrotach na minutę (obr./min) od -127 do 127.
(prędkość [Motor1 v] w [% v])
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, których prędkość ma być raportowana. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
jednostka |
Jednostka służąca do raportowania prędkości silnika w: % lub rpm (obrotach na minutę). |
Przykład
gdy uruchomiony
[Display the motor's velocity from spinning.]
wydrukuj (prędkość [Motor1 v] w [rpm v]) w konsoli ◀ i ustaw kursor na następny wiersz
obracaj [Motor1 v] [do przodu v]
czekaj (1) sekund
wydrukuj (prędkość [Motor1 v] w [rpm v]) w konsoli ▶
zatrzymaj [Motor1 v]
prąd silnika#
Blok raportujący prąd silnika informuje, ile prądu elektrycznego zużywa wybrany silnik lub grupa silników, mierzonego w amperach od 0,0 do 1,2 A. Prąd to ilość prądu przepływającego przez silnik lub grupę silników.
Wyższa wartość prądu oznacza, że silnik lub zespół silników zużywa więcej prądu. Może się tak zdarzyć, gdy silnik lub zespół silników podnosi ciężki przedmiot, naciska na niego lub próbuje się poruszyć, gdy utknie.
Można tego użyć, aby sprawdzić, czy silnik lub zespół silników ma problemy podczas ruchu. Jeśli prąd utrzymuje się na wysokim poziomie, silnik może się nagrzewać lub zużywać energię mniej efektywnie.
(prąd [Motor1 v] w [amps v])
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, dla których ma być raportowany prąd. Wybierz spośród silników skonfigurowanych w oknie Urządzenia. |
jednostka |
Jednostka do raportowania prądu w: amperach. |
Przykład
gdy uruchomiony
[Display the motor's current from spinning.]
ustaw precyzję drukowania na [0.01 v] w konsoli
wydrukuj (prąd [Motor1 v] w [amps v]) w konsoli ◀ i ustaw kursor na następny wiersz
obracaj [Motor1 v] [do przodu v]
czekaj (1) sekund
wydrukuj (prąd [Motor1 v] w [amps v]) w konsoli ▶
zatrzymaj [Motor1 v]