
Cảm biến khoảng cách#
Giới thiệu#
Cảm biến khoảng cách có thể phát hiện xem có vật thể nào ở phía trước cảm biến hay không và trả về khoảng cách của vật thể đó. Nó cũng có thể báo cáo vận tốc tương đối của vật thể được phát hiện và ước tính xem vật thể đó nhỏ, trung bình hay lớn.
Cảm biến khoảng cách hoạt động trong phạm vi từ 20 mm đến 2000 mm.
Ở khoảng cách dưới 200mm, độ chính xác xấp xỉ ±15mm. Ở khoảng cách trên 200mm, độ chính xác được cải thiện lên khoảng 5%.
Cảm biến khoảng cách sử dụng tia laser loại 1. Cảm biến hướng thẳng về phía trước và an toàn cho môi trường lớp học.
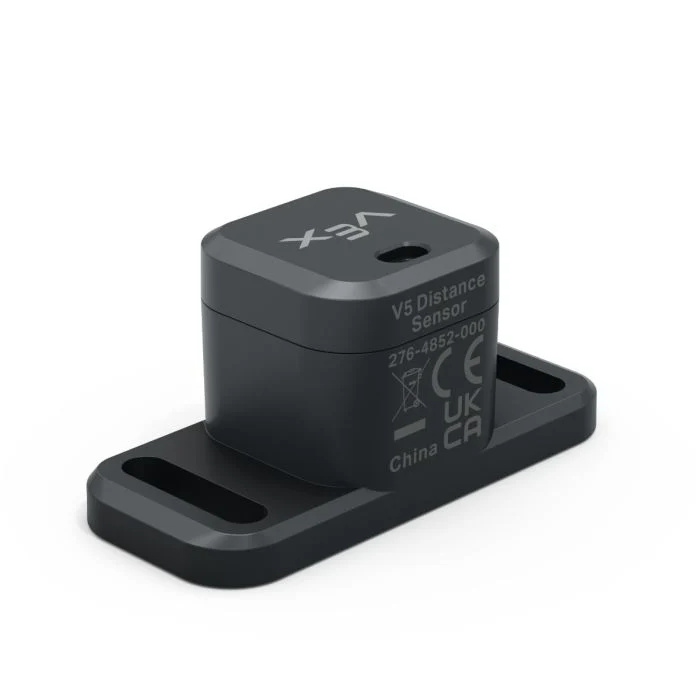
Dưới đây là danh sách các khối có sẵn:
khoảng cách đối tượng — Báo cáo khoảng cách giữa Cảm biến khoảng cách và đối tượng được phát hiện gần nhất.
vận tốc vật thể — Báo cáo tốc độ vật thể được phát hiện đang di chuyển về phía hoặc ra xa Cảm biến Khoảng cách.
kích thước đối tượng là — Cho biết đối tượng được phát hiện có khớp với kích thước đã chọn hay không.
Khoảng cách tìm thấy một vật thể — Báo cáo xem Cảm biến Khoảng cách hiện có phát hiện vật thể hay không.
khoảng cách vật thể#
Khối báo cáo khoảng cách đối tượng sẽ báo cáo khoảng cách giữa Cảm biến khoảng cách và đối tượng được phát hiện gần nhất.
(khoảng cách đối tượng [Distance1 v] tính bằng [mm v])
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến khoảng cách cần sử dụng. Chọn từ các cảm biến khoảng cách đã được cấu hình trong cửa sổ Thiết bị. |
đơn vị |
Đơn vị đo khoảng cách: mm (20 mm đến 2000 mm) hoặc inch (0,78 inch đến 78,74 inch). |
Ví dụ
khi bắt đầu
[Drive forward until the object is within 50 mm away.]
lái [tiến v]
chờ cho đến khi <(khoảng cách đối tượng [Distance1 v] tính bằng [mm v]) [math_less_than v] [50]>
dừng lái
vận tốc vật thể#
Khối báo cáo vận tốc vật thể hiển thị vận tốc tương đối của vật thể được phát hiện dưới dạng số thập phân tính bằng m/s (mét trên giây).
Vận tốc thể hiện tốc độ vật thể di chuyển về phía hoặc ra xa cảm biến khoảng cách. Giá trị gần bằng 0 có nghĩa là vật thể không di chuyển nhiều so với cảm biến.
(vận tốc đối tượng [Distance1 v] tính bằng m/s)
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến khoảng cách cần sử dụng. Chọn từ các cảm biến khoảng cách đã được cấu hình trong cửa sổ Thiết bị. |
kích thước vật thể là#
Khối Boolean kích thước đối tượng là cho biết liệu đối tượng được cảm biến khoảng cách phát hiện có khớp với kích thước đã chọn hay không.
Cảm biến khoảng cách ước tính kích thước vật thể dựa trên mức độ vật thể được phát hiện chiếm bao nhiêu phần trăm tầm nhìn của cảm biến.
Đúng — Cảm biến khoảng cách phát hiện vật thể có kích thước đã chọn.
Sai — Cảm biến khoảng cách không phát hiện vật thể có kích thước đã chọn.
<kích thước đối tượng [Distance1 v] là [nhỏ v]?>
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến khoảng cách cần sử dụng. Chọn từ các cảm biến khoảng cách đã được cấu hình trong cửa sổ Thiết bị. |
kích cỡ |
Kích thước vật thể cần kiểm tra:
|
Khoảng cách tìm thấy một vật thể#
Khối Boolean Khoảng cách tìm thấy vật thể cho biết liệu Cảm biến Khoảng cách hiện có phát hiện vật thể nào không.
Đúng — Cảm biến khoảng cách phát hiện vật thể.
Sai — Cảm biến khoảng cách không phát hiện vật thể.
<[Distance1 v] tìm thấy đối tượng?>
Thông số |
Sự miêu tả |
|---|---|
thiết bị |
Cảm biến khoảng cách cần sử dụng. Chọn từ các cảm biến khoảng cách đã được cấu hình trong cửa sổ Thiết bị. |
Ví dụ
khi bắt đầu
[Drive forward until the object is within 50 mm away.]
mãi mãi
lái [tiến v]
nếu <[Distance1 v] tìm thấy đối tượng?> thì
nếu <(khoảng cách đối tượng [Distance1 v] tính bằng [mm v]) [math_less_than v] [50]> thì
dừng lái
thoát vòng lặp