একটি মাই ব্লক তৈরি করা#
এই টিউটোরিয়ালে VEXcode IQ (২য় জেনারেশন)-এ একটি My Block তৈরি করার পদ্ধতি ধাপে ধাপে দেখানো হয়েছে, যেখানে উদাহরণ হিসেবে এমন একটি My Block ব্যবহার করা হয়েছে যা আপনার রোবটকে একটি বর্গক্ষেত্রের মধ্যে চালনা করে। টিউটোরিয়াল শেষে, আপনার কাছে একটি পুনঃব্যবহারযোগ্য My Block এবং এমন একটি প্রজেক্ট থাকবে যা এটিকে ব্যবহার করে একটি বর্গক্ষেত্রের মধ্যে চালনা করবে।
My Blocks আপনাকে এমন ব্লকগুলোর একটি ক্রমকে গ্রুপ করতে দেয় যা আপনি একটি প্রজেক্টে একাধিকবার ব্যবহার করতে চান, এবং এর জন্য সেই ক্রমটিকে বারবার ডুপ্লিকেট বা পুনরায় তৈরি করার প্রয়োজন হয় না। এটি দীর্ঘ প্রজেক্টগুলোকে ছোট ছোট অংশে ভাগ করে সেগুলোর উপর কাজ করা সহজ করে তুলতে পারে।
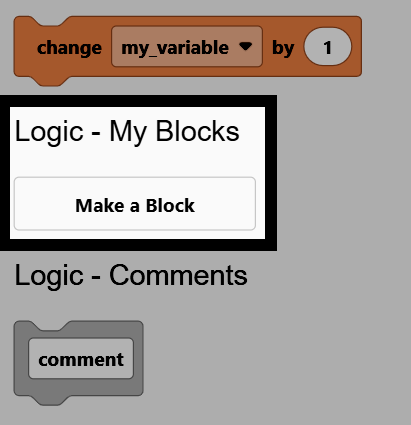
টুলবক্সের লজিক - মাই ব্লকস ক্যাটাগরিতে যান এবং মেক এ ব্লক নির্বাচন করুন।
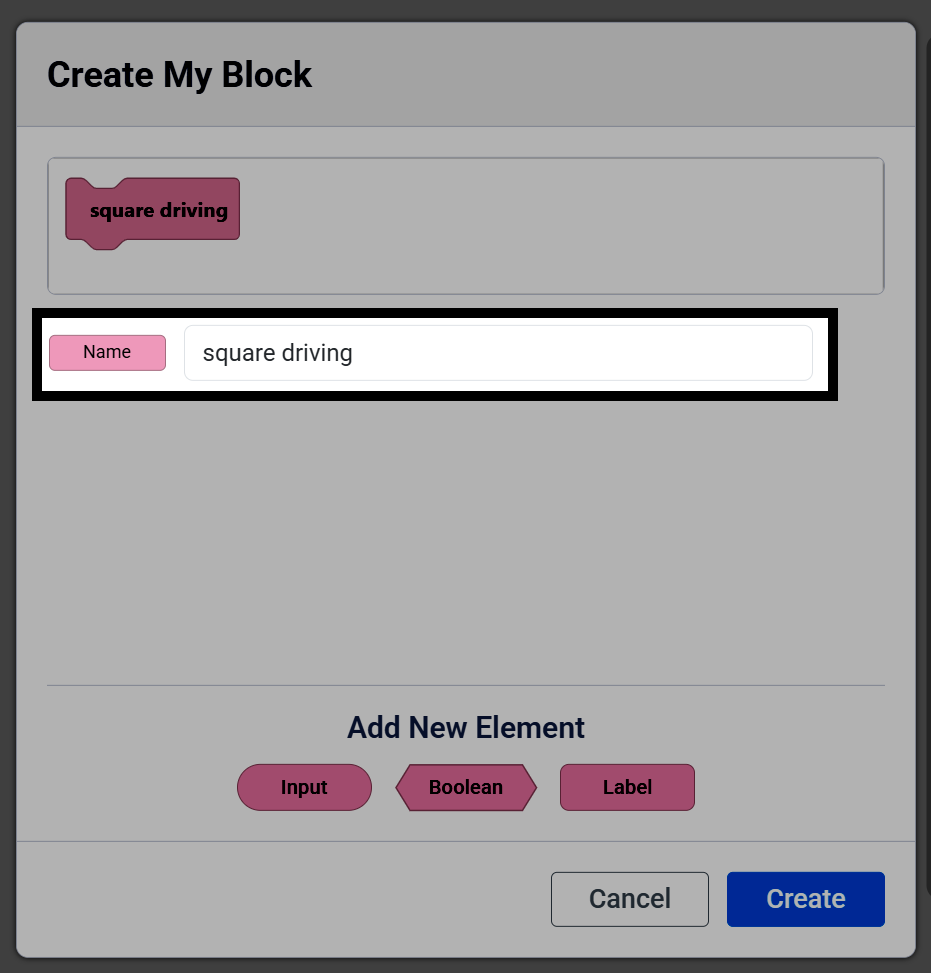
Name ফিল্ডটি পরিবর্তন করে square driving করুন।
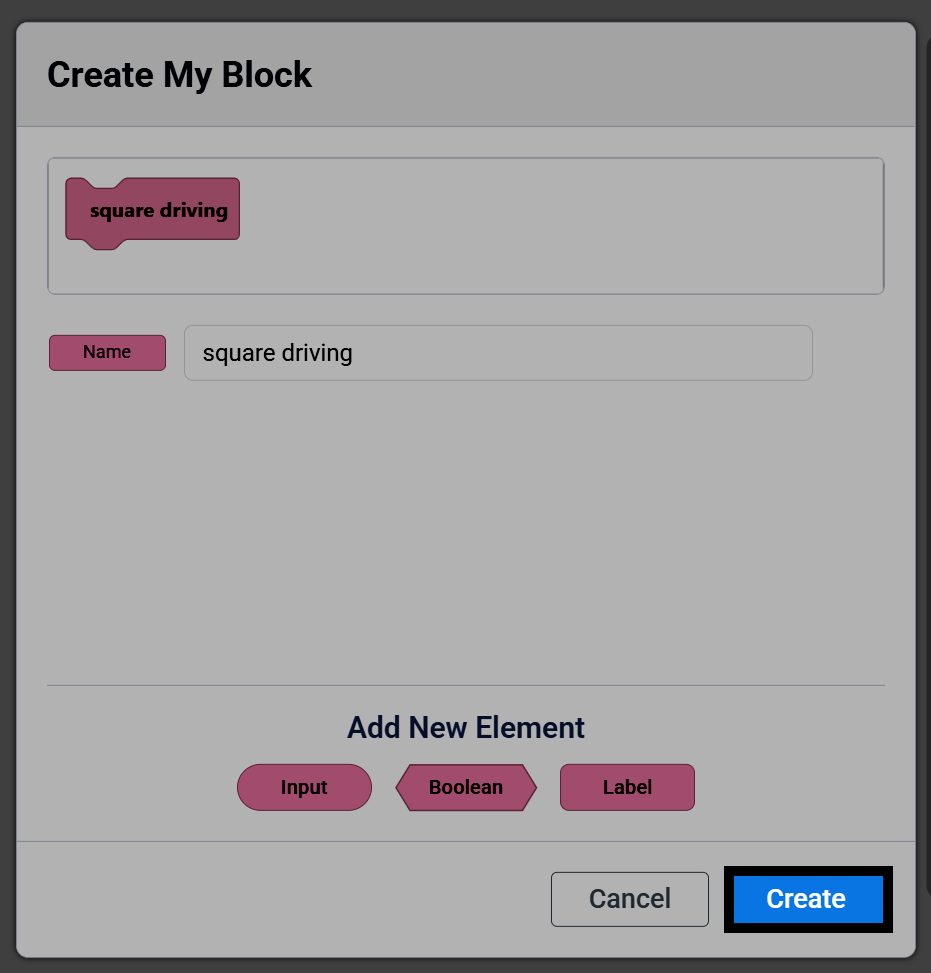
তৈরি করুন নির্বাচন করুন।
ওয়ার্কস্পেসে একটি ডিফাইন স্কয়ার ড্রাইভিং হ্যাট ব্লক প্রদর্শিত হবে এবং টুলবক্সে ‘মাই ব্লক’ দেখা যাবে। ডিফাইন ব্লকের নিচে আপনি যে ব্লকগুলো সংযুক্ত করবেন, সেগুলো প্রজেক্টে প্রতিবার ‘মাই ব্লক’ ব্যবহার করার সময় রান করবে।
ডিফাইন square driving
দ্রষ্টব্য: আপনি যদি আপনার ওয়ার্কস্পেস থেকে কোনো মাই ব্লকের ডিফাইন ব্লক মুছে ফেলেন, তাহলে সেটি আপনার টুলবক্স থেকেও মুছে যাবে এবং আপনাকে সেটি পুনরায় তৈরি করতে হবে।
বর্গক্ষেত্রটির এক দিকে চালনা ও ঘোরানোর জন্য, ডিফাইন ব্লকের নিচে একটি ড্রাইভ ফর ব্লক এবং একটি টার্ন ফর ব্লক সংযুক্ত করুন।
ডিফাইন square driving
[সামনে v] দিকে (200) [mm v] চালাও ▶
[ডান v] দিকে (90) ডিগ্রি ঘোরো ▶
যেমন লেখা আছে, My Block শুধুমাত্র বর্গক্ষেত্রের এক দিকেই চলে এবং ঘোরে। এটিকে নিজে থেকে একটি সম্পূর্ণ বর্গক্ষেত্র চালাতে হলে, drive for এবং turn for ব্লক দুটিকে 4-এ সেট করা একটি repeat ব্লকের মধ্যে রাখুন।
ডিফাইন square driving
(4) বার পুনরাবৃত্তি করো
[সামনে v] দিকে (200) [mm v] চালাও ▶
[ডান v] দিকে (90) ডিগ্রি ঘোরো ▶
একটি when started ব্লক সংযুক্ত করুন, তারপর টুলবক্স থেকে square driving নিয়ে এসে এর নিচে সংযুক্ত করুন। এখন আপনার ওয়ার্কস্পেসে define ব্লক এবং এটিকে কল করা when started ব্লক উভয়ই রয়েছে।
ডিফাইন square driving
(4) বার পুনরাবৃত্তি করো
[সামনে v] দিকে (200) [mm v] চালাও ▶
[ডান v] দিকে (90) ডিগ্রি ঘোরো ▶

শুরু হলে
square driving
Make sure your robot is connected to VEXcode, then select Download to download the project to the Brain.
প্রজেক্টটি চালানোর জন্য রান নির্বাচন করুন। রোবটটি একটি বর্গাকার পথে চলবে।