
রোবট-নির্দিষ্ট ব্লক#
ভূমিকা#
হিরো বট ডেক্স-এ দুটি মোটর অপশন, একটি এআই ভিশন সেন্সর, একটি অপটিক্যাল সেন্সর এবং একটি গেম পজিশনিং সিস্টেম (জিপিএস) সেন্সর অন্তর্ভুক্ত রয়েছে।
সকল স্ট্যান্ডার্ড VEXcode VR ব্লক V5 25-26 পুশ ব্যাক প্লেগ্রাউন্ডে ব্যবহারের জন্য উপলব্ধ।
নিচে রোবটের জন্য উপলব্ধ সকল ব্লকের একটি তালিকা দেওয়া হলো:
ড্রাইভট্রেন – রোবটটিকে চালনা ও ঘোরানোর কাজ করে।
কর্ম
ড্রাইভ — রোবটটিকে অনির্দিষ্টকালের জন্য সামনে বা পিছনে চালনা করে।
চালানো — রোবটকে একটি নির্দিষ্ট দূরত্ব পর্যন্ত সামনে বা পিছনে নিয়ে যায়।
turn — রোবটটিকে অনির্দিষ্টকালের জন্য বামে বা ডানে ঘোরায়।
ঘুরতে — রোবটটিকে একটি নির্দিষ্ট সংখ্যক ডিগ্রিতে বামে বা ডানে ঘোরায়।
দিক পরিবর্তন — রোবটকে একটি নির্দিষ্ট দিকের দিকে মুখ করে ঘোরায়।
ঘূর্ণনে ঘোরানো — রোবটকে একটি নির্দিষ্ট ঘূর্ণনে ঘোরায়।
চালনা বন্ধ করুন — রোবটের চলাচল থামিয়ে দেয়।
সেটিংস
চালনার গতি নির্ধারণ করুন — রোবটকে বলে দেয় সে কত দ্রুত চলবে।
মোড় ঘোরার বেগ নির্ধারণ করুন — রোবটকে বলে দেয় কত দ্রুত মোড় নিতে হবে।
চালনার দিক নির্ধারণ — রোবটের বর্তমান দিক পরিবর্তন করে একটি নতুন দিকে নিয়ে যায়।
ড্রাইভ রোটেশন সেট করুন — রোবটের বর্তমান রোটেশনকে একটি নতুন রোটেশনে পরিবর্তন করে।
ড্রাইভ টাইমআউট সেট করুন — রোবটটি একটি মুভমেন্ট শেষ করার জন্য কত সেকেন্ড চেষ্টা করবে তা সেট করে।
মূল্যবোধ
চালনা সম্পন্ন হয়েছে — রোবটের চলাচল শেষ হয়েছে কিনা তা জানায়।
ড্রাইভ চলছে — রোবটটি চলছে কিনা তা জানায়।
চালনার দিক — রোবটের বর্তমান দিক 0 থেকে 359.99 ডিগ্রির মধ্যে জানায়।
ড্রাইভ ঘূর্ণন — রোবটের বর্তমান ঘূর্ণন নির্দেশ করে।
চালনার বেগ — রোবটটি কত দ্রুত চলছে তা জানায়।
গতি – রোবটের মোটরগুলোকে চালনা ও অনুসরণ করা।
কর্ম
মোটর ঘোরান – মোটরটিকে অনির্দিষ্টকালের জন্য সামনে বা পিছনে ঘোরায়।
মোটর ঘোরান – একটি মোটরকে নির্দিষ্ট দূরত্বে (ডিগ্রি বা ঘূর্ণনে) ঘোরায়।
মোটরকে নির্দিষ্ট অবস্থানে ঘোরান – মোটরকে একটি নির্দিষ্ট অবস্থানে ঘোরায়।
মোটর বন্ধ করুন – মোটরের ঘূর্ণন বন্ধ করে।
সেটিংস
মোটরের গতিবেগ নির্ধারণ করুন – মোটরকে বলে দেয় যে এটি কত দ্রুত ঘুরবে।
মোটর টাইমআউট সেট করুন – একটি মোটর তার নড়াচড়া শেষ করার জন্য কতটুকু সময় চেষ্টা করবে তা নির্ধারণ করে।
মোটরের অবস্থান সেট করুন – মোটরের বর্তমান অবস্থানকে একটি নতুন মানে পরিবর্তন করে।
মূল্যবোধ
মোটরের কাজ শেষ – মোটরের ঘোরা শেষ হয়েছে কিনা তা জানায়।
মোটর ঘুরছে – মোটরটি ঘুরছে কিনা তা জানায়।
মোটরের অবস্থান – মোটরের বর্তমান অবস্থান জানায়।
মোটরের বেগ – মোটরটি কত দ্রুত ঘুরছে তা শতাংশ হিসাবে দেখায়, যা -100% থেকে 100% পর্যন্ত হয়ে থাকে।
এআই ভিশন – এআই ভিশন সেন্সর ব্যবহার করে বস্তুসমূহ ধারণ ও বিশ্লেষণ করুন।
কর্ম
অবজেক্ট ডেটা পান – একটি নির্দিষ্ট সিগনেচারের জন্য ডেটা ক্যাপচার করে, যেমন একটি সনাক্তকৃত এআই ক্লাসিফিকেশন।
সেটিংস
অবজেক্ট আইটেম সেট করুন – তালিকা থেকে একটি নির্দিষ্ট অবজেক্ট নির্বাচন করে।
মূল্যবোধ
অবজেক্ট বিদ্যমান – কোনো শ্রেণিবিন্যাস সনাক্ত করা হয়েছে কিনা তা ফেরত দেয়।
object is – কোনো শ্রেণিবিন্যাস সনাক্ত করা হলে ফেরত দেয়।
অবজেক্ট সংখ্যা – কতগুলি অবজেক্ট সনাক্ত করা হয়েছে তা ফেরত দেয়।
অবজেক্ট প্রপার্টি – নিম্নলিখিত বিবরণ ফেরত দেয়:
সংবেদন – রোবটের বিভিন্ন সেন্সর ব্যবহার করুন।
অপটিক্যাল
অপটিক্যাল একটি বস্তু খুঁজে পেয়েছে – সেন্সরটি সীমার মধ্যে কোনো বস্তু সনাক্ত করছে কিনা তা জানায়।
অপটিক্যাল রঙ সনাক্ত করে – অপটিক্যাল সেন্সর একটি নির্দিষ্ট রঙ সনাক্ত করতে পারে কিনা তা জানায়।
অপটিক্যাল উজ্জ্বলতা – অপটিক্যাল সেন্সর দ্বারা শনাক্ত করা উজ্জ্বলতা রিপোর্ট করে।
অপটিক্যাল হিউ – অপটিক্যাল সেন্সর দ্বারা শনাক্ত করা হিউ রিপোর্ট করে।
যখন অপটিক্যাল – যখন অপটিক্যাল সেন্সর কোনো বস্তু শনাক্ত করে বা হারিয়ে ফেলে, তখন সংযুক্ত ব্লক স্ট্যাকটি চালায়।
জিপিএস
GPS অবস্থান – GPS সেন্সর থেকে X অথবা Y অবস্থান ফেরত দেয়।
GPS heading – রোবটটি বর্তমানে যে দিকে মুখ করে আছে সেই দিকটি ফেরত দেয়।
এই পৃষ্ঠার উদাহরণগুলিতে প্লেগ্রাউন্ডের ডিফল্ট শুরুর অবস্থান ব্যবহার করা হয়েছে।
ড্রাইভট্রেন#
ড্রাইভট্রেন ভিআর রোবটের চালনা ও মোড় নেওয়া নিয়ন্ত্রণ করে। ড্রাইভট্রেনটি সামনে বা পেছনে যেতে, বামে বা ডানে ঘুরতে, নির্দিষ্ট দিকে ঘুরতে এবং নিজের ঘূর্ণন অনুসরণ করতে পারে।
কর্ম#
ড্রাইভ#
ড্রাইভ স্ট্যাক ব্লকটি রোবটটিকে অবিরাম সামনে বা পেছনে চালনা করে। রোবটটি ততক্ষণ চলতে থাকবে যতক্ষণ না এটিকে মোড় নেওয়া বা থামানোর মতো অন্য কোনো কাজ দেওয়া হয়।
[সামনে v] দিকে চালাও
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
রোবটটি যেদিকে যাবে: সামনে অথবা পেছনে। |
উদাহরণ
শুরু হলে :: hat events
[Drive forward, then stop.]
[সামনে v] দিকে চালাও
(2) সেকেন্ড অপেক্ষা করো
চালানো বন্ধ করো
ড্রাইভ ফর#
স্ট্যাক ব্লকের ড্রাইভটি রোবটকে একটি নির্দিষ্ট দূরত্ব পর্যন্ত সামনে বা পেছনে চালিত করে। রোবটটির চলাচল শেষ না হওয়া পর্যন্ত প্রকল্পটি অপেক্ষা করবে এবং তারপরেই স্ট্যাকের পরবর্তী ব্লকটি চলবে।
[সামনে v] দিকে (200) [mm v] চালাও ▶
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
রোবটটি যেদিকে যাবে: সামনে অথবা পেছনে। |
দূরত্ব |
রোবটটি যে দূরত্ব অতিক্রম করে। এটি একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হতে পারে। |
ইউনিট |
দূরত্বের একক: মিমি (মিলিমিটার) বা ইঞ্চি |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে :: hat events
[Drive forward.]
[সামনে v] দিকে (500) [mm v] চালাও ▶
পালা#
টার্ন স্ট্যাক ব্লকটি রোবটটিকে অনির্দিষ্টকালের জন্য বামে বা ডানে ঘোরায়। রোবটটি ততক্ষণ ঘুরতে থাকবে যতক্ষণ না এটিকে চালানো বা থামানোর মতো অন্য কোনো কাজ দেওয়া হয়।
[ডান v] দিকে ঘোরো
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
রোবটটি যেদিকে ঘোরে: বামে অথবা ডানে। |
উদাহরণ
শুরু হলে :: hat events
[Turn right, then stop.]
[ডান v] দিকে ঘোরো
(2) সেকেন্ড অপেক্ষা করো
চালানো বন্ধ করো
জন্য ঘুরুন#
স্ট্যাক ব্লকের ‘টার্ন ফর’ অংশটি রোবটকে একটি নির্দিষ্ট সংখ্যক ডিগ্রিতে বামে বা ডানে ঘোরায়। এই ঘূর্ণনটি রোবটের বর্তমান অবস্থানের সাপেক্ষে হয়। রোবটের ঘূর্ণন শেষ না হওয়া পর্যন্ত প্রজেক্টটি অপেক্ষা করবে এবং তারপরেই স্ট্যাকের পরবর্তী ব্লকটি চালু হবে।
[ডান v] দিকে (90) ডিগ্রি ঘোরো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
দিকনির্দেশনা |
রোবটটি যেদিকে ঘোরে: বামে অথবা ডানে। |
কোণ |
রোবটটি যত ডিগ্রি ঘোরে। এটি একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হতে পারে। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে :: hat events
[Turn left, then turn around to the right.]
[বাম v] দিকে (90) ডিগ্রি ঘোরো ▶
[ডান v] দিকে (180) ডিগ্রি ঘোরো ▶
শিরোনামে যান#
হেডিং হলো রোবটের অভিমুখ, যা ডিগ্রিতে পরিমাপ করা হয়। টার্ন টু হেডিং স্ট্যাক ব্লকটি রোবটকে -৩৫৯ থেকে ৩৫৯ ডিগ্রির মধ্যে একটি নির্দিষ্ট হেডিং-এর দিকে ঘোরায়। রোবটটি লক্ষ্য হেডিং-এ পৌঁছানোর জন্য সবচেয়ে ছোট পথটি বেছে নেবে।
প্রারম্ভিক কোণ ০ ডিগ্রি।
রোবটটির ঘোরা শেষ না হওয়া পর্যন্ত প্রজেক্টটি অপেক্ষা করবে এবং তারপরেই স্তূপের পরবর্তী ব্লকটি চলবে।
(90) ডিগ্রি দিকনির্দেশে ঘোরো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
শিরোনাম |
রোবটটির অভিমুখ হবে -৩৫৯ থেকে ৩৫৯ ডিগ্রির মধ্যে। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে :: hat events
[Turn to face the cardinal directions.]
(90) ডিগ্রি দিকনির্দেশে ঘোরো ▶
(2) সেকেন্ড অপেক্ষা করো
(180) ডিগ্রি দিকনির্দেশে ঘোরো ▶
(2) সেকেন্ড অপেক্ষা করো
(270) ডিগ্রি দিকনির্দেশে ঘোরো ▶
(2) সেকেন্ড অপেক্ষা করো
(0) ডিগ্রি দিকনির্দেশে ঘোরো ▶
(2) সেকেন্ড অপেক্ষা করো
ঘূর্ণনে পরিণত করুন#
টার্ন টু রোটেশন স্ট্যাক ব্লকটি রোবটকে একটি নির্দিষ্ট ঘূর্ণনে ঘোরায়।
ঘূর্ণন হল রোবটের ঘুরে যাওয়া, যা ডিগ্রিতে পরিমাপ করা হয়। একটি প্রকল্পের শুরুতে, ঘূর্ণনের মান 0 ডিগ্রিতে সেট করা হয়। set drive rotation ব্লক ব্যবহার করেও ঘূর্ণন সেট করা যেতে পারে।
ঘূর্ণনের মান পরম। এর মানে হলো, মোড় নেওয়ার দিকটি রোবটের বর্তমান ঘূর্ণনের উপর নির্ভর করে। ডানদিকে ঘুরলে ঘূর্ণন বাড়ে এবং বামদিকে ঘুরলে ঘূর্ণন কমে।
উদাহরণস্বরূপ, যদি রোবটটি ০ ডিগ্রি থেকে শুরু করে এবং আপনি এটিকে ৭২০ ডিগ্রি ঘোরান, তবে এটি দুইবার ডানদিকে ঘুরবে। এরপর যদি আপনি এটিকে ৩৬০ ডিগ্রি ঘোরান, তবে এটি একবার বামদিকে ঘুরবে, কারণ ৩৬০ হলো ৭২০-এর চেয়ে কম।
রোবটটির ঘোরা শেষ না হওয়া পর্যন্ত প্রজেক্টটি অপেক্ষা করবে এবং তারপরেই স্তূপের পরবর্তী ব্লকটি চলবে।
(90) ডিগ্রি ঘূর্ণনে ঘোরো ▶
প্যারামিটার |
বর্ণনা |
|---|---|
ঘূর্ণন |
রোবটটি যে ঘূর্ণন মানে (ডিগ্রিতে) ঘুরবে। এটি একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হতে পারে। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে :: hat events
[Turn left, then spin in a circle clockwise and face right.]
(-90) ডিগ্রি ঘূর্ণনে ঘোরো ▶
(2) সেকেন্ড অপেক্ষা করো
(450) ডিগ্রি ঘূর্ণনে ঘোরো ▶
গাড়ি চালানো বন্ধ করুন#
স্টপ ড্রাইভিং স্ট্যাক ব্লকটি রোবটের চলাচল থামিয়ে দেয়।
চালানো বন্ধ করো
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে :: hat events
[Drive forward, then stop.]
[সামনে v] দিকে চালাও
[4] সেকেন্ড অপেক্ষা করো
চালানো বন্ধ করো
সেটিংস#
ড্রাইভ বেগ সেট করুন#
সেট ড্রাইভ ভেলোসিটি স্ট্যাক ব্লকটি রোবটকে বলে দেয় সে কত দ্রুত চলবে। উচ্চতর শতাংশ রোবটকে দ্রুত এবং নিম্নতর শতাংশ রোবটকে ধীরে চালাতে সাহায্য করে।
প্রতিটি প্রকল্প ডিফল্টরূপে রোবটের ৫০% গতিতে চলার মাধ্যমে শুরু হয়।
দ্রষ্টব্য: উচ্চ বেগ রোবটকে দ্রুত চলতে সাহায্য করে, কিন্তু এর নির্ভুলতা কম হতে পারে। কম বেগ রোবটকে ধীরে চলতে সাহায্য করে, কিন্তু এর নির্ভুলতা বেশি হতে পারে।
চালানোর গতি (50) [% v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
বেগ |
০% থেকে ১০০% পর্যন্ত চালনার গতি। |
ইউনিট |
বেগের একক: % |
উদাহরণ
শুরু হলে :: hat events
[Drive forward at the default velocity.]
[সামনে v] দিকে (100) [mm v] চালাও ▶
(1) সেকেন্ড অপেক্ষা করো
[Move slower.]
চালানোর গতি (20) [% v] সেট করো
[সামনে v] দিকে (100) [mm v] চালাও ▶
(1) সেকেন্ড অপেক্ষা করো
[Move faster.]
চালানোর গতি (100) [% v] সেট করো
[সামনে v] দিকে (100) [mm v] চালাও ▶
(1) সেকেন্ড অপেক্ষা করো
মোড় নেওয়ার গতি নির্ধারণ করুন#
সেট টার্ন ভেলোসিটি স্ট্যাক ব্লকটি রোবটকে বলে দেয় সে কত দ্রুত ঘুরবে। উচ্চতর শতাংশ রোবটকে দ্রুত ঘোরায় এবং নিম্নতর শতাংশ রোবটকে ধীরে ঘোরায়।
প্রতিটি প্রকল্প ডিফল্টরূপে রোবটের ৫০% গতিতে ঘোরার মাধ্যমে শুরু হয়।
দ্রষ্টব্য: উচ্চ বেগ রোবটকে দ্রুত ঘোরাতে পারে, কিন্তু তা কম নির্ভুল হতে পারে। নিম্ন বেগ রোবটকে ধীরে ঘোরাতে পারে, কিন্তু তা আরও নির্ভুল হতে পারে।
ঘোরার গতি (50) [% v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
বেগ |
০% থেকে ১০০% পর্যন্ত মোড় নেওয়ার বেগ। |
ইউনিট |
বেগের একক: % |
উদাহরণ
শুরু হলে :: hat events
[Turn at default velocity.]
[ডান v] দিকে (100) ডিগ্রি ঘোরো ▶
(1) সেকেন্ড অপেক্ষা করো
[Turn slower.]
ঘোরার গতি (20)% সেট করো
[ডান v] দিকে (100) ডিগ্রি ঘোরো ▶
(1) সেকেন্ড অপেক্ষা করো
[Turn faster.]
ঘোরার গতি (100)% সেট করো
[ডান v] দিকে (100) ডিগ্রি ঘোরো ▶
(1) সেকেন্ড অপেক্ষা করো
ড্রাইভ হেডিং সেট করুন#
হেডিং হলো রোবটের অভিমুখ, যা ডিগ্রিতে পরিমাপ করা হয়। সেট ড্রাইভ হেডিং স্ট্যাক ব্লকটি রোবটের বর্তমান হেডিং পরিবর্তন করে একটি নতুন হেডিং মানে সেট করে।
উদাহরণস্বরূপ, যদি রোবটটি ডানদিকে মুখ করে থাকে, তবে হেডিং ০ ডিগ্রিতে সেট করলে সেই ডানমুখী অবস্থানটিই নতুন ০ ডিগ্রি হয়ে যায়। এরপর রোবটটি সেই নতুন হেডিং-এর উপর ভিত্তি করে অন্যান্য অবস্থানে ঘুরতে পারে।
চালানোর দিকনির্দেশ (0) ডিগ্রি সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
শিরোনাম |
রোবটের জন্য নির্ধারণ করার হেডিং মান, ডিগ্রিতে। |
উদাহরণ
শুরু হলে :: hat events
[Turn to the left.]
চালানোর দিকনির্দেশ (90) ডিগ্রি সেট করো
(0) ডিগ্রি দিকনির্দেশে ঘোরো ▶
ড্রাইভ ঘূর্ণন সেট করুন#
রোবটটি কতটা ঘুরেছে, তাকেই রোটেশন বলা হয়, যা ডিগ্রিতে পরিমাপ করা হয়। একটি প্রোজেক্টের শুরুতে, রোটেশনের মান ০ ডিগ্রিতে সেট করা থাকে। সেট ড্রাইভ রোটেশন স্ট্যাক ব্লকটি রোবটের বর্তমান রোটেশনকে একটি নতুন মানে পরিবর্তন করে।
উদাহরণস্বরূপ, যদি রোবটটি ডানদিকে দুটি পূর্ণ পাক ঘুরে থাকে, তবে এর ঘূর্ণন মান হবে ৭২০ ডিগ্রি। ঘূর্ণন মান ০ ডিগ্রিতে সেট করলে তা ৭২০ থেকে ০ ডিগ্রিতে রিসেট হয়ে যাবে। এরপর রোবটটি সেই নতুন মানের উপর ভিত্তি করে ঘুরতে পারবে।
চালানোর ঘূর্ণন (0) ডিগ্রি সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
ঘূর্ণন |
রোবটের জন্য ঘূর্ণনের মান, ডিগ্রিতে, নির্ধারণ করতে হবে। এটি একটি পূর্ণসংখ্যা বা দশমিক সংখ্যা হতে পারে। |
উদাহরণ
শুরু হলে :: hat events
[Spin counterclockwise two times.]
চালানোর ঘূর্ণন (720) ডিগ্রি সেট করো
(0) ডিগ্রি ঘূর্ণনে ঘোরো ▶
ড্রাইভ টাইমআউট সেট করুন#
সেট ড্রাইভ টাইমআউট স্ট্যাক ব্লকটি নির্ধারণ করে যে রোবটটি একটি মুভমেন্ট শেষ করার জন্য কত সেকেন্ড চেষ্টা করবে। যদি রোবটটি সেই সময়ের মধ্যে কাজটি শেষ করতে না পারে, তবে এটি চেষ্টা করা বন্ধ করে দেবে এবং স্ট্যাকের পরবর্তী ব্লকে চলে যাবে। এর ফলে রোবটটি কোনো একটি মুভমেন্টে আটকে যায় না।
চালানোর টাইমআউট (1) সেকেন্ড সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
সময় |
রোবটটি একটি নড়াচড়া শেষ করার জন্য যত সেকেন্ড চেষ্টা করতে পারে। এটি একটি পূর্ণ সংখ্যা বা দশমিক সংখ্যা হতে পারে। |
উদাহরণ
শুরু হলে :: hat events
[Drive forward for 1 second, then turn.]
চালানোর টাইমআউট (1) সেকেন্ড সেট করো
[সামনে v] দিকে (25) [ইঞ্চি v] চালাও ▶
[ডান v] দিকে (90) ডিগ্রি ঘোরো ▶
মূল্যবোধ#
ড্রাইভ শেষ হয়েছে#
ড্রাইভ শেষ হয়েছে বুলিয়ান ব্লকটি জানায় যে রোবটটির চলাচল শেষ হয়েছে কিনা। রোবটের চলাচলের উপর ভিত্তি করে অন্যান্য আচরণের সময় নিয়ন্ত্রণ করতে এটি ব্যবহার করা যেতে পারে।
সত্য — রোবটটির নড়াচড়া শেষ হয়েছে।
মিথ্যা — রোবটটি এখনও চলছে।
এই ব্লকটি সেইসব ড্রাইভট্রেইন ব্লকের সাথে একত্রে কাজ করে যেগুলিতে এবং অপেক্ষা করবেন না প্যারামিটারটি রয়েছে।
<চালানো সম্পন্ন?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে :: hat events
[Start spinning when the drive is complete.]
[সামনে v] দিকে (200) [mm v] চালাও ◀ এবং অপেক্ষা করো না
<চালানো সম্পন্ন?> না হওয়া পর্যন্ত অপেক্ষা করো
[ডান v] দিকে (360) ডিগ্রি ঘোরো ▶
ড্রাইভটি সরছে#
drive is moving বুলিয়ান ব্লকটি জানায় যে রোবটটি চলছে কি না। রোবটের চলাচলের উপর ভিত্তি করে অন্যান্য আচরণের সময় নিয়ন্ত্রণ করতে এটি ব্যবহার করা যেতে পারে।
সত্য — রোবটটি চলছে।
মিথ্যা — রোবটটি নড়ছে না।
এই ব্লকটি সেইসব ড্রাইভট্রেইন ব্লকের সাথে একত্রে কাজ করে যেগুলিতে এবং অপেক্ষা করবেন না প্যারামিটারটি রয়েছে।
<চালানো চলছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে :: hat events
[Print that the robot is moving while it is still driving.]
[সামনে v] দিকে (200) [mm v] চালাও ◀ এবং অপেক্ষা করো না
যখন <চালানো চলছে?>
[Still Moving...] প্রিন্ট করো ▶
(0.1) সেকেন্ড অপেক্ষা করো
স্ক্রিন মুছে দাও
अंत
[Done!] প্রিন্ট করো ▶
ড্রাইভের শিরোনাম#
হেডিং হলো রোবটের অভিমুখ, যা ডিগ্রিতে পরিমাপ করা হয়। ড্রাইভ হেডিং রিপোর্টার ব্লকটি ০ থেকে ৩৫৯.৯৯ ডিগ্রি পর্যন্ত হেডিং রিপোর্ট করে।
রোবটটির প্রারম্ভিক অভিমুখ ০ ডিগ্রি।
(ডিগ্রিতে চালানোর দিকনির্দেশ)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে :: hat events
[Display the heading after turning.]
[ডান v] দিকে (450) ডিগ্রি ঘোরো ▶
স্ক্রিনে (ডিগ্রিতে চালানোর দিকনির্দেশ) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
ড্রাইভ ঘূর্ণন#
রোবটটি কতটা ঘুরেছে, তাকেই রোটেশন বলা হয়, যা ডিগ্রিতে পরিমাপ করা হয়। একটি প্রোজেক্টের শুরুতে, রোটেশনের মান ০ ডিগ্রিতে সেট করা থাকে। ড্রাইভ রোটেশন রিপোর্টার ব্লকটি রোবটের বর্তমান রোটেশন রিপোর্ট করে।
ডানদিকে ঘুরলে ঘূর্ণন বাড়ে এবং বামদিকে ঘুরলে ঘূর্ণন কমে। উদাহরণস্বরূপ, ডানদিকে দুটি পূর্ণ পাক দিলে ৭২০ ডিগ্রি ঘূর্ণন দেখানো হবে।
(ডিগ্রিতে চালানোর ঘূর্ণন)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে :: hat events
[Display the rotation after turning.]
[ডান v] দিকে (450) ডিগ্রি ঘোরো ▶
স্ক্রিনে (ডিগ্রিতে চালানোর ঘূর্ণন) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
ড্রাইভ বেগ#
ড্রাইভ ভেলোসিটি রিপোর্টার ব্লকটি জানায় রোবটটি কত দ্রুত চলছে।
([% v]-এ চালানোর গতি)
প্যারামিটার |
বর্ণনা |
|---|---|
ইউনিট |
বেগের একক: % |
উদাহরণ
শুরু হলে :: hat events
[Display the velocity after driving.]
[সামনে v] দিকে (200) [mm v] চালাও ▶
স্ক্রিনে ([% v]-এ চালানোর গতি) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
গতি#
ডেক্স ইনটেক মোটর ব্যবহার করে ব্লকগুলোকে রোবটের ভেতরে টেনে নেয়। কনভেয়র মোটরটি ব্লকগুলোকে ইনটেক থেকে রোবটের শীর্ষে নিয়ে যায়, যাতে সেগুলোকে একটি গোলের দিকে ঠেলে দেওয়া যায়।
প্রতিটি মোটরের নিজস্ব দিক পরিবর্তনের বিকল্প রয়েছে। দিকগুলোর নাম বর্ণনা করে যে, ডেক্স-এ মোটরটি কীভাবে চলে।
কর্ম#
স্পিন মোটর#
স্পিন মোটর স্ট্যাক ব্লকটি একটি মোটরকে দুটি দিকের যেকোনো একটিতে অনির্দিষ্টকালের জন্য ঘোরায়। মোটরটি ততক্ষণ ঘুরতে থাকবে যতক্ষণ না এটিকে অন্য কোনো কাজ দেওয়া হয়, যেমন—ভিন্ন দিকে ঘোরানো বা থামানো।
[ConveyorMotor v] [উপরে v] ঘোরাও
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
ঘোরানোর জন্য মোটর: কনভেয়র মোটর অথবা ইনটেক মোটর। |
দিকনির্দেশনা |
মোটরটি যেদিকে ঘোরে:
|
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [350] [mm v] চালাও ▶
স্পিন মোটরের জন্য#
স্ট্যাক ব্লকের জন্য স্পিন মোটর একটি মোটরকে একটি নির্দিষ্ট দূরত্বে ঘোরায়। এই ঘূর্ণনটি মোটরের বর্তমান অবস্থানের সাপেক্ষে হয়। স্ট্যাকের পরবর্তী ব্লকটি চলার আগে, প্রজেক্টটি মোটরটির ঘূর্ণন শেষ হওয়া পর্যন্ত অপেক্ষা করবে।
[ConveyorMotor v] [উপরে v] দিকে (90) [ডিগ্রি v] ঘোরাও ▶
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
ঘোরানোর জন্য মোটর: কনভেয়র মোটর অথবা ইনটেক মোটর। |
দিকনির্দেশনা |
মোটরটি যেদিকে ঘোরে:
|
দূরত্ব |
মোটরের ঘূর্ণন দূরত্ব। ডিগ্রির ক্ষেত্রে পূর্ণসংখ্যা ব্যবহার করা হয়। ঘূর্ণনের ক্ষেত্রে পূর্ণসংখ্যা বা দশমিক সংখ্যা ব্যবহার করা যেতে পারে। |
ইউনিট |
দূরত্বের একক: ডিগ্রি বা টার্ন। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [350] [mm v] চালাও ▶
মোটর ঘুরিয়ে অবস্থানে আনুন#
স্পিন মোটর টু পজিশন স্ট্যাক ব্লকটি একটি মোটরকে একটি নির্দিষ্ট অবস্থানে ঘোরায়।
একটি মোটরের অবস্থান হলো এটি কতটুকু ঘুরেছে, যা ডিগ্রি বা টার্ন-এ পরিমাপ করা হয়। এক টার্ন ৩৬০ ডিগ্রির সমান। একটি প্রোজেক্টের শুরুতে, মোটরের অবস্থান ০ ডিগ্রিতে সেট করা থাকে। সেট মোটর পজিশন ব্লক ব্যবহার করেও মোটরের অবস্থান সেট করা যায়।
অবস্থানের মানগুলো পরম। এর মানে হলো, ঘূর্ণনের দিক মোটরের বর্তমান অবস্থানের উপর নির্ভর করে।
উদাহরণস্বরূপ, যদি মোটরটি ০ ডিগ্রি থেকে যাত্রা শুরু করে ৭২০ ডিগ্রি অবস্থানে ঘোরে, তবে এটি সামনের দিকে দুইবার ঘুরবে। এরপর যদি এটি ৩৬০ ডিগ্রি অবস্থানে ঘোরে, তবে এটি পেছনের দিকে একবার ঘুরবে, কারণ ৩৬০ হলো ৭২০-এর চেয়ে কম।
[ConveyorMotor v] (90) [ডিগ্রি v] অবস্থানে ঘোরাও ▶
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
ঘোরানোর জন্য মোটর: কনভেয়র মোটর অথবা ইনটেক মোটর। |
অবস্থান |
মোটরটি যে অবস্থানে ঘুরবে। ডিগ্রির ক্ষেত্রে পূর্ণসংখ্যা ব্যবহার করা হয়। ঘূর্ণনের ক্ষেত্রে পূর্ণসংখ্যা বা দশমিক সংখ্যা ব্যবহার করা যেতে পারে। |
ইউনিট |
অবস্থানের একক: ডিগ্রি বা পাক। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v] [200] [ডিগ্রি v] অবস্থানে ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [350] [mm v] চালাও ▶
মোটর বন্ধ করুন#
স্টপ মোটর স্ট্যাক ব্লকটি নির্বাচিত মোটরটিকে বন্ধ করে দেয়।
[ConveyorMotor v] থামাও
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটরটি বন্ধ করতে হবে: কনভেয়র মোটর অথবা ইনটেক মোটর। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [350] [mm v] চালাও ▶
[IntakeMotor v] থামাও
সেটিংস#
মোটরের বেগ সেট করুন#
সেট মোটর ভেলোসিটি স্ট্যাক ব্লকটি একটি মোটরকে বলে দেয় যে এটি কত দ্রুত ঘুরবে। উচ্চতর শতাংশ মোটরকে দ্রুত ঘোরায় এবং নিম্নতর শতাংশ মোটরকে ধীরে ঘোরায়।
প্রতিটি প্রজেক্ট ডিফল্টরূপে প্রতিটি মোটর ৫০% গতিতে ঘোরার মাধ্যমে শুরু হয়।
দ্রষ্টব্য: উচ্চ বেগে মোটর দ্রুত ঘোরে, কিন্তু এর নির্ভুলতা কম হতে পারে। নিম্ন বেগে মোটর ধীরে ঘোরে, কিন্তু এর নির্ভুলতা বেশি হতে পারে।
[ConveyorMotor v]-এর গতি [50] [% v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
বেগ নির্ধারণের জন্য ব্যবহৃত মোটর: কনভেয়র মোটর অথবা ইনটেক মোটর। |
বেগ |
যে গতিতে মোটরটি ঘুরবে। শতাংশ ০% থেকে ১০০% পর্যন্ত পূর্ণ সংখ্যা ব্যবহার করে। |
ইউনিট |
বেগের একক: %। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v]-এর গতি [100] [% v] সেট করো
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [400] [mm v] চালাও ▶
মোটর টাইমআউট সেট করুন#
সেট মোটর টাইমআউট স্ট্যাক ব্লকটি নির্ধারণ করে যে একটি মোটর তার গতি শেষ করার জন্য কতটুকু সময় চেষ্টা করবে। যদি মোটরটি সেই সময়ের মধ্যে তার গতি শেষ করতে না পারে, তবে এটি চেষ্টা করা বন্ধ করে দেবে এবং স্ট্যাকের পরবর্তী ব্লকে চলে যাবে। এর ফলে মোটরটি কোনো একটি গতিতে আটকে যায় না।
[ConveyorMotor v]-এর টাইমআউট [1] সেকেন্ড সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটরটির টাইমআউট সেট করতে হবে: কনভেয়র মোটর অথবা ইনটেক মোটর। |
সময় |
একটি নড়াচড়া শেষ করতে মোটরটি যত সেকেন্ড চেষ্টা করতে পারে, সেই সংখ্যা। এটি একটি পূর্ণ সংখ্যা বা দশমিক সংখ্যা হতে পারে। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v]-এর টাইমআউট [0.5] সেকেন্ড সেট করো
[ConveyorMotor v] [1000] [ডিগ্রি v] অবস্থানে ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [400] [mm v] চালাও ▶
অবস্থান#
মোটর অবস্থান#
একটি মোটরের অবস্থান হলো এটি কতটুকু ঘুরেছে, যা ডিগ্রি বা ঘূর্ণন সংখ্যায় পরিমাপ করা হয়। এক ঘূর্ণন ৩৬০ ডিগ্রির সমান। মোটর পজিশন রিপোর্টার ব্লকটি মোটরের বর্তমান অবস্থান নির্দেশ করে।
প্রকল্পের শুরুতে মোটরের অবস্থান ০ ডিগ্রিতে সেট করা হয়। যদি মোটরটি সামনের দিকে এক পূর্ণ পাক ঘোরে, তবে এর অবস্থান হবে ৩৬০ ডিগ্রি বা ১ পাক। আর যদি মোটরটি বিপরীত দিকে ঘোরে, তবে এর অবস্থান ঋণাত্মক হবে।
([ডিগ্রি v]-এ [ConveyorMotor v]-এর অবস্থান)
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
মোটরটি কনভেয়র মোটর অথবা ইনটেক মোটর-এর অবস্থান জানাবে। |
ইউনিট |
মোটরের অবস্থান জানানোর একক: ডিগ্রি বা ঘূর্ণন। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
যখন <([ডিগ্রি v]-এ [ConveyorMotor v]-এর অবস্থান) [math_less_than v] [200]>
[ConveyorMotor v] [উপরে v] ঘোরাও
अंत
[ConveyorMotor v] থামাও
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [400] [mm v] চালাও ▶
মোটরের অবস্থান সেট করুন#
একটি মোটরের অবস্থান হলো এটি কতটুকু ঘুরেছে, যা ডিগ্রি বা ঘূর্ণনে পরিমাপ করা হয়। এক ঘূর্ণন ৩৬০ ডিগ্রির সমান। ‘সেট মোটর পজিশন’ স্ট্যাক ব্লকটি মোটরের বর্তমান অবস্থানকে একটি নতুন মানে পরিবর্তন করে।
উদাহরণস্বরূপ, যদি একটি মোটর ১৮০ ডিগ্রি ঘুরে থাকে, তবে এর অবস্থান ০ ডিগ্রিতে সেট করলে সেই অবস্থানটি ১৮০ থেকে ০ ডিগ্রিতে রিসেট হয়ে যাবে। এরপর মোটরটি সেই নতুন মানের উপর ভিত্তি করে বিভিন্ন অবস্থানে ঘুরতে পারবে।
[ConveyorMotor v]-এর অবস্থান (0) [ডিগ্রি v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
কনভেয়র মোটর অথবা ইনটেক মোটরের অবস্থান নির্ধারণের জন্য মোটর। |
অবস্থান |
মোটরটি যে অবস্থানে ঘুরবে। ডিগ্রির ক্ষেত্রে পূর্ণসংখ্যা ব্যবহার করা হয়। ঘূর্ণনের ক্ষেত্রে পূর্ণসংখ্যা বা দশমিক সংখ্যা ব্যবহার করা যেতে পারে। |
ইউনিট |
অবস্থানের একক: ডিগ্রি বা পাক। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v]-এর অবস্থান [-200] [ডিগ্রি v] সেট করো
[ConveyorMotor v] [0] [ডিগ্রি v] অবস্থানে ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [400] [mm v] চালাও ▶
মূল্যবোধ#
মোটরটি তৈরি করা হয়েছে#
motor is done বুলিয়ান ব্লকটি জানায় যে মোটরটির চলাচল শেষ হয়েছে কি না। মোটরের চলাচলের উপর ভিত্তি করে অন্যান্য কার্যকলাপের সময় নিয়ন্ত্রণ করতে এটি ব্যবহার করা যেতে পারে।
সত্য — মোটরটির চলাচল শেষ হয়েছে।
মিথ্যা — মোটরটি এখনও ঘুরছে।
এই ব্লকটি নিম্নলিখিত মোশন ব্লকগুলির সাথে একত্রে কাজ করে যেগুলিতে এবং অপেক্ষা করো না প্যারামিটার রয়েছে: মোটর ঘোরান এবং মোটরকে অবস্থানে ঘোরান।
<[ConveyorMotor v] সম্পন্ন?>
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
চলাচল শেষ হয়েছে কিনা তা জানানোর জন্য মোটরটি হলো: কনভেয়র মোটর অথবা ইনটেক মোটর। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v] [300] [ডিগ্রি v] অবস্থানে ঘোরাও ◀ এবং অপেক্ষা করো না
[সামনে v] দিকে চালাও
[IntakeMotor v] [intake v] ঘোরাও
<[ConveyorMotor v] সম্পন্ন?> না হওয়া পর্যন্ত অপেক্ষা করো
চালানো বন্ধ করো
[IntakeMotor v] থামাও
মোটর ঘুরছে#
motor is spinning বুলিয়ান ব্লকটি জানায় যে মোটরটি ঘুরছে কি না। মোটরের নড়াচড়ার উপর ভিত্তি করে অন্যান্য কার্যকলাপের সময় নিয়ন্ত্রণ করতে এটি ব্যবহার করা যেতে পারে।
সত্য — মোটরটি ঘুরছে।
মিথ্যা — মোটরটি ঘুরছে না।
এই ব্লকটি নিম্নলিখিত মোশন ব্লকগুলির সাথে একত্রে কাজ করে যেগুলিতে এবং অপেক্ষা করো না প্যারামিটার রয়েছে: মোটর ঘোরান এবং মোটরকে অবস্থানে ঘোরান।
<[ConveyorMotor v] ঘুরছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
মোটরটি ঘুরছে কিনা তা জানানোর জন্য: কনভেয়র মোটর নাকি ইনটেক মোটর। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v] [300] [ডিগ্রি v] অবস্থানে ঘোরাও ◀ এবং অপেক্ষা করো না
[0.1] সেকেন্ড অপেক্ষা করো
যখন <[ConveyorMotor v] ঘুরছে?>
[সামনে v] দিকে [200] [mm v] চালাও ▶
[IntakeMotor v] [intake v] ঘোরাও
মোটর বেগ#
মোটর বেগ রিপোর্টার ব্লকটি মোটরের ঘূর্ণন গতিকে -১০০% থেকে ১০০% পর্যন্ত শতাংশে প্রকাশ করে।
([% v]-এ [ConveyorMotor v]-এর গতি :: custom-motion)
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটরটি কনভেয়র মোটর অথবা ইনটেক মোটর-এর বেগ রিপোর্ট করবে। |
ইউনিট |
মোটরের বেগ প্রকাশের একক: %। |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v]-এর গতি [100] [% v] সেট করো
[ConveyorMotor v] [300] [ডিগ্রি v] অবস্থানে ঘোরাও ◀ এবং অপেক্ষা করো না
[0.2] সেকেন্ড অপেক্ষা করো
([% v]-এ [ConveyorMotor v]-এর গতি :: custom-motion) প্রিন্ট করো ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [400] [mm v] চালাও ▶
এআই ভিশন#
কর্ম#
অবজেক্ট ডেটা পান#
গেট অবজেক্ট ডেটা ব্লকটি এআই ভিশন সেন্সর ফ্রেম থেকে ডেটা ফিল্টার করে একটি একক সিগনেচারে নিয়ে আসে — যা হলো সেন্সর দ্বারা শনাক্তযোগ্য কোনো কিছুর একটি সংরক্ষিত বিবরণ, যেমন মাঠের কোনো গেম এলিমেন্ট।
ডেটা সেটটি অবজেক্টগুলিকে প্রস্থ অনুসারে বৃহত্তম থেকে ক্ষুদ্রতম ক্রমে সংরক্ষণ করে, যা সূচক 0 থেকে শুরু হয়। প্রতিটি অবজেক্টের বৈশিষ্ট্যগুলি AI Vision object property ব্লক ব্যবহার করে অ্যাক্সেস করা যেতে পারে। যদি কোনও মিলযুক্ত অবজেক্ট সনাক্ত করা না যায় তবে একটি খালি ডেটা সেট ফেরত দেওয়া হয়।
AI Vision থেকে [AI Classifications v] ডেটা নাও
প্যারামিটার |
বর্ণনা |
|---|---|
স্বাক্ষর |
প্রদত্ত সিগনেচারের ডেটা অন্তর্ভুক্ত করার জন্য ডেটাসেট ফিল্টার করে। উপলব্ধ সিগনেচারগুলো হলো:
|
উদাহরণ
শুরু হলে
[If an object is detected, pick it up.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে চালাও
<[Bumper v] চাপা হয়েছে?> না হওয়া পর্যন্ত অপেক্ষা করো
চালানো বন্ধ করো
বিরতি দাও
সেটিংস#
বস্তু আইটেম সেট করুন#
সেট অবজেক্ট আইটেম ব্লকটি নির্ধারণ করে যে ডেটাসেটের কোন আইটেমটি ব্যবহার করা হবে।
[AIVision v] অবজেক্ট আইটেম [1] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
আইটেম |
ডেটাসেটে ব্যবহার করার জন্য আইটেমের সংখ্যা। |
উদাহরণ
শুরু হলে
[Display what object is farthest away.]
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
[AIVision v] অবজেক্ট আইটেম ([AIVision v] অবজেক্টের সংখ্যা) সেট করো
সব সারি মুছে দাও
যদি <[AIVision v] অবজেক্ট কি [BlueBlock v]?> তাহলে
[Blue Block farthest away.] প্রিন্ট করো ▶
অন্যথায়
[Red Block farthest away.] প্রিন্ট করো ▶
মূল্যবোধ#
বস্তু বিদ্যমান#
object exists ব্লকটি একটি বুলিয়ান মান রিটার্ন করে, যা নির্দেশ করে যে ডেটাসেটটিতে কোনো অবজেক্ট শনাক্ত করা হয়েছে কি না।
সত্য – ডেটাসেটটিতে একটি শনাক্তকৃত বস্তু অন্তর্ভুক্ত রয়েছে।
মিথ্যা – ডেটাসেটটিতে কোনো শনাক্তকৃত বস্তু অন্তর্ভুক্ত নেই।
<[AIVision v] অবজেক্ট আছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[If an an object is detected, pick it up.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে চালাও
<[Bumper v] চাপা হয়েছে?> না হওয়া পর্যন্ত অপেক্ষা করো
চালানো বন্ধ করো
বিরতি দাও
বস্তুটি হল#
AI Vision object is ব্লকটি একটি বুলিয়ান মান প্রদান করে, যা নির্দেশ করে যে শনাক্তকৃত বস্তুটি একটি নির্দিষ্ট শ্রেণিবিন্যাসের সাথে মেলে কি না।
সত্য – ডেটাসেটের আইটেমটি হলো নির্দিষ্ট অবজেক্টটি।
মিথ্যা – ডেটাসেটের আইটেমটি নির্দিষ্ট অবজেক্টটি নয়।
<[AIVision v] অবজেক্ট কি [BlueBlock v]?>
প্যারামিটার |
বর্ণনা |
|---|---|
বস্তু |
আইটেমটিকে কোন বস্তুর সাথে তুলনা করতে হবে:
|
উদাহরণ
শুরু হলে
[Display what object is farthest away.]
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
[AIVision v] অবজেক্ট আইটেম ([AIVision v] অবজেক্টের সংখ্যা) সেট করো
সব সারি মুছে দাও
যদি <[AIVision v] অবজেক্ট কি [BlueBlock v]?> তাহলে
[Blue Block farthest away.] প্রিন্ট করো ▶
অন্যথায়
[Red Block farthest away.] প্রিন্ট করো ▶
বস্তুর সংখ্যা#
অবজেক্ট কাউন্ট ব্লকটি ডেটাসেটে শনাক্ত করা অবজেক্টের সংখ্যা একটি পূর্ণসংখ্যা হিসেবে ফেরত দেয়।
([AIVision] অবজেক্টের সংখ্যা)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Display what object is farthest away.]
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
[AIVision v] অবজেক্ট আইটেম ([AIVision v] অবজেক্টের সংখ্যা) সেট করো
সব সারি মুছে দাও
যদি <[AIVision v] অবজেক্ট কি [BlueBlock v]?> তাহলে
[Blue Block farthest away.] প্রিন্ট করো ▶
অন্যথায়
[Red Block farthest away.] প্রিন্ট করো ▶
অবজেক্ট প্রপার্টি#
get object data ব্লকটি ব্যবহার করার পরে সংরক্ষিত প্রতিটি অবজেক্টের সাথে ছয়টি বৈশিষ্ট্য অন্তর্ভুক্ত থাকে (নীচে দেখানো হয়েছে)।
([AIVision v] অবজেক্ট [প্রস্থ v])
সমস্ত প্রপার্টি ভ্যালুগুলো, গেট অবজেক্ট ডেটা ব্লকটি ব্যবহার করার মুহূর্তে এআই ভিশন সেন্সরের ভিউতে শনাক্ত করা বস্তুটির অবস্থান এবং আকার বর্ণনা করে। এই ভ্যালুগুলো সেন্সরটির ৩২০ বাই ২৪০ পিক্সেল রেজোলিউশনের উপর ভিত্তি করে পিক্সেলে পরিমাপ করা হয়।
প্যারামিটার |
বর্ণনা |
|---|---|
সম্পত্তি |
Which property of the detected object to use: |
প্রস্থ#
width প্রপার্টিটি শনাক্তকৃত অবজেক্টের প্রস্থকে পিক্সেলে প্রকাশ করে, যা ১ থেকে ৩২০ পর্যন্ত একটি পূর্ণ সংখ্যা।
([AIVision v] অবজেক্ট [প্রস্থ v])
উদাহরণ
শুরু হলে
[If an an object is detected, approach and pick it up.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
যদি <([AIVision v] অবজেক্ট [প্রস্থ v]) [math_greater_than v] [65]> তাহলে
চালানো বন্ধ করো
বিরতি দাও
অন্যথায়
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে চালাও
উচ্চতা#
height প্রপার্টিটি শনাক্তকৃত অবজেক্টের উচ্চতা ১ থেকে ২৪০ পর্যন্ত একটি পূর্ণ সংখ্যা হিসেবে পিক্সেলে প্রকাশ করে।
([AIVision v] অবজেক্ট [উচ্চতা v])
উদাহরণ
শুরু হলে
[If an an object is detected, approach and pick it up.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
যদি <([AIVision v] অবজেক্ট [উচ্চতা v]) [math_greater_than v] [55]> তাহলে
চালানো বন্ধ করো
বিরতি দাও
অন্যথায়
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে চালাও
কেন্দ্রX#
centerX প্রপার্টিটি শনাক্তকৃত অবজেক্টের কেন্দ্রের x-স্থানাঙ্ককে পিক্সেলে ০ থেকে ৩২০ পর্যন্ত একটি পূর্ণ সংখ্যা হিসেবে প্রকাশ করে।
([AIVision v] অবজেক্ট [centerX v])
উদাহরণ
শুরু হলে
[Pick up a Block from the top left group.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
[বাম v] দিকে [80] ডিগ্রি ঘোরো ▶
[সামনে v] দিকে [100] [mm v] চালাও ▶
ঘোরার গতি [20] [% v] সেট করো
[বাম v] দিকে ঘোরো
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
যদি <<[140] [math_less_than v] ([AIVision v] অবজেক্ট [centerX v])> এবং <([AIVision v] অবজেক্ট [centerX v]) [math_less_than v] [180]>> তাহলে
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে চালাও
<[Bumper v] চাপা হয়েছে?> না হওয়া পর্যন্ত অপেক্ষা করো
চালানো বন্ধ করো
কেন্দ্রY#
centerY প্রপার্টিটি শনাক্তকৃত অবজেক্টের কেন্দ্রের y-স্থানাঙ্ককে পিক্সেলে ০ থেকে ২৪০ পর্যন্ত একটি পূর্ণ সংখ্যা হিসেবে প্রকাশ করে।
([AIVision v] অবজেক্ট [centerY v])
উদাহরণ
শুরু হলে
[If an an object is detected, approach and pick it up.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
যদি <([AIVision v] অবজেক্ট [centerY v]) [math_greater_than v] [140]> তাহলে
চালানো বন্ধ করো
বিরতি দাও
অন্যথায়
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে চালাও
অরিজিনএক্স#
originX প্রপার্টিটি শনাক্তকৃত অবজেক্টের বাউন্ডিং বক্সের উপরের-বাম কোণার x-স্থানাঙ্ককে পিক্সেলে ০ থেকে ৩২০ পর্যন্ত একটি পূর্ণ সংখ্যা হিসেবে প্রকাশ করে।
([AIVision v] অবজেক্ট [originX v])
উদাহরণ
শুরু হলে
[Pick up a Block from the top left group.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
[বাম v] দিকে [80] ডিগ্রি ঘোরো ▶
[সামনে v] দিকে [100] [mm v] চালাও ▶
ঘোরার গতি [20] [% v] সেট করো
[বাম v] দিকে ঘোরো
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
যদি <<[100] [math_less_than v] ([AIVision v] অবজেক্ট [originX v])> এবং <([AIVision v] অবজেক্ট [originX v]) [math_less_than v] [140]>> তাহলে
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে চালাও
<[Bumper v] চাপা হয়েছে?> না হওয়া পর্যন্ত অপেক্ষা করো
চালানো বন্ধ করো
উৎপত্তি#
originY প্রপার্টিটি শনাক্তকৃত অবজেক্টের বাউন্ডিং বক্সের উপরের-বাম কোণার y-স্থানাঙ্ককে পিক্সেলে ০ থেকে ২৪০ পর্যন্ত একটি পূর্ণ সংখ্যা হিসেবে প্রকাশ করে।
([AIVision v] অবজেক্ট [originY v])
উদাহরণ
শুরু হলে
[If an an object is detected, approach and pick it up.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
চিরকাল
[AIVision v] থেকে [AI Classifications v] ডেটা নাও
যদি <[AIVision v] অবজেক্ট আছে?> তাহলে
যদি <[120] [math_less_than v] ([AIVision v] অবজেক্ট [originY v])> তাহলে
চালানো বন্ধ করো
বিরতি দাও
অন্যথায়
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে চালাও
अंत
अंत
সংবেদন#
অপটিক্যাল#
অপটিক্যাল একটি বস্তু খুঁজে পেয়েছে।#
Optical found an object বুলিয়ান ব্লকটি জানায় যে অপটিক্যাল সেন্সরটি তার সীমার মধ্যে কোনো বস্তু শনাক্ত করেছে কি না।
সত্য — অপটিক্যাল সেন্সরটি একটি বস্তু শনাক্ত করে।
মিথ্যা — অপটিক্যাল সেন্সরটি কোনো বস্তু শনাক্ত করতে পারছে না।
<[Optical v] কোনো অবজেক্ট খুঁজে পেয়েছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Move the preloaded Block to the top of the Conveyor.]
[ConveyorMotor v] [উপরে v] ঘোরাও
<[Optical v] কোনো অবজেক্ট খুঁজে পেয়েছে?> না হওয়া পর্যন্ত অপেক্ষা করো
[ConveyorMotor v] থামাও
অপটিক্যাল রঙ সনাক্ত করে#
Optical detects color বুলিয়ান ব্লকটি, শনাক্তকৃত হিউ মানের উপর ভিত্তি করে, অপটিক্যাল সেন্সরটি একটি নির্দিষ্ট রঙ শনাক্ত করতে পারছে কি না তা জানায়।
সত্য – সেন্সরটি নির্দিষ্ট রঙটি শনাক্ত করেছে।
মিথ্যা – সেন্সরটি নির্দিষ্ট রঙটি শনাক্ত করতে পারছে না।
<[Optical v] কি [লাল v] শনাক্ত করছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
রঙ |
কোন রঙটি খুঁজতে হবে:
|
উদাহরণ
শুরু হলে
[Pick up and move a Blue Block to the top of the Conveyor.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [360] [mm v] চালাও ▶
[ConveyorMotor v] [উপরে v] ঘোরাও
<[Optical v] কি [নীল v] শনাক্ত করছে?> না হওয়া পর্যন্ত অপেক্ষা করো
[ConveyorMotor v] থামাও
অপটিক্যাল উজ্জ্বলতা#
অপটিক্যাল ব্রাইটনেস রিপোর্টার ব্লকটি অপটিক্যাল সেন্সরে কী পরিমাণ আলো প্রতিফলিত হচ্ছে, তা ০% থেকে ১০০% পর্যন্ত শতাংশে প্রকাশ করে।
(% [Optical v]-এর উজ্জ্বলতা)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Move the preloaded Block to the top of the Conveyor.]
[ConveyorMotor v] [উপরে v] ঘোরাও
<[0] [math_less_than v] (% [Optical v]-এর উজ্জ্বলতা)> না হওয়া পর্যন্ত অপেক্ষা করো
[ConveyorMotor v] থামাও
অপটিক্যাল হিউ#
অপটিক্যাল হিউ রিপোর্টার ব্লকটি অপটিক্যাল সেন্সর দ্বারা শনাক্তকৃত হিউ-কে ০ থেকে ৩৫৯ ডিগ্রির মধ্যে একটি সংখ্যা হিসেবে রিপোর্ট করে।
হিউ হলো কালার হুইলের সংখ্যা ব্যবহার করে রঙ বর্ণনা করার একটি পদ্ধতি।
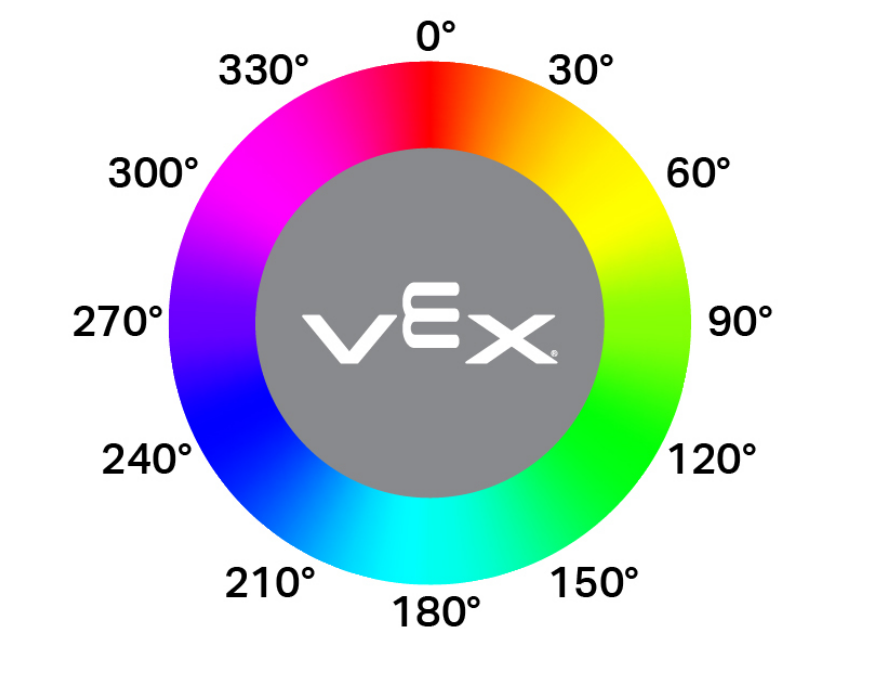
(ডিগ্রিতে [Optical v]-এর হিউ)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Pick up and move a Blue Block to the top of the Conveyor.]
[ConveyorMotor v] [উপরে v] দিকে [200] [ডিগ্রি v] ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে [360] [mm v] চালাও ▶
[ConveyorMotor v] [উপরে v] ঘোরাও
<[240] [math_equal v] (ডিগ্রিতে [Optical v]-এর হিউ)> না হওয়া পর্যন্ত অপেক্ষা করো
[ConveyorMotor v] থামাও
যখন অপটিক্যাল#
যখনই অপটিক্যাল সেন্সর কোনো বস্তু শনাক্ত করে বা হারিয়ে ফেলে, তখন when Optical হ্যাট ব্লকটি এর সাথে সংযুক্ত ব্লকের স্তূপটিকে চালু করে।
যখন [Optical v] একটি অবজেক্ট [শনাক্ত করছে v]
প্যারামিটার |
বর্ণনা |
|---|---|
রাজ্য |
সংযুক্ত ব্লক স্ট্যাকটি কখন চলবে: detects চলে যখন একটি অনাবিষ্কৃত বস্তু শনাক্ত হয়, আর loses চলে যখন একটি শনাক্তকৃত বস্তু আর শনাক্ত করা যায় না। |
জিপিএস#
জিপিএস অবস্থান#
জিপিএস পজিশন ব্লকটি জিপিএস (গেম পজিশনিং সিস্টেম™) সেন্সরের সাহায্যে কোনো মাঠের কেন্দ্র থেকে রোবটের মোড় নেওয়ার নির্দেশক বিন্দুর অবস্থানগত অফসেট প্রদান করে।
([mm v]-এ [GPS v]-এর [X v] অবস্থান)
প্যারামিটার |
বর্ণনা |
|---|---|
অক্ষ |
কোন অক্ষের তথ্য প্রদান করতে হবে:
|
ইউনিট |
অবস্থান বোঝানোর একক: মিমি বা ইঞ্চি |
উদাহরণ
শুরু হলে
[Pick up a second Block.]
[ConveyorMotor v] [200] [ডিগ্রি v] অবস্থানে ঘোরাও ▶
[IntakeMotor v] [intake v] ঘোরাও
[সামনে v] দিকে চালাও
<[-450] [math_greater_than v] ([mm v]-এ [GPS v]-এর [Y v] অবস্থান)> না হওয়া পর্যন্ত অপেক্ষা করো
চালানো বন্ধ করো
জিপিএস দিকনির্দেশনা#
জিপিএস হেডিং ব্লকটি VEX GPS ফিল্ড কোড থেকে প্রাপ্ত GPS (গেম পজিশনিং সিস্টেম™) সেন্সরের রিডিংয়ের উপর ভিত্তি করে রোবটটির বর্তমান দিকনির্দেশক দিকটি (হেডিং) প্রদর্শন করে, যার পরিসর ০.০০ থেকে ৩৫৯.৯৯ ডিগ্রি পর্যন্ত।
(ডিগ্রিতে [GPS v]-এর দিকনির্দেশ)
প্যারামিটার |
বর্ণনা |
|---|---|
এই ব্লকটির কোনো প্যারামিটার নেই। |
উদাহরণ
শুরু হলে
[Score the preloaded Block into a Center Goal.]
[বাম v] দিকে ঘোরো
<[40] [math_greater_than v] (ডিগ্রিতে [GPS v]-এর দিকনির্দেশ)> না হওয়া পর্যন্ত অপেক্ষা করো
[সামনে v] দিকে [1000] [mm v] চালাও ▶
[ডান v] দিকে ঘোরো
<(ডিগ্রিতে [GPS v]-এর দিকনির্দেশ) [math_greater_than v] [310]> না হওয়া পর্যন্ত অপেক্ষা করো
[বিপরীত v] দিকে [200] [mm v] চালাও ▶
[ConveyorMotor v] [উপরে v] ঘোরাও