
V5 ওভাররাইড (ফ্লেক্স)#
Flex হল VEX V5 হিরো বট যা V5 26-27 ওভাররাইড প্লেগ্রাউন্ড-এ ব্যবহৃত হয়।
রোবটের সংক্ষিপ্ত বিবরণ#
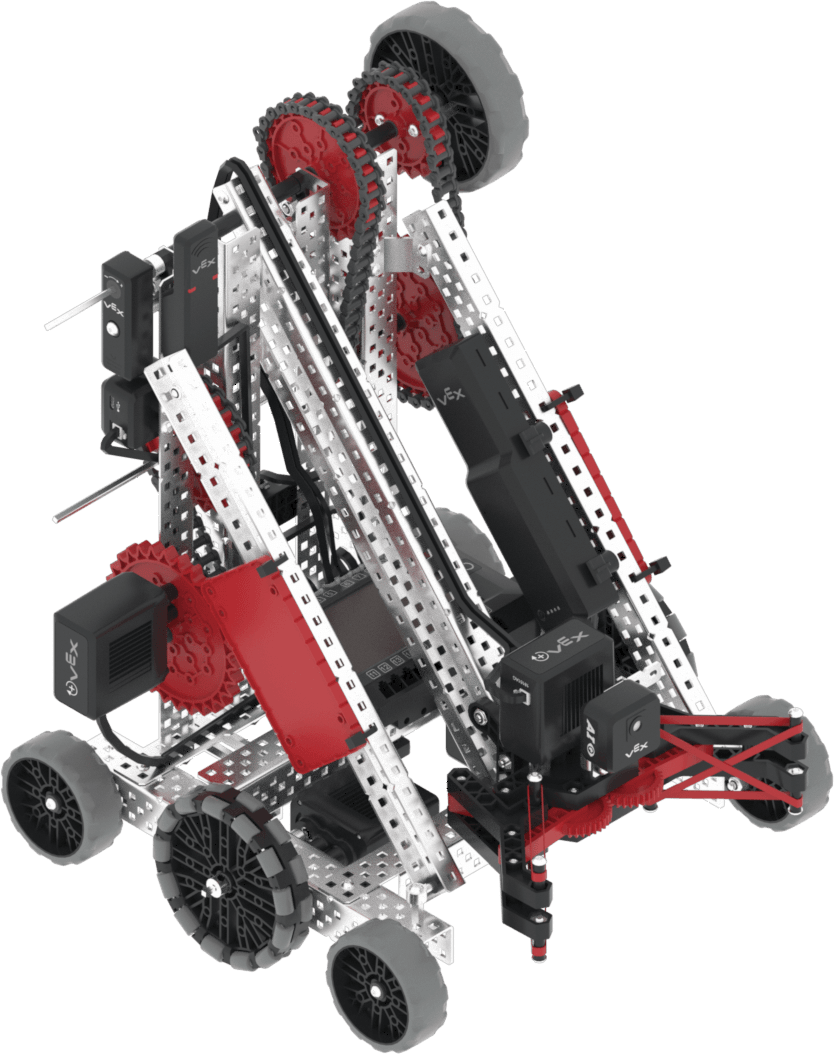
Flex সাধারণ VR নিয়ন্ত্রণ এবং সেন্সর যেমন ইনার্শিয়াল সেন্সর এবং ব্রেইন টাইমার সমর্থন করে, এছাড়াও Flex-এর অতিরিক্ত নির্দিষ্ট বৈশিষ্ট্যগুলি রোবট-নির্দিষ্ট ব্লক এবং রোবট-নির্দিষ্ট পাইথন-এ আলোচনা করা হয়েছে।
মোটর#
কনফিগারেশন এবং |
বর্ণনা |
|---|---|
|
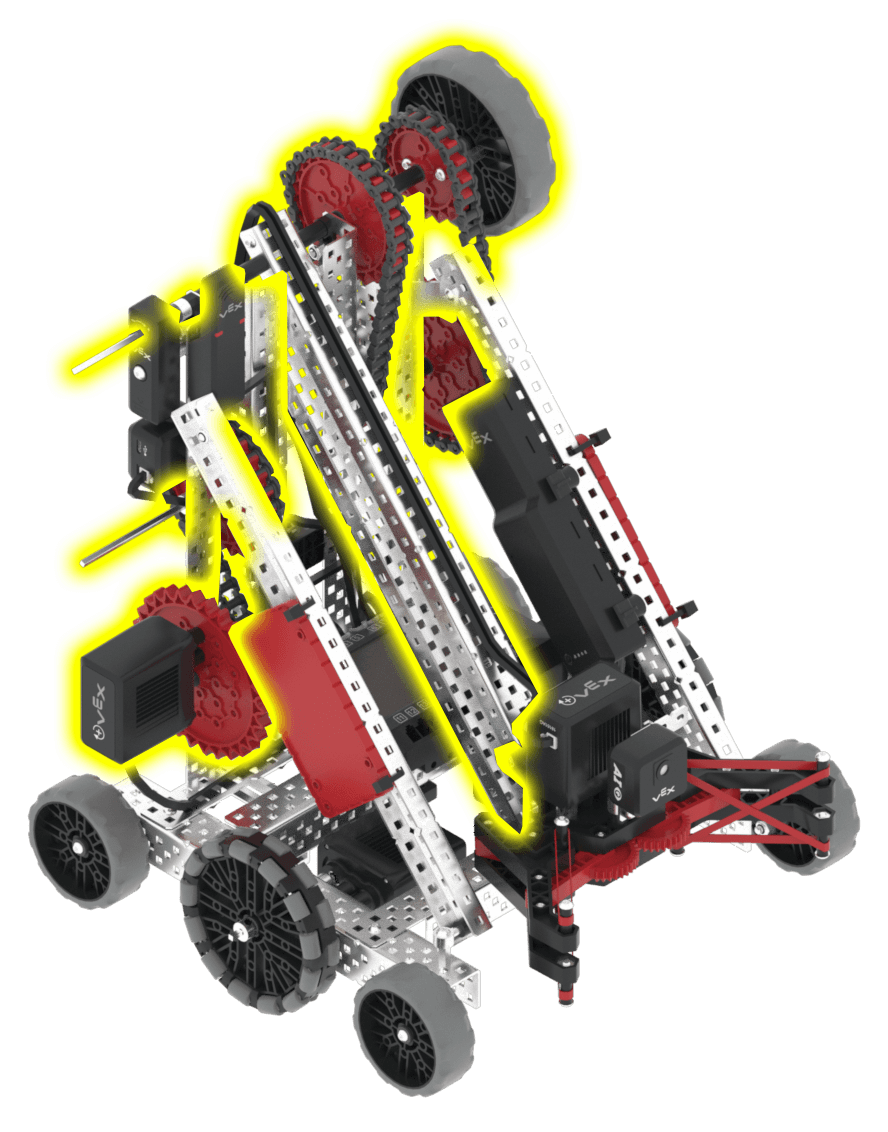
বাহুটিকে উপরে ও নিচে ওঠানো যায়। বাহুটি ২০০০ ডিগ্রিতে সম্পূর্ণভাবে ওঠানো অবস্থায় থাকে; এর শুরুর অবস্থান হলো ০ ডিগ্রি। |
|
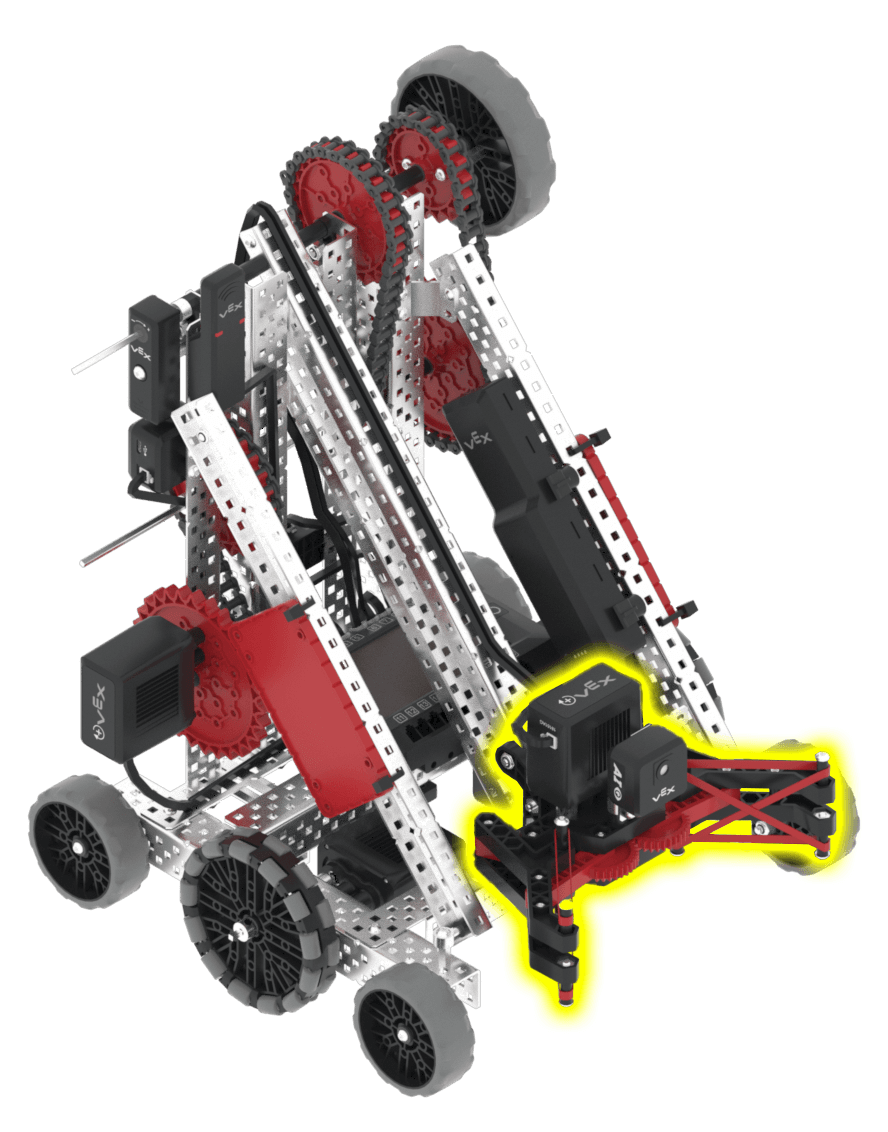
নখরটি খোলে এবং বন্ধ করে। শুরুর অবস্থান হলো ৪৬৭ ডিগ্রি (সম্পূর্ণ বন্ধ); ০ ডিগ্রিতে নখরটি সম্পূর্ণ খোলা থাকে। |
উপাদান এবং বৈশিষ্ট্য#
উপাদান বা বৈশিষ্ট্য |
ব্যবহার |
এপিআই ডকুমেন্টেশন |
|---|---|---|
ড্রাইভট্রেন |
রোবটটিকে নাড়ায় ও ঘোরায়। |
|
আর্মমোটর |
গেমের উপাদানগুলোর সাথে মিথস্ক্রিয়া করার জন্য হাত উপরে তোলা ও নিচে নামানো হয়। |
|
ক্লমোটর |
গেমের উপাদানগুলো ধরতে ও ছাড়তে নখরটি খোলে এবং বন্ধ করে। |
|
এআই ভিশন সেন্সর |
ক্ল-এর উপর বসানো, সামনের দিকে মুখ করা। ক্ল-এর সামনের গেম অবজেক্টগুলো শনাক্ত করে, যাতে রোবটটি স্বয়ংক্রিয়ভাবে নিজের দিক ঠিক রাখতে পারে। ক্ল-এ পিন বা কাপ ধরা থাকলে এটি ব্লক হয়ে যায়, তাই এটি কেবল তখনই কাজ করে যখন ক্ল খালি থাকে। |
|
দূরত্ব সেন্সর |
রোবটের সামনের দিকে লাগানো থাকে এবং এটি সামনের দিকে মুখ করে থাকে। এটি কোনো বস্তু থেকে রোবটের সামনের অংশের দূরত্ব শনাক্ত করে। |
|
জিপিএস সেন্সর |
খেলার মাঠে রোবটটির বর্তমান অবস্থান ও অভিমুখ ফেরত দেয়। |
|
ব্রেইন টাইমার |
প্রকল্পটি শুরু হওয়ার পর থেকে অতিবাহিত সময় ট্র্যাক করে। |
খেলার মাঠ#
খেলার মাঠ |
বর্ণনা |
|---|---|
V5 26-27 ওভাররাইড অটোনোমাস কোডিং স্কিলস চ্যালেঞ্জটি খেলুন। |