
Robotspecifikus blokkok#
Bevezetés#
A Dex hősbot két motorral, egy mesterséges intelligenciával hajtott látószenzorral, egy optikai érzékelővel és egy GPS (játékbeli helymeghatározó rendszer) érzékelővel rendelkezik.
Minden szabványos VEXcode VR blokk használható a V5 25-26 Push Back játszótéren.
Az alábbiakban felsoroljuk az összes elérhető robotspecifikus blokkot:
Hajtáslánc – Mozgasd és forgatd a robotot.
Műveletek
drive — Előre vagy hátra mozgatja a robotot örökké.
drive for — Előre vagy hátra mozgatja a robotot egy adott távolságra.
turn — Örökké balra vagy jobbra forgatja a robotot.
fordulj el — Meghatározott fokkal balra vagy jobbra forgatja a robotot.
fordulj előre — A robotot egy adott irányba fordítja.
forgásba váltás — Meghatározott forgásirányba fordítja a robotot.
vezetés leállítása — Leállítja a robot mozgását.
Beállítások
meghajtási sebesség beállítása — Megadja a robotnak a haladási sebességét.
fordulási sebesség beállítása — Megadja a robotnak, hogy milyen gyorsan forduljon.
meghajtás irányának beállítása — A robot aktuális irányát egy új irányra módosítja.
meghajtó forgásának beállítása — A robot aktuális forgását egy új forgásra módosítja.
meghajtási időtúllépés beállítása — Beállítja, hogy a robot hány másodpercig próbálja meg befejezni a mozgást.
Értékek
drive is done — Jelzi, hogy a robot befejezte-e a mozgást.
meghajtó mozog — Jelzi, hogy a robot mozog-e.
drive heading — Megjeleníti a robot aktuális irányát 0 és 359,99 fok között.
meghajtó forgása — A robot aktuális forgását jelenti.
drive velocity — Megadja, hogy milyen gyorsan halad a robot.
Mozgás – Mozgasd és kövesd a robot motorjait.
Műveletek
spin motor – Előre vagy hátra forgatja a motort örökké.
spin motor forgása – Megadja a motor forgatásának fokokban vagy fordulatokban megadott távolságát.
motor forgatása a kívánt pozícióba – A motort egy adott pozícióba forgatja.
motor leállítása – Leállítja a motor forgását.
Beállítások
motor sebesség beállítása – Megadja a motor forgási sebességét.
set motor timeout – Beállítja, hogy mennyi idő alatt próbálja meg a motor befejezni a mozgást.
motor pozíció beállítása – A motor aktuális pozícióját új értékre módosítja.
Értékek
motor kész – Jelzi, hogy a motor mozgása befejeződött-e.
motor forog – Jelzi, hogy a motor forog-e.
motor pozíció – A motor aktuális pozícióját jelzi.
motor sebesség – Megadja a motor forgási sebességét százalékban, -100%-tól 100%-ig.
AI Vision – Rögzítsen és elemezzen tárgyakat az AI látásérzékelővel.
Műveletek
objektumadatok lekérése – Egy adott aláíráshoz tartozó adatokat rögzít, például egy észlelt AI-osztályozást.
Beállítások
objektumelem beállítása – Kiválaszt egy adott objektumot a listából.
Értékek
objektum létezik – Visszaadja, hogy észlelt-e bármilyen osztályozást.
objektum van – Akkor adja vissza, ha osztályozást észlel.
objektumok száma – Visszaadja az észlelt objektumok számát.
objektum tulajdonság – Olyan részleteket ad vissza, mint például:
Érzékelés – Használja a robot különféle érzékelőit.
Optikai
Az érzékelő objektumot talált – Jelzi, hogy az érzékelő érzékel-e tárgyat a hatótávolságon belül.
Optikai színérzékelés – Jelzi, hogy az optikai érzékelő érzékeli-e a megadott színt.
Optikai fényerő – Az optikai érzékelő által érzékelt fényerőt jelenti.
Optikai színárnyalat – Az optikai érzékelő által érzékelt színárnyalatot jelenti.
when Optical – Lefuttatja a csatolt blokkköteget, amikor az optikai érzékelő érzékel vagy elveszít egy tárgyat.
GPS
GPS pozíció – Visszaadja a GPS-érzékelő által mért X vagy Y pozíciót.
GPS irány – Visszaadja a robot aktuális irányát.
Az ezen az oldalon található példák az alapértelmezett Játszótér kezdőpozícióját használják.
Hajtáslánc#
A hajtáslánc vezérli a VR Robot vezetését és fordulását. A hajtáslánc előre vagy hátra mozoghat, balra vagy jobbra fordulhat, irányt vehet, és nyomon követheti a forgását.
Műveletek#
hajtás#
A meghajtó veremblokk a robotot a végtelenségig előre vagy hátra mozgatja. A robot addig fog mozogni, amíg egy másik műveletet nem kap, például fordulást vagy megállást.
hajtás [előre v]
Paraméterek |
Leírás |
|---|---|
irány |
A robot mozgásiránya: előre vagy hátra. |
Példa
amikor elindul :: hat events
[Drive forward, then stop.]
hajtás [előre v]
várakozás (2) másodpercig
hajtás leállítása
hajtani#
A meghajtás veremblokk a robotot egy adott távolságra előre vagy hátra mozgatja. A projekt megvárja, amíg a robot befejezi a mozgást, mielőtt a verem következő blokkja futna.
hajtás [előre v] irányba (200) [mm v] értékkel ▶
Paraméterek |
Leírás |
|---|---|
irány |
A robot mozgásiránya: előre vagy hátra. |
távolság |
A robot által megtett távolság. Ez lehet egész vagy tizedes tört. |
egység |
A távolság mértékegysége: mm (milliméter) vagy hüvelyk |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul :: hat events
[Drive forward.]
hajtás [előre v] irányba (500) [mm v] értékkel ▶
fordulat#
A fordulás veremblokk a robotot örökre balra vagy jobbra forgatja. A robot addig fog forogni, amíg egy másik műveletet nem kap, például vezetést vagy megállást.
fordulás [jobbra v]
Paraméterek |
Leírás |
|---|---|
irány |
A robot fordulási iránya: balra vagy jobbra. |
Példa
amikor elindul :: hat events
[Turn right, then stop.]
fordulás [jobbra v]
várakozás (2) másodpercig
hajtás leállítása
fordulj#
A fordulatszám veremblokk a robotot egy adott fokszámmal balra vagy jobbra forgatja. A fordulat a robot aktuális pozíciójához viszonyítva történik. A projekt megvárja, amíg a robot befejezi a fordulást, mielőtt a veremben lévő következő blokk futtatásra kerülne.
fordulás [jobbra v] irányba (90) fokkal ▶
Paraméterek |
Leírás |
|---|---|
irány |
A robot fordulási iránya: balra vagy jobbra. |
szög |
A robot által elfordult fokok száma. Ez lehet egész vagy tizedes tört. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul :: hat events
[Turn left, then turn around to the right.]
fordulás [balra v] irányba (90) fokkal ▶
fordulás [jobbra v] irányba (180) fokkal ▶
forduljon a címsorhoz#
Az irány a robot által mutatott irány, fokban mérve. A fordulj irányba veremblokk a robotot egy adott irányba fordítja -359 és 359 fok között. A robot a legrövidebb irányba fordul, hogy elérje a célirányt.
A kezdő irány 0 fok.
A projekt megvárja, amíg a robot befejezi a forgást, mielőtt a veremben lévő következő blokk futna.
fordulás (90) fokos irányba ▶
Paraméterek |
Leírás |
|---|---|
cím |
A robot iránya, amellyel szembe kell néznie, -359 és 359 fok között. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul :: hat events
[Turn to face the cardinal directions.]
fordulás (90) fokos irányba ▶
várakozás (2) másodpercig
fordulás (180) fokos irányba ▶
várakozás (2) másodpercig
fordulás (270) fokos irányba ▶
várakozás (2) másodpercig
fordulás (0) fokos irányba ▶
várakozás (2) másodpercig
forgásba lendül#
A forgásba váltás veremblokk a robotot egy adott forgásba fordítja.
A forgás a robot fordulatát adja meg fokban mérve. A projekt elején a forgási érték 0 fokra van állítva. A forgás a set drive rotation blokkal is beállítható.
A forgási értékek abszolútak. Ez azt jelenti, hogy a fordulat iránya a robot aktuális forgásától függ. Jobbra forgatás növeli, balra forgatás csökkenti a forgást.
Például, ha a robot 0 fokról indul, és 720 fokos elfordulást érünk el, akkor kétszer fordul jobbra. Ha ezután 360 fokos elfordulást végzünk, akkor egyszer fordul balra, mert a 360 fok kisebb, mint a 720 fok.
A projekt megvárja, amíg a robot befejezi a forgást, mielőtt a veremben lévő következő blokk futna.
fordulás (90) fokos forgásba ▶
Paraméterek |
Leírás |
|---|---|
forgás |
A robot elfordulási értéke fokban megadva. Ez lehet egész vagy tizedes szám. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul :: hat events
[Turn left, then spin in a circle clockwise and face right.]
fordulás (-90) fokos forgásba ▶
várakozás (2) másodpercig
fordulás (450) fokos forgásba ▶
ne vezess#
A vezetés leállítása veremblokk leállítja a robot mozgását.
hajtás leállítása
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Drive forward, then stop.]
hajtás [előre v]
várakozás [4] másodpercig
hajtás leállítása
Beállítások#
beállított hajtási sebesség#
A beállított hajtási sebesség blokk megmondja a robotnak, hogy milyen gyorsan haladjon. Magasabb százalékos érték esetén a robot gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban halad.
Minden projekt azzal kezdődik, hogy a robot alapértelmezés szerint 50%-os sebességgel halad.
Megjegyzés: A nagyobb sebesség gyorsabbá teszi a robotot, de kevésbé pontos lehet. Az alacsonyabb sebesség lassabbá teszi a robotot, de pontosabb lehet.
hajtási sebesség beállítása (50) [% v]
Paraméterek |
Leírás |
|---|---|
sebesség |
A haladási sebesség 0%-tól 100%-ig. |
egység |
A sebesség mértékegysége: % |
Példa
amikor elindul :: hat events
[Drive forward at the default velocity.]
hajtás [előre v] irányba (100) [mm v] értékkel ▶
várakozás (1) másodpercig
[Move slower.]
hajtási sebesség beállítása (20) [% v]
hajtás [előre v] irányba (100) [mm v] értékkel ▶
várakozás (1) másodpercig
[Move faster.]
hajtási sebesség beállítása (100) [% v]
hajtás [előre v] irányba (100) [mm v] értékkel ▶
várakozás (1) másodpercig
beállított fordulási sebesség#
A fordulási sebesség beállítása blokk megmondja a robotnak, hogy milyen gyorsan forduljon. Magasabb százalékos érték esetén a robot gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban fordul.
Minden projekt azzal kezdődik, hogy a robot alapértelmezés szerint 50%-os sebességgel forog.
Megjegyzés: A nagyobb sebesség gyorsabbá teszi a robot fordulását, de kevésbé pontos lehet. Az alacsonyabb sebesség lassabbá teszi a robot fordulását, de pontosabb lehet.
fordulási sebesség beállítása (50) [% v]
Paraméterek |
Leírás |
|---|---|
sebesség |
A fordulási sebesség 0%-tól 100%-ig terjedhet. |
egység |
A sebesség mértékegysége: % |
Példa
amikor elindul :: hat events
[Turn at default velocity.]
fordulás [jobbra v] irányba (100) fokkal ▶
várakozás (1) másodpercig
[Turn slower.]
fordulási sebesség beállítása (20)%
fordulás [jobbra v] irányba (100) fokkal ▶
várakozás (1) másodpercig
[Turn faster.]
fordulási sebesség beállítása (100)%
fordulás [jobbra v] irányba (100) fokkal ▶
várakozás (1) másodpercig
vezetési irány beállítása#
A haladási irány a robot fordulási iránya, fokban mérve. A meghajtási irány beállítása veremblokk a robot aktuális haladási irányát egy új haladási értékre módosítja.
Például, ha a robot jobbra fordult, és a haladási irány 0 fokra állítása a jobbra néző pozíciót teszi az új 0 fokossá. Ezután a robot az új irány alapján más pozíciókba fordulhat.
hajtás irányának beállítása (0) fokra
Paraméterek |
Leírás |
|---|---|
cím |
A robot számára beállítandó irányérték fokban. |
Példa
amikor elindul :: hat events
[Turn to the left.]
hajtás irányának beállítása (90) fokra
fordulás (0) fokos irányba ▶
beállított hajtásforgás#
A forgás a robot elfordulásának mértékét mutatja fokban mérve. A projekt elején a forgási érték 0 fokra van állítva. A meghajtás forgásának beállítása veremblokk a robot aktuális forgását egy új értékre módosítja.
Például, ha a robot két teljes fordulatot tett jobbra, akkor a forgási értéke 720 fok lesz. Ha a forgást 0 fokra állítja, akkor a forgás 720-ról 0 fokra áll vissza. Ezután a robot az új érték alapján foroghat.
hajtás forgásának beállítása (0) fokra
Paraméterek |
Leírás |
|---|---|
forgás |
A robothoz beállítandó forgatási érték fokban. Ez lehet egész vagy tizedes tört. |
Példa
amikor elindul :: hat events
[Spin counterclockwise two times.]
hajtás forgásának beállítása (720) fokra
fordulás (0) fokos forgásba ▶
meghajtó időtúllépésének beállítása#
A meghajtási időtúllépés beállítása blokk azt állítja be, hogy a robot hány másodpercig próbáljon meg befejezni egy mozgást. Ha a robot nem tudja befejezni ennyi idő alatt, akkor leállítja a próbálkozást, és továbblép a következő blokkra a veremben. Ez megakadályozza, hogy a robot elakadjon egy mozgásnál.
hajtási időkorlát beállítása (1) másodpercre
Paraméterek |
Leírás |
|---|---|
idő |
Az az időtartam másodpercben, amíg a robot megpróbálhat befejezni egy mozgást. Ez lehet egész szám vagy tizedes tört. |
Példa
amikor elindul :: hat events
[Drive forward for 1 second, then turn.]
hajtási időkorlát beállítása (1) másodpercre
hajtás [előre v] irányba (25) [hüvelyk v] értékkel ▶
fordulás [jobbra v] irányba (90) fokkal ▶
Értékek#
a vezetés véget ért#
A meghajtás befejeződött logikai blokk jelzi, hogy a robot befejezte-e a mozgást. Ez felhasználható más viselkedések időzítésének vezérlésére a robot mozgása alapján.
Igaz — A robot befejezte a mozgást.
Hamis — A robot még mindig mozog.
Ez a blokk együtt működik azokkal a hajtáslánc-blokkokkal, amelyek rendelkeznek a és a ne várj paraméterrel.
<hajtás kész?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Start spinning when the drive is complete.]
hajtás [előre v] irányba (200) [mm v] értékkel ◀ és ne várjon
várakozás amíg <hajtás kész?>
fordulás [jobbra v] irányba (360) fokkal ▶
a meghajtó mozog#
A meghajtó mozog logikai blokk jelzi, hogy a robot mozog-e. Ez felhasználható más viselkedések időzítésének vezérlésére a robot mozgása alapján.
Igaz — A robot mozog.
Hamis — A robot nem mozog.
Ez a blokk együtt működik azokkal a hajtáslánc-blokkokkal, amelyek rendelkeznek a és a ne várj paraméterrel.
<hajtás mozog?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Print that the robot is moving while it is still driving.]
hajtás [előre v] irányba (200) [mm v] értékkel ◀ és ne várjon
amíg <hajtás mozog?>
[Still Moving...] nyomtatása ▶
várakozás (0.1) másodpercig
képernyő törlése
vége
[Done!] nyomtatása ▶
vezetési irány#
A haladási irány a robot fordulási iránya, fokban mérve. A hajtás iránya jelentési blokkja 0 és 359,99 fok közötti szöget jelez.
A robot kezdő iránya 0 fok.
(hajtás iránya fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Display the heading after turning.]
fordulás [jobbra v] irányba (450) fokkal ▶
(hajtás iránya fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
hajtás forgása#
A forgás a robot elfordulásának mértékét mutatja fokban mérve. A projekt elején a forgási érték 0 fokra van állítva. A hajtás forgása riporterblokk a robot aktuális forgásáról számol be.
Jobbra fordulás növeli, balra fordulás pedig csökkenti a forgást. Például két teljes jobbra fordulás 720 fokos elfordulást eredményez.
(hajtás forgása fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Display the rotation after turning.]
fordulás [jobbra v] irányba (450) fokkal ▶
(hajtás forgása fokban) nyomtatása a képernyőn ◀ és kurzor a következő sorra
hajtási sebesség#
A hajtási sebesség riporterblokk a robot haladási sebességét jelzi.
(hajtás sebessége [% v] egységben)
Paraméterek |
Leírás |
|---|---|
egység |
A sebesség mértékegysége: % |
Példa
amikor elindul :: hat events
[Display the velocity after driving.]
hajtás [előre v] irányba (200) [mm v] értékkel ▶
(hajtás sebessége [% v] egységben) nyomtatása a képernyőn ◀ és kurzor a következő sorra
Mozgás#
Dex a szívómotorral húzza be a blokkokat a robotba. A szállítószalag motorja a blokkokat a szívónyílásból a robot tetejére mozgatja, ahonnan azokat a célba lehet tolni.
Minden motornak megvannak a saját iránybeállításai. Az iránynevek leírják, hogyan mozog a motor a Dexen.
Műveletek#
forgó motor#
A forgó motor veremblokk örökre két irány egyikébe forgatja a motort. A motor addig forog, amíg egy másik műveletet nem kap, például egy másik irányba forgatja vagy leállítja.
[ConveyorMotor v] pörgetése [fel v]
Paraméterek |
Leírás |
|---|---|
motor |
A forgatandó motor: SzállítószalagMotor vagy Szívómotor. |
irány |
A motor forgásiránya:
|
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [350] [mm v] értékkel ▶
forgó motor#
A motor forgása veremblokk egy adott távolságig megforgatja a motort. A forgás a motor aktuális pozíciójához viszonyított. A projekt megvárja, amíg a motor forgása befejeződik, mielőtt a verem következő blokkja futna.
[ConveyorMotor v] pörgetése [fel v] irányba (90) [fok v] értékkel ▶
Paraméterek |
Leírás |
|---|---|
motor |
A forgatandó motor: SzállítószalagMotor vagy Szívómotor. |
irány |
A motor forgásiránya:
|
távolság |
A motor megpördülési távolsága. A fokok egész számokat használjunk. A fordulatok egész vagy tizedes törteket használhatunk. |
egység |
A távolság mértékegysége: fok vagy fordulat. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [350] [mm v] értékkel ▶
forgassa a motort a pozícióba#
A motor forgatása pozícióba veremblokk egy motort forgat egy adott pozícióba.
Egy motor pozíciója azt mutatja meg, hogy milyen messzire fordult el, fokban vagy fordulatokban mérve. Egy fordulat 360 foknak felel meg. Egy projekt elején a motor pozíciója 0 fokra van állítva. A motor pozíciója a set motor position blokkal is beállítható.
A pozícióértékek abszolútak. Ez azt jelenti, hogy a forgás iránya a motor aktuális pozíciójától függ.
Például, ha a motor 0 foknál indul és 720 fokos pozícióig forog, akkor két fordulatot előre forog. Ha ezután 360 fokos pozícióig forog, akkor egy fordulatot hátra forog, mert a 360 fok kisebb, mint 720.
[ConveyorMotor v] pörgetése (90) [fok v] pozícióba ▶
Paraméterek |
Leírás |
|---|---|
motor |
A forgatandó motor: SzállítószalagMotor vagy Szívómotor. |
pozíció |
A motor forgási pozícióértéke. A fokok egész számokat használjunk. A fordulatok egész vagy tizedes törteket használhatunk. |
egység |
A pozíció mértékegysége: fok vagy fordulat. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] pörgetése [200] [fok v] pozícióba ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [350] [mm v] értékkel ▶
motor leállítása#
A motor leállítása veremblokk leállítja a kiválasztott motort.
[ConveyorMotor v] leállítása
Paraméterek |
Leírás |
|---|---|
motor |
A leállítandó motor: SzállítószalagMotor vagy Szívómotor. |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [350] [mm v] értékkel ▶
[IntakeMotor v] leállítása
Beállítások#
beállított motorsebesség#
A motorsebesség beállítása blokk megmondja a motornak, hogy milyen gyorsan forogjon. Magasabb százalékos érték esetén a motor gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban forog.
Minden projekt úgy kezdődik, hogy minden motor alapértelmezés szerint 50%-os sebességgel forog.
Megjegyzés: A nagyobb sebesség gyorsabban forog a motorban, de kevésbé pontos lehet. Az alacsonyabb sebesség lassítja a motor forgását, de pontosabb lehet.
[ConveyorMotor v] sebességének beállítása [50] [% v]
Paraméterek |
Leírás |
|---|---|
motor |
A motor, amely a következő sebességét állítja be: SzállítószalagMotor vagy SzívóMotor. |
sebesség |
A motor forgási sebessége. A százalék 0%-tól 100%-ig terjedő egész számokat használ. |
egység |
A sebesség mértékegysége: %. |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] sebességének beállítása [100] [% v]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [400] [mm v] értékkel ▶
motor időtúllépésének beállítása#
A motor időtúllépésének beállítása veremblokk beállítja, hogy mennyi idő alatt próbáljon meg egy motor befejezni egy mozgást. Ha a motor nem tud befejezni ennyi idő alatt, akkor leállítja a próbálkozást, és továbblép a verem következő blokkjára. Ez megakadályozza, hogy a motor elakadjon egy mozgásnál.
[ConveyorMotor v] időkorlátjának beállítása [1] másodpercre
Paraméterek |
Leírás |
|---|---|
motor |
A motor időtúllépésének beállításához: SzállítószalagMotor vagy SzívóMotor. |
idő |
Az az időtartam másodpercben, amíg a motor megpróbálhat befejezni egy mozgást. Ez lehet egész szám vagy tizedes tört. |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] időkorlátjának beállítása [0.5] másodpercre
[ConveyorMotor v] pörgetése [1000] [fok v] pozícióba ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [400] [mm v] értékkel ▶
Pozíció#
motor pozíciója#
Egy motor helyzete azt mutatja meg, hogy mennyit forgott, fokban vagy fordulatokban mérve. Egy fordulat 360 foknak felel meg. A motorpozíció riporterblokkja jelenti a motor aktuális helyzetét.
Egy projekt elején a motor pozíciója 0 fokra van állítva. Ha a motor egy teljes fordulatot előre forog, a pozíció 360 fok vagy 1 fordulat lesz. Ha a motor az ellenkező irányba forog, a pozíció negatív lesz.
([ConveyorMotor v] pozíciója [fok v] egységben)
Paraméterek |
Leírás |
|---|---|
motor |
A motor, amely a következő motorok pozícióját jelenti: SzállítószalagMotor vagy SzívóMotor. |
egység |
A motor helyzetének jelzésére szolgáló mértékegység: fok vagy fordulat. |
Példa
amikor elindul
[Pick up a second Block.]
amíg <([ConveyorMotor v] pozíciója [fok v] egységben) [math_less_than v] [200]>
[ConveyorMotor v] pörgetése [fel v]
vége
[ConveyorMotor v] leállítása
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [400] [mm v] értékkel ▶
beállított motor pozíció#
Egy motor helyzete azt mutatja meg, hogy mennyit forgott, fokban vagy fordulatokban mérve. Egy fordulat 360 foknak felel meg. A motor pozíciójának beállítása veremblokk a motor aktuális helyzetét egy új értékre módosítja.
Például, ha egy motor 180 fokra forgott, a pozíció 0 fokra állítása visszaállítja ezt a pozíciót 180-ról 0 fokra. Ezután a motor az új érték alapján foroghat a pozíciókba.
[ConveyorMotor v] pozíciójának beállítása (0) [fok v] értékre
Paraméterek |
Leírás |
|---|---|
motor |
A motor, amely a következő pozícióját állítja be: SzállítószalagMotor vagy SzívóMotor. |
pozíció |
A motor forgási pozícióértéke. A fokok egész számokat használjunk. A fordulatok egész vagy tizedes törteket használhatunk. |
egység |
A pozíció mértékegysége: fok vagy fordulat. |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] pozíciójának beállítása [-200] [fok v] értékre
[ConveyorMotor v] pörgetése [0] [fok v] pozícióba ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [400] [mm v] értékkel ▶
Értékek#
elkészült a motor#
A motor kész logikai blokk jelzi, hogy a motor mozgása befejeződött-e. Ez felhasználható más viselkedések időzítésének vezérlésére a motor mozgása alapján.
Igaz — A motor mozgása befejeződött.
Hamis — A motor még mindig mozog.
Ez a blokk a következő, és ne várjon paraméterrel rendelkező mozgásblokkokkal működik együtt: forgatja a motort erre a pozícióra és forgatja a motort a kívánt pozícióba.
<[ConveyorMotor v] kész?>
Paraméterek |
Leírás |
|---|---|
motor |
A motor, amely jelzi, hogy befejezte-e a mozgást: SzállítószalagMotor vagy SzívóMotor. |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] pörgetése [300] [fok v] pozícióba ◀ és ne várjon
hajtás [előre v]
[IntakeMotor v] pörgetése [bevitel v]
várakozás amíg <[ConveyorMotor v] kész?>
hajtás leállítása
[IntakeMotor v] leállítása
a motor forog#
A motor forog logikai blokk jelzi, hogy a motor forog-e. Ez felhasználható más viselkedések időzítésének vezérlésére a motor mozgása alapján.
Igaz — A motor forog.
Hamis — A motor nem forog.
Ez a blokk a következő, és ne várjon paraméterrel rendelkező mozgásblokkokkal működik együtt: forgatja a motort erre a pozícióra és forgatja a motort a kívánt pozícióba.
<[ConveyorMotor v] forog?>
Paraméterek |
Leírás |
|---|---|
motor |
A motor, amely jelzi, hogy forog-e: SzállítószalagMotor vagy SzívóMotor. |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] pörgetése [300] [fok v] pozícióba ◀ és ne várjon
várakozás [0.1] másodpercig
amíg <[ConveyorMotor v] forog?>
hajtás [előre v] irányba [200] [mm v] értékkel ▶
[IntakeMotor v] pörgetése [bevitel v]
motorsebesség#
A motorsebesség riporterblokk a motor forgási sebességét adja meg százalékos formában, -100%-tól 100%-ig.
([ConveyorMotor v] sebessége [% v] egységben :: custom-motion)
Paraméterek |
Leírás |
|---|---|
motor |
A motor, amely a következő motorok sebességét jelenti: SzállítószalagMotor vagy SzívóMotor. |
egység |
A motorsebesség kijelzéséhez használt mértékegység: %. |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] sebességének beállítása [100] [% v]
[ConveyorMotor v] pörgetése [300] [fok v] pozícióba ◀ és ne várjon
várakozás [0.2] másodpercig
([ConveyorMotor v] sebessége [% v] egységben :: custom-motion) nyomtatása ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [400] [mm v] értékkel ▶
AI látás#
Műveletek#
objektumadatok lekérése#
Az objektumadatok lekérése blokk egyetlen aláírásra szűri az AI Vision Sensor keretrendszeréből származó adatokat – egy mentett leírást valamiről, amit az érzékelő felismer, például egy játékelemet a pályán.
Az adathalmaz a 0 indexszel kezdődően, szélesség szerint a legnagyobbtól a legkisebbig rendezett objektumokat tárolja. Minden objektum tulajdonságai az AI Vision object property blokk használatával érhetők el. Ha nem található egyező objektum, akkor üres adathalmazt ad vissza.
[AI osztályozások v] adatainak lekérése az AI Vision-ből
Paraméter |
Leírás |
|---|---|
aláírás |
Úgy szűri az adathalmazt, hogy csak az adott aláírás adatait tartalmazza. Az elérhető aláírások:
|
Példa
amikor elindul
[If an object is detected, pick it up.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v]
várakozás amíg <[Bumper v] megnyomva?>
hajtás leállítása
megszakítás
Beállítások#
objektumelem beállítása#
Az objektumelem beállítása blokk beállítja, hogy az adathalmaz melyik elemét kell használni.
[AIVision v] objektum elemének beállítása [1] értékre
Paraméterek |
Leírás |
|---|---|
tétel |
Az adathalmazban használandó elem száma. |
Példa
amikor elindul
[Display what object is farthest away.]
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
[AIVision v] objektum elemének beállítása ([AIVision v] objektumok száma) értékre
összes sor törlése
ha <[AIVision v] objektum [BlueBlock v]?> akkor
[Blue Block farthest away.] nyomtatása ▶
különben
[Red Block farthest away.] nyomtatása ▶
Értékek#
objektum létezik#
Az objektum létezik blokk egy logikai értéket ad vissza, amely jelzi, hogy észlelhető-e objektum az adathalmazban.
Igaz – Az adathalmaz tartalmaz egy észlelt objektumot.
Hamis – Az adathalmaz nem tartalmaz észlelt objektumokat.
<[AIVision v] objektum létezik?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[If an an object is detected, pick it up.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v]
várakozás amíg <[Bumper v] megnyomva?>
hajtás leállítása
megszakítás
tárgy#
Az AI Vision objektum blokk egy logikai értéket ad vissza, amely azt jelzi, hogy egy észlelt objektum megfelel-e egy adott osztályozásnak.
Igaz – Az adathalmazban található elem a konkrét objektum.
Hamis – Az adathalmazban található elem nem a konkrét objektum.
<[AIVision v] objektum [BlueBlock v]?>
Paraméter |
Leírás |
|---|---|
objektum |
Melyik objektummal hasonlítsuk össze az elemet:
|
Példa
amikor elindul
[Display what object is farthest away.]
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
[AIVision v] objektum elemének beállítása ([AIVision v] objektumok száma) értékre
összes sor törlése
ha <[AIVision v] objektum [BlueBlock v]?> akkor
[Blue Block farthest away.] nyomtatása ▶
különben
[Red Block farthest away.] nyomtatása ▶
objektumok száma#
Az objektumok száma blokk egész számként adja vissza az adathalmazban észlelt objektumok számát.
([AIVision] objektumok száma)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Display what object is farthest away.]
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
[AIVision v] objektum elemének beállítása ([AIVision v] objektumok száma) értékre
összes sor törlése
ha <[AIVision v] objektum [BlueBlock v]?> akkor
[Blue Block farthest away.] nyomtatása ▶
különben
[Red Block farthest away.] nyomtatása ▶
objektum tulajdonság#
Minden objektumhoz hat tulajdonság tartozik (lásd alább), melyek a get object data blokk használata után tárolódnak.
([AIVision v] objektum [szélesség v])
Minden tulajdonságérték leírja az érzékelt objektum pozícióját és méretét az AI Vision Sensor nézetében abban a pillanatban, amikor az objektumadatok lekérése blokkot használták. Ezeket az értékeket pixelben mérik, az érzékelő 320 x 240 pixeles felbontása alapján.
Paraméter |
Leírás |
|---|---|
ingatlan |
A detektált objektum melyik tulajdonságát használjuk: |
szélesség#
A width tulajdonság a detektált objektum szélességét adja meg pixelben, 1 és 320 közötti egész számként.
([AIVision v] objektum [szélesség v])
Példa
amikor elindul
[If an an object is detected, approach and pick it up.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
ha <([AIVision v] objektum [szélesség v]) [math_greater_than v] [65]> akkor
hajtás leállítása
megszakítás
különben
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v]
magasság#
A height tulajdonság a detektált objektum magasságát adja meg pixelben, 1 és 240 közötti egész számként.
([AIVision v] objektum [magasság v])
Példa
amikor elindul
[If an an object is detected, approach and pick it up.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
ha <([AIVision v] objektum [magasság v]) [math_greater_than v] [55]> akkor
hajtás leállítása
megszakítás
különben
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v]
középX#
A centerX tulajdonság a detektált objektum középpontjának x koordinátáját adja meg pixelben, 0 és 320 közötti egész számként.
([AIVision v] objektum [középX v])
Példa
amikor elindul
[Pick up a Block from the top left group.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
fordulás [balra v] irányba [80] fokkal ▶
hajtás [előre v] irányba [100] [mm v] értékkel ▶
fordulási sebesség beállítása [20] [% v]
fordulás [balra v]
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
ha <<[140] [math_less_than v] ([AIVision v] objektum [középX v])> és <([AIVision v] objektum [középX v]) [math_less_than v] [180]>> akkor
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v]
várakozás amíg <[Bumper v] megnyomva?>
hajtás leállítása
közép Y#
A centerY tulajdonság a detektált objektum középpontjának y koordinátáját adja meg pixelekben, 0 és 240 közötti egész számként.
([AIVision v] objektum [középY v])
Példa
amikor elindul
[If an an object is detected, approach and pick it up.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
ha <([AIVision v] objektum [középY v]) [math_greater_than v] [140]> akkor
hajtás leállítása
megszakítás
különben
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v]
eredetX#
Az originX tulajdonság a detektált objektum határolókeretének bal felső sarkának x koordinátáját adja meg pixelekben, 0 és 320 közötti egész számként.
([AIVision v] objektum [kezdőX v])
Példa
amikor elindul
[Pick up a Block from the top left group.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
fordulás [balra v] irányba [80] fokkal ▶
hajtás [előre v] irányba [100] [mm v] értékkel ▶
fordulási sebesség beállítása [20] [% v]
fordulás [balra v]
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
ha <<[100] [math_less_than v] ([AIVision v] objektum [kezdőX v])> és <([AIVision v] objektum [kezdőX v]) [math_less_than v] [140]>> akkor
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v]
várakozás amíg <[Bumper v] megnyomva?>
hajtás leállítása
származásY#
Az originY tulajdonság a detektált objektum határolókeretének bal felső sarkának y koordinátáját adja meg pixelekben, 0 és 240 közötti egész számként.
([AIVision v] objektum [kezdőY v])
Példa
amikor elindul
[If an an object is detected, approach and pick it up.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
örökre
[AI osztályozások v] adatainak lekérése [AIVision v] szenzorból
ha <[AIVision v] objektum létezik?> akkor
ha <[120] [math_less_than v] ([AIVision v] objektum [kezdőY v])> akkor
hajtás leállítása
megszakítás
különben
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v]
vége
vége
Érzékelés#
Optikai#
Optikai talált egy tárgyat#
Az Optikai érzékelő objektumot talált logikai blokk jelzi, hogy az optikai érzékelő érzékel-e objektumot a hatótávolságon belül.
Igaz — Az optikai érzékelő objektumot érzékel.
Hamis — Az optikai érzékelő nem érzékel tárgyat.
<[Optical v] talált objektumot?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Move the preloaded Block to the top of the Conveyor.]
[ConveyorMotor v] pörgetése [fel v]
várakozás amíg <[Optical v] talált objektumot?>
[ConveyorMotor v] leállítása
Optikai színérzékelés#
Az Optikai színérzékelés logikai blokk jelzi, hogy az optikai érzékelő érzékeli-e a megadott színt a detektált színárnyalat-érték alapján.
Igaz – Az érzékelő érzékeli a megadott színt.
Hamis – Az érzékelő nem érzékeli a megadott színt.
<[Optical v] észleli [piros v]?>
Paraméterek |
Leírás |
|---|---|
szín |
Melyik színt kell keresni:
|
Példa
amikor elindul
[Pick up and move a Blue Block to the top of the Conveyor.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [360] [mm v] értékkel ▶
[ConveyorMotor v] pörgetése [fel v]
várakozás amíg <[Optical v] észleli [kék v]?>
[ConveyorMotor v] leállítása
Optikai fényerő#
Az Optikai fényerő riporterblokk 0% és 100% közötti százalékos értéket ad arról, hogy mennyi fény verődik vissza az optikai érzékelőre.
([Optical v] fényereje %)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Move the preloaded Block to the top of the Conveyor.]
[ConveyorMotor v] pörgetése [fel v]
várakozás amíg <[0] [math_less_than v] ([Optical v] fényereje %)>
[ConveyorMotor v] leállítása
Optikai színárnyalat#
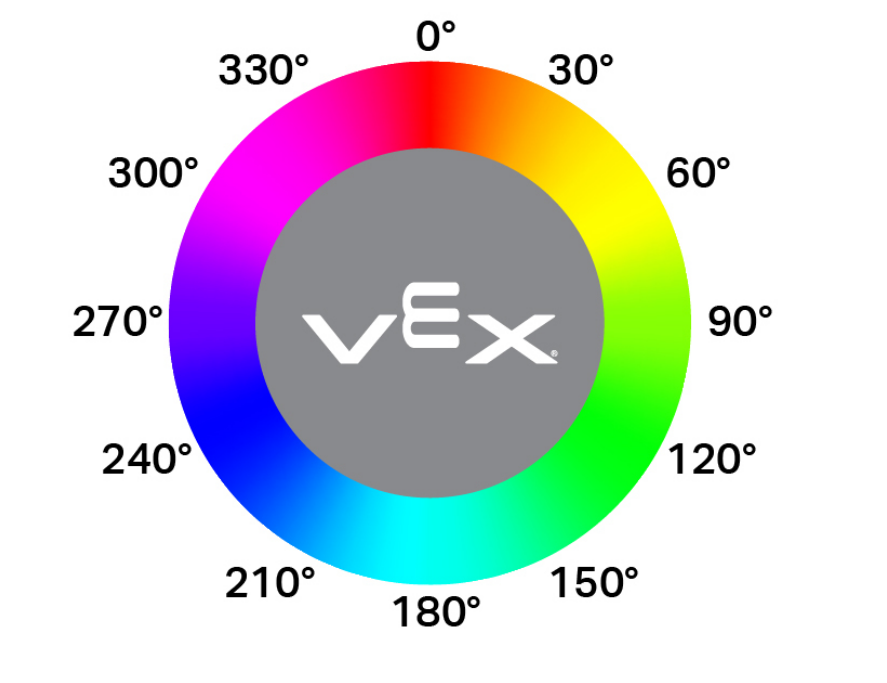
Az Optikai színárnyalat riporterblokk az optikai érzékelő által érzékelt színárnyalatot 0 és 359 fok közötti számként jelenti.
A színárnyalat a színek leírásának egy módja, számok segítségével, egy színkör körül.
([Optical v] árnyalata fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Pick up and move a Blue Block to the top of the Conveyor.]
[ConveyorMotor v] pörgetése [fel v] irányba [200] [fok v] értékkel ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v] irányba [360] [mm v] értékkel ▶
[ConveyorMotor v] pörgetése [fel v]
várakozás amíg <[240] [math_equal v] ([Optical v] árnyalata fokban)>
[ConveyorMotor v] leállítása
amikor Optikai#
Az ha optikai kalapblokk a csatolt blokkköteget futtatja, amikor az optikai érzékelő érzékel vagy elveszít egy tárgyat.
amikor [Optical v] [észleli v] egy objektumot
Paraméterek |
Leírás |
|---|---|
állami |
Amikor a csatolt blokkhalom lefut: a detects akkor fut le, amikor egy nem észlelt objektumot észlel a rendszer, míg a loses akkor fut le, amikor egy észlelt objektumot már nem észlel. |
GPS#
GPS-pozíció#
A GPS pozíció blokk a robot fordulási referenciapontjának a GPS (Game Positioning System™) érzékelővel mért mezőközépponttól való eltolását adja vissza.
([GPS v] pozíciója [X v] [mm v] egységben)
Paraméterek |
Leírás |
|---|---|
tengely |
Melyik tengelyt kell jelenteni:
|
egységek |
A pozíciót ábrázoló mértékegység: mm vagy hüvelyk |
Példa
amikor elindul
[Pick up a second Block.]
[ConveyorMotor v] pörgetése [200] [fok v] pozícióba ▶
[IntakeMotor v] pörgetése [bevitel v]
hajtás [előre v]
várakozás amíg <[-450] [math_greater_than v] ([GPS v] pozíciója [Y v] [mm v] egységben)>
hajtás leállítása
GPS-irány#
A GPS irány blokk visszaadja a robot aktuális irányát a GPS (Game Positioning System™) érzékelő VEX GPS mezőkódból származó, 0,00 és 359,99 fok közötti értékei alapján.
([GPS v] iránya fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Score the preloaded Block into a Center Goal.]
fordulás [balra v]
várakozás amíg <[40] [math_greater_than v] ([GPS v] iránya fokban)>
hajtás [előre v] irányba [1000] [mm v] értékkel ▶
fordulás [jobbra v]
várakozás amíg <([GPS v] iránya fokban) [math_greater_than v] [310]>
hajtás [hátra v] irányba [200] [mm v] értékkel ▶
[ConveyorMotor v] pörgetése [fel v]