
পানির নিচের ভিআর রোবট#
আন্ডারওয়াটার ভিআর রোবটটি কোরাল রিফ ক্লিনআপ প্লেগ্রাউন্ডে ব্যবহৃত হয়।
রোবটের সংক্ষিপ্ত বিবরণ#
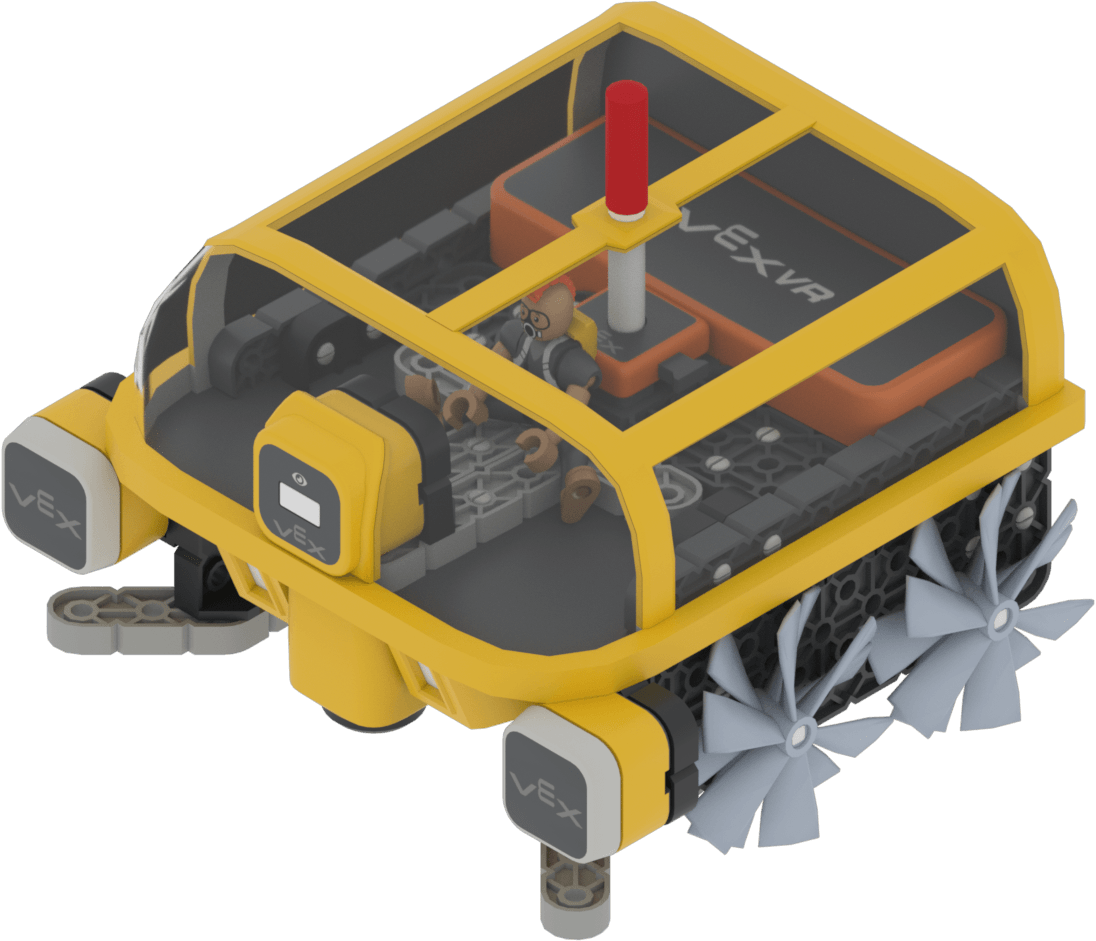
আন্ডারওয়াটার ভিআর রোবটটি সাধারণ ভিআর রোবটের মতোই কাজ করে, তবে এটি পানির নিচের পরিবেশে কাজ করার জন্য আবৃত থাকে।
উপাদান এবং বৈশিষ্ট্য#
উপাদান |
ব্যবহার |
এপিআই ডকুমেন্টেশন |
|---|---|---|
ড্রাইভট্রেন |
রোবটটিকে নাড়ায় ও ঘোরায়। |
|
তড়িৎচুম্বক |
পানির নিচের আবর্জনা তুলে ফেলে দেয়। |
|
ব্রেইন টাইমার |
প্রকল্পটি শুরু হওয়ার পর থেকে অতিবাহিত সময় ট্র্যাক করে। |
|
বাম্পার সেন্সর |
রোবটের সম্মুখভাগ কোনো বস্তুর সংস্পর্শে এলে তা শনাক্ত করে। |
|
দূরত্ব সেন্সর |
কোনো বস্তু থেকে রোবটের সামনের অংশ কতটা দূরে আছে তা শনাক্ত করে। |
|
চোখের সেন্সর |
রোবটটির সামনে বা নীচে থাকা যেকোনো রং শনাক্ত করে। |
|
অবস্থান সেন্সর |
খেলার মাঠে রোবটটির বর্তমান অবস্থান ফেরত দেয়। |
খেলার মাঠ#
খেলার মাঠ |
বর্ণনা |
|---|---|
রোবটের ব্যাটারি শেষ হওয়ার আগেই সব আবর্জনা সংগ্রহ করুন। |