রোবট#
VEXcode VR তার ফ্রি, এনহ্যান্সড এবং প্রিমিয়াম প্লেগ্রাউন্ড জুড়ে বিভিন্ন ধরনের রোবট ব্যবহার করে। এই বিভাগে রোবট-নির্দিষ্ট API পেজগুলোকে প্লেগ্রাউন্ডের পরিবর্তে রোবট অনুসারে শ্রেণিবদ্ধ করা হয়েছে।
ছবি |
রোবট |
ব্যবহৃত হয় |
খেলার মাঠ |
|---|---|---|---|
|
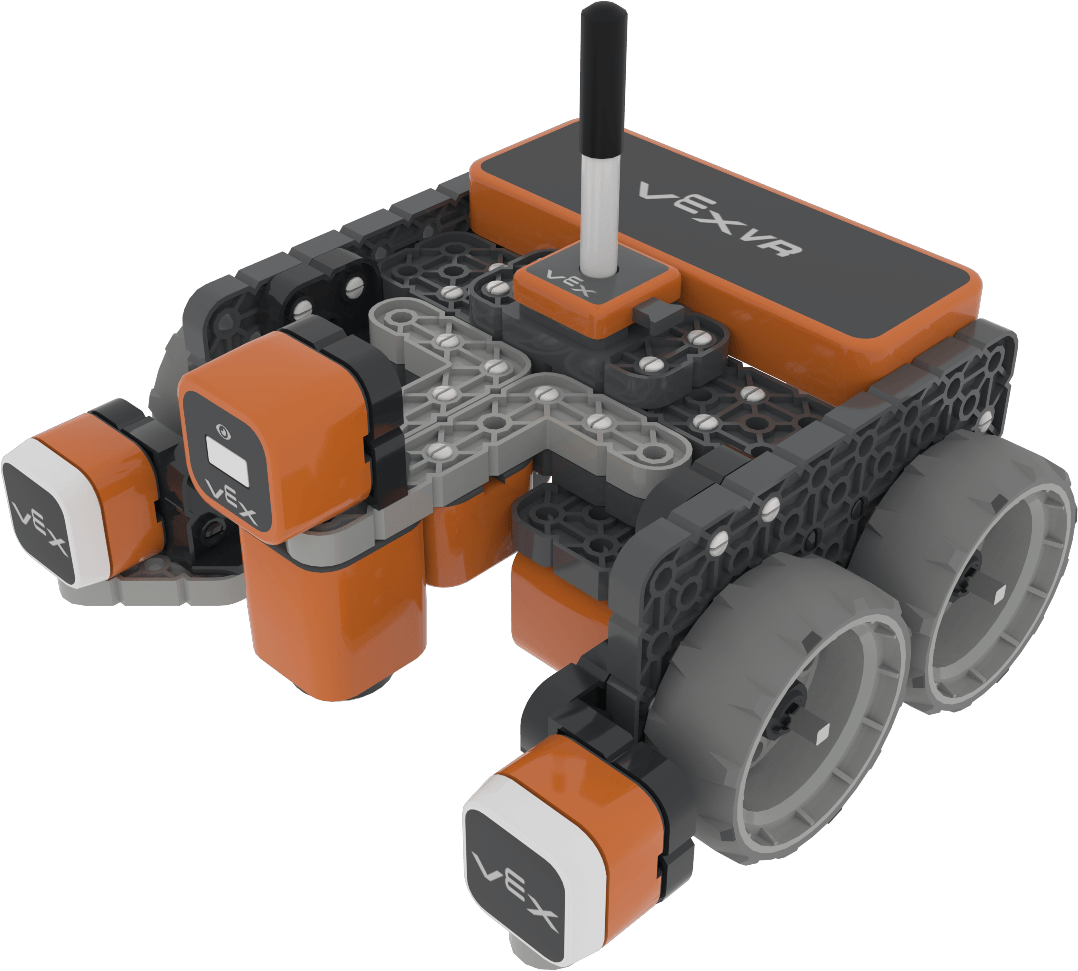
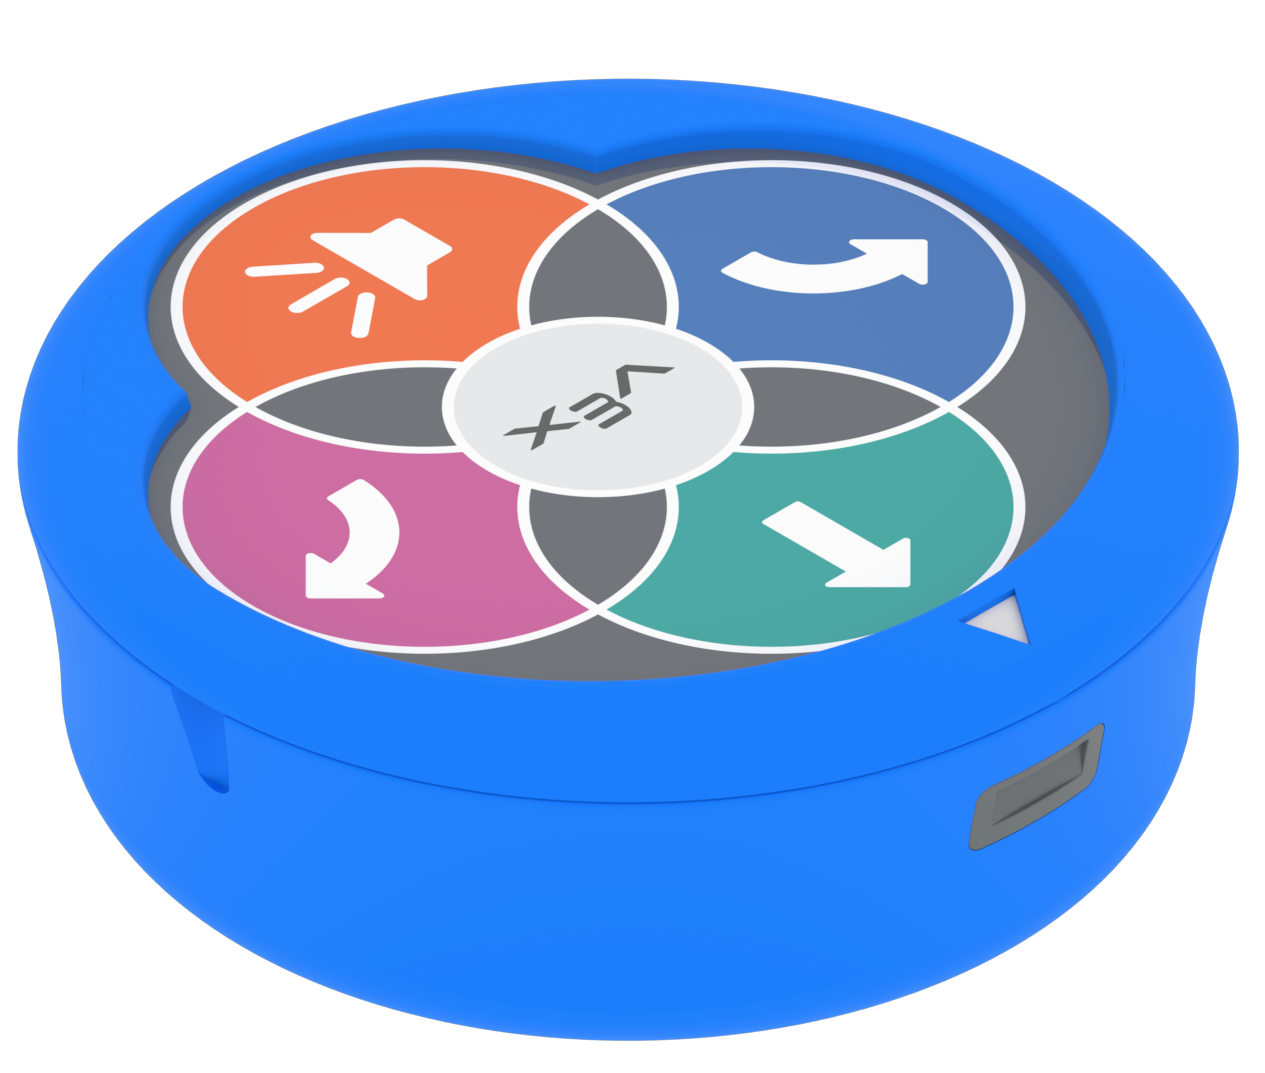
প্রাথমিক ভিআর কার্যক্রম জুড়ে সাধারণ নড়াচড়া, সংবেদন, অঙ্কন এবং চুম্বক-ভিত্তিক মিথস্ক্রিয়া। |
আর্ট ক্যানভাস, ক্যাসেল ক্র্যাশার, ডিস্ক মেজ, ডিস্ক মুভার, ডিস্ক ট্রান্সপোর্ট, ডাইনামিক ক্যাসেল ক্র্যাশার, ডাইনামিক ওয়াল মেজ, এনকোডেড মেসেজ, গ্রিড ম্যাপ, হিডেন পিক্সেল আর্ট, লাইন ডিটেক্টর, নাম্বার গ্রিড ম্যাপ, শেপ ট্রেসার, ওয়াল মেজ, আর্ট ক্যানভাস+, ক্যাসেল ক্র্যাশার+ |
|
|
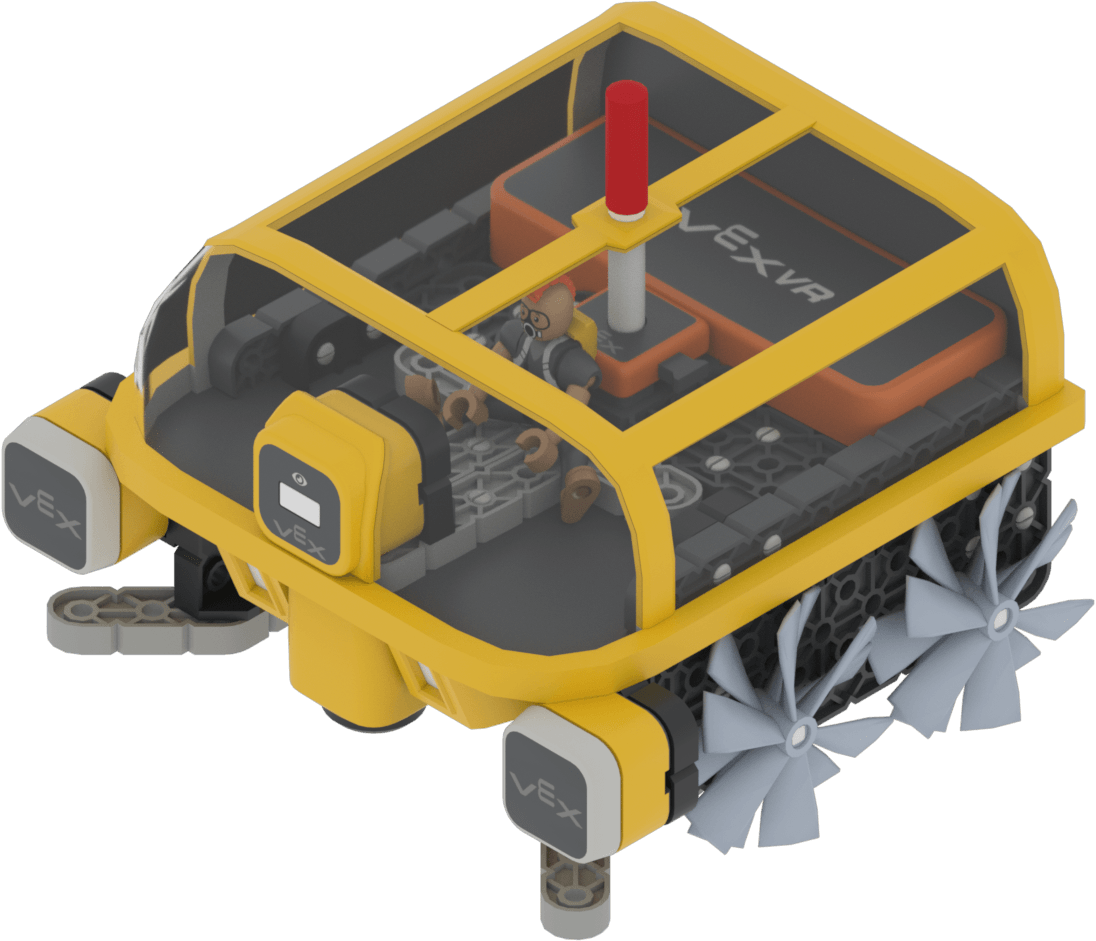
পানির নিচে পরিচ্ছন্নতার কাজে ব্যবহৃত ভিআর রোবটের একটি জলরোধী সংস্করণ। |
||
|
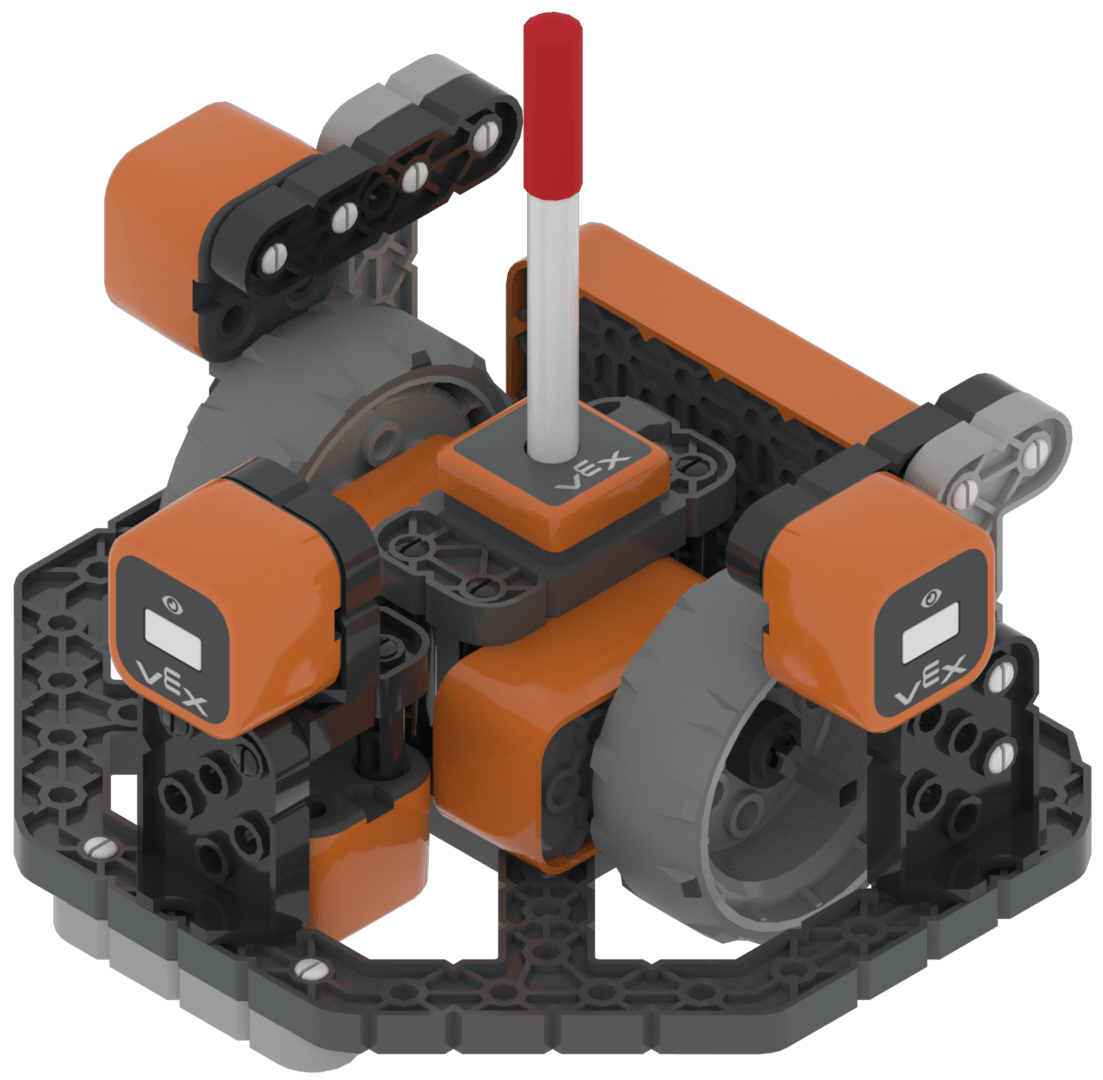
একাধিক দূরত্ব সেন্সর এবং একটি নিম্নমুখী আই সেন্সর ব্যবহার করে গোলকধাঁধায় পথচলা। |
||
|
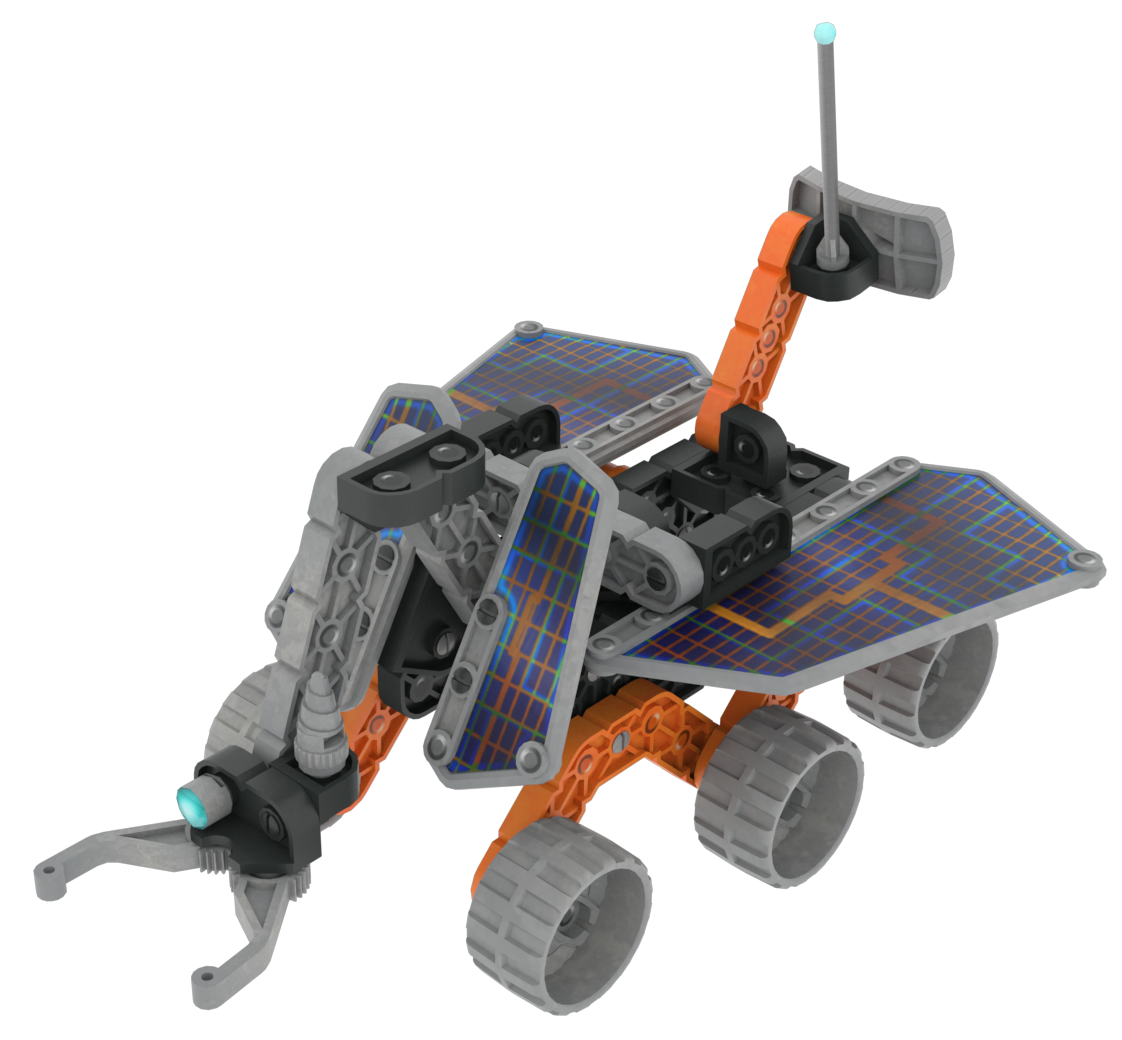
অন্বেষণ, খনিজ সংগ্রহ, শত্রুর মোকাবেলা এবং টিকে থাকার জন্য স্বতঃস্ফূর্ত আচরণ। |
||
|
গতি, শব্দ, এলইডি ফিডব্যাক, কার্যকলাপ এবং সেন্সিং সহ ক্রিয়াকলাপ-ভিত্তিক প্রাথমিক রোবটিক্স। |
||
|
একটি আর্ম মোটর এবং সামনের চোখের সেন্সরের সাহায্যে মঙ্গল গ্রহের ফিল্ড অবজেক্টগুলোকে চালনা ও নিয়ন্ত্রণ করা। |
||
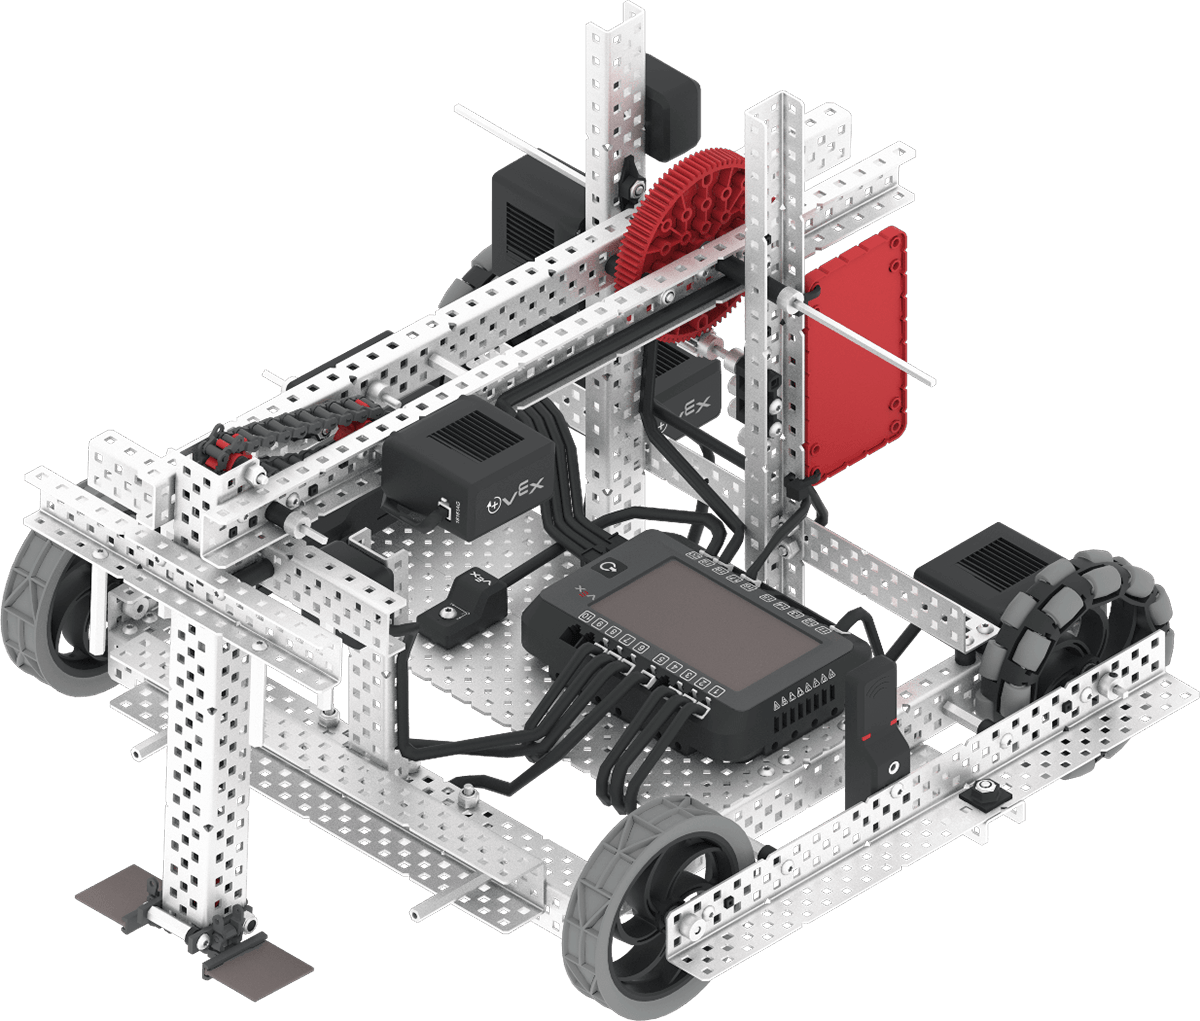
V5 26-27 ওভাররাইড প্লেগ্রাউন্ডে একটি বাহু এবং নখর কৌশলের মাধ্যমে গেমের উপাদানগুলিকে উপরে তোলে এবং নিচে নামায়। |
|||
|
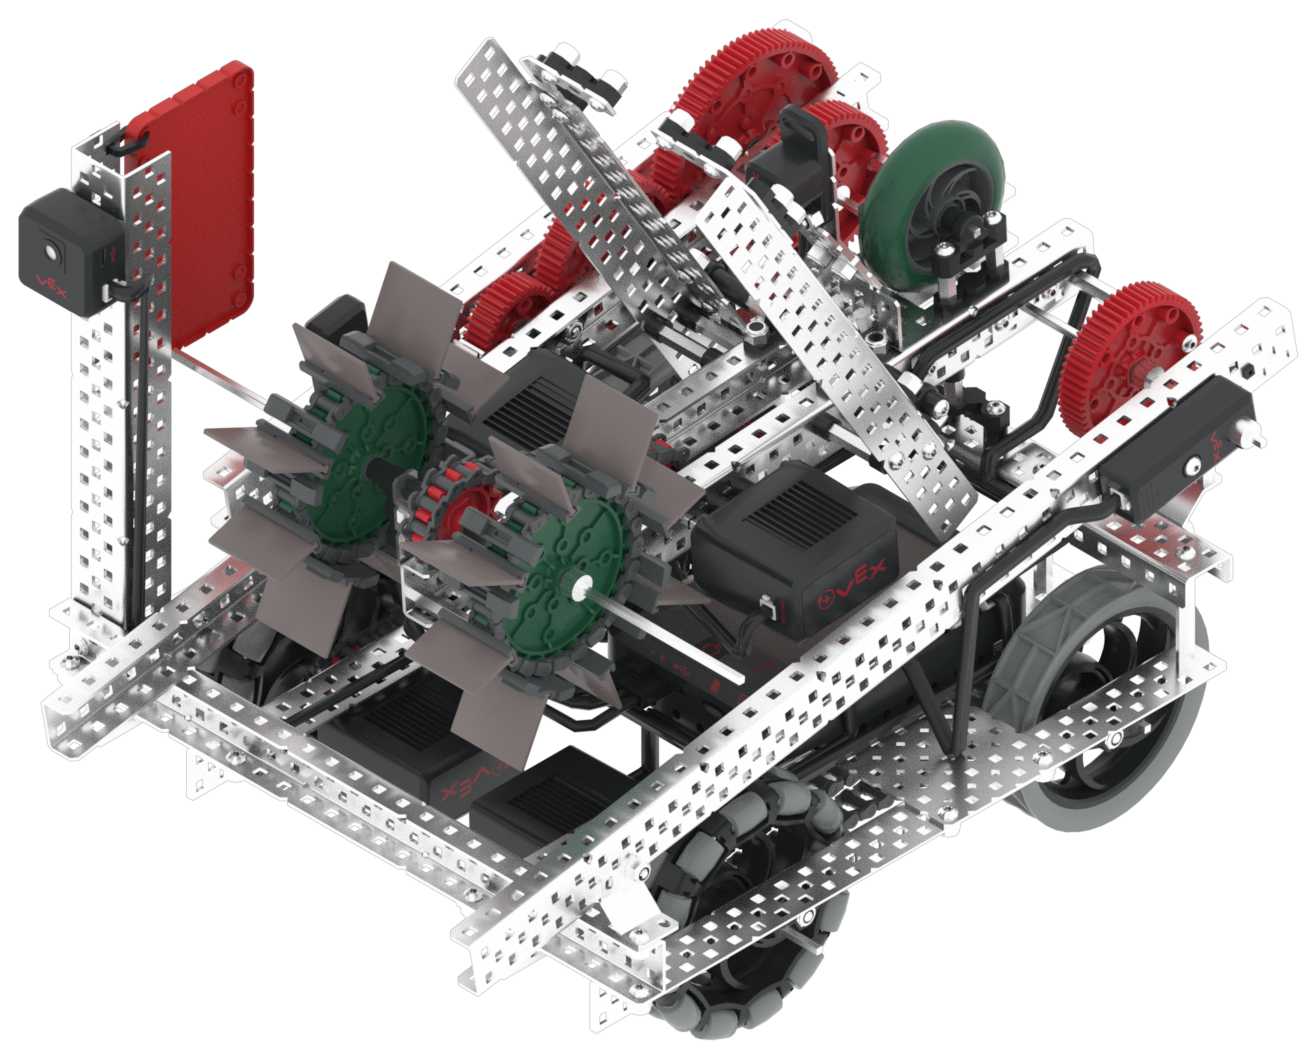
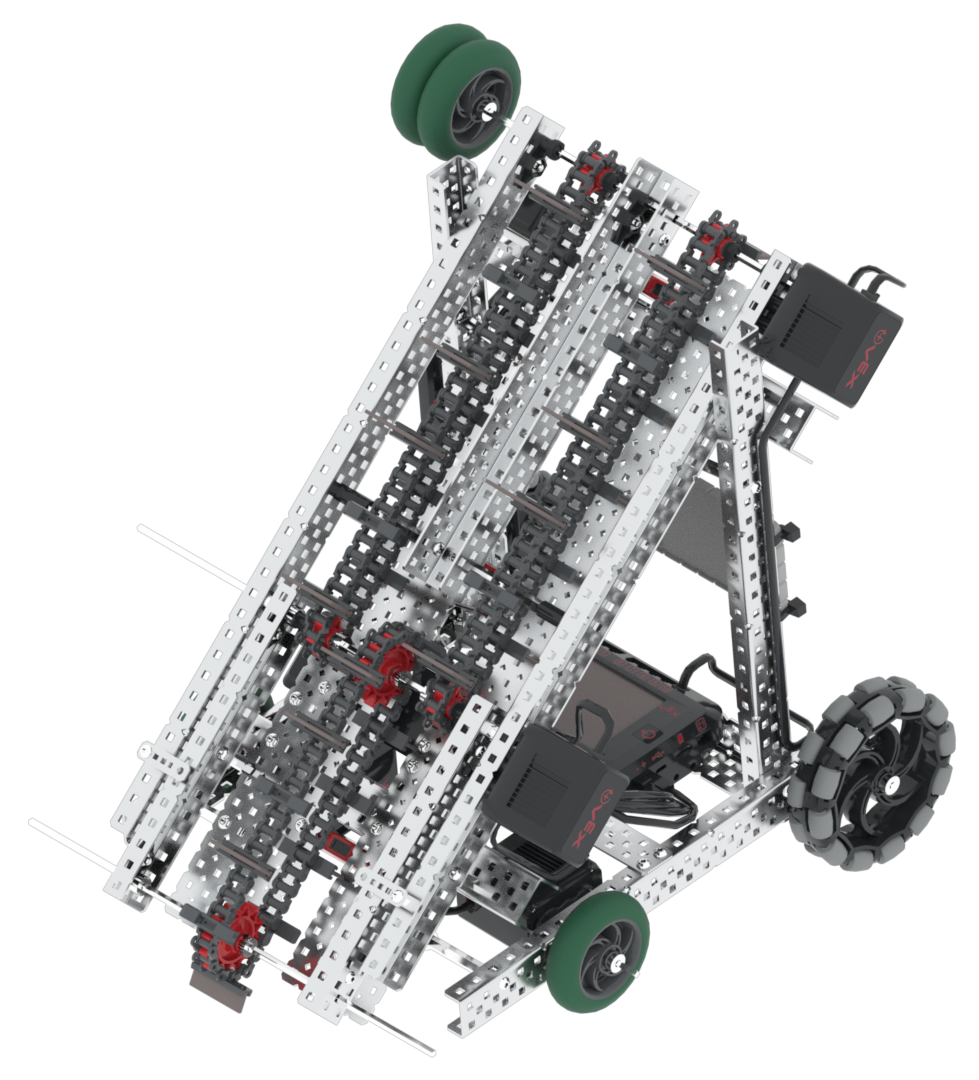
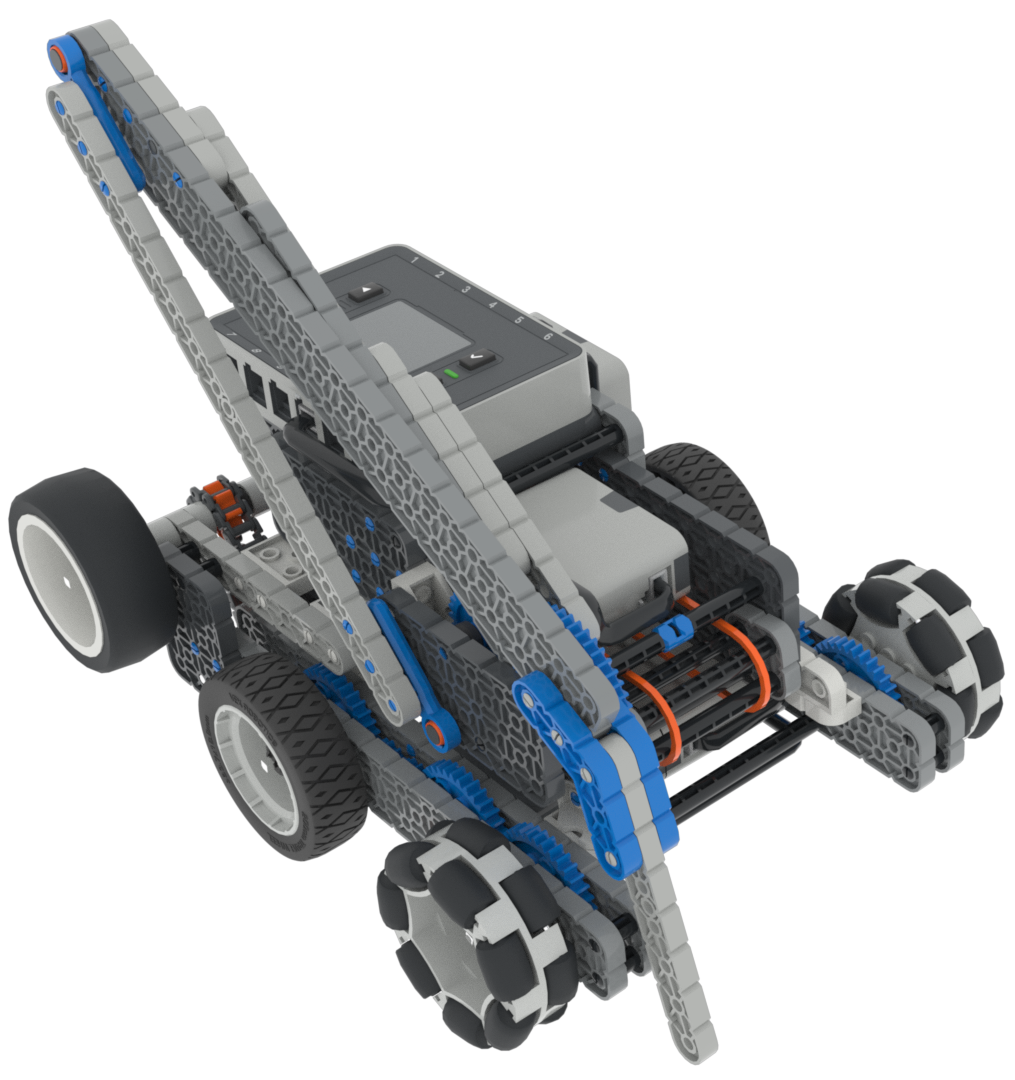
ইনটেক এবং কনভেয়রের সাহায্যে ব্লক সংগ্রহ, উত্তোলন এবং বাছাই করা। |
||
|
জিপিএস-সক্ষম প্রতিযোগিতার ক্ষেত্রে হাত ও পুশারের সাহায্যে রিং পরিচালনা করা। |
||
|
জিপিএস-সক্ষম মাঠে একটি আর্ম এবং ইনটেকের সাহায্যে ট্রাইবলগুলো সরানো হচ্ছে। |
||
|
ডিস্ক এবং ঘূর্ণায়মান রোলার সংগ্রহ ও স্কোর করা। |
||
|
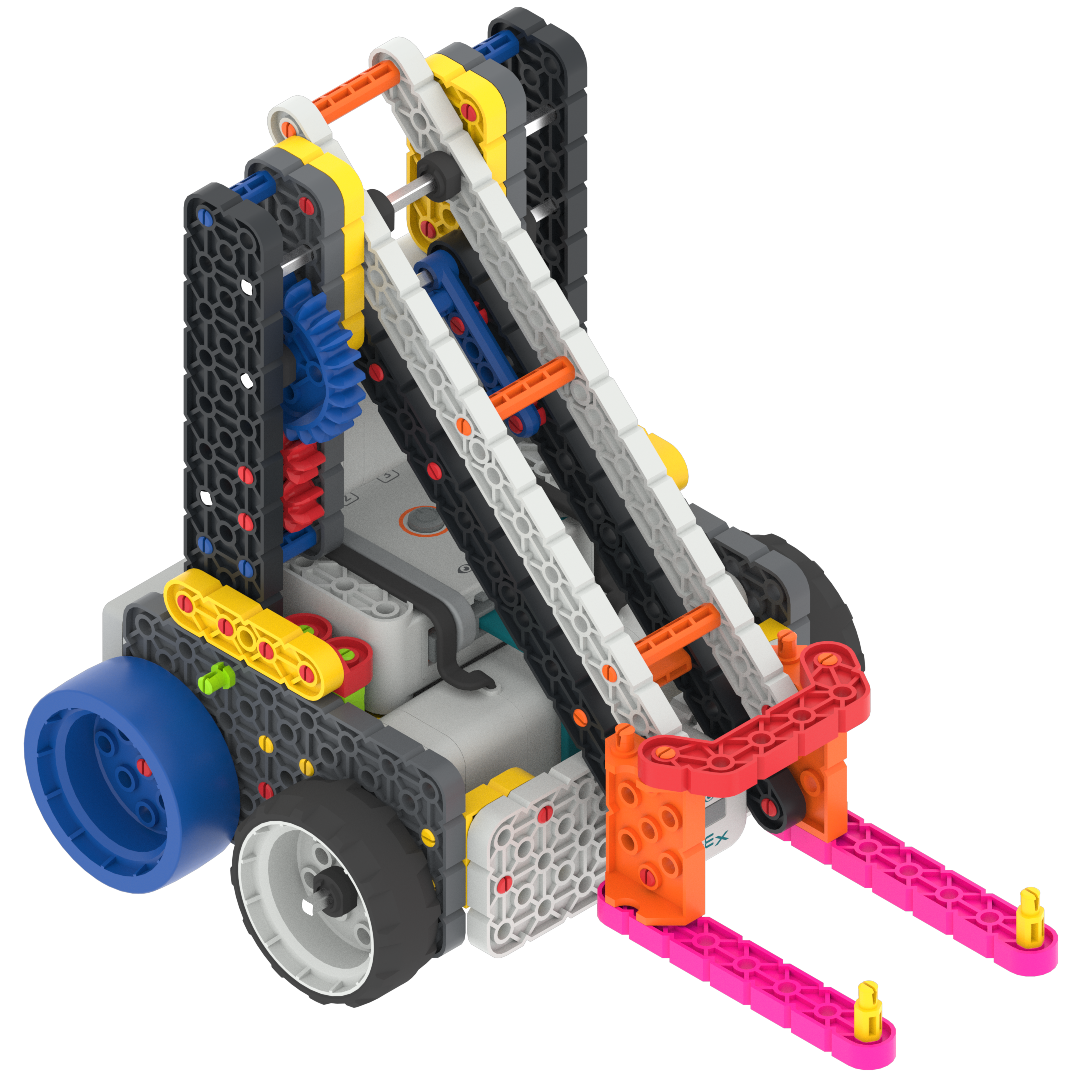
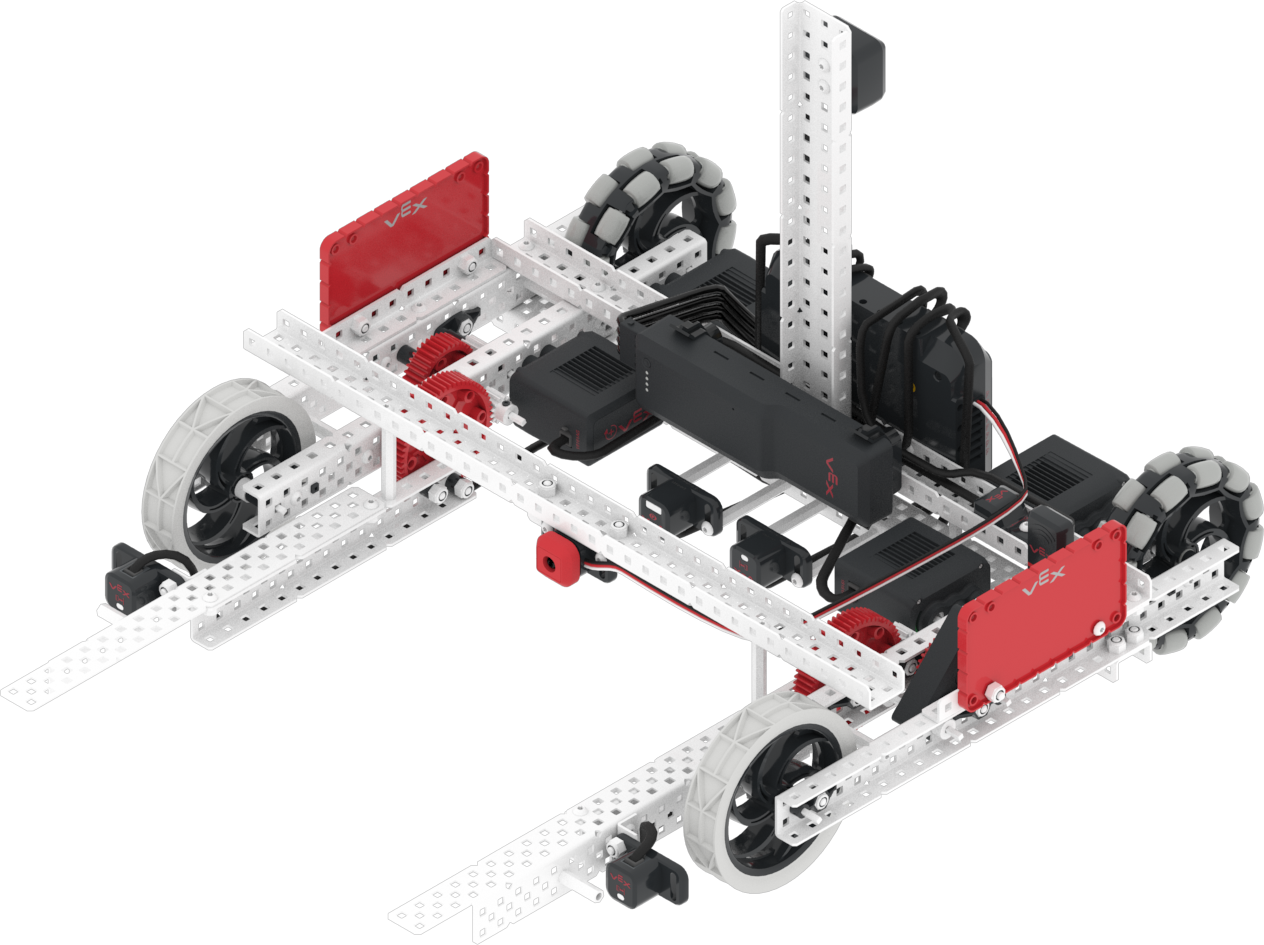
রিং এবং মোবাইল গোল বহন ও স্কোর করার জন্য কাঁটাচামচ তোলা। |
||
|
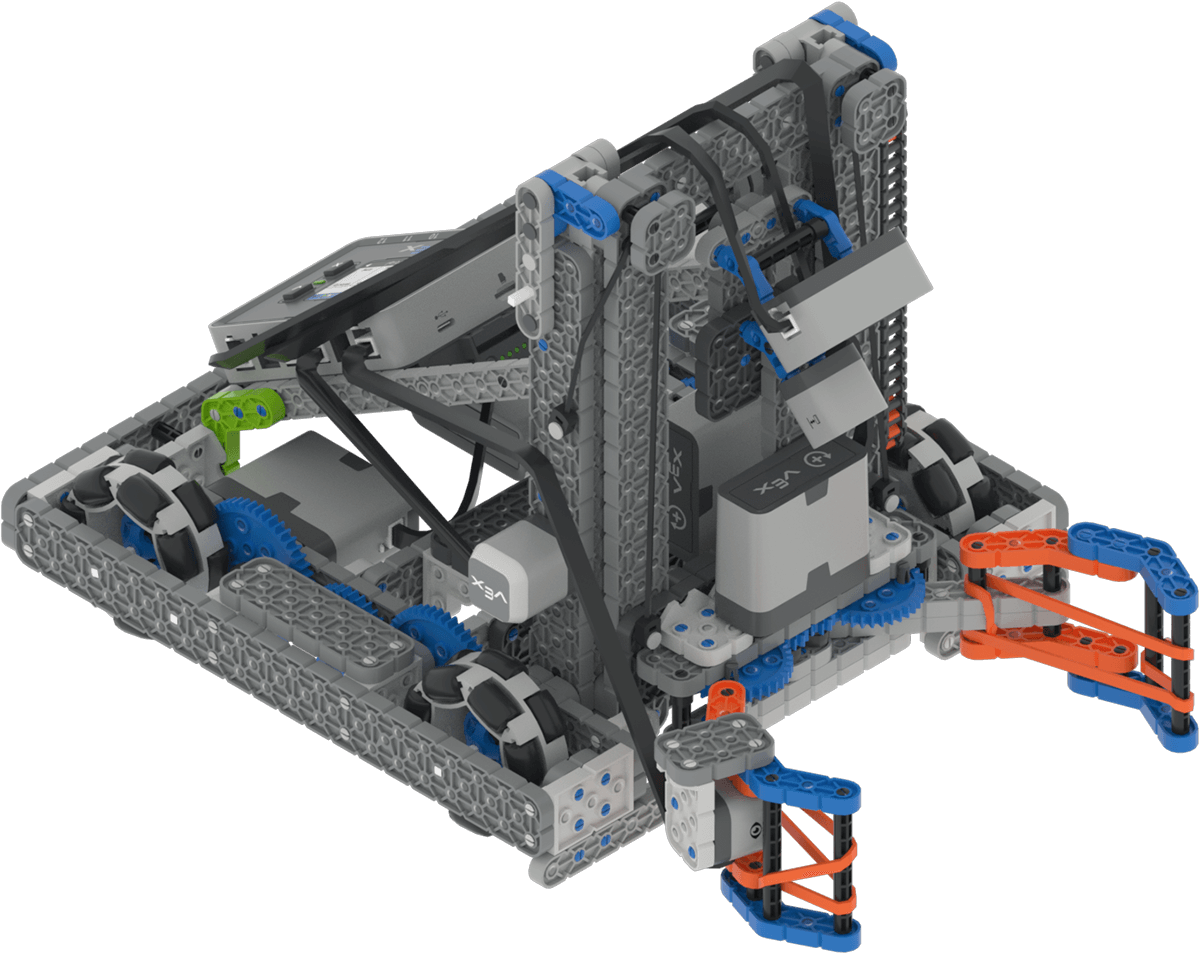
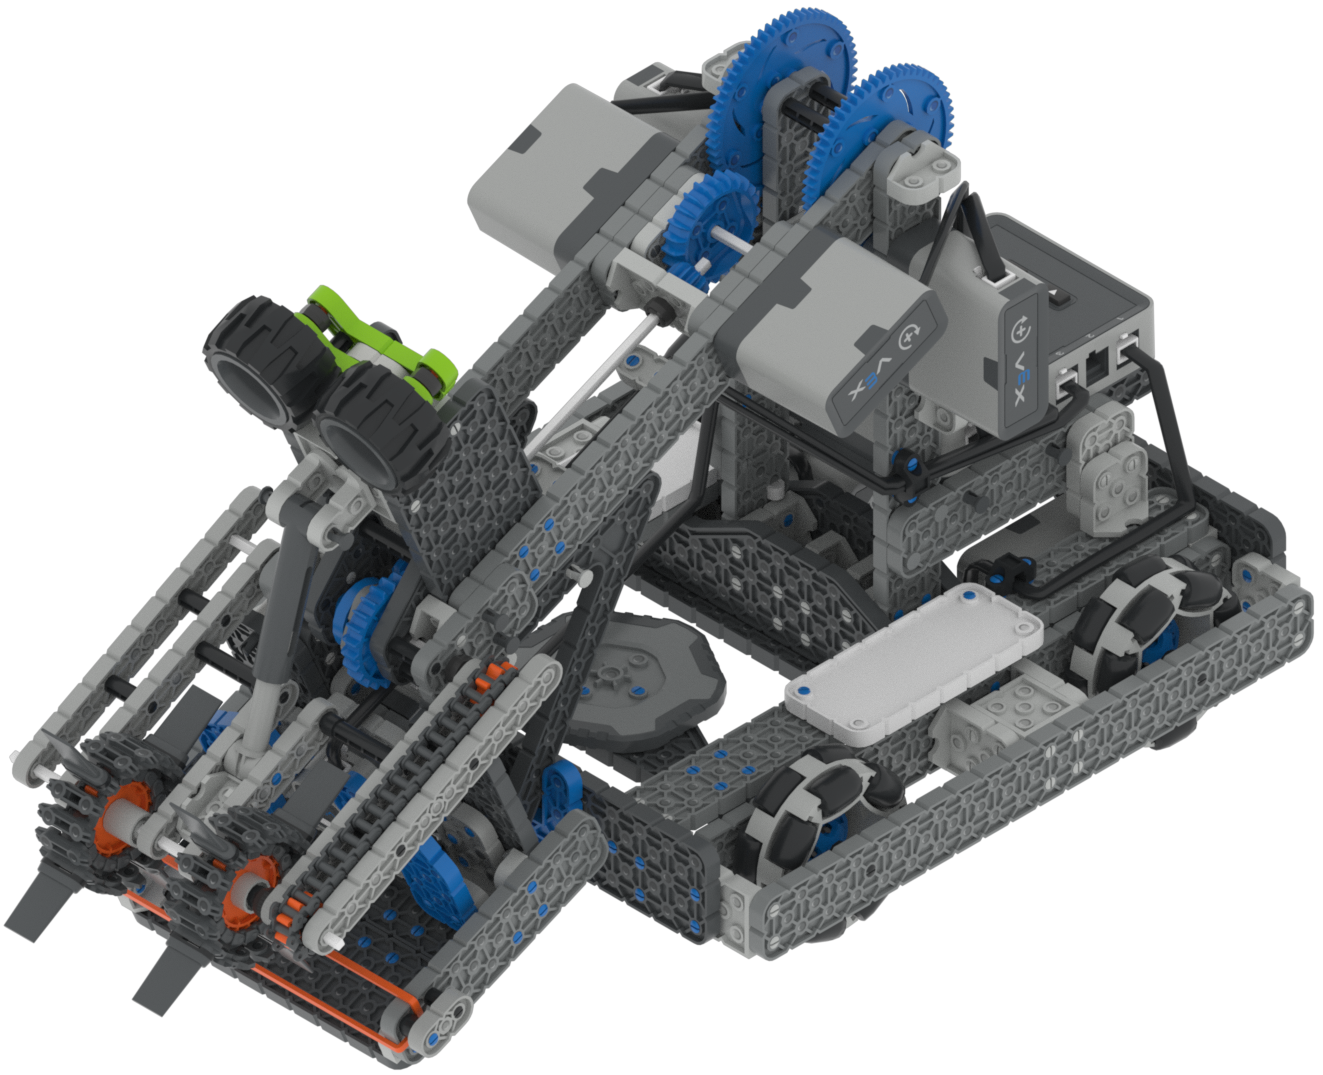
ক্ল এবং লিফটের সাহায্যে পিন ও বিম তোলা এবং একত্রিত করা। |
||
|
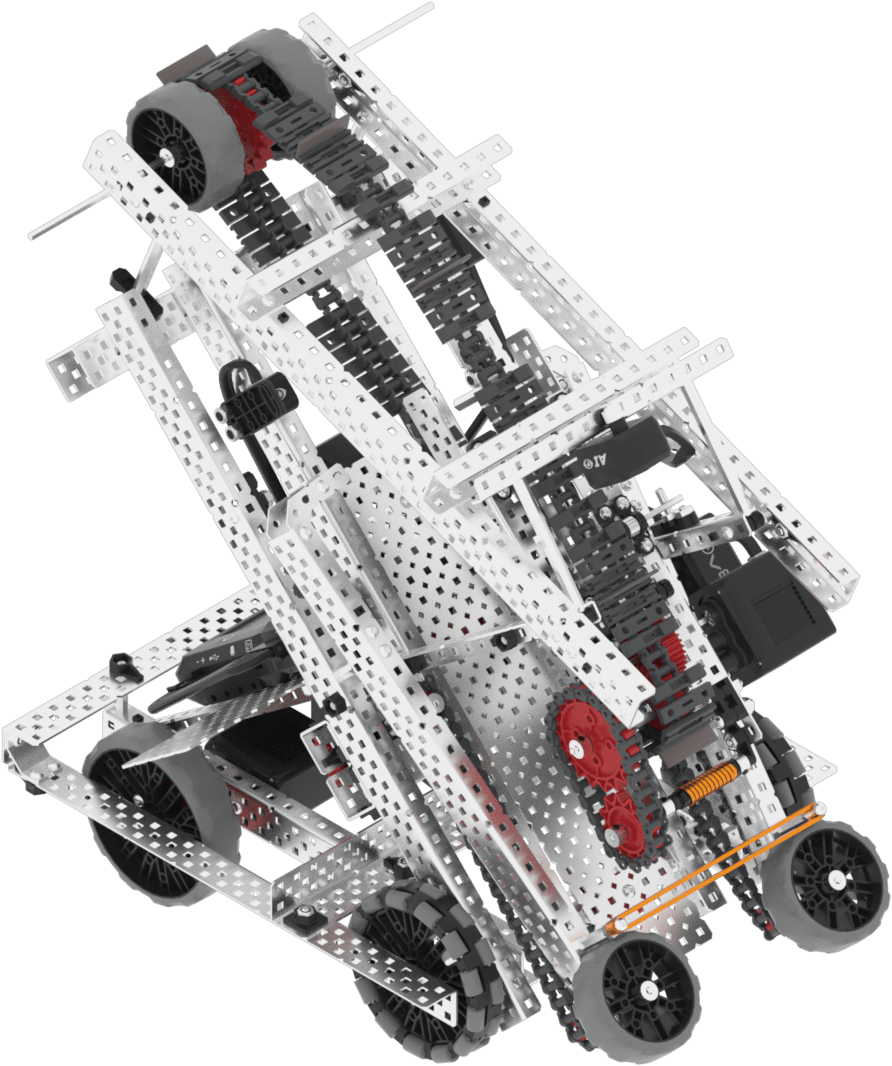
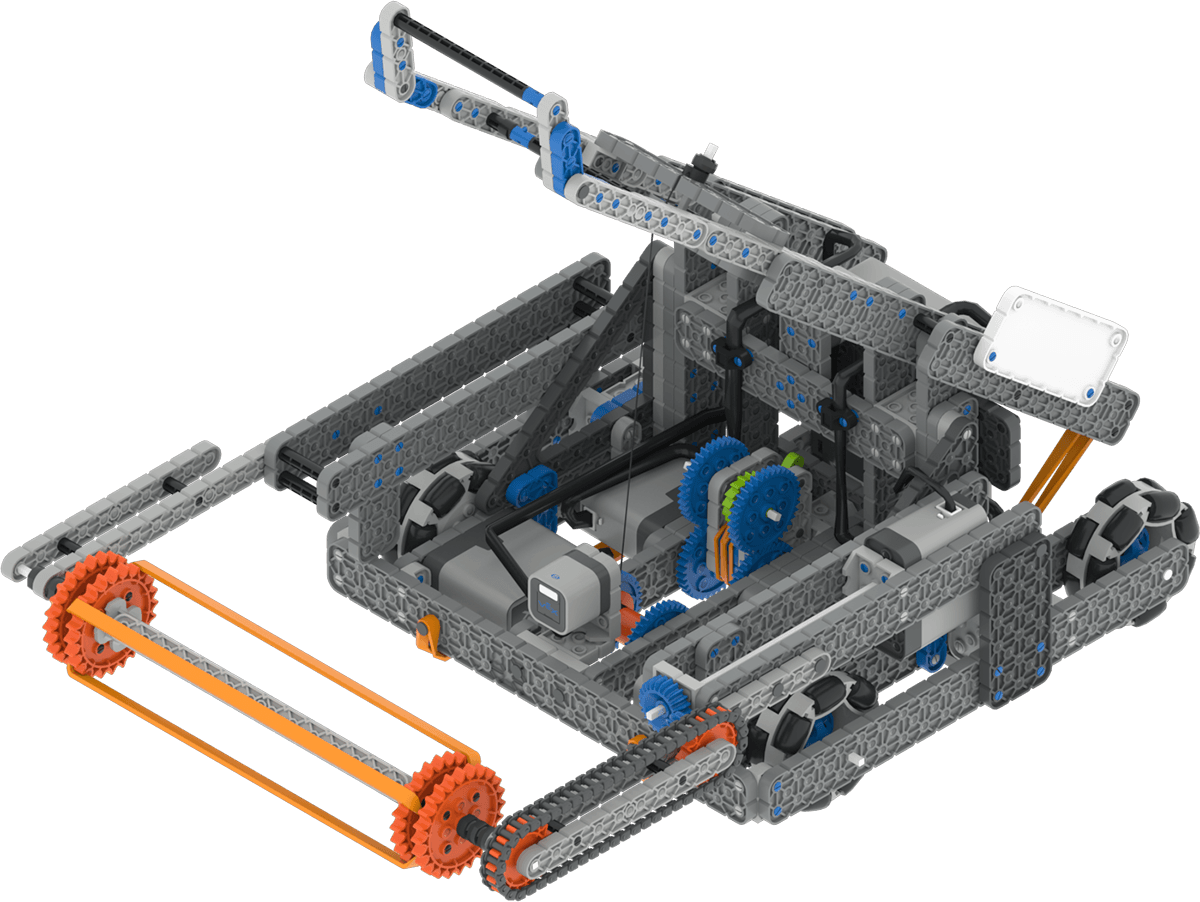
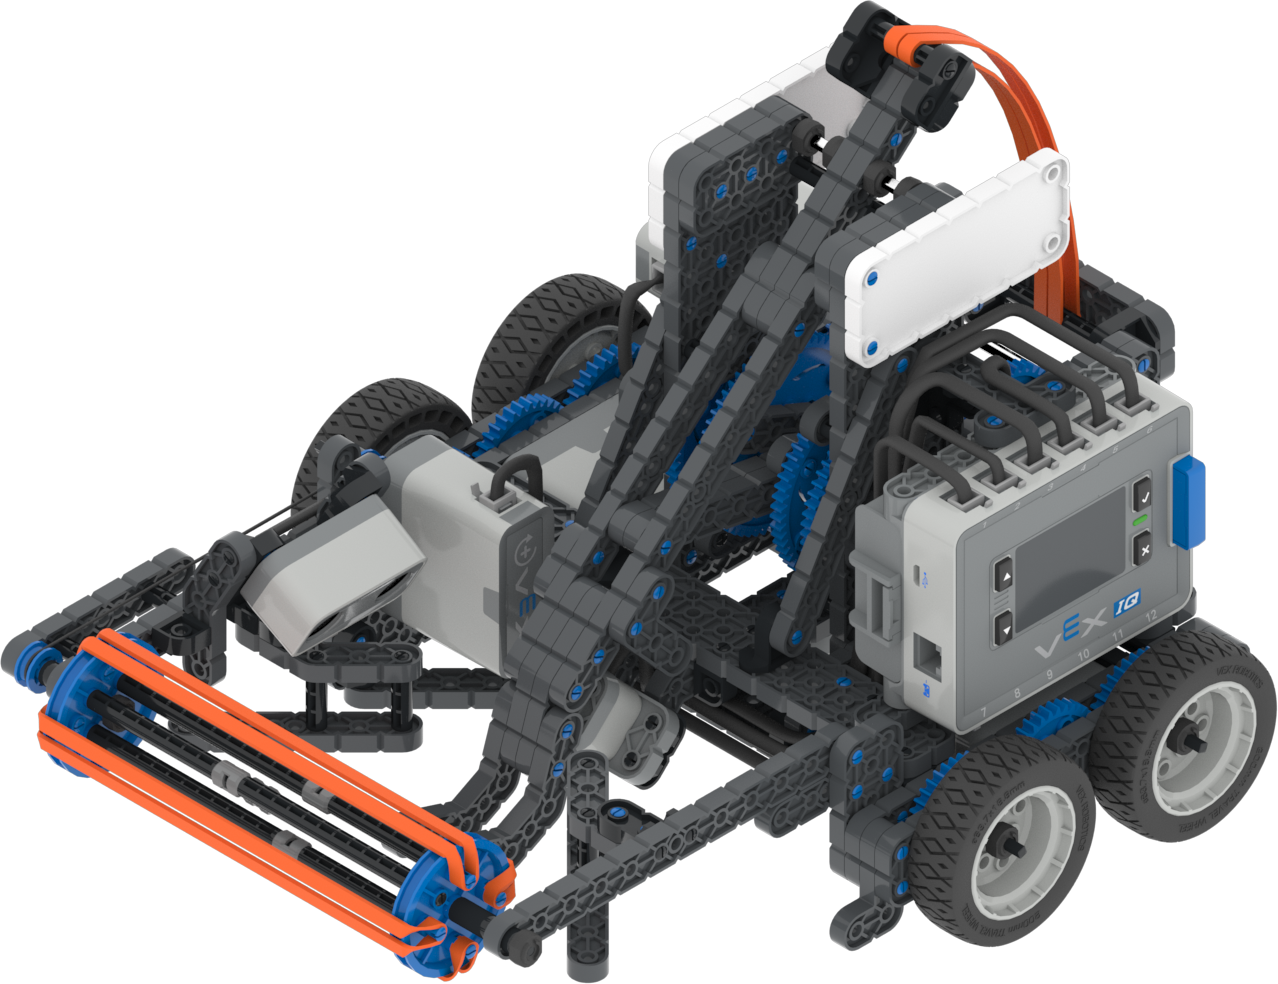
ইনটেক এবং ক্যাটাপুল্ট আর্মের সাহায্যে বল সংগ্রহ ও নিক্ষেপ করা। |
||
|
একটি বাহু এবং ইনটেক মোটর গ্রুপের সাহায্যে ব্লকগুলো তোলা এবং সরানো। |
||
|
ডিস্ক সংগ্রহ করা এবং একটি হাত ব্যবহার করে ডিসপেন্সার ও ফিল্ড এলিমেন্টগুলোর সাথে ইন্টারঅ্যাক্ট করা। |
||
|
ইনটেক এবং ক্যাটাপুল্ট সিস্টেমের সাহায্যে বল সংগ্রহ ও নিক্ষেপ করা। |