
ভি৫ ওভার আন্ডার (স্ট্রাইকার)#
স্ট্রাইকার হল VEX V5 হিরো বট যা V5 23-24 ওভার আন্ডার প্লেগ্রাউন্ড এ ব্যবহৃত হয়।
রোবটের সংক্ষিপ্ত বিবরণ#
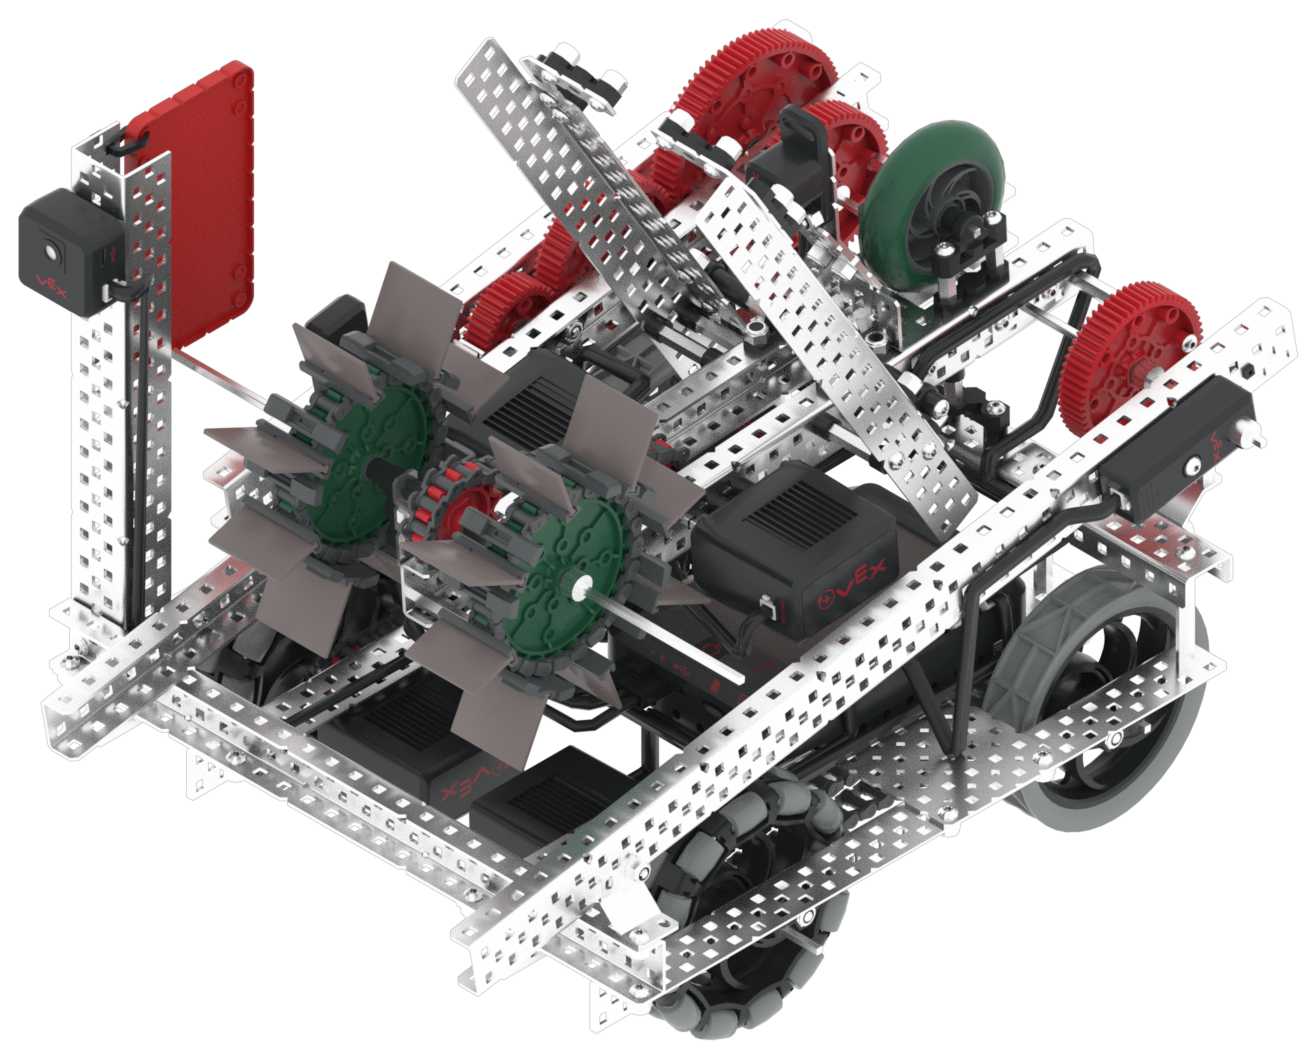
স্ট্রাইকার স্ট্যান্ডার্ড ভিআর কন্ট্রোল এবং সেন্সর যেমন ইনার্শিয়াল সেন্সর এবং ব্রেইন টাইমার সমর্থন করে, সাথে স্ট্রাইকারের অতিরিক্ত নির্দিষ্ট বৈশিষ্ট্যগুলি রোবট-নির্দিষ্ট ব্লক এবং রোবট-নির্দিষ্ট পাইথন এ আলোচনা করা হয়েছে।
মোটর#
কনফিগারেশন এবং |
বর্ণনা |
|---|---|
|
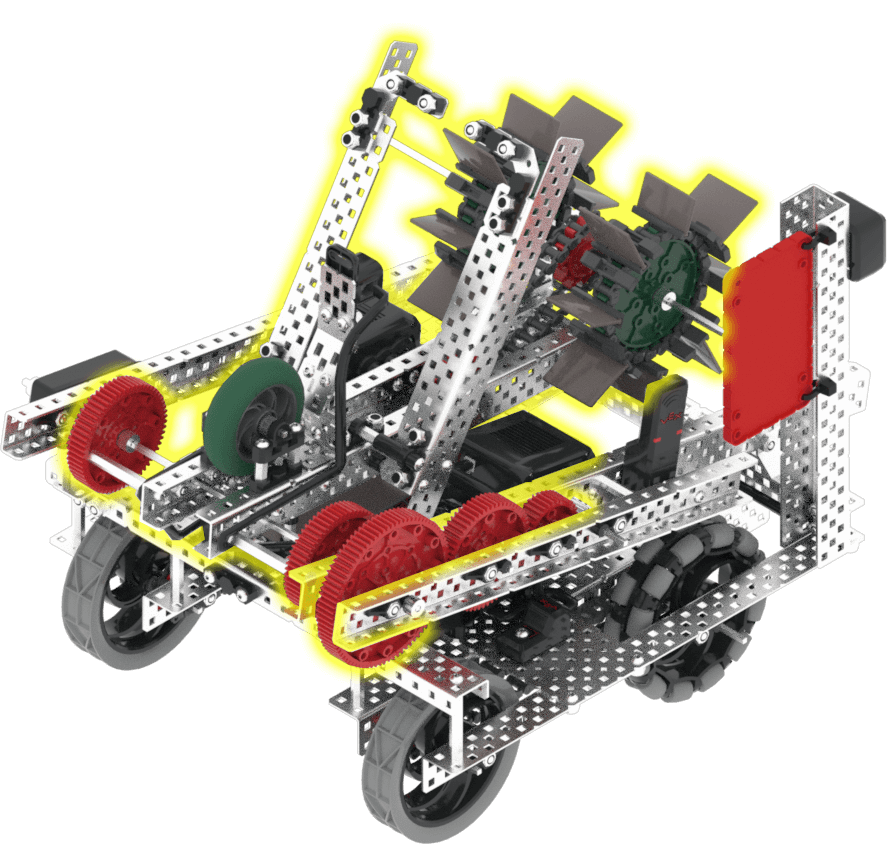
হাতটি উপরে তোলা এবং নিচে নামানো যায়। এর ফলে রোবটটি গেমের বস্তু পরিবহনের মতো কাজ করতে পারে। স্বাভাবিকভাবে, হাতটি ০ ডিগ্রিতে থাকে এবং ১২০০ ডিগ্রি সামনে ঘোরানো হলে এটি সম্পূর্ণরূপে নিচে নেমে আসে। |
|
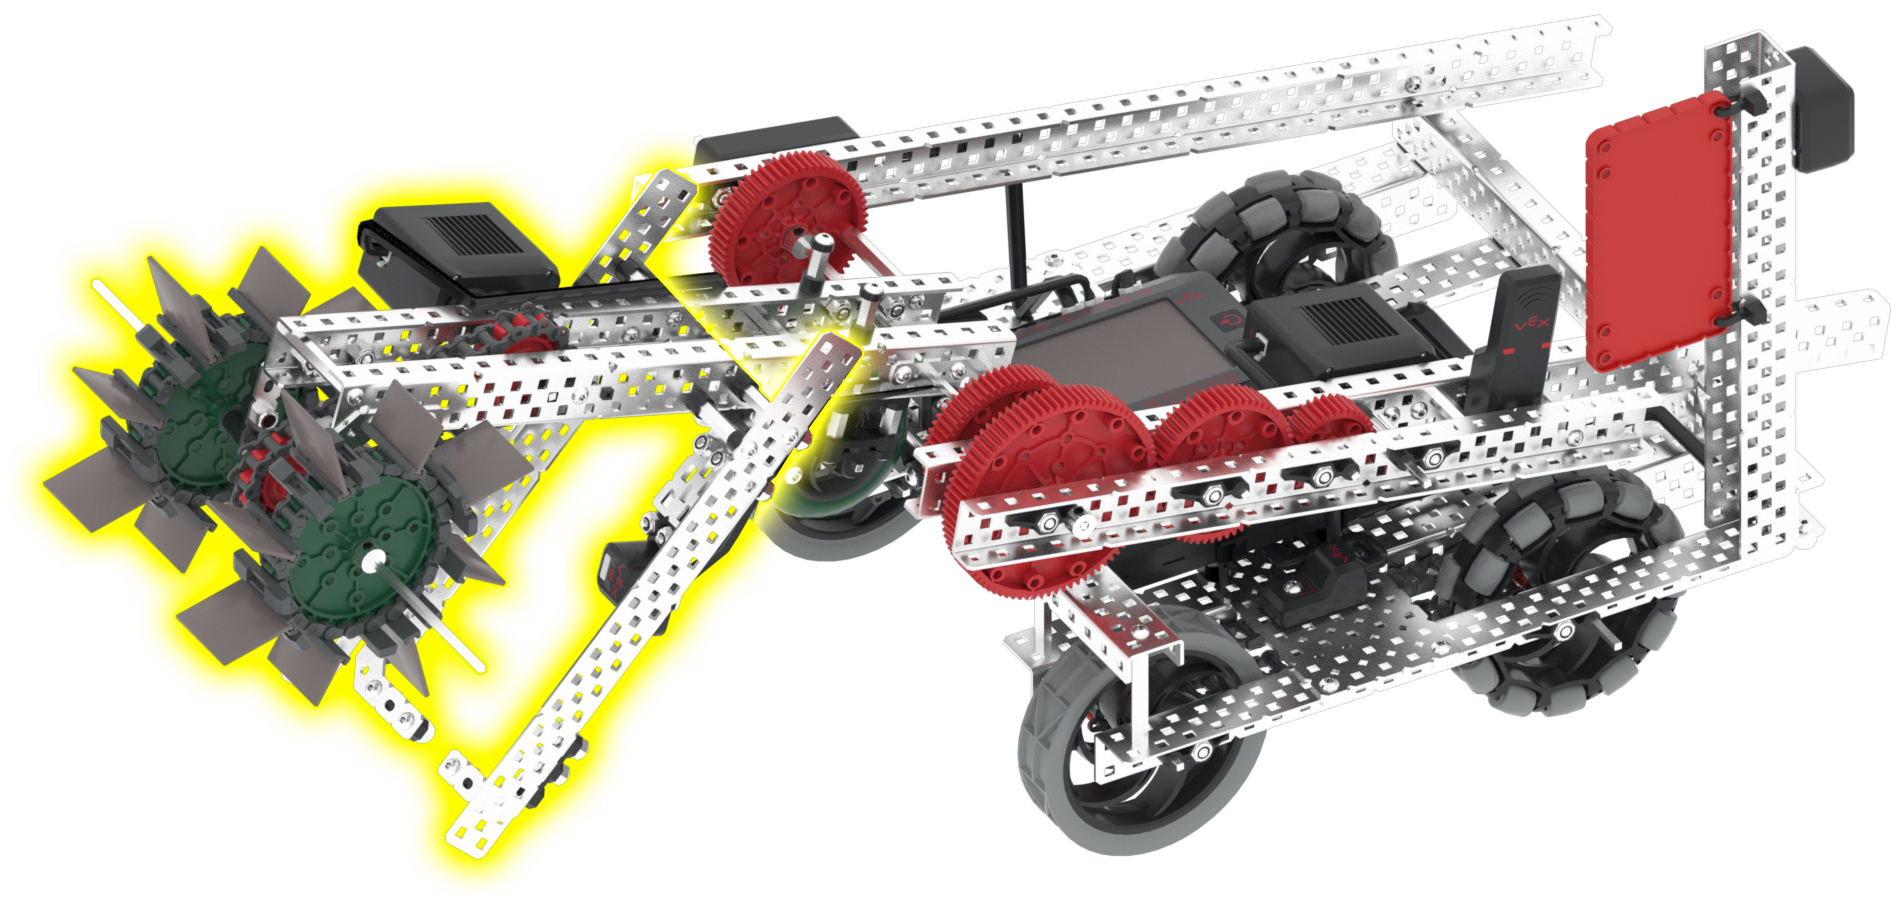
ইনটেকটি সামনে ও পেছনে ঘোরানো যায়। এর ফলে রোবটটি গেমের বস্তু সংগ্রহ করতে ও স্কোর করতে পারে। ইনটেকটি ৩৬০ ডিগ্রি সামনে ঘোরালে একটি ট্রাইবল সংগ্রহ করবে এবং ৩৬০ ডিগ্রি পেছনে ঘোরালে একটি ট্রাইবল স্কোর করবে বা ফেলে দেবে। |
উপাদান এবং বৈশিষ্ট্য#
উপাদান বা বৈশিষ্ট্য |
ব্যবহার |
এপিআই ডকুমেন্টেশন |
|---|---|---|
ড্রাইভট্রেন |
রোবটটিকে নাড়ায় ও ঘোরায়। |
|
আর্ম মোটর |
হাতটি উপরে তোলা এবং নিচে নামানো যায়। এর ফলে রোবটটি গেমের বস্তু পরিবহনের মতো কাজ করতে পারে। স্বাভাবিকভাবে, হাতটি ০ ডিগ্রিতে থাকে এবং ১২০০ ডিগ্রি সামনে ঘোরানো হলে এটি সম্পূর্ণরূপে নিচে নেমে আসে। |
|
ইনটেক মোটর |
ইনটেকটি সামনে ও পেছনে ঘোরানো যায়। এর ফলে রোবটটি গেমের বস্তু সংগ্রহ করতে ও স্কোর করতে পারে। ইনটেকটি ৩৬০ ডিগ্রি সামনে ঘোরালে একটি ট্রাইবল সংগ্রহ করবে এবং ৩৬০ ডিগ্রি পেছনে ঘোরালে একটি ট্রাইবল স্কোর করবে বা ফেলে দেবে। |
|
অপটিক্যাল সেন্সর |
রোবটের কাছাকাছি কোনো বস্তু আছে কিনা এবং সেটির রঙ কী, তা শনাক্ত করে। |
|
ঘূর্ণন সেন্সর |
আর্ম মোটরের বর্তমান ঘূর্ণন কোণ এবং অবস্থান ফেরত দেয়। |
|
জিপিএস সেন্সর |
খেলার মাঠে রোবটটির বর্তমান অবস্থান ও অভিমুখ ফেরত দেয়। |
|
ব্রেইন টাইমার |
প্রকল্পটি শুরু হওয়ার পর থেকে অতিবাহিত সময় ট্র্যাক করে। |
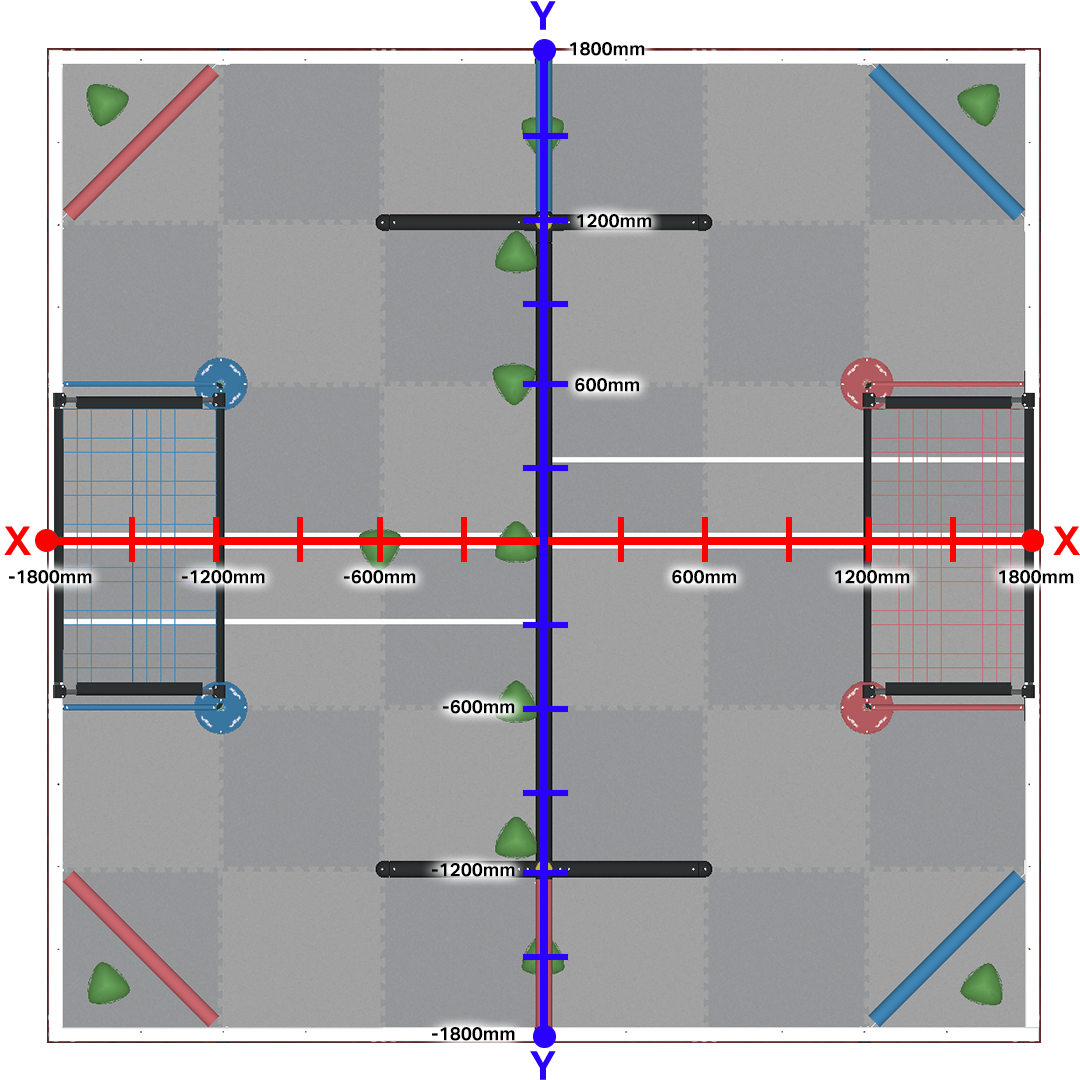
জিপিএস সেন্সরটি নেভিগেশনের জন্য কার্টেসিয়ান স্থানাঙ্ক ব্যবস্থা ব্যবহার করে, যার ক্ষেত্রের কেন্দ্র মূলবিন্দুতে (0, 0) অবস্থিত এবং এটি প্রতিটি দিকে 1800 মিমি পর্যন্ত বিস্তৃত।
খেলার মাঠ#
খেলার মাঠ |
বর্ণনা |
|---|---|
V5 23-24 ভার্চুয়াল স্কিলস ফিল্ডে ট্রাইবল স্কোর করুন এবং নিজের অবস্থান উন্নত করুন। |