
V5 হাই স্টেকস (অ্যাক্সেল)#
অ্যাক্সেল হল VEX V5 হিরো বট যা V5 24-25 হাই স্টেকস প্লেগ্রাউন্ড এ ব্যবহৃত হয়।
রোবটের সংক্ষিপ্ত বিবরণ#
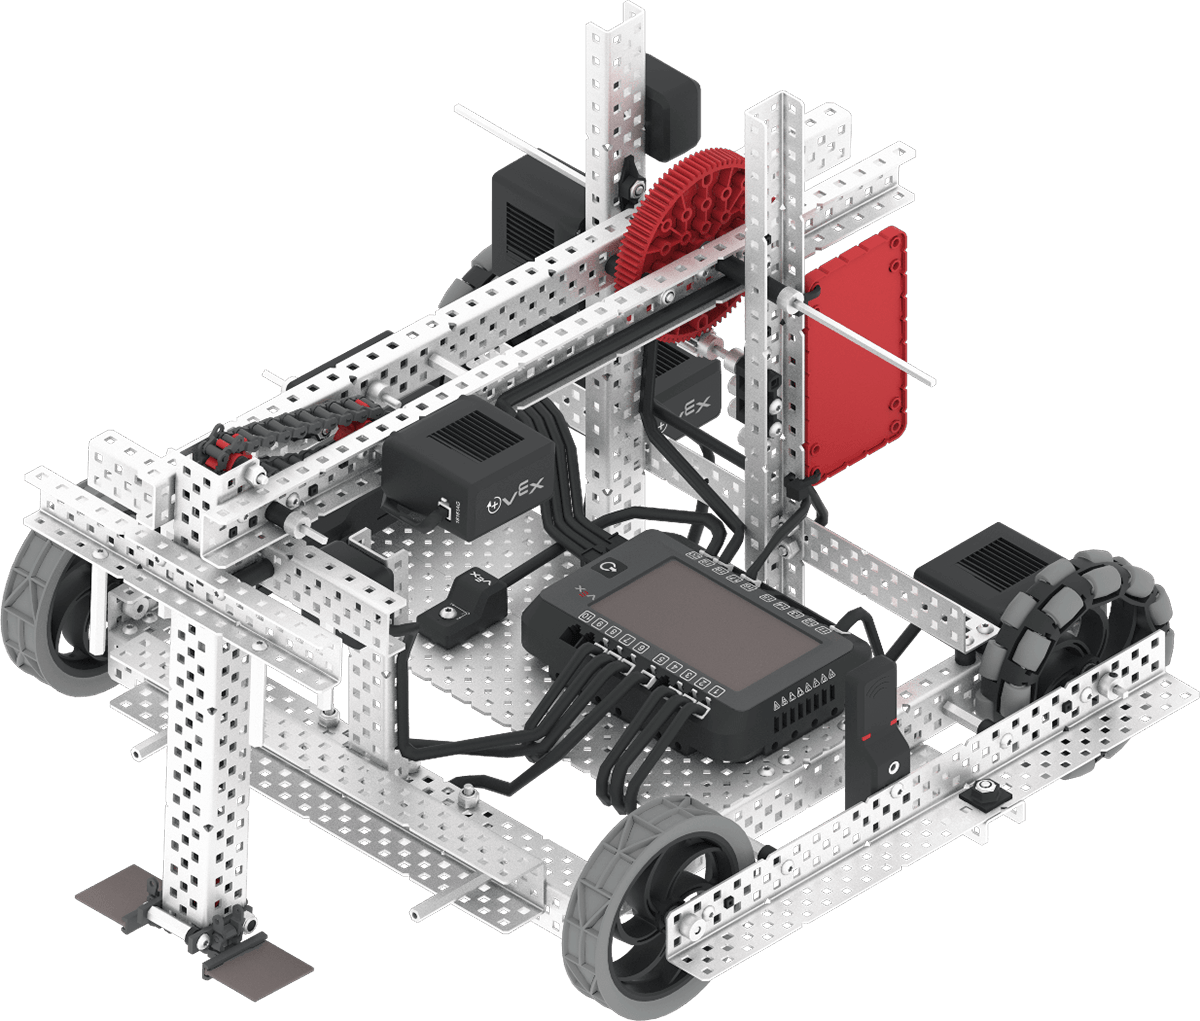
অ্যাক্সেল স্ট্যান্ডার্ড ভিআর কন্ট্রোল এবং সেন্সর যেমন ইনার্শিয়াল সেন্সর এবং ব্রেইন টাইমার সমর্থন করে, সাথে অ্যাক্সেলের অতিরিক্ত নির্দিষ্ট বৈশিষ্ট্যগুলি রোবট-নির্দিষ্ট ব্লক এবং রোবট-নির্দিষ্ট পাইথন এ আলোচনা করা হয়েছে।
মোটর#
কনফিগারেশন এবং |
বর্ণনা |
|---|---|
|
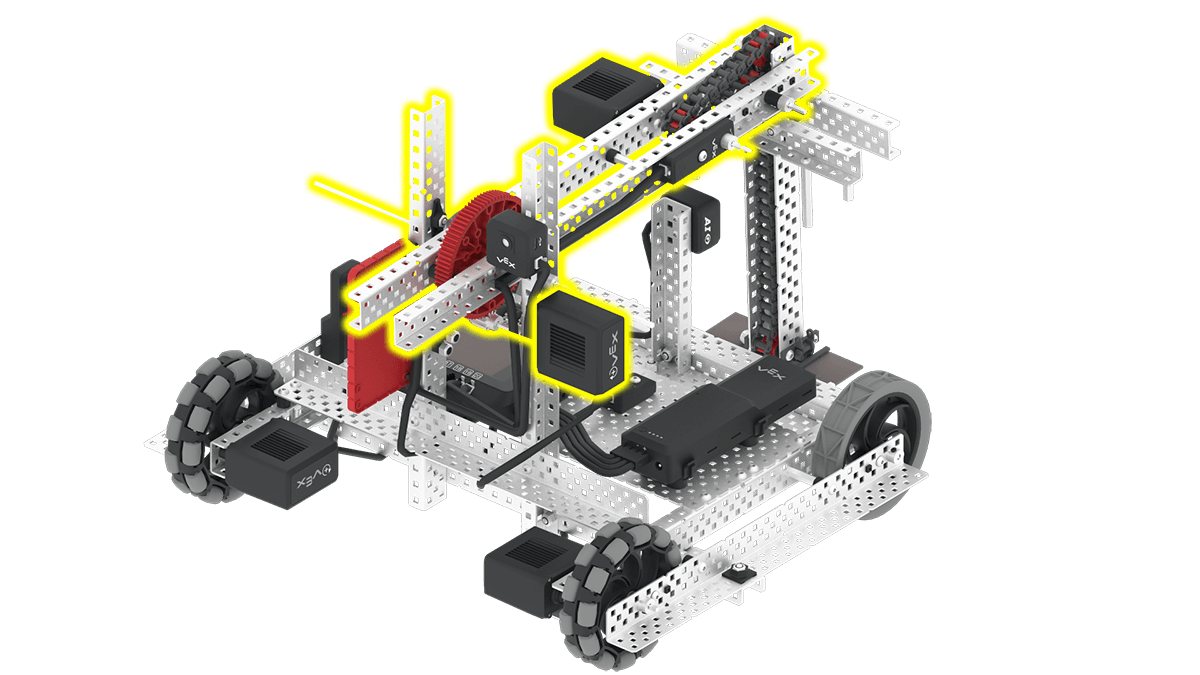
হাতটি অ্যাক্সেলের হাতকে উপরে তোলে এবং নিচে নামায়। হাতটি এমনভাবে তুলতে হবে যাতে এটি এআই ভিশন সেন্সরকে বাধা না দেয় এবং রিংগুলোকে খুঁটির উপর ঠেলে দেওয়ার জন্য। একটি রিংকে খুঁটির উপর ঠেলে দেওয়ার জন্য হাতটিকে যথেষ্ট উঁচুতে তুলতে হলে, এটিকে |
|
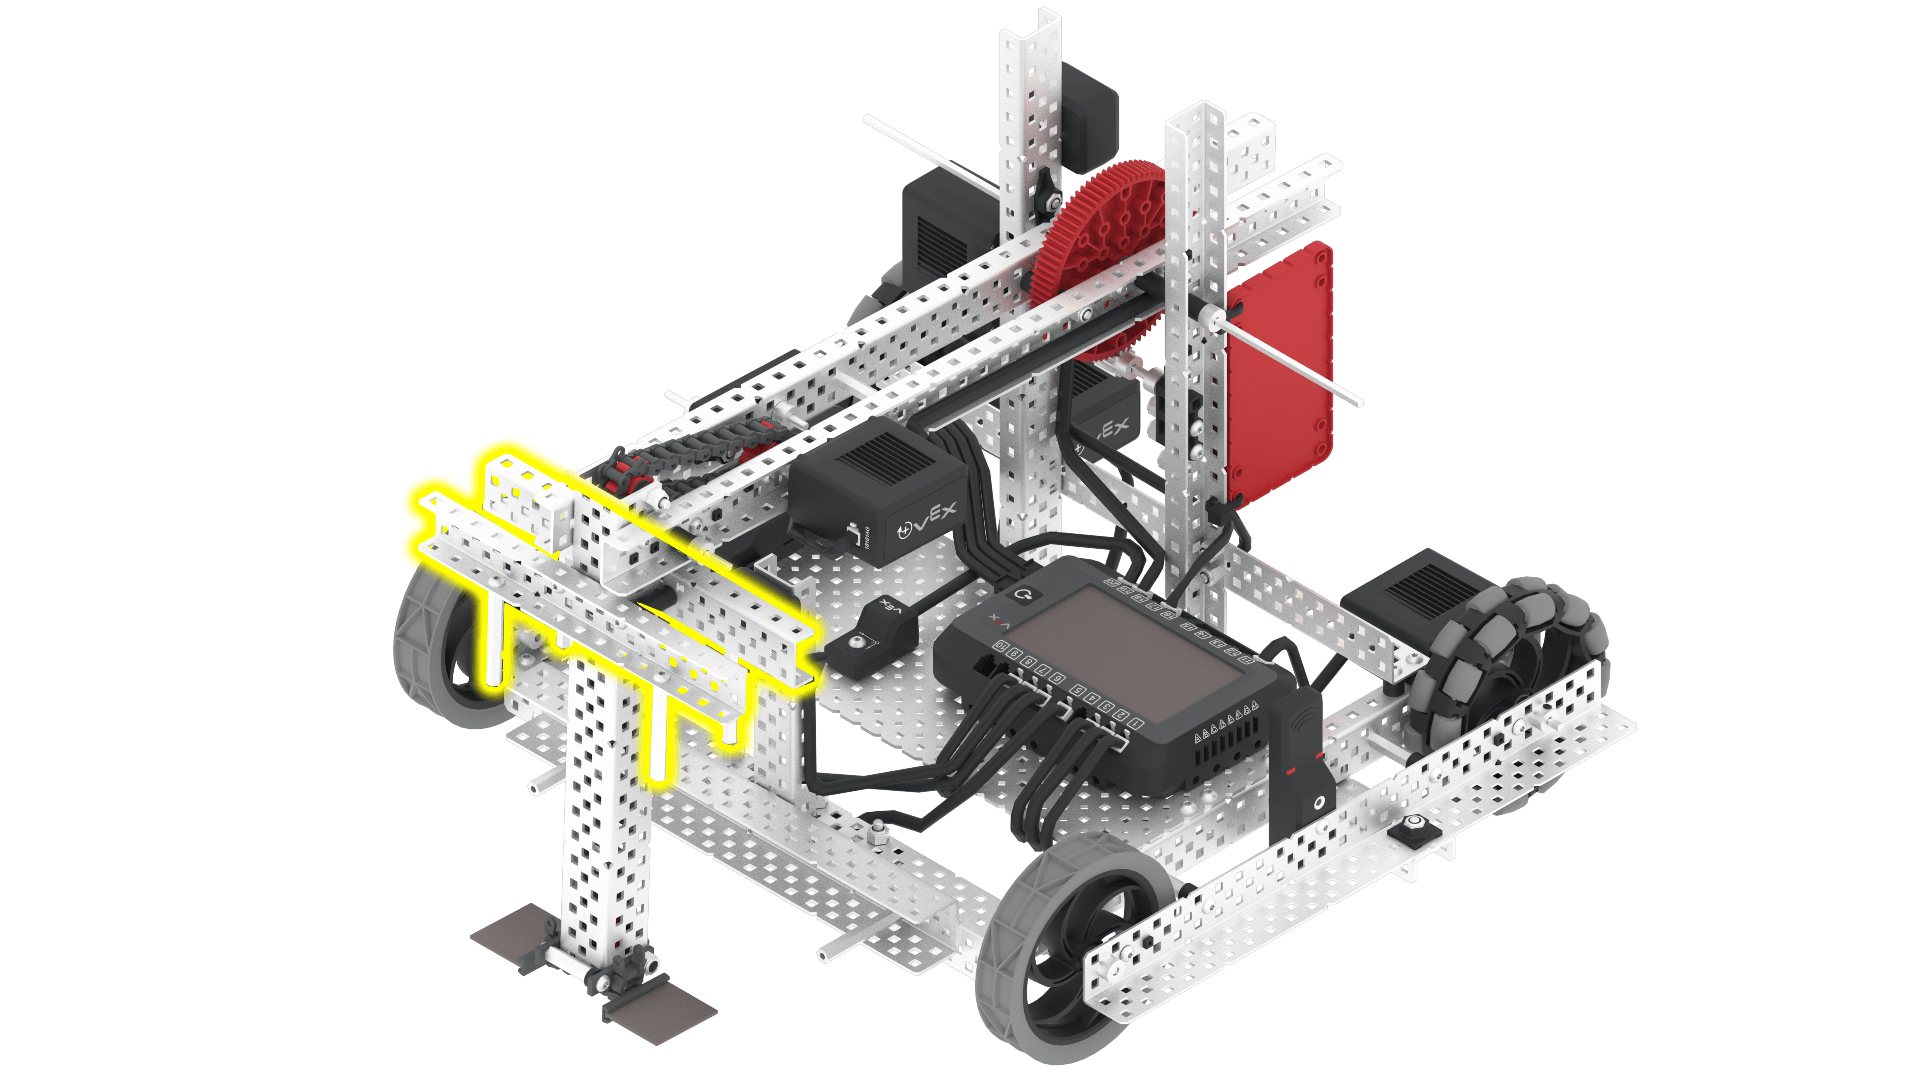
পুশার মোটরটি পুশারটিকে বাহু বরাবর নিচের দিকে নামায়। এর ফলে রিংগুলোকে বাহু থেকে ঠেলে একটি খুঁটির উপর ফেলা যায় |
উপাদান এবং বৈশিষ্ট্য#
উপাদান বা বৈশিষ্ট্য |
ব্যবহার |
এপিআই ডকুমেন্টেশন |
|---|---|---|
ড্রাইভট্রেন |
রোবটটিকে নাড়ায় ও ঘোরায়। |
|
আর্ম মোটর |
গেমের বস্তুগুলো নাড়াচাড়া করার জন্য হাতটি উপরে ও নিচে ওঠানো হয়। হাতটি এমনভাবে তুলতে হবে যাতে এটি এআই ভিশন সেন্সরকে বাধা না দেয় এবং রিংগুলোকে খুঁটির উপর ঠেলে দেওয়ার জন্য এটি প্রয়োজন। একটি রিংকে খুঁটির উপর ঠেলে দেওয়ার জন্য হাতটি যথেষ্ট উঁচুতে তুলতে হলে, এটিকে কমপক্ষে ৩১০ ডিগ্রি পর্যন্ত তুলতে হবে। |
|
পুশার মোটর |
পুশারটিকে আর্ম বরাবর নিচে নামায়। এর ফলে রিংগুলোকে আর্ম থেকে ঠেলে একটি স্টেকের উপর ফেলা যায়। আর্মের শীর্ষে পুশারটির অবস্থান ০ ডিগ্রি। একটি রিংকে আর্ম থেকে ঠেলে ফেলার জন্য, পুশার মোটরটিকে ৭৮০ ডিগ্রি নিচে নামতে হবে। |
|
এআই ভিশন সেন্সর |
গেমের বস্তুগুলো শনাক্ত করে, যাতে রোবটটি স্বয়ংক্রিয়ভাবে নিজের দিক ঠিক করতে পারে। |
|
দূরত্ব সেন্সর |
রোবটের সামনের অংশ থেকে কোনো বস্তু কতটা দূরে আছে তা ফেরত দেয়। |
|
অপটিক্যাল সেন্সর |
রোবটের সামনের বস্তুগুলো শনাক্ত করে এবং সেগুলোর রঙ নির্ধারণ করে। |
|
ঘূর্ণন সেন্সর |
পুশার মোটরের বর্তমান ঘূর্ণন কোণ এবং অবস্থান ফেরত দেয়। |
|
জিপিএস সেন্সর |
খেলার মাঠে রোবটটির বর্তমান অবস্থান ও অভিমুখ ফেরত দেয়। |
|
ব্রেইন টাইমার |
প্রকল্পটি শুরু হওয়ার পর থেকে অতিবাহিত সময় ট্র্যাক করে। |
খেলার মাঠ#
খেলার মাঠ |
বর্ণনা |
|---|---|
V5 24-25 ভার্চুয়াল স্কিলস ফিল্ডে স্কোর রিং এবং মোবাইল গোল। |