
रोबोट-विशिष्ट पायथन#
परिचय#
हीरो बॉट, स्विस, में एक मोटर विकल्प, एक मोटर समूह विकल्प और ऑप्टिकल सेंसर शामिल हैं।
सभी मानक VEXcode VR विधियाँ IQ 24-25 रैपिड रिले प्लेग्राउंड में उपयोग के लिए उपलब्ध हैं।
नीचे रोबोट-विशिष्ट सभी उपलब्ध विधियों की सूची दी गई है:
ड्राइवट्रेन – रोबोट को गति देने और मोड़ने का कार्य करता है।
कार्यवाही
drive— रोबोट को हमेशा के लिए आगे या पीछे ले जाता है।drive_for— रोबोट को एक विशिष्ट दूरी के लिए आगे या पीछे ले जाता है।turn— रोबोट को हमेशा के लिए बाएँ या दाएँ घुमाता है।turn_for— रोबोट को एक विशिष्ट संख्या में डिग्री के लिए बाएँ या दाएँ घुमाता है।turn_to_heading— रोबोट को -359 से 359 डिग्री तक एक विशिष्ट हेडिंग का सामना करने के लिए मोड़ता है।turn_to_rotation— रोबोट को एक विशिष्ट रोटेशन में घुमाता है।stop— रोबोट की गति को रोकता है।
म्यूटेटर्स
set_heading— रोबोट की वर्तमान दिशा को नई दिशा में बदलता है।set_rotation— रोबोट के वर्तमान रोटेशन को नए रोटेशन में बदलता है।set_timeout— यह निर्धारित करता है कि रोबोट किसी गतिविधि को पूरा करने के लिए कितना समय लेगा।set_drive_velocity— रोबोट को बताता है कि कितनी तेज़ी से ड्राइव करना है।set_turn_velocity— रोबोट को बताता है कि कितनी तेज़ी से मुड़ना है।
गेटर्स
heading— रोबोट की वर्तमान हेडिंग 0 से 359.99 डिग्री तक लौटाता है।rotation— रोबोट का वर्तमान रोटेशन लौटाता है।is_done— यह बताता है कि रोबोट चलना समाप्त कर चुका है या नहीं, बूलियन मान के रूप में।is_moving— यह बताता है कि रोबोट चल रहा है या नहीं, बूलियन मान के रूप में।velocity— रोबोट कितनी तेज़ी से चल रहा है, यह लौटाता है।
गति - रोबोट के मोटर और मोटर समूह को चलाएं और ट्रैक करें।
कार्यवाही
spin— एक मोटर या मोटर समूह को हमेशा के लिए आगे या पीछे घुमाता है।spin_for— एक मोटर या मोटर समूह को एक विशिष्ट दूरी के लिए घुमाता है।spin_to_position— एक मोटर या मोटर समूह को एक विशिष्ट स्थिति में घुमाता है।stop— मोटर या मोटर समूह को घूमने से रोकता है।
म्यूटेटर्स
set_position— मोटर या मोटर समूह की वर्तमान स्थिति को एक नए मान में बदलता है।set_velocity— मोटर या मोटर समूह को बताता है कि कितनी तेज़ी से घूमना है।set_timeout— यह निर्धारित करता है कि कोई मोटर या मोटर समूह किसी गति को पूरा करने के लिए कितना समय लेगा।
गेटर्स
is_done— बूलियन मान के रूप में मोटर या मोटर समूह चलना समाप्त कर चुका है या नहीं, यह लौटाता है।is_spinning— यह बताता है कि मोटर या मोटर समूह घूम रहा है या नहीं, बूलियन मान के रूप में।position— मोटर या मोटर समूह की वर्तमान स्थिति लौटाता है।velocity— मोटर या मोटर समूह कितनी तेज़ी से घूम रहा है, यह लौटाता है।
कंसोल – कंसोल पर प्रिंट करें और मानों की निगरानी करें।
प्रिंट
brain.screen.print— कंसोल में टेक्स्ट, संख्याएँ या चर मान प्रदर्शित करता है।brain.screen.next_row— कंसोल कर्सर को अगली पंक्ति की शुरुआत में ले जाता है।brain.screen.clear_screen— कंसोल से सभी पंक्तियों को साफ़ करता है।
निगरानी करना
monitor_variable— मॉनिटर टैब में एक या अधिक पूर्वनिर्धारित चर जोड़ता है।monitor_sensor— मॉनिटर टैब में एक या अधिक सेंसर मान जोड़ता है।
संवेदन - रोबोट के विभिन्न सेंसरों का उपयोग करें।
ऑप्टिकल
is_near_object– लौटाता है कि क्या ऑप्टिकल सेंसर सीमा के भीतर किसी वस्तु का पता लगाता है।color– ऑप्टिकल सेंसर द्वारा पता लगाया गया रंग लौटाता है।brightness– वस्तु से परावर्तित प्रकाश की मात्रा लौटाता है।hue– ऑप्टिकल सेंसर द्वारा पता लगाए गए रंग को लौटाता है।object_detected– ऑप्टिकल सेंसर द्वारा किसी ऑब्जेक्ट का पता लगाने पर कॉल किए जाने वाले फ़ंक्शन को रजिस्टर करता है।object_lost– ऑप्टिकल सेंसर द्वारा ऑब्जेक्ट खो जाने पर कॉल किए जाने वाले फ़ंक्शन को पंजीकृत करता है।
इस पृष्ठ पर दिए गए उदाहरण डिफ़ॉल्ट प्लेग्राउंड प्रारंभ स्थिति का उपयोग करते हैं।
ड्राइवट्रेन#
ड्राइवट्रेन वीआर रोबोट के चलने और मुड़ने के तरीके को नियंत्रित करता है। ड्राइवट्रेन आगे या पीछे जा सकता है, बाएं या दाएं मुड़ सकता है, दिशा बदल सकता है और अपने घूर्णन को ट्रैक कर सकता है।
कार्रवाई#
गाड़ी चलाना#
drive रोबोट को निरंतर आगे या पीछे ले जाता है। रोबोट तब तक चलता रहेगा जब तक उसे कोई और क्रिया, जैसे मुड़ना या रुकना, करने का निर्देश नहीं दिया जाता।
Usage:
drivetrain.drive(direction)
पैरामीटर |
विवरण |
|---|---|
|
रोबोट की गति की दिशा: |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
ड्राइव_के लिए#
drive_for कमांड रोबोट को एक निश्चित दूरी तक आगे या पीछे ले जाता है। प्रोजेक्ट रोबोट के चलने के पूरा होने तक प्रतीक्षा करेगा, उसके बाद ही कोड की अगली पंक्ति चलेगी।
Usage:
drivetrain.drive_for(direction, distance, units, wait)
पैरामीटर |
विवरण |
|---|---|
|
रोबोट की गति की दिशा: |
|
रोबोट द्वारा तय की गई दूरी। यह |
|
दूरी की इकाई: |
|
वैकल्पिक। |
def main():
    # Drive forward and backward
    drivetrain.drive_for(FORWARD, 200, MM)
    drivetrain.drive_for(REVERSE, 200, MM)

# VR threads — Do not delete
vr_thread(main)
मोड़#
turn रोबोट को हमेशा के लिए बाएँ या दाएँ घुमाता है। रोबोट तब तक घूमता रहेगा जब तक उसे कोई और क्रिया, जैसे चलाना या रोकना, करने को न कहा जाए।
Usage:
drivetrain.turn(direction)
पैरामीटर |
विवरण |
|---|---|
|
रोबोट के मुड़ने की दिशा: |
def main():
    # Turn right and left, then stop
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.turn(LEFT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
मोड़ के लिए#
turn_for रोबोट को एक निश्चित डिग्री तक बाएँ या दाएँ घुमाता है। यह घुमाव रोबोट की वर्तमान स्थिति के सापेक्ष होता है। रोबोट के पूरा घूमने तक प्रोजेक्ट अगली कोड लाइन नहीं चलाएगा।
Usage:
drivetrain.turn_for(direction, angle, units, wait)
पैरामीटर |
विवरण |
|---|---|
|
रोबोट के मुड़ने की दिशा: |
|
रोबोट जितने डिग्री घूमता है, उसकी संख्या। यह |
|
घूर्णन इकाई: |
|
वैकल्पिक। |
def main():
    # Turn the robot right and left
    drivetrain.turn_for(RIGHT, 90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_for(LEFT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
शीर्षक की ओर मुड़ें#
हेडिंग रोबोट की दिशा है, जिसे डिग्री में मापा जाता है। turn_to_heading रोबोट को -359 से 359 डिग्री के बीच किसी विशिष्ट हेडिंग की ओर मोड़ता है। रोबोट लक्ष्य हेडिंग तक पहुँचने के लिए सबसे छोटी दिशा में मुड़ेगा।
रोबोट की प्रारंभिक दिशा 0 डिग्री है।
अगली कोड लाइन चलने से पहले प्रोजेक्ट रोबोट के पूरी तरह से घूमने का इंतजार करेगा।
Usage:
drivetrain.turn_to_heading(angle, units, wait)
पैरामीटर |
विवरण |
|---|---|
|
रोबोट का मुख किस दिशा में होना चाहिए, डिग्री में। यह -359 से 359 तक का पूर्णांक ( |
|
घूर्णन इकाई: |
|
वैकल्पिक। |
def main():
    # Turn to face the cardinal directions
    drivetrain.turn_to_heading(90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(180, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(270, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
घुमाव की ओर मुड़ें#
turn_to_rotation रोबोट को एक विशिष्ट रोटेशन में घुमाता है।
रोटेशन वह मात्रा है जो रोबोट ने डिग्री में घुमाई है। किसी प्रोजेक्ट की शुरुआत में, रोटेशन का मान 0 डिग्री पर सेट किया जाता है। रोटेशन को set_rotation विधि का उपयोग करके भी सेट किया जा सकता है।
घूर्णन मान निरपेक्ष होते हैं। इसका अर्थ है कि मुड़ने की दिशा रोबोट के वर्तमान घूर्णन पर निर्भर करती है। दाईं ओर मुड़ने से घूर्णन बढ़ता है, और बाईं ओर मुड़ने से घूर्णन घटता है।
उदाहरण के लिए, यदि रोबोट 0 डिग्री से शुरू होता है और आप उसे 720 डिग्री घुमाते हैं, तो वह दो बार दाईं ओर मुड़ेगा। यदि आप फिर उसे 360 डिग्री घुमाते हैं, तो वह एक बार बाईं ओर मुड़ेगा, क्योंकि 360, 720 से कम है।
अगली कोड लाइन चलने से पहले प्रोजेक्ट रोबोट के पूरी तरह से घूमने का इंतजार करेगा।
Usage:
drivetrain.turn_to_rotation(angle, units, wait)
पैरामीटर |
विवरण |
|---|---|
|
रोबोट जिस डिग्री में घूमेगा, उसका घूर्णन मान। यह |
|
घूर्णन इकाई: |
|
वैकल्पिक। |
def main():
    # Turn left, then spin in a circle
    # clockwise and face right
    drivetrain.turn_to_rotation(-90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_rotation(450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
रुकना#
stop रोबोट की गति को रोक देता है।
Usage:
drivetrain.stop()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
उत्परिवर्तक#
शीर्षक सेट करें#
हेडिंग वह दिशा है जिस ओर रोबोट का मुख है, जिसे डिग्री में मापा जाता है। set_heading रोबोट की वर्तमान हेडिंग को एक नए हेडिंग मान में बदल देता है।
उदाहरण के लिए, यदि रोबोट दाईं ओर मुड़ गया है, तो दिशा को 0 डिग्री पर सेट करने से वह दाईं ओर की स्थिति ही नई 0 डिग्री बन जाती है। फिर रोबोट उस नई दिशा के आधार पर अन्य स्थितियों में मुड़ सकता है।
Usage:
drivetrain.set_heading(heading, units)
पैरामीटर |
विवरण |
|---|---|
|
रोबोट के लिए निर्धारित की जाने वाली दिशा का मान (डिग्री में)। यह |
|
हेडिंग इकाई: |
def main():
    # Face the new 0 degrees
    drivetrain.set_heading(90, DEGREES)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
सेट_रोटेशन#
रोटेशन वह मात्रा है जो रोबोट ने डिग्री में घुमाई है। किसी प्रोजेक्ट की शुरुआत में, रोटेशन का मान 0 डिग्री पर सेट होता है। set_rotation का उपयोग करके रोबोट के वर्तमान रोटेशन को एक नए मान में बदला जा सकता है।
उदाहरण के लिए, यदि रोबोट ने दाईं ओर दो पूरे चक्कर लगा लिए हैं, तो उसका घूर्णन मान 720 डिग्री होगा। घूर्णन को 0 डिग्री पर सेट करने से यह 720 से 0 डिग्री पर रीसेट हो जाएगा। फिर रोबोट उस नए मान के आधार पर घूर्णन कर सकता है।
Usage:
drivetrain.set_rotation(rotation, units)
पैरामीटर |
विवरण |
|---|---|
|
रोबोट के लिए निर्धारित की जाने वाली घूर्णन मान (डिग्री में)। यह |
|
घूर्णन इकाई: |
def main():
    # Spin counterclockwise two times
    drivetrain.set_rotation(720, DEGREES)
    drivetrain.turn_to_rotation(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
सेट_टाइमआउट#
set_timeout निर्धारित करता है कि रोबोट किसी गतिविधि को पूरा करने के लिए कितना समय लेगा। यदि रोबोट उस समय में गतिविधि पूरी नहीं कर पाता है, तो वह प्रयास करना बंद कर देगा और कोड की अगली पंक्ति पर चला जाएगा। इससे रोबोट को गतिविधि में अटकने से बचाया जा सकता है।
Usage:
drivetrain.set_timeout(value, units)
पैरामीटर |
विवरण |
|---|---|
|
रोबोट को किसी गतिविधि को पूरा करने के लिए मिलने वाला समय। यह एक धनात्मक पूर्णांक |
|
समय इकाई: |
def main():
    # Turn right after driving forward
    drivetrain.set_timeout(1, SECONDS)
    drivetrain.drive_for(FORWARD, 25, INCHES)
    drivetrain.turn_for(RIGHT, 90)

# VR threads — Do not delete
vr_thread(main)
सेट_ड्राइव_वेग#
set_drive_velocity रोबोट को बताता है कि उसे कितनी गति से चलना है। उच्च प्रतिशत होने पर रोबोट तेजी से चलता है और निम्न प्रतिशत होने पर रोबोट धीरे चलता है।
प्रत्येक परियोजना की शुरुआत में रोबोट डिफ़ॉल्ट रूप से 50% वेग से चलता है।
ध्यान दें: अधिक वेग से रोबोट की गति बढ़ जाती है, लेकिन सटीकता कम हो सकती है। कम वेग से रोबोट की गति धीमी हो जाती है, लेकिन सटीकता अधिक हो सकती है।
Usage:
drivetrain.set_drive_velocity(velocity, units)
पैरामीटर |
विवरण |
|---|---|
|
0% से 100% तक की गति, जिसके साथ वाहन चलाना है। यह एक पूर्णांक |
|
वेग इकाई: |
def main():
    # Drive forward at different velocities
    # Default velocity
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive slower
    drivetrain.set_drive_velocity(20, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive faster
    drivetrain.set_drive_velocity(100, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
सेट_टर्न_वेलोसिटी#
set_turn_velocity रोबोट को बताता है कि उसे कितनी तेज़ी से मुड़ना है। उच्च प्रतिशत होने पर रोबोट तेज़ी से मुड़ता है और निम्न प्रतिशत होने पर रोबोट धीरे मुड़ता है।
प्रत्येक परियोजना की शुरुआत में रोबोट डिफ़ॉल्ट रूप से 50% वेग से घूमना शुरू करता है।
ध्यान दें: अधिक वेग से रोबोट तेजी से मुड़ता है, लेकिन सटीकता कम हो सकती है। कम वेग से रोबोट धीरे मुड़ता है, लेकिन सटीकता अधिक हो सकती है।
Usage:
drivetrain.set_turn_velocity(velocity, units)
पैरामीटर |
विवरण |
|---|---|
|
0% से 100% तक घूमने की गति। यह एक पूर्णांक |
|
वेग इकाई: |
def main():
    # Turn at different velocities
    # Default velocity
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn slower
    drivetrain.set_turn_velocity(20, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn faster
    drivetrain.set_turn_velocity(100, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)

# VR threads — Do not delete
vr_thread(main)
टिककर खेल#
शीर्षक#
हेडिंग रोबोट की दिशा को दर्शाती है, जिसे डिग्री में मापा जाता है। heading रोबोट की वर्तमान हेडिंग को 0 से 359.99 डिग्री के बीच दर्शाती है।
रोबोट की प्रारंभिक दिशा 0 डिग्री है।
Usage:
drivetrain.heading(units)
पैरामीटर |
विवरण |
|---|---|
|
हेडिंग इकाई: |
def main():
    # Display the heading after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Heading: ")
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
ROTATION#
रोटेशन वह मात्रा है जो रोबोट ने डिग्री में घुमाई है। प्रोजेक्ट की शुरुआत में, रोटेशन का मान 0 डिग्री पर सेट होता है। rotation रोबोट का वर्तमान रोटेशन दिखाता है।
दाहिनी ओर मुड़ने से घूर्णन बढ़ता है, और बाईं ओर मुड़ने से घूर्णन घटता है। उदाहरण के लिए, दाहिनी ओर दो पूरे चक्कर लगाने से 720 डिग्री का घूर्णन प्राप्त होगा।
Usage:
drivetrain.rotation(units)
पैरामीटर |
विवरण |
|---|---|
|
घूर्णन इकाई: |
def main():
    # Display the rotation after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Rotation: ")
    brain.screen.print(drivetrain.rotation(DEGREES))

# VR threads — Do not delete
vr_thread(main)
कर दिया है#
is_done बूलियन मान के रूप में बताता है कि रोबोट ने चलना समाप्त कर दिया है या नहीं। इसका उपयोग रोबोट की गति के आधार पर अन्य व्यवहारों के समय को नियंत्रित करने के लिए किया जा सकता है।
True— रोबोट का चलना समाप्त हो गया है।False— रोबोट अभी भी चल रहा है।
यह विधि निम्नलिखित ड्राइवट्रेन विधियों के साथ मिलकर काम करती है जिनमें wait पैरामीटर है: drive_for, turn_for, turn_to_heading, और turn_to_rotation।
Usage:
drivetrain.is_done()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
चल रहा है#
is_moving बूलियन मान के रूप में बताता है कि रोबोट चल रहा है या नहीं। इसका उपयोग रोबोट की गति के आधार पर अन्य व्यवहारों के समय को नियंत्रित करने के लिए किया जा सकता है।
True— रोबोट चल रहा है।False— रोबोट हिल नहीं रहा है।
Usage:
drivetrain.is_moving()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
वेग#
velocity रोबोट की गति को -100% से 100% तक के प्रतिशत के रूप में दर्शाता है।
Usage:
drivetrain.velocity(units)
पैरामीटर |
विवरण |
|---|---|
|
वेग इकाई: |
उदाहरण
def main():
    # Display the velocity after driving
    drivetrain.drive_for(FORWARD, 150, MM)
    brain.screen.print("Velocity: ")
    brain.screen.print(drivetrain.velocity(PERCENT))
गति#
स्विश, गेंदों को इकट्ठा करने और उन्हें गुलेल पर ले जाने के लिए इनटेक मोटर का उपयोग करता है। गुलेल मोटर समूह गुलेल की भुजा को नीचे करता है और गेंदों को लॉन्च करने के लिए उसे छोड़ देता है।
प्रत्येक मोटर और मोटर समूह का अपना दिशात्मक व्यवहार होता है। दिशात्मक विवरण बताते हैं कि प्रत्येक दिशा स्विश पर उस मोटर या मोटर समूह को कैसे गति प्रदान करती है।
कार्रवाई#
घुमाना#
spin स्पिन किसी मोटर या मोटर समूह को निरंतर आगे या पीछे घुमाता है। मोटर या मोटर समूह तब तक घूमता रहेगा जब तक उसे कोई अन्य क्रिया न दी जाए, जैसे कि किसी दूसरी दिशा में घुमाना या रोकना।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
|
मोटर या मोटर समूह के घूमने की दिशा:
|
def main():
    # Spin the Intake Motor to bring a Ball onto the Catapult
    intake_motor.spin(FORWARD)
    wait(2, SECONDS)
    intake_motor.stop()

# VR threads — Do not delete
vr_thread(main)
स्पिन_फॉर#
spin_for किसी मोटर या मोटर समूह को एक निश्चित दूरी तक घुमाता है। यह घुमाव मोटर या मोटर समूह की वर्तमान स्थिति के सापेक्ष होता है। प्रोजेक्ट मोटर या मोटर समूह के घूमना बंद होने तक प्रतीक्षा करेगा, उसके बाद ही कोड की अगली पंक्ति चलेगी।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
|
मोटर या मोटर समूह के घूमने की दिशा:
|
|
मोटर या मोटर समूह द्वारा तय की गई दूरी। |
|
वैकल्पिक। दूरी इकाई: |
|
वैकल्पिक।
|
def main():
    # Release the preloaded Ball
    catapult_group.spin_for(REVERSE, 5, DEGREES)
    # Lower the Catapult to prepare to load another Ball
    catapult_group.spin_for(FORWARD, 1350, DEGREES)

# VR threads — Do not delete
vr_thread(main)
स्पिन_टू_पोजिशन#
spin_to_position किसी मोटर या मोटर समूह को एक विशिष्ट स्थिति में घुमाता है।
किसी मोटर या मोटर समूह की स्थिति उसके घूमने की दूरी को दर्शाती है, जिसे DEGREES या TURNSमें मापा जाता है। एक चक्कर 360 डिग्री के बराबर होता है। किसी परियोजना की शुरुआत में, मोटर या मोटर समूह की स्थिति 0 डिग्री पर सेट की जाती है। मोटर या मोटर समूह की स्थिति को set_position विधि का उपयोग करके भी सेट किया जा सकता है।
स्थिति के मान निरपेक्ष होते हैं। इसका अर्थ है कि घूर्णन की दिशा मोटर या मोटर समूह की वर्तमान स्थिति पर निर्भर करती है।
उदाहरण के लिए, यदि मोटर या मोटर समूह 0 डिग्री से शुरू होकर 720 डिग्री तक घूमता है, तो वह दो चक्कर आगे की ओर घूमेगा। यदि फिर वह 360 डिग्री तक घूमता है, तो वह एक चक्कर पीछे की ओर घूमेगा, क्योंकि 360, 720 से कम है।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
|
मोटर या मोटर समूह जिस स्थिति तक घूमेगा, उसका मान। |
|
वैकल्पिक। स्थिति इकाई: |
|
वैकल्पिक।
|
def main():
    # Release the preloaded Ball
    catapult_group.spin_to_position(-90, DEGREES)
    # Lower the Catapult to prepare to load another Ball
    catapult_group.spin_to_position(1260, DEGREES)

# VR threads — Do not delete
vr_thread(main)
मोटर बंद करो#
stop किसी मोटर या मोटर समूह को घूमने से रोकता है।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Spin the Intake Motor to bring a Ball onto the Catapult
    intake_motor.spin(FORWARD)
    wait(2, SECONDS)
    intake_motor.stop()

# VR threads — Do not delete
vr_thread(main)
उत्परिवर्तक#
सेट_स्थिति#
किसी मोटर या मोटर समूह की स्थिति यह दर्शाती है कि वह कितनी दूर घूम चुका है, जिसे DEGREES या TURNSमें मापा जाता है। एक चक्कर 360 डिग्री के बराबर होता है। set_position मोटर या मोटर समूह की वर्तमान स्थिति को एक नए मान में बदल देता है।
उदाहरण के लिए, यदि कोई मोटर या मोटर समूह 180 डिग्री घूम चुका है, तो उसकी स्थिति को 0 डिग्री पर सेट करने से वह स्थिति 180 से 0 डिग्री पर रीसेट हो जाएगी। फिर मोटर या मोटर समूह उस नए मान के आधार पर अलग-अलग स्थितियों में घूम सकता है।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
|
मोटर या मोटर समूह के लिए निर्धारित की जाने वाली स्थिति का मान। |
|
वैकल्पिक। स्थिति इकाई: |
def main():
    # Lower the Catapult to prepare to load another Ball
    catapult_group.spin_to_position(1260, DEGREES)
    # Set the new Catapult position to be 0 degrees
    catapult_group.set_position(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
सेट_वेग#
set_velocity किसी मोटर या मोटर समूह को यह बताता है कि उसे कितनी गति से घूमना है। उच्च प्रतिशत मान मोटर या मोटर समूह को तेज़ गति से घुमाता है और निम्न प्रतिशत मान मोटर या मोटर समूह को धीमी गति से घुमाता है।
प्रत्येक परियोजना की शुरुआत में प्रत्येक मोटर या मोटर समूह डिफ़ॉल्ट रूप से 50% वेग से घूमता है।
ध्यान दें: अधिक वेग से मोटर या मोटर समूह की गति बढ़ जाती है, लेकिन इससे सटीकता कम हो सकती है। कम वेग से मोटर या मोटर समूह की गति धीमी हो जाती है, लेकिन इससे सटीकता बढ़ सकती है।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
|
घूमने की गति -100% से 100% तक हो सकती है। यह एक पूर्णांक |
|
वेग इकाई: |
def main():
    # Start spinning the Intake Motor to prepare for picking up a Ball
    intake_motor.set_velocity(100, PERCENT)
    intake_motor.spin(FORWARD)

# VR threads — Do not delete
vr_thread(main)
सेट_टाइमआउट#
set_timeout निर्धारित करता है कि कोई मोटर या मोटर समूह किसी गतिविधि को पूरा करने के लिए कितना समय लेगा। यदि मोटर या मोटर समूह उस समय में गतिविधि पूरी नहीं कर पाता है, तो वह प्रयास करना बंद कर देगा और कोड की अगली पंक्ति पर चला जाएगा। इससे मोटर या मोटर समूह को गतिविधि में अटकने से बचाया जा सकता है।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
|
किसी गतिविधि को पूरा करने के लिए मोटर या मोटर समूह को दिए जाने वाला समय। यह एक धनात्मक पूर्णांक |
|
समय इकाई: |
def main():
    # Limit how long the Catapult waits to reach its target
    catapult_group.set_timeout(2, SECONDS)
    catapult_group.spin_for(FORWARD, 2160, DEGREES)

# VR threads — Do not delete
vr_thread(main)
टिककर खेल#
कर दिया है#
is_done बूलियन मान के रूप में यह बताता है कि मोटर या मोटर समूह की गति पूरी हो गई है या नहीं। इसका उपयोग मोटर या मोटर समूह की गति के आधार पर अन्य कार्यों के समय को नियंत्रित करने के लिए किया जा सकता है।
True— मोटर या मोटर समूह का चलना समाप्त हो गया है।False— मोटर या मोटर समूह अभी भी चल रहा है।
यह विधि निम्नलिखित मोशन विधियों के साथ मिलकर काम करती है जिनमें wait पैरामीटर है: spin_for और spin_to_position।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
is_spinning#
is_spinning बूलियन मान के रूप में यह बताता है कि मोटर या मोटर समूह घूम रहा है या नहीं। इसका उपयोग मोटर या मोटर समूह की गति के आधार पर अन्य कार्यों के समय को नियंत्रित करने के लिए किया जा सकता है।
True— मोटर या मोटर समूह घूम रहा है।False— मोटर या मोटर समूह नहीं घूम रहा है।
यह विधि निम्नलिखित मोशन विधियों के साथ मिलकर काम करती है जिनमें wait पैरामीटर है: spin_for और spin_to_position।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
पद#
किसी मोटर या मोटर समूह की स्थिति यह दर्शाती है कि वह कितनी दूर घूम चुका है, जिसे DEGREES या TURNSमें मापा जाता है। एक चक्कर 360 डिग्री के बराबर होता है। position मोटर या मोटर समूह की वर्तमान स्थिति बताती है।
किसी प्रोजेक्ट की शुरुआत में, मोटर या मोटर समूह की स्थिति 0 डिग्री पर सेट की जाती है। यदि मोटर या मोटर समूह एक पूरा चक्कर आगे की ओर घूमता है, तो स्थिति 360 डिग्री या 1 चक्कर होगी। यदि मोटर या मोटर समूह दूसरी दिशा में घूमता है, तो स्थिति ऋणात्मक होगी।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
|
मोटर या मोटर समूह की स्थिति को वापस लाने वाली इकाई: |
def main():
    # Lower the Catapult to prepare to load another Ball
    while not catapult_group.position(DEGREES) == 1260:
        catapult_group.spin(FORWARD)

# VR threads — Do not delete
vr_thread(main)
वेग#
velocity यह बताता है कि मोटर या मोटर समूह कितनी तेजी से घूम रहा है।
धनात्मक मान का अर्थ है कि मोटर या मोटर समूह आगे की ओर घूम रहा है। ऋणात्मक मान का अर्थ है कि मोटर या मोटर समूह विपरीत दिशा में घूम रहा है।
उपयोग:
इस विधि के साथ उपलब्ध दो मोटर या मोटर समूह वस्तुओं में से किसी एक का उपयोग किया जा सकता है, जैसा कि नीचे दिखाया गया है:
मोटर |
आज्ञा |
|---|---|
|
|
|
|
पैरामीटर |
विवरण |
|---|---|
|
वापसी के लिए वेग इकाई: |
def main():
    # Print the current Catapult velocity
    brain.screen.print(catapult_group.velocity(PERCENT))

# VR threads — Do not delete
vr_thread(main)
सांत्वना देना#
प्रोजेक्ट के चलने के दौरान कंसोल टेक्स्ट, संख्याएँ और वेरिएबल मान प्रदर्शित करता है। कंसोल विधियों का उपयोग कर्सर को नई पंक्ति में ले जाने, कंसोल को साफ़ करने और मॉनिटर टैब में वेरिएबल या सेंसर मान जोड़ने के लिए भी किया जा सकता है।
छाप#
ब्रेन.स्क्रीन.प्रिंट#
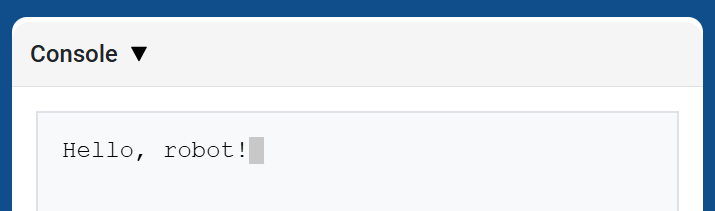
brain.screen.print वर्तमान कर्सर स्थिति का उपयोग करके कंसोल में टेक्स्ट, संख्याएँ या चर मान प्रदर्शित करता है। यह कंसोल API पृष्ठ पर print की तरह व्यवहार करता है।
जब आप चाहते हैं कि अगला मुद्रित मान एक नई पंक्ति से शुरू हो, तो brain.screen.next_row का उपयोग करें।
Usage:
brain.screen.print(value)
पैरामीटर |
विवरण |
|---|---|
|
कंसोल में प्रदर्शित करने के लिए टेक्स्ट, संख्या या वेरिएबल का मान। |
def main():
    # Display a message in the Console
    brain.screen.print("Hello, robot!")

# VR threads — Do not delete
vr_thread(main)
ब्रेन.स्क्रीन.नेक्स्ट_रो#
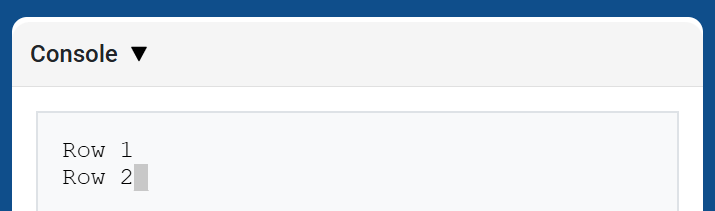
brain.screen.next_row कर्सर को कंसोल में अगली पंक्ति के कॉलम 1 पर ले जाता है। प्रिंट होने वाला अगला मान उसी पंक्ति में दिखाई देगा।
Usage:
brain.screen.next_row()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Print on two rows
    brain.screen.print("Row 1")
    brain.screen.next_row()
    brain.screen.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
ब्रेन.स्क्रीन.क्लियर_स्क्रीन#
brain.screen.clear_screen कंसोल से सभी पंक्तियों को साफ़ करता है और कर्सर को वापस पंक्ति 1 पर ले जाता है।
Usage:
brain.screen.clear_screen()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Display text, then clear it after two seconds
    brain.screen.print("This will disappear...")
    wait(2, SECONDS)
    brain.screen.clear_screen()

# VR threads — Do not delete
vr_thread(main)
निगरानी करना#
मॉनिटर_चर#
monitor_variable VEXcode के मॉनिटर टैब में एक या अधिक पूर्वनिर्धारित चर जोड़ता है। इससे आप प्रोजेक्ट के चलने के दौरान किसी चर के मान में होने वाले परिवर्तन को देख सकते हैं।
वेरिएबल्स को सफलतापूर्वक मॉनिटर करने के लिए monitor_variable प्रत्येक वेरिएबल का नाम स्ट्रिंग के रूप में प्रदान करें।
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
पैरामीटर |
विवरण |
|---|---|
|
मॉनिटर किए जाने वाले पूर्वनिर्धारित वैश्विक चर का नाम, स्ट्रिंग के रूप में दिया गया है। एक से अधिक चरों को मॉनिटर करने के लिए, प्रत्येक चर के नाम को अल्पविराम से अलग करें। |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive in a square 3 times
    for loops in range(12):
        drivetrain.turn_for(RIGHT, 90, DEGREES)
        drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
मॉनिटर_सेंसर#
monitor_sensor VEXcode के मॉनिटर टैब में एक या अधिक सेंसर मान जोड़ता है। इससे आप प्रोजेक्ट के चलने के दौरान सेंसर मानों में होने वाले परिवर्तनों को देख सकते हैं।
प्रत्येक सेंसर का मान एक स्ट्रिंग के रूप में प्रदान करें।
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
पैरामीटर |
विवरण |
|---|---|
|
The sensor value to monitor, given as a string. To monitor more than one sensor value, separate each sensor value with a comma. Supported sensor identifiers include:
|
def main():
    # Monitor the robot's heading
    monitor_sensor("drivetrain.heading")
    drivetrain.turn_for(RIGHT, 450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
संवेदन#
ऑप्टिकल#
वस्तु के निकट है#
is_near_object एक बूलियन मान लौटाता है जो यह दर्शाता है कि ऑप्टिकल सेंसर सीमा के भीतर किसी वस्तु का पता लगाता है या नहीं।
True– ऑप्टिकल सेंसर किसी वस्तु का पता लगाता है।False– ऑप्टिकल सेंसर किसी वस्तु का पता नहीं लगाता है।
Usage:
intake_optical.is_near_object()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Launch a loaded Ball once the Intake Optical Sensor detects a Ball
    if intake_optical.is_near_object():
        catapult_group.spin_for(REVERSE, 5, DEGREES)

# VR threads — Do not delete
vr_thread(main)
रंग#
color पता लगाए गए ह्यू मान के आधार पर, Color क्लास का एक इंस्टेंस लौटाता है। इनकी तुलना पूर्वनिर्धारित Color ऑब्जेक्ट्स से की जा सकती है ताकि सशर्त कथन बनाए जा सकें।
संभावित रंग ये हैं:
NONERED- 340° - 20° के बीच का रंग मानGREEN- 80° - 140° के बीच का रंग मानBLUE- 200° - 240° के बीच का रंग मानYELLOW- 40° - 60° के बीच का रंग मानORANGE- 20° - 40° के बीच का रंग मानPURPLE- 240° - 280° के बीच का रंग मानCYAN- 140° - 200° के बीच का रंग मान
नोट: ऑप्टिकल सेंसर निर्दिष्ट रंग से मेल खाने वाली रंग श्रेणियों की तलाश कर रहा है। विशिष्ट रंग श्रेणियों का पता लगाने के लिए, hue देखें।
Usage:
intake_optical.color()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Launch a loaded Ball once yellow is detected in the Intake
    if intake_optical.color() == YELLOW:
        catapult_group.spin_for(REVERSE, 5, DEGREES)

# VR threads — Do not delete
vr_thread(main)
चमक#
brightness वस्तु से परावर्तित प्रकाश की मात्रा को दशमलव (float) के रूप में लौटाता है जो प्रतिशत का प्रतिनिधित्व करता है।
उच्च प्रतिशत का अर्थ है कि ऑप्टिकल सेंसर पर अधिक प्रकाश परावर्तित होता है। निम्न प्रतिशत का अर्थ है कि कम प्रकाश परावर्तित होता है।
Usage:
intake_optical.brightness()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Launch a loaded Ball once the Intake Optical Sensor sees a Ball
    if intake_optical.brightness() > 0:
        catapult_group.spin_for(REVERSE, 5, DEGREES)

# VR threads — Do not delete
vr_thread(main)
रंग#
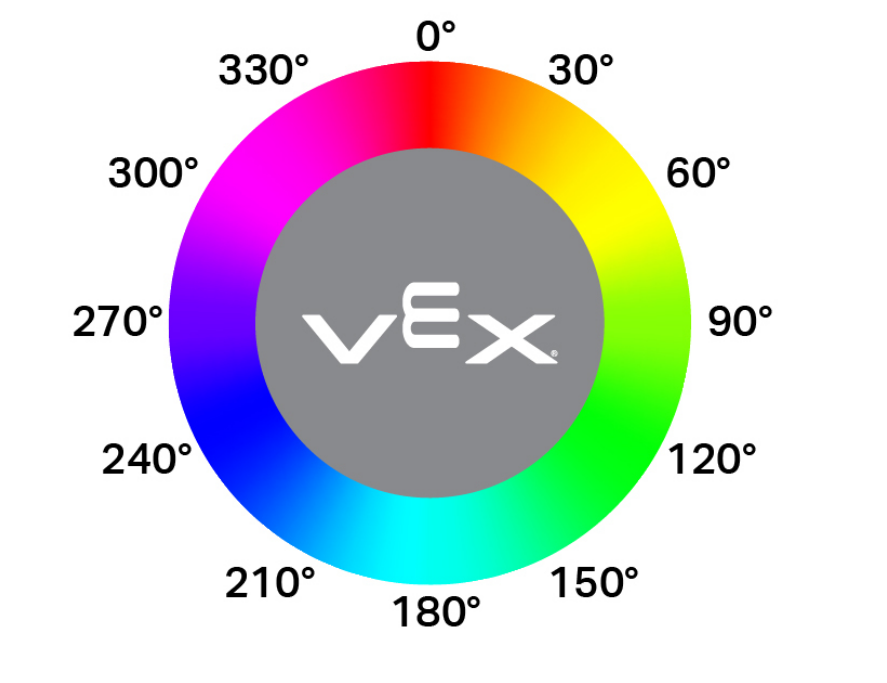
hue पता लगाए गए रंग का ह्यू मान दशमलव (float) के रूप में 0 से 359 तक लौटाता है।
ह्यू एक ऐसा तरीका है जिससे रंग चक्र पर संख्याओं का उपयोग करके रंग का वर्णन किया जाता है।
Usage:
intake_optical.hue()
पैरामीटर |
विवरण |
|---|---|
इस विधि के कोई मानदंड नहीं हैं। |
def main():
    # Launch a loaded Ball once the Intake Optical Sensor reports a hue value
    if intake_optical.hue() > 100:
        catapult_group.spin_for(REVERSE, 5, DEGREES)

# VR threads — Do not delete
vr_thread(main)
ऑब्जेक्ट का पता चला#
object_detected एक फ़ंक्शन को पंजीकृत करता है जिसे ऑप्टिकल सेंसर द्वारा किसी नई वस्तु का पता लगाने पर कॉल किया जाएगा।
Usage:
intake_optical.object_detected(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक पूर्व-परिभाषित फ़ंक्शन जो ऑप्टिकल सेंसर द्वारा एक नई वस्तु का पता लगाने पर निष्पादित होता है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक टपल। अधिक जानकारी के लिए पैरामीटर के साथ फ़ंक्शन का उपयोग करना देखें। |
def launch_ball():
    catapult_group.spin_for(REVERSE, 5, DEGREES)

def main():
    # Launch the Ball when the Intake Optical Sensor detects an object
    intake_optical.object_detected(launch_ball)

# VR threads — Do not delete
vr_thread(main)
वस्तु_खो गई#
object_lost एक फ़ंक्शन को पंजीकृत करता है जिसे ऑप्टिकल सेंसर द्वारा पता लगाए गए ऑब्जेक्ट को खोने पर कॉल किया जाएगा।
Usage:
intake_optical.object_lost(callback, arg)
पैरामीटर |
विवरण |
|---|---|
|
एक पूर्व-परिभाषित फ़ंक्शन जो ऑप्टिकल सेंसर द्वारा पता लगाए गए ऑब्जेक्ट को खो देने पर निष्पादित होता है। |
|
वैकल्पिक। कॉलबैक फ़ंक्शन को पास करने के लिए तर्क युक्त एक टपल। अधिक जानकारी के लिए पैरामीटर के साथ फ़ंक्शन का उपयोग करना देखें। |
def lower_catapult():
    catapult_group.spin_to_position(1260, DEGREES)

def main():
    # Lower the Catapult when the Intake Optical Sensor no longer detects an object
    intake_optical.object_lost(lower_catapult)

# VR threads — Do not delete
vr_thread(main)