रोबोटों#
VEXcode VR फ्री, एनहैंस्ड और प्रीमियम प्लेग्राउंड में कई तरह के रोबोट का इस्तेमाल करता है। इस सेक्शन में रोबोट-विशिष्ट API पेजों को प्लेग्राउंड के बजाय रोबोट के आधार पर वर्गीकृत किया गया है।
छवि |
रोबोट |
के लिए इस्तेमाल होता है |
खेल के मैदानों |
|---|---|---|---|
|
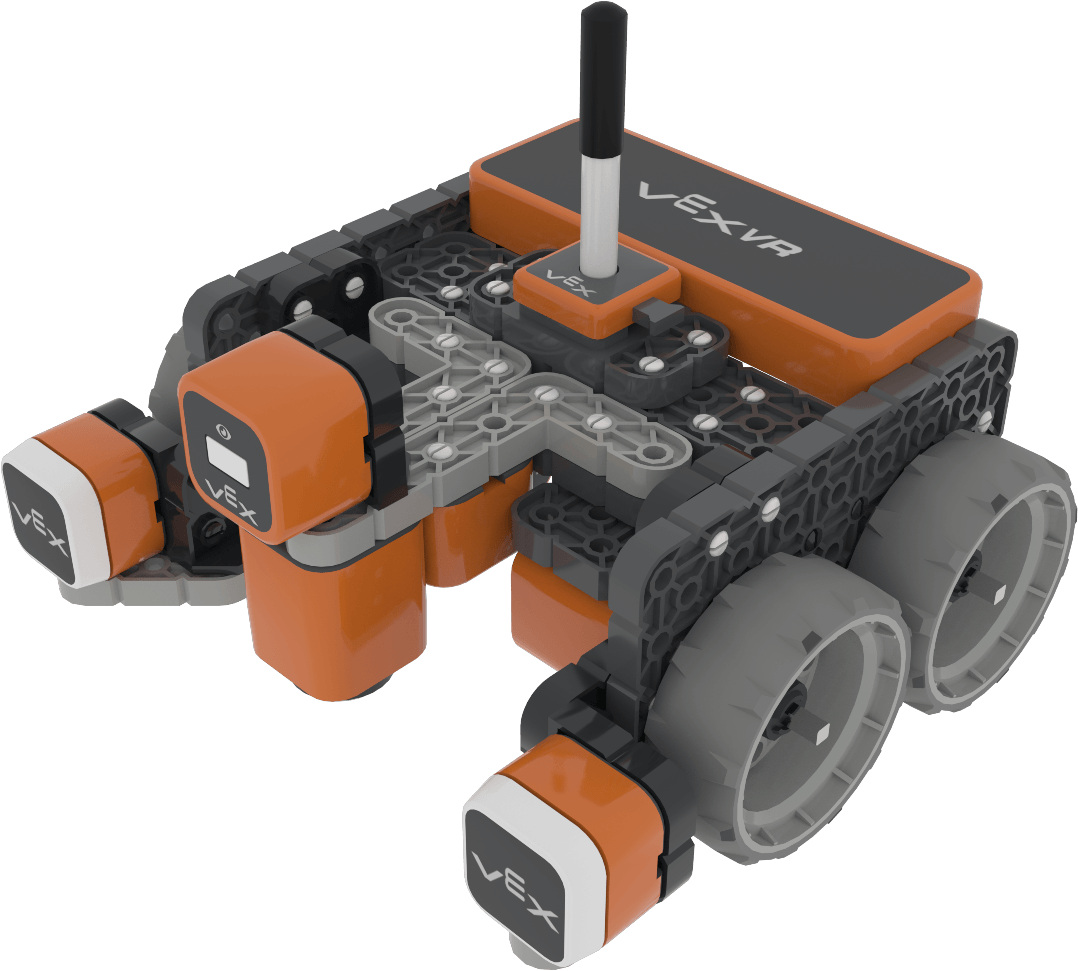
प्रारंभिक वर्चुअल रियलिटी गतिविधियों में सामान्य प्रयोजन के लिए गति, संवेदन, रेखांकन और चुंबक-आधारित अंतःक्रियाएं शामिल हैं। |
आर्ट कैनवास, कैसल क्रैशर, डिस्क मेज़, डिस्क मूवर, डिस्क ट्रांसपोर्ट, डायनामिक कैसल क्रैशर, डायनामिक वॉल मेज़, एनकोडेड मैसेज, ग्रिड मैप, हिडन पिक्सेल आर्ट, लाइन डिटेक्टर, नंबर ग्रिड मैप, शेप ट्रेसर, वॉल मेज़, आर्ट कैनवास+, कैसल क्रैशर+ |
|
|
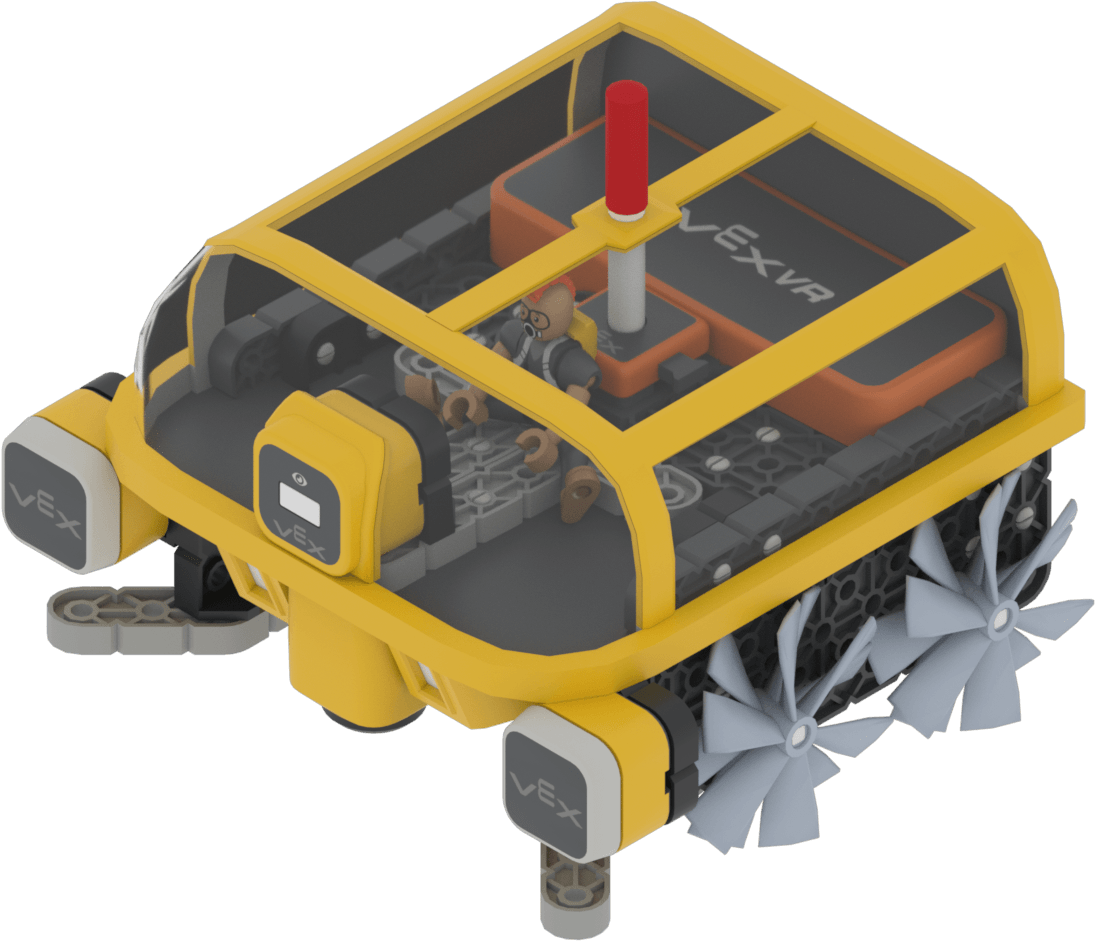
पानी से सुरक्षित वीआर रोबोट का एक संस्करण जिसका उपयोग पानी के भीतर सफाई के लिए किया जाता है। |
||
|
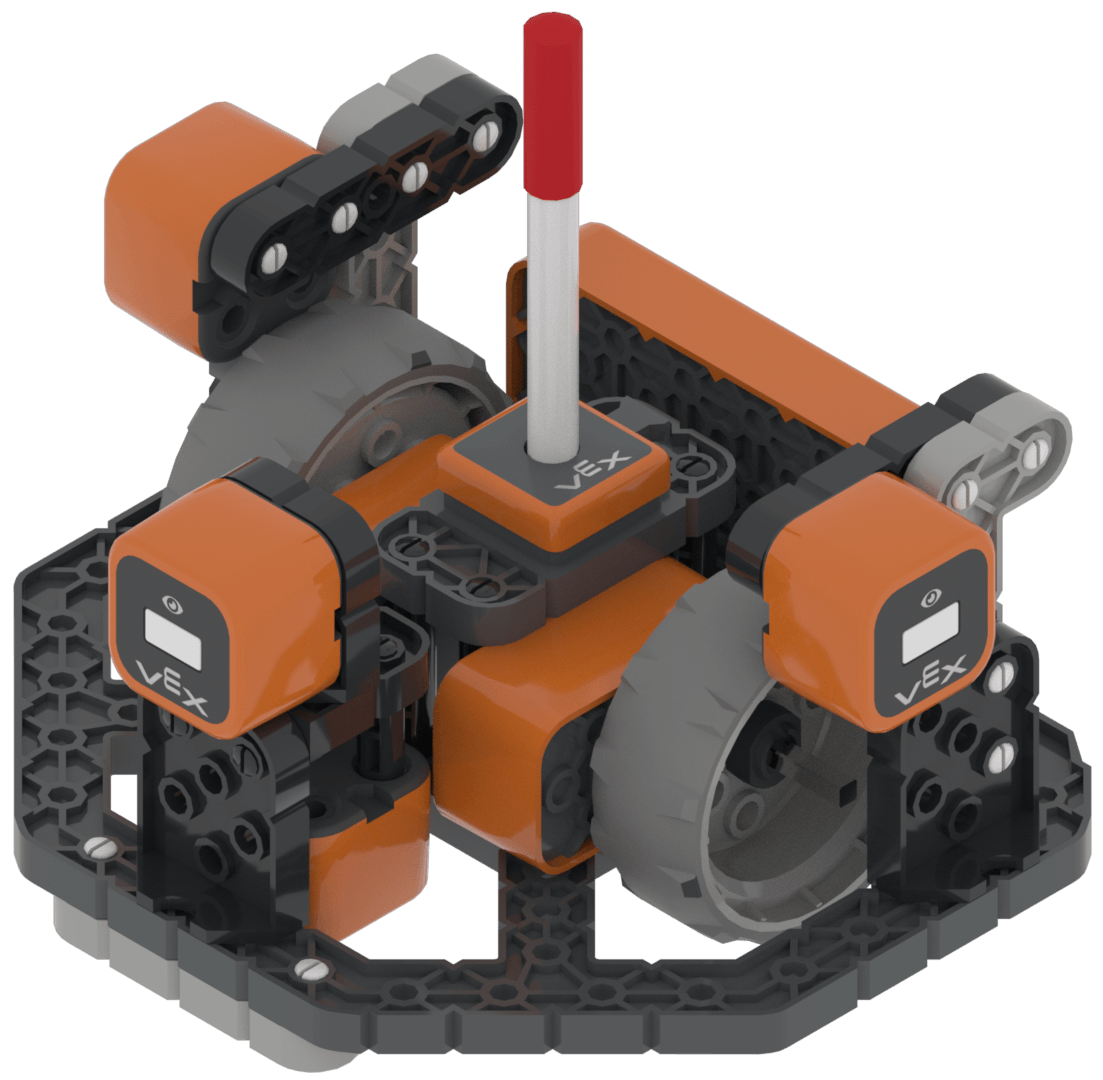
कई दूरी सेंसर और नीचे की ओर मुख किए हुए नेत्र सेंसर का उपयोग करके भूलभुलैया में नेविगेशन। |
||
|
अन्वेषण, खनिज संग्रह, शत्रुओं से मुठभेड़ और जीवित रहने के लिए आवश्यक स्वायत्त व्यवहार। |
||
|
गति, ध्वनि, एलईडी फीडबैक, क्रियाओं और संवेदन के साथ गतिविधि-आधारित प्रारंभिक रोबोटिक्स। |
||
|
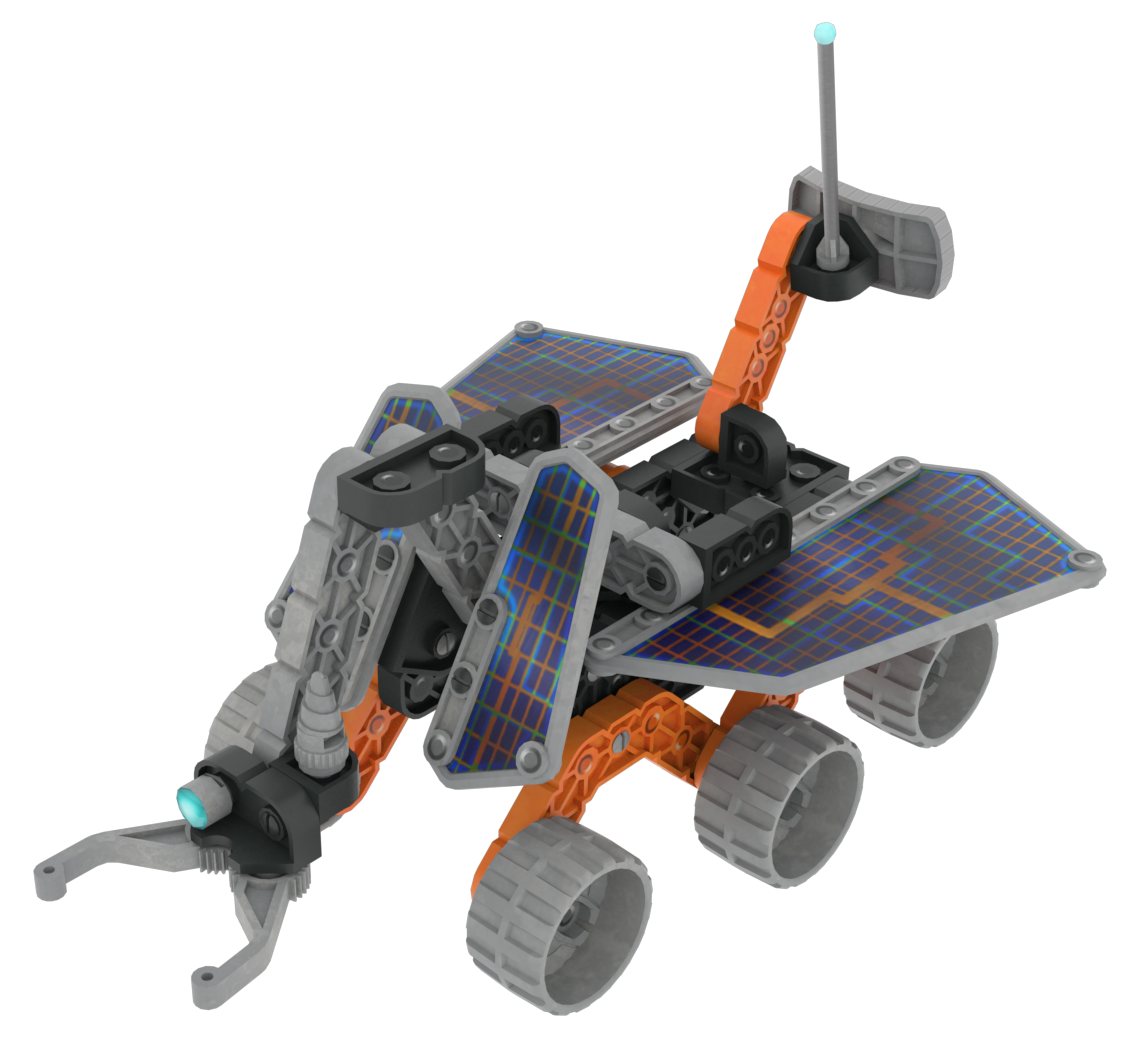
आर्म मोटर और फ्रंट आई सेंसर की मदद से मंगल ग्रह पर मौजूद वस्तुओं को चलाना और उन पर नियंत्रण करना। |
||
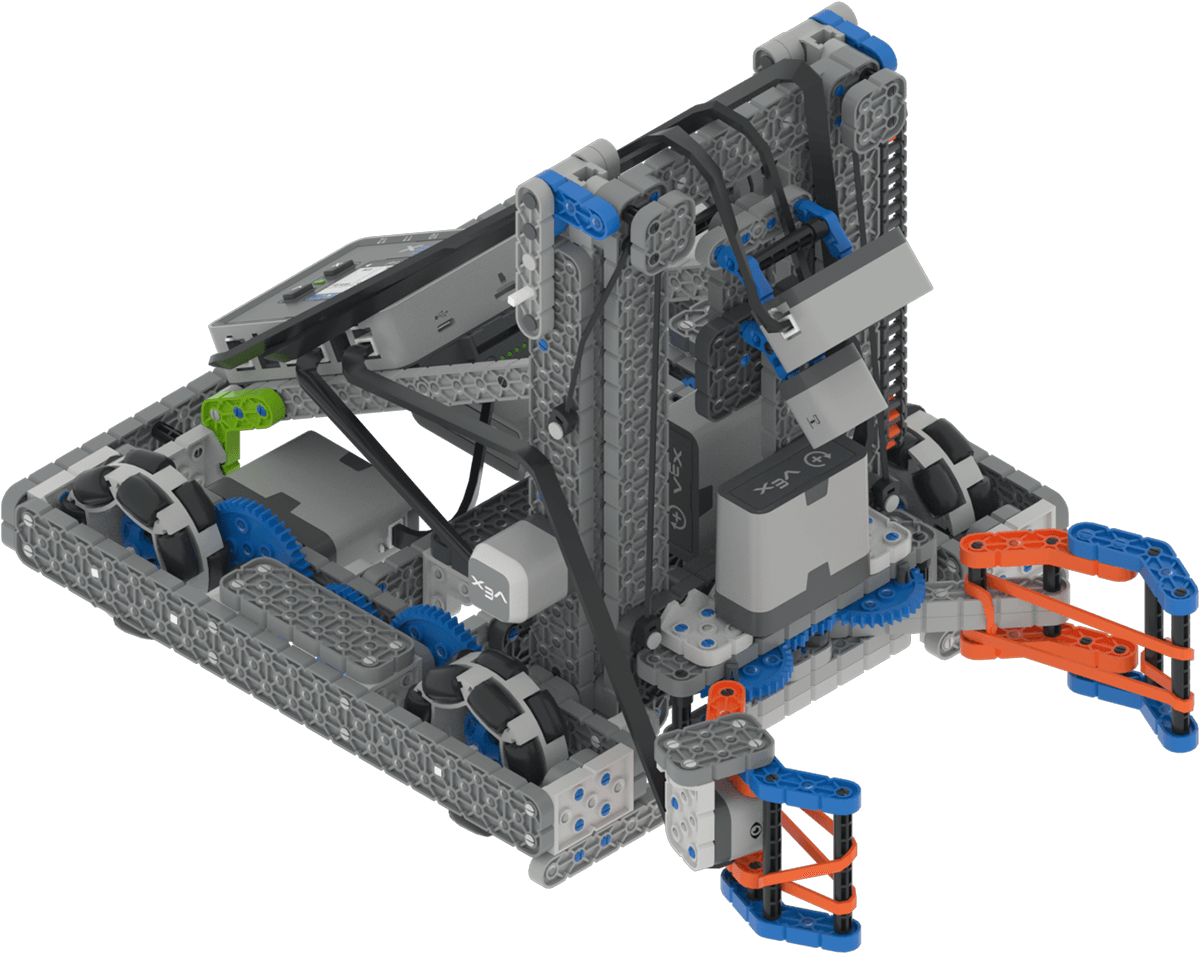
V5 26-27 ओवरराइड प्लेग्राउंड में एक आर्म और क्लॉ मैकेनिज्म का उपयोग करके गेम एलिमेंट्स को ऊपर और नीचे करता है। |
|||
|
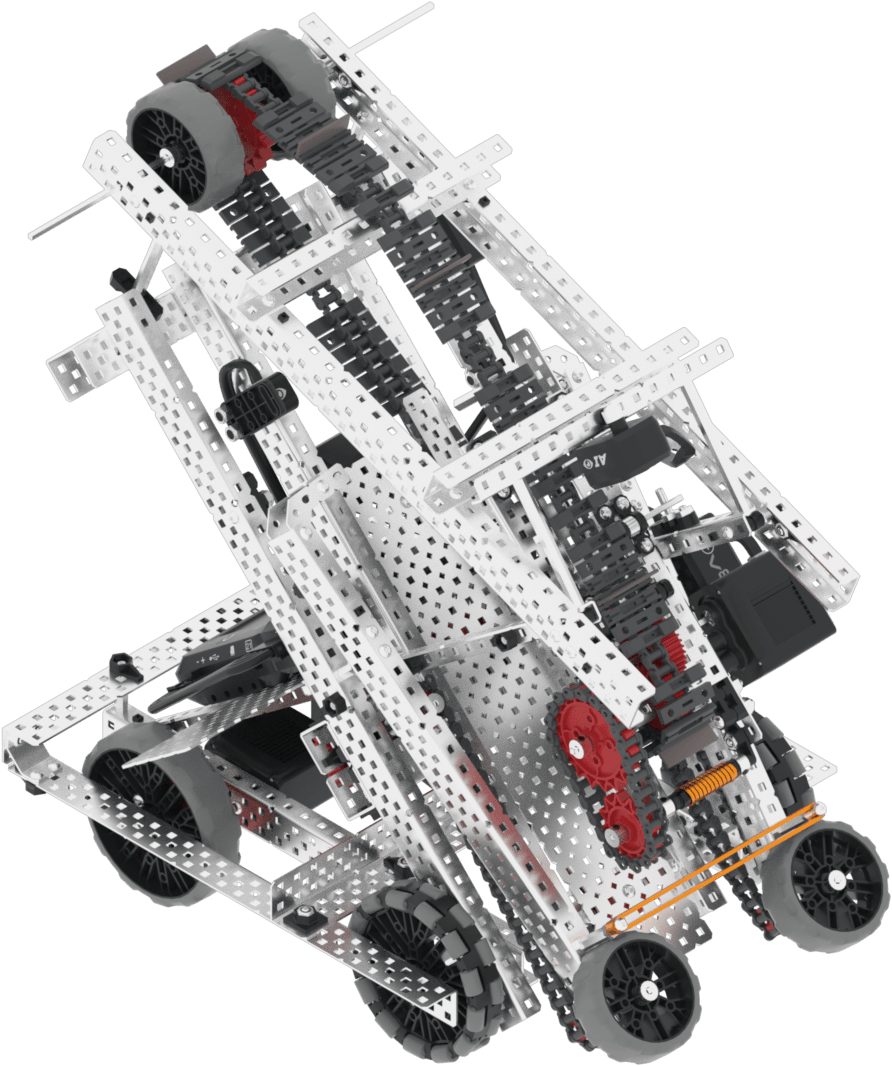
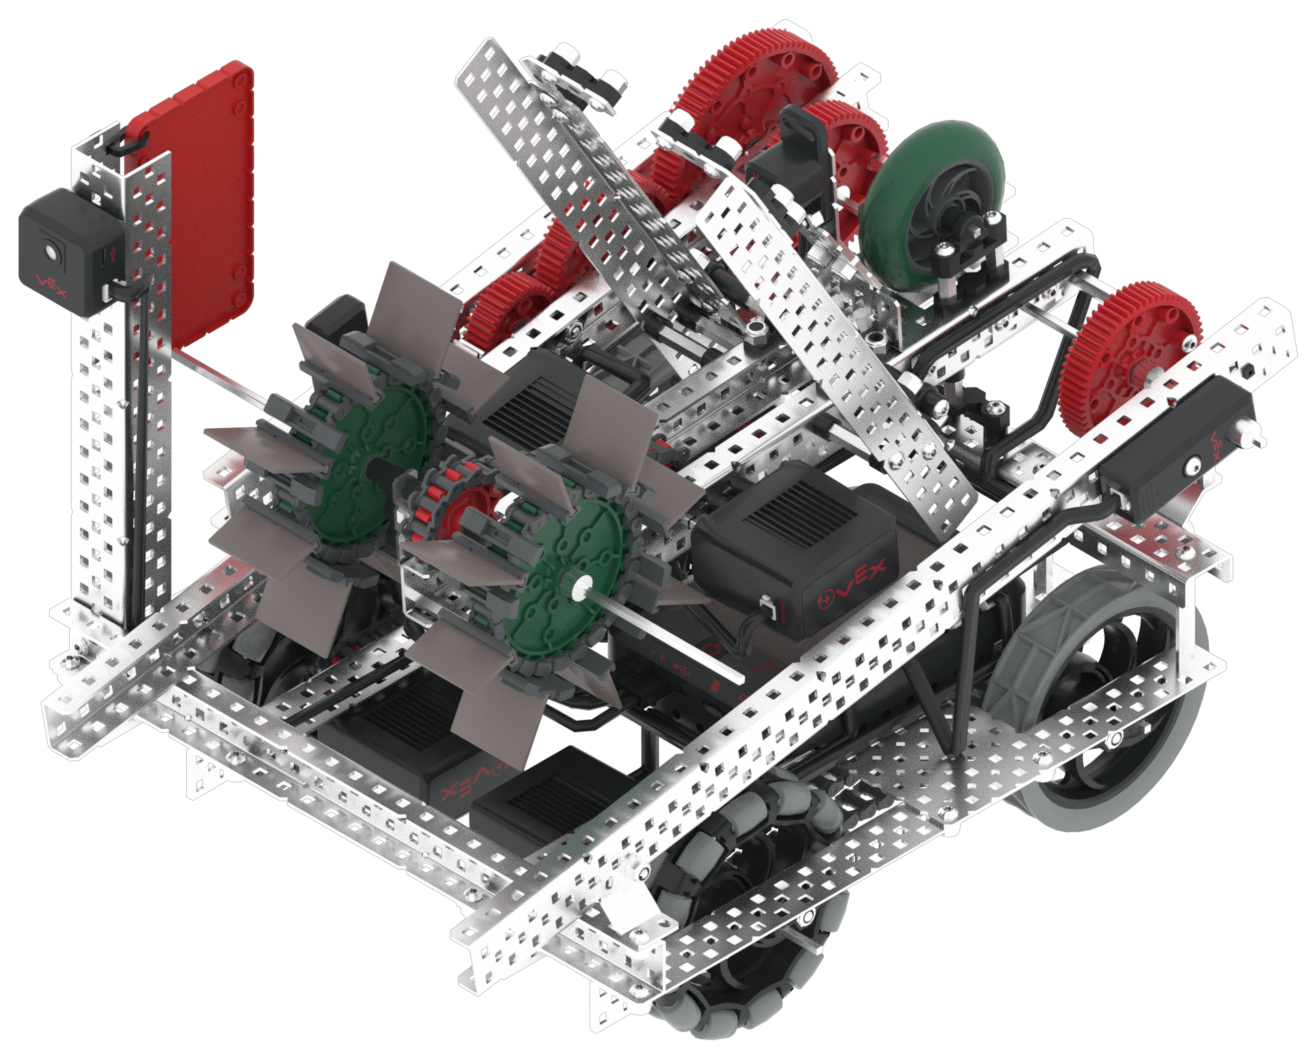
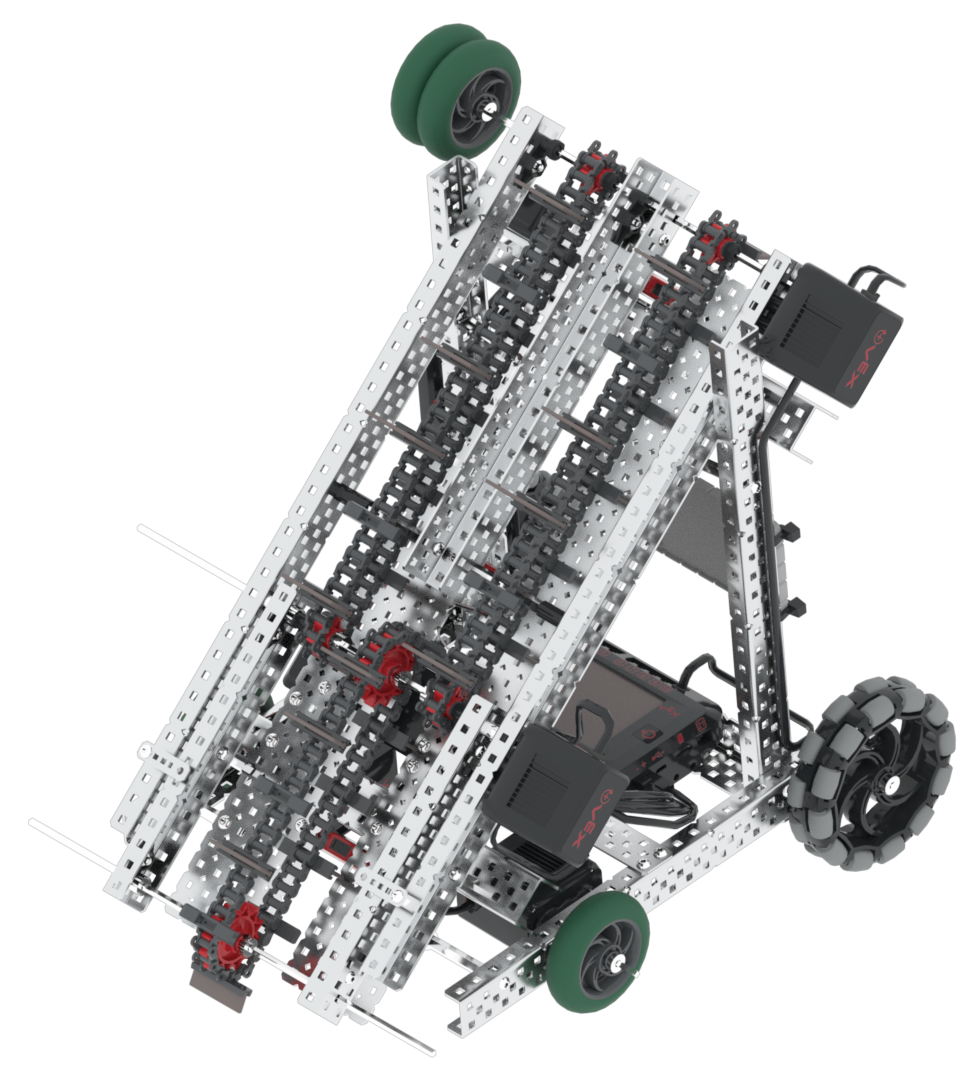
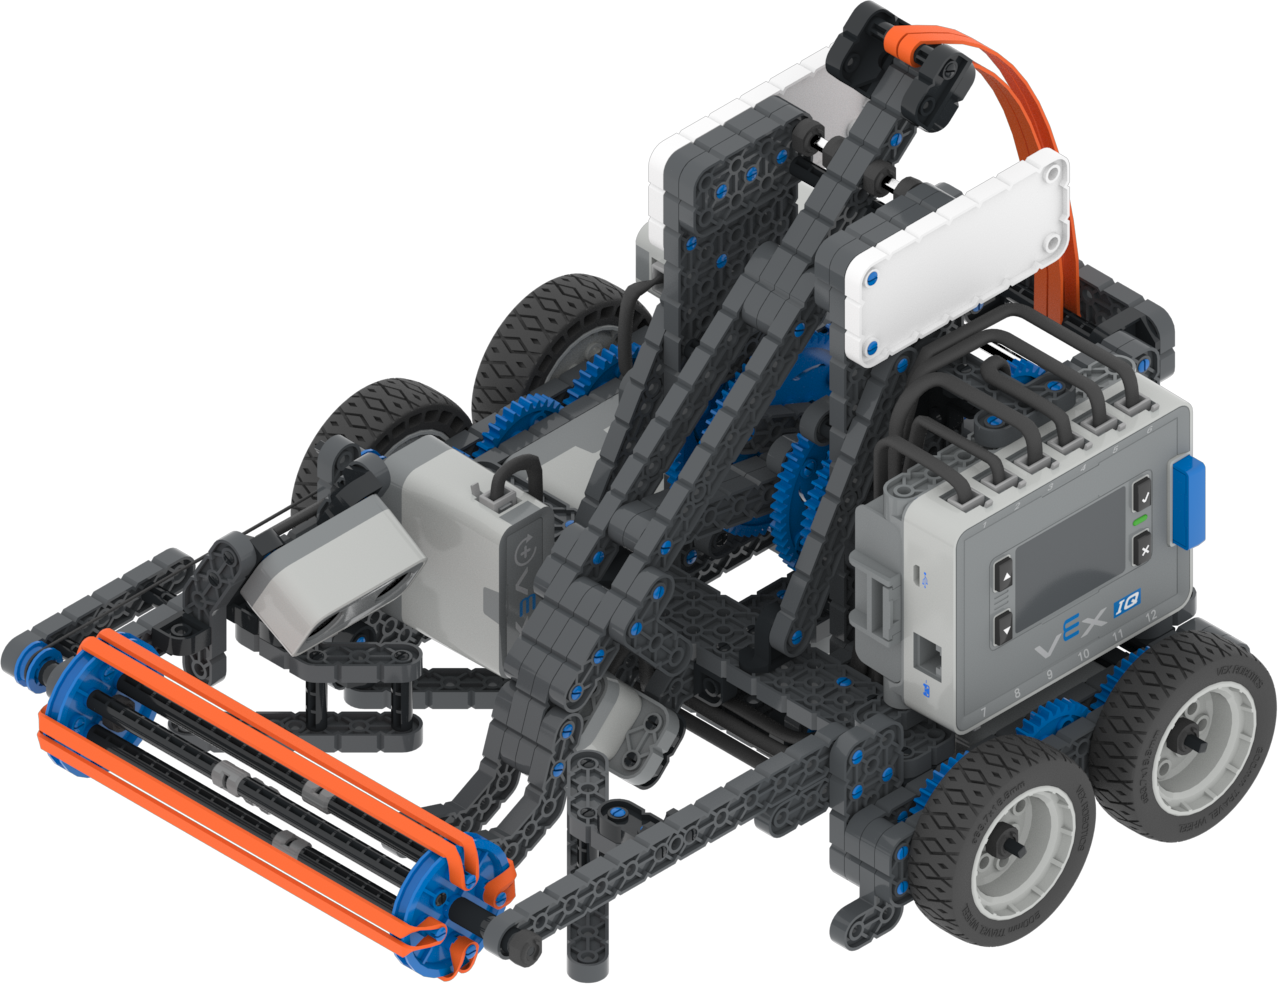
इनटेक और कन्वेयर की सहायता से ब्लॉकों को इकट्ठा करना, उठाना और छांटना। |
||
|
जीपीएस-सक्षम प्रतियोगिता क्षेत्र में एक हाथ और पुशर की सहायता से रिंगों को घुमाना। |
||
|
जीपीएस-सक्षम क्षेत्र में एक भुजा और इनटेक की सहायता से ट्राइबॉल को स्थानांतरित करना। |
||
|
डिस्क एकत्र करना और स्कोर बनाना, और रोलर घुमाना। |
||
|
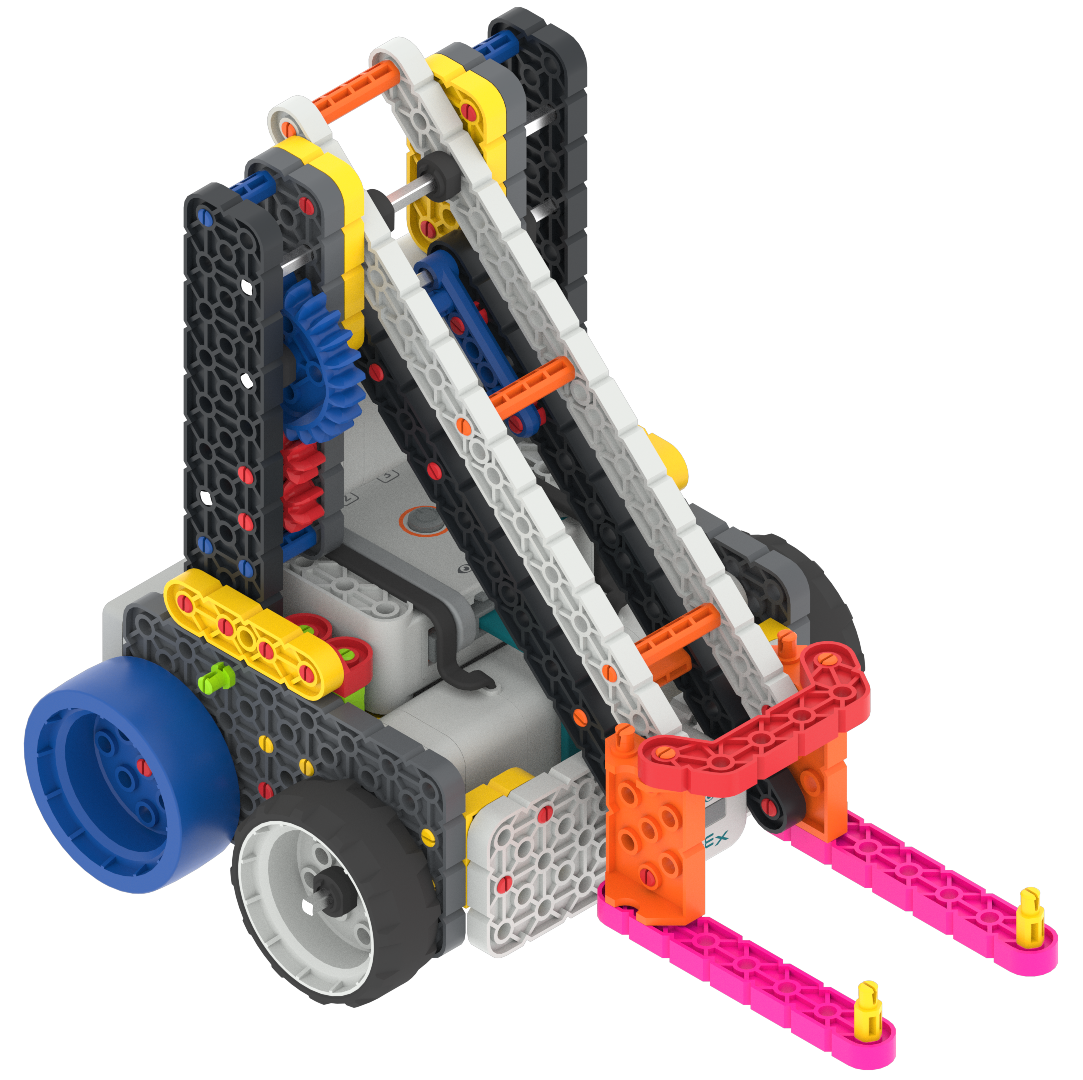
रिंग और मोबाइल गोल को ले जाने और स्कोर करने के लिए कांटे उठाना। |
||
|
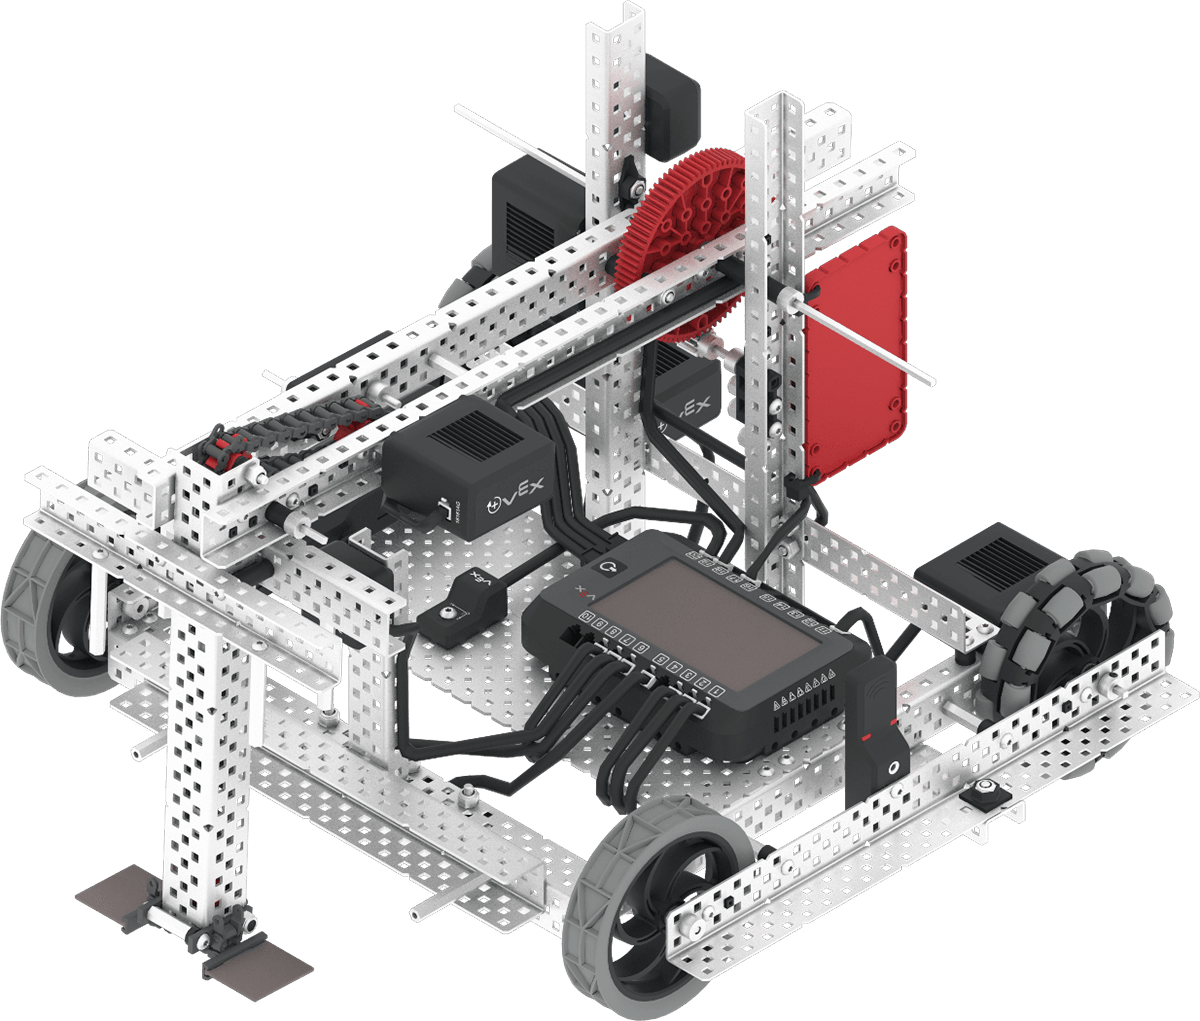
क्लॉ और लिफ्ट की मदद से पिन और बीम को उठाना और असेंबल करना। |
||
|
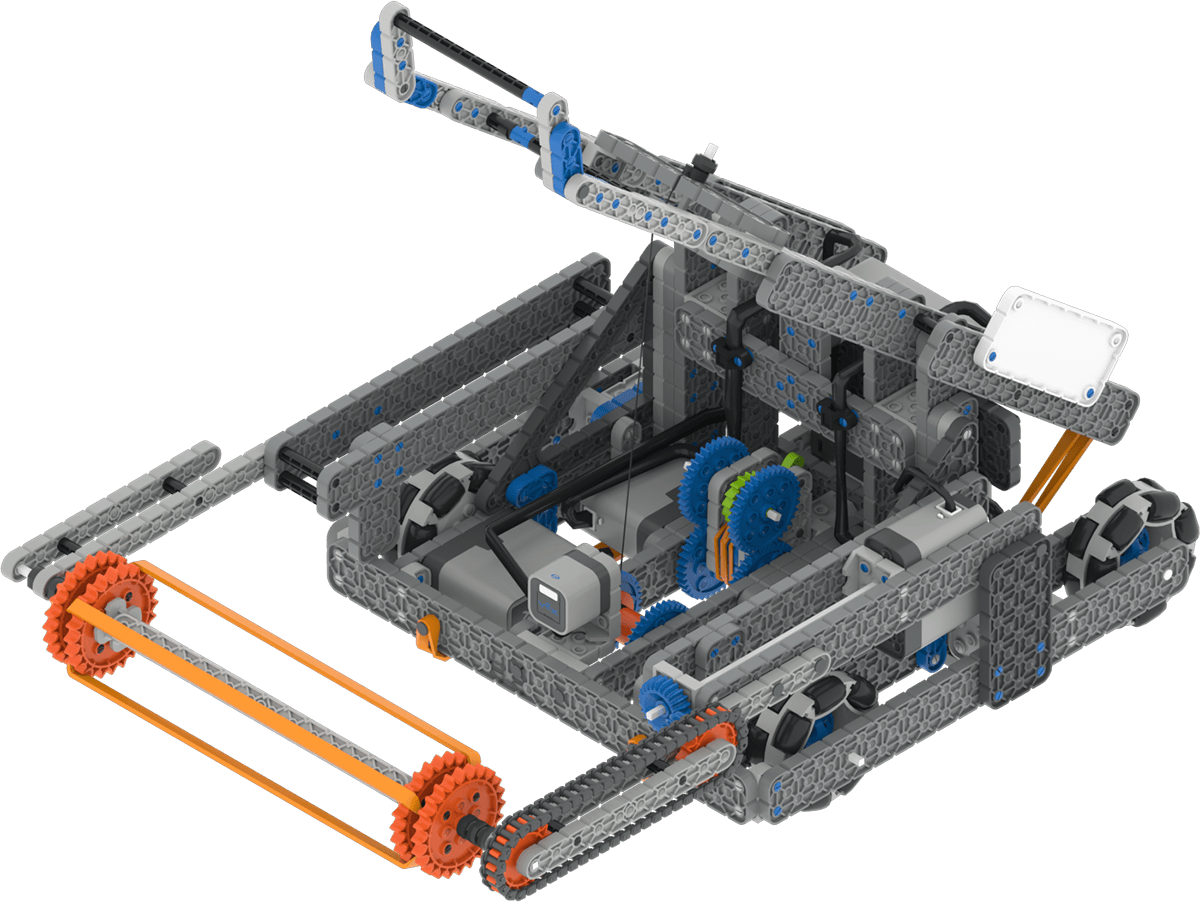
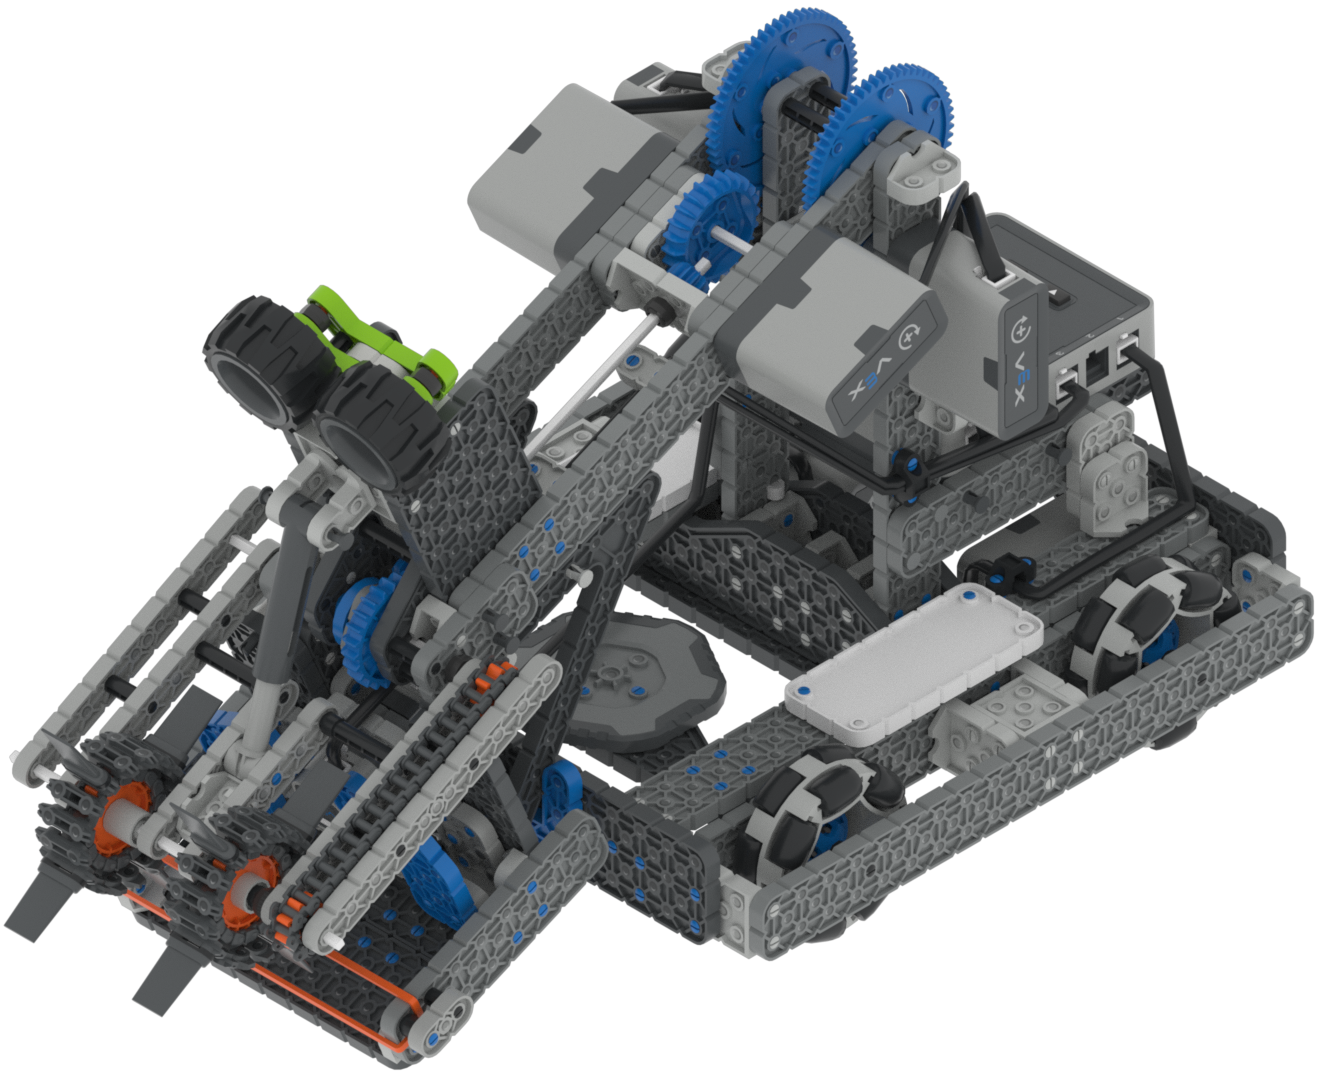
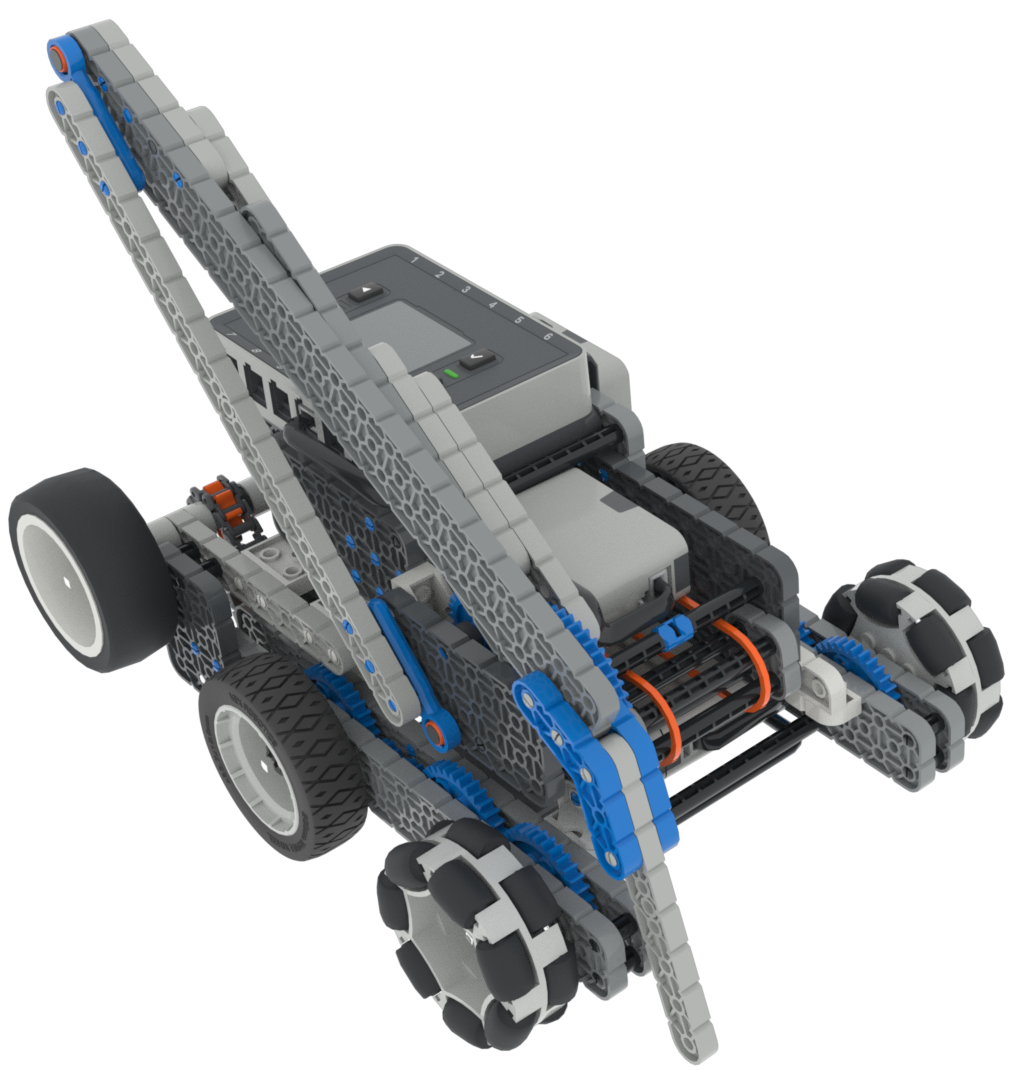
इनटेक और कैटापुल्ट आर्म की मदद से गेंदों को इकट्ठा करना और फेंकना। |
||
|
आर्म और इनटेक मोटर ग्रुप की मदद से ब्लॉकों को उठाना और स्थानांतरित करना। |
||
|
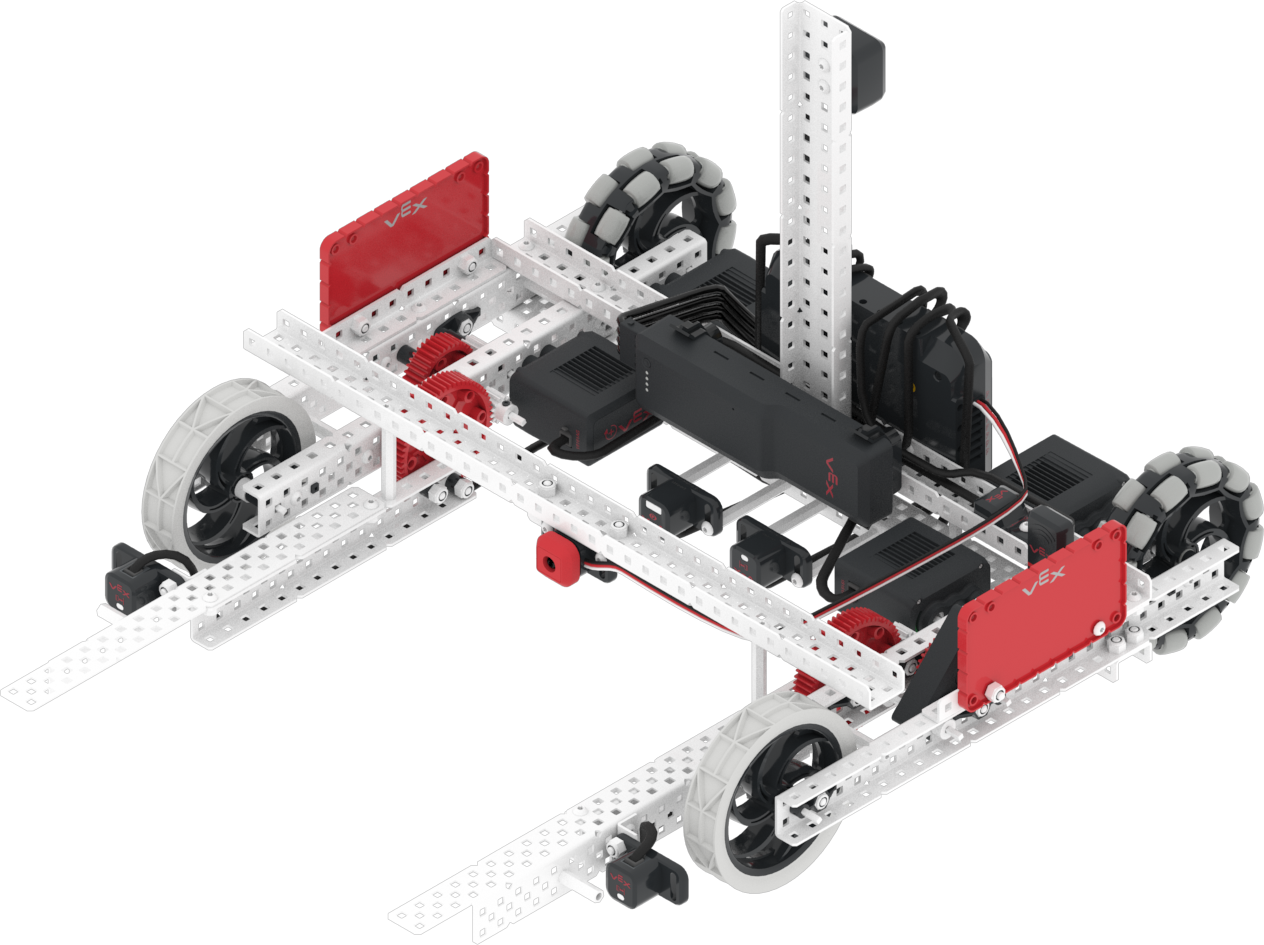
डिस्क एकत्र करना और डिस्पेंसर और फील्ड तत्वों के साथ बातचीत करने के लिए एक हाथ का उपयोग करना। |
||
|
इनटेक और कैटापुल्ट सिस्टम की मदद से गेंदों को इकट्ठा करना और फेंकना। |