
V5 हाई स्टेक्स (एक्सल)#
एक्सल VEX V5 हीरो बॉट है जिसका उपयोग V5 24-25 हाई स्टेक्स प्लेग्राउंड में किया जाता है।
रोबोट का अवलोकन#
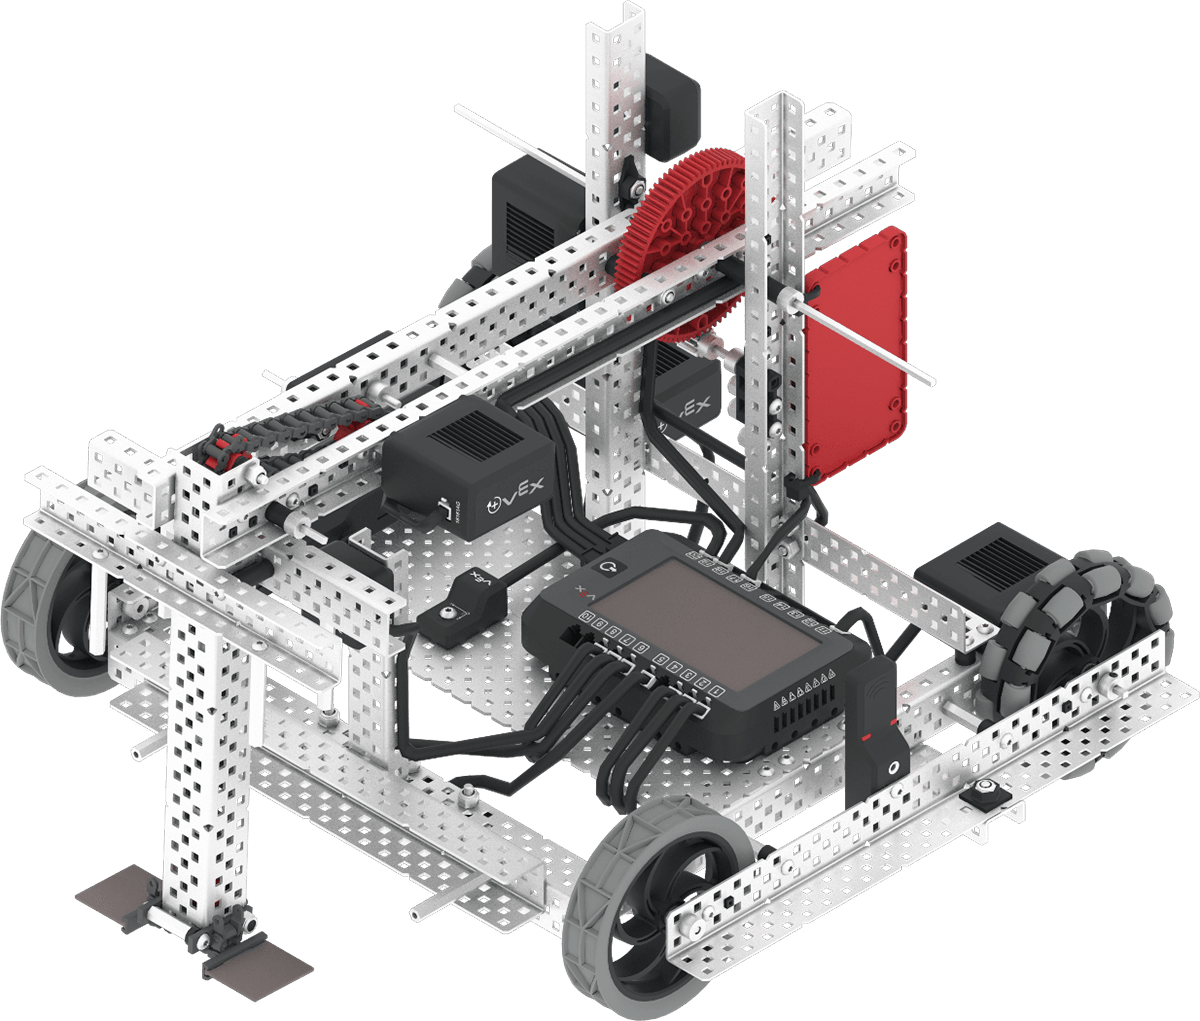
एक्सल मानक वीआर नियंत्रणों और सेंसरों जैसे कि इनर्टियल सेंसर और ब्रेन टाइमर का समर्थन करता है, साथ ही अतिरिक्त एक्सल-विशिष्ट सुविधाओं को रोबोट-विशिष्ट ब्लॉक और रोबोट-विशिष्ट पायथन में शामिल किया गया है।
मोटर्स#
कॉन्फ़िगरेशन और |
विवरण |
|---|---|
|
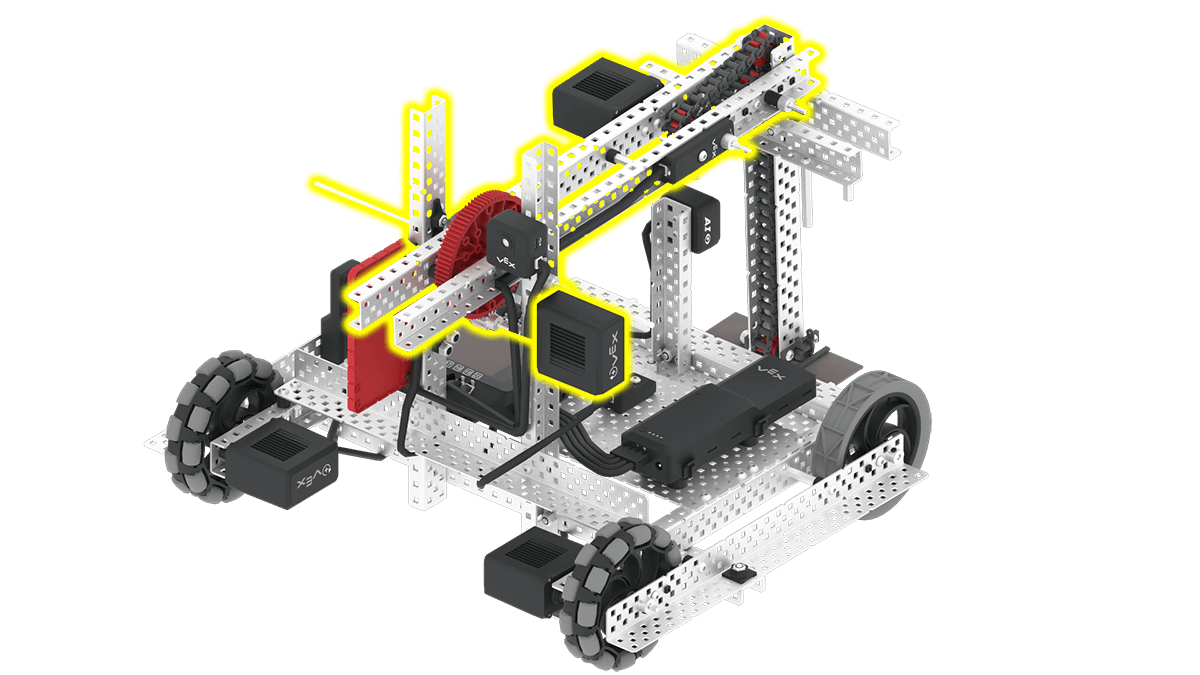
यह भुजा एक्सल की भुजा को ऊपर और नीचे उठाती है। भुजा |
|
पुशर मोटर पुशर को भुजा पर नीचे की ओर धकेलती है। इससे रिंग को भुजा से धकेल कर खूंटी पर रखा जा सकता |
घटक और विशेषताएं#
घटक या विशेषता |
उपयोग |
एपीआई दस्तावेज़ीकरण |
|---|---|---|
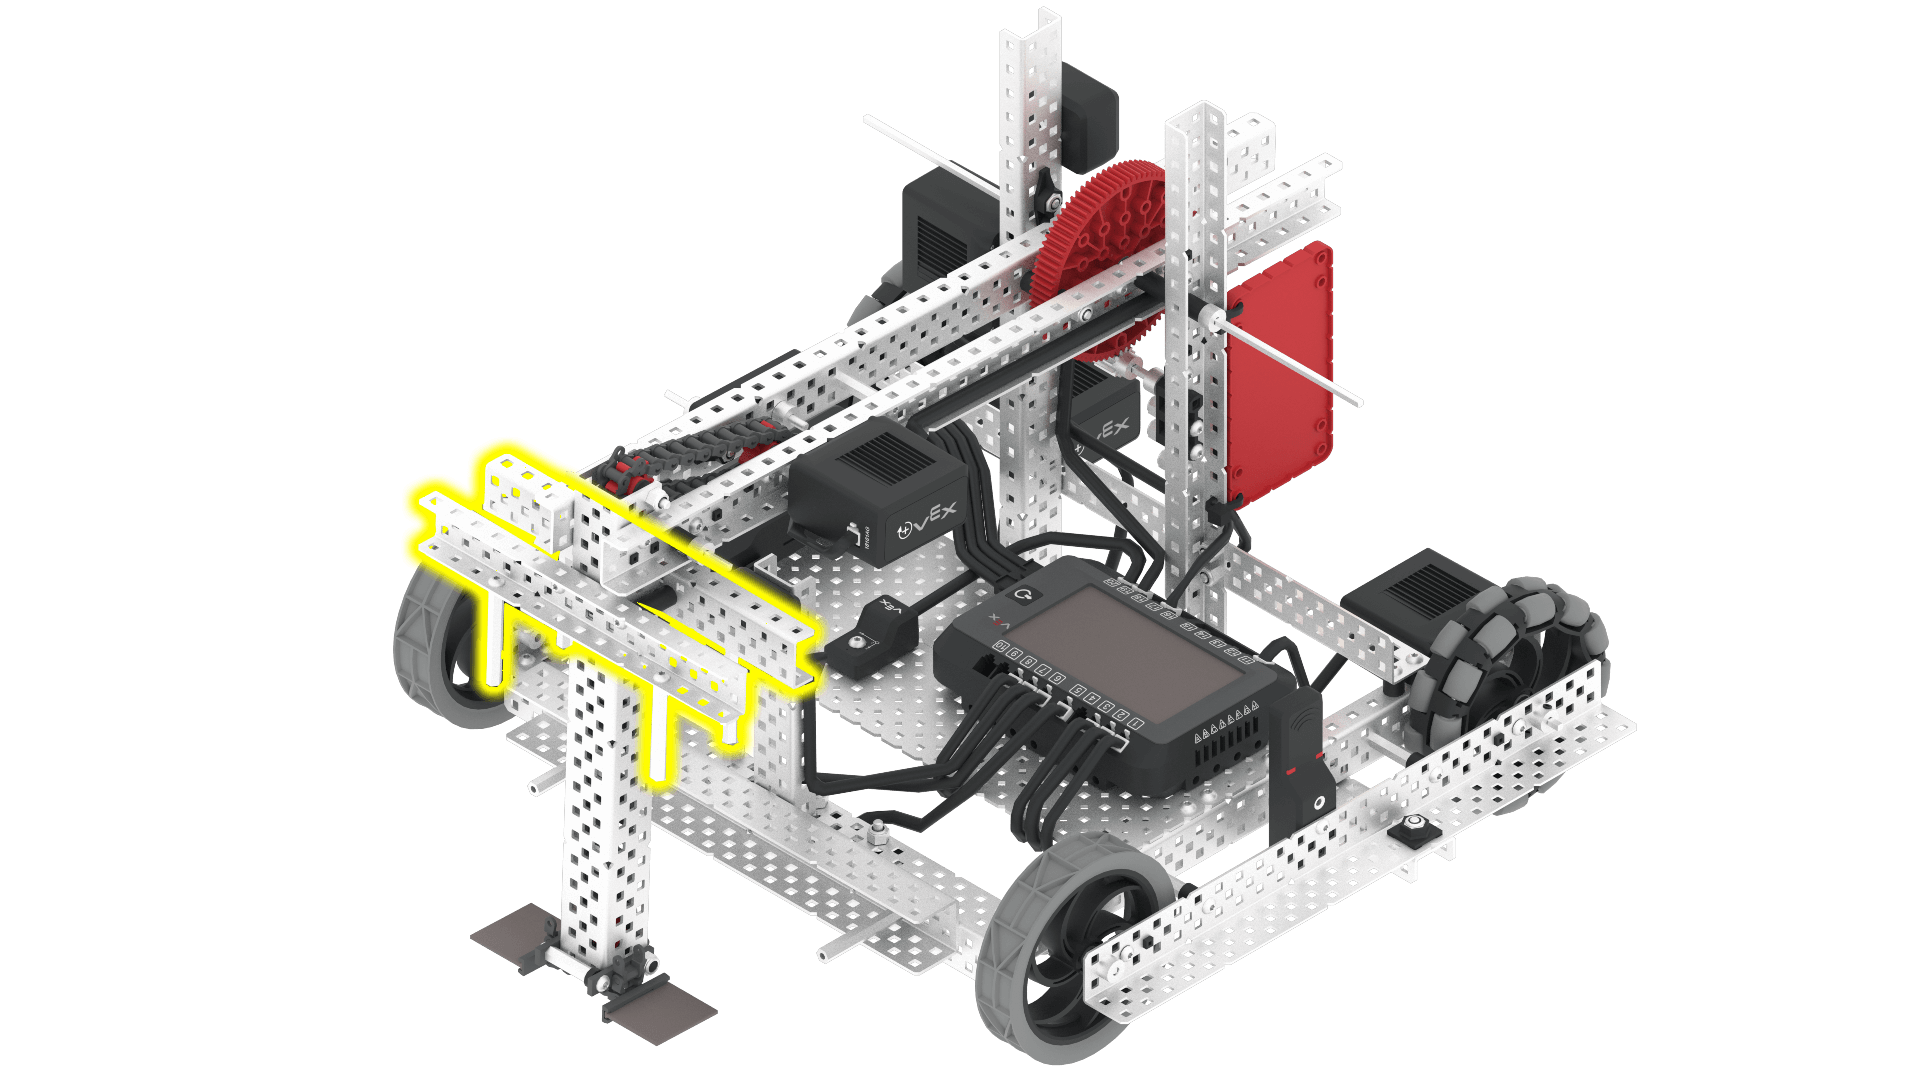
ड्राइवट्रेन |
रोबोट को हिलाता और घुमाता है। |
|
आर्म मोटर |
गेम ऑब्जेक्ट्स को नियंत्रित करने के लिए हाथ को ऊपर और नीचे किया जाता है। हाथ को इतना ऊपर उठाना चाहिए कि वह AI विज़न सेंसर को अवरुद्ध न करे और रिंग्स को स्टेक पर धकेल सके। रिंग को स्टेक पर धकेलने के लिए हाथ को पर्याप्त ऊंचाई तक उठाने के लिए, उसे कम से कम 310 डिग्री तक उठाना आवश्यक है। |
|
पुशर मोटर |
पुशर को आर्म पर नीचे की ओर ले जाता है। इससे रिंग को आर्म से धकेल कर स्टेक पर रखा जा सकता है। आर्म के शीर्ष पर पुशर की स्थिति 0 डिग्री होती है। रिंग को आर्म से धकेलने के लिए, पुशर मोटर को 780 डिग्री नीचे की ओर घूमना पड़ता है। |
|
एआई विज़न सेंसर |
यह गेम ऑब्जेक्ट्स का पता लगाता है ताकि रोबोट स्वयं को स्वचालित रूप से दिशा दे सके। |
|
दूरी सेंसर |
यह बताता है कि कोई वस्तु रोबोट के सामने से कितनी दूर है। |
|
प्रकाशीय संवेदक |
यह रोबोट के सामने मौजूद वस्तुओं का पता लगाता है और उनके रंग का निर्धारण करता है। |
|
रोटेशन सेंसर |
पुशर मोटर के घूर्णन का वर्तमान कोण और स्थिति लौटाता है। |
|
जीपीएस सेंसर |
यह रोबोट की वर्तमान स्थिति और प्लेग्राउंड पर उसकी दिशा बताता है। |
|
ब्रेन टाइमर |
यह परियोजना शुरू होने के बाद से बीते समय को ट्रैक करता है। |
खेल के मैदानों#
खेल का मैदान |
विवरण |
|---|---|
V5 24-25 वर्चुअल स्किल्स फील्ड में स्कोर रिंग्स और मोबाइल गोल्स। |