
पानी के अंदर का वीआर रोबोट#
अंडरवाटर वीआर रोबोट का उपयोग कोरल रीफ क्लीनअप प्लेग्राउंड में किया जाता है।
रोबोट का अवलोकन#
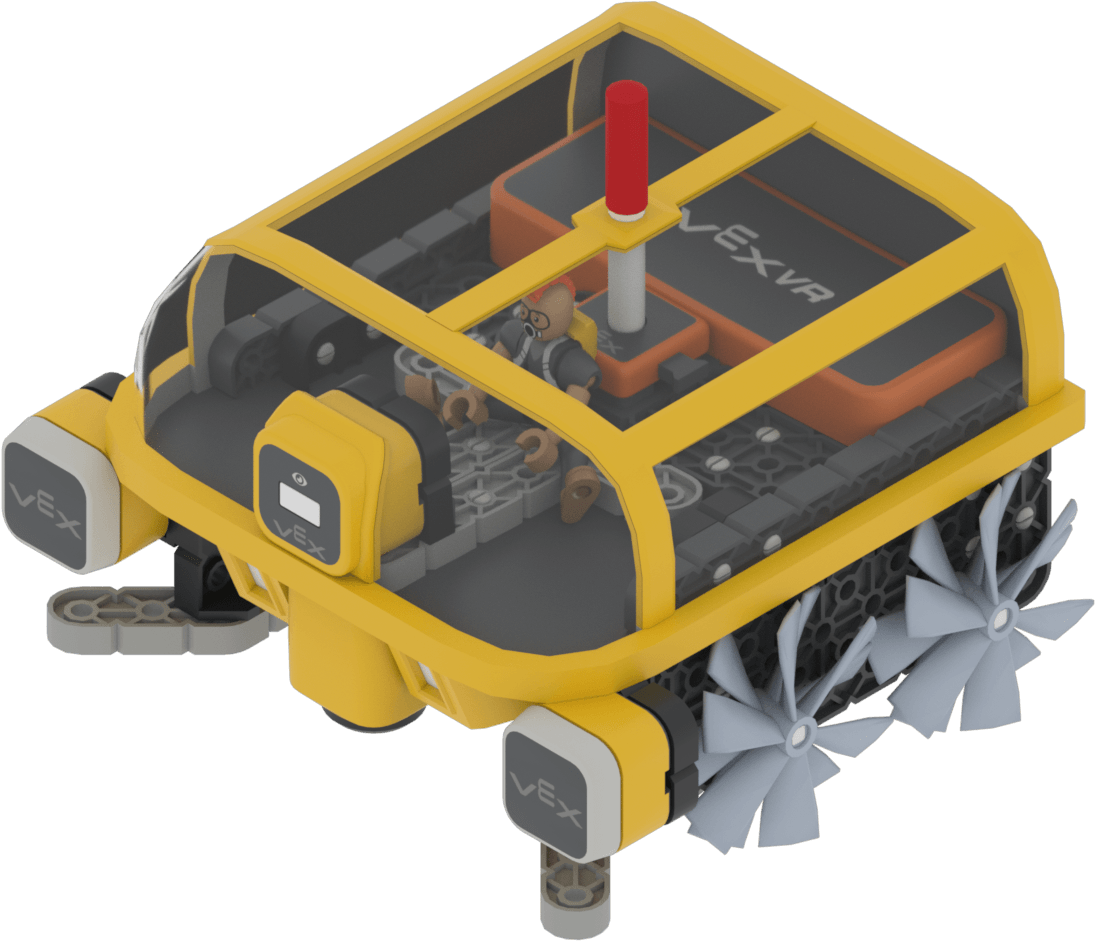
अंडरवाटर वीआर रोबोट, वीआर रोबोट की तरह ही काम करता है, लेकिन इसे पानी के अंदर के वातावरण में काम करने के लिए कवर किया गया है।
घटक और विशेषताएं#
अवयव |
उपयोग |
एपीआई दस्तावेज़ीकरण |
|---|---|---|
ड्राइवट्रेन |
रोबोट को हिलाता और घुमाता है। |
|
विद्युत |
पानी के अंदर मौजूद कचरे को उठाता और गिराता है। |
|
ब्रेन टाइमर |
यह परियोजना शुरू होने के बाद से बीते समय को ट्रैक करता है। |
|
बम्पर सेंसर |
यह तब पता लगाता है जब रोबोट का अगला हिस्सा किसी वस्तु के संपर्क में आता है। |
|
दूरी सेंसर |
यह पता लगाता है कि रोबोट का अगला हिस्सा किसी वस्तु से कितनी दूरी पर है। |
|
नेत्र संवेदक |
यह रोबोट के आगे या नीचे मौजूद किसी भी रंग का पता लगाता है। |
|
स्थान सेंसर |
यह फ़ंक्शन प्लेग्राउंड पर रोबोट की वर्तमान स्थिति बताता है। |
खेल के मैदानों#
खेल का मैदान |
विवरण |
|---|---|
रोबोट की बैटरी खत्म होने से पहले कचरे के सभी टुकड़े इकट्ठा कर लें। |